 Référentiel
 Source ouverte
any4lerobot · Tavish9
Collection d'utilitaires pour les modèles LeRobot, les ensembles de données et les extensions de modes de réalisation.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Collection d'utilitaires pour les modèles LeRobot, les ensembles de données et les extensions de modes de réalisation.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Boîte à outils d'animation dynamique et de robotique pour la dynamique et la simulation.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Implémentation de Generative Grasping CNN pour la synthèse de saisie robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un analyseur Python URDF avec prise en charge de la visualisation.
Planification et contrôle des mouvements Référentiel
 Recherche
Une bibliothèque pour l'optimisation non linéaire à grande échelle.
Perception et géométrie Référentiel
 Source ouverte
Implémentation de l'algèbre spatiale vectorielle à l'aide d'Eigen.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une description URDF simplifiée du quadrupède ANYmal B.
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Source ouverte
UMI-3D SLAM et pipeline de traitement des données : https://umi-3d.github.io/
Navigation et SLAM Référentiel
 Source ouverte
Un cadre d'apprentissage robot pour l'apprentissage des politiques et la composition des compétences.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Environnement de simulation de robot avec scènes intérieures interactives.
Simulation et physique Référentiel
 Recherche
Framework ROS 2 pour la navigation autonome des robots.
Navigation et SLAM Référentiel
 Source ouverte
Interfaces matérielles et infrastructure de contrôleur pour les robots ROS 2.
Cadres d'apprentissage des robots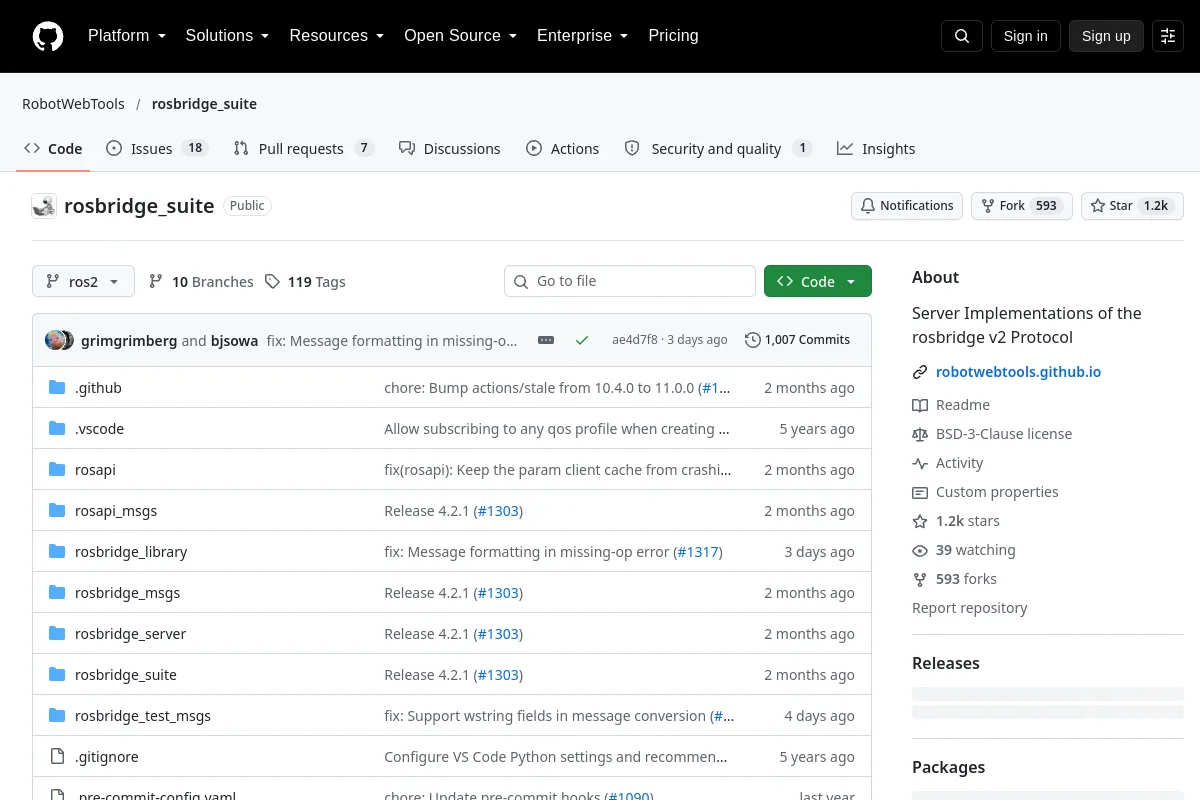 Référentiel
 Source ouverte
Implémentations serveur du protocole Rosbridge pour l'intégration ROS.
Cadres d'apprentissage des robots Référentiel
 Recherche
Robot téléopérant Franka FER avec Meta Quest
Logiciel de téléopération Référentiel
 Source ouverte
Intégration ROS 2 pour les modèles de langage llama.cpp et les modèles de langage de vision llava.cpp.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Reconnaissance vocale ROS 2 utilisant SileroVAD et murmure.cpp.
Cadres d'apprentissage des robots Référentiel
 Recherche
Projet de robot à entraînement différentiel avec packages ROS 2 et ressources d'assemblage.
Planification et contrôle des mouvements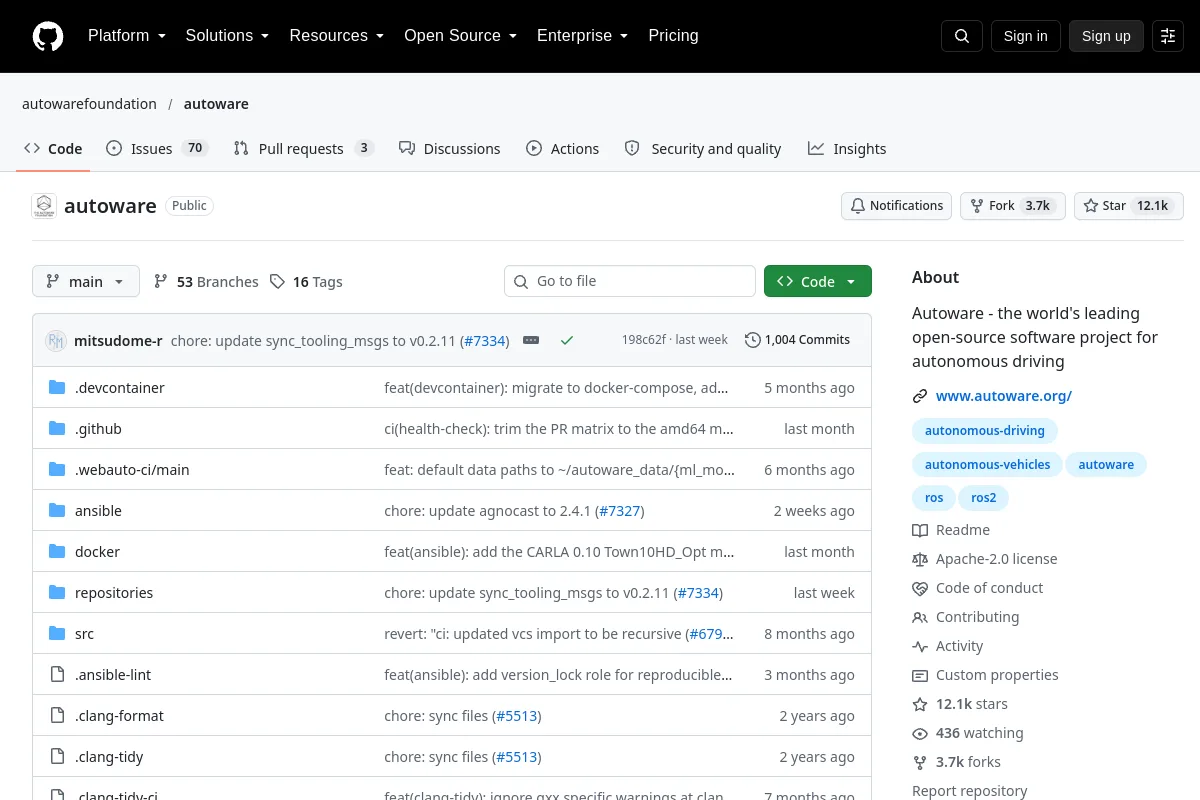 Référentiel
 Source ouverte
Logiciel de conduite autonome construit autour de la perception et de la planification robotiques.
Systèmes de flotte et d'autonomie Référentiel
 Recherche
Capacités ROS intégrées pour la planification, l'inférence de prédicat, le contrôle des pinces et la perception à utiliser avec le KUKA LBR IIWA et les robots universels.
Perception et géométrie Référentiel
 Source ouverte
🤖🐑 C'est un mouton, c'est un chariot, c'est un robot suiveur. Dolly est née pour être clonée.
Simulation et physique Référentiel
 Recherche
Infrastructure de communication pour les systèmes de données robotiques distribués.
Intergiciel et communication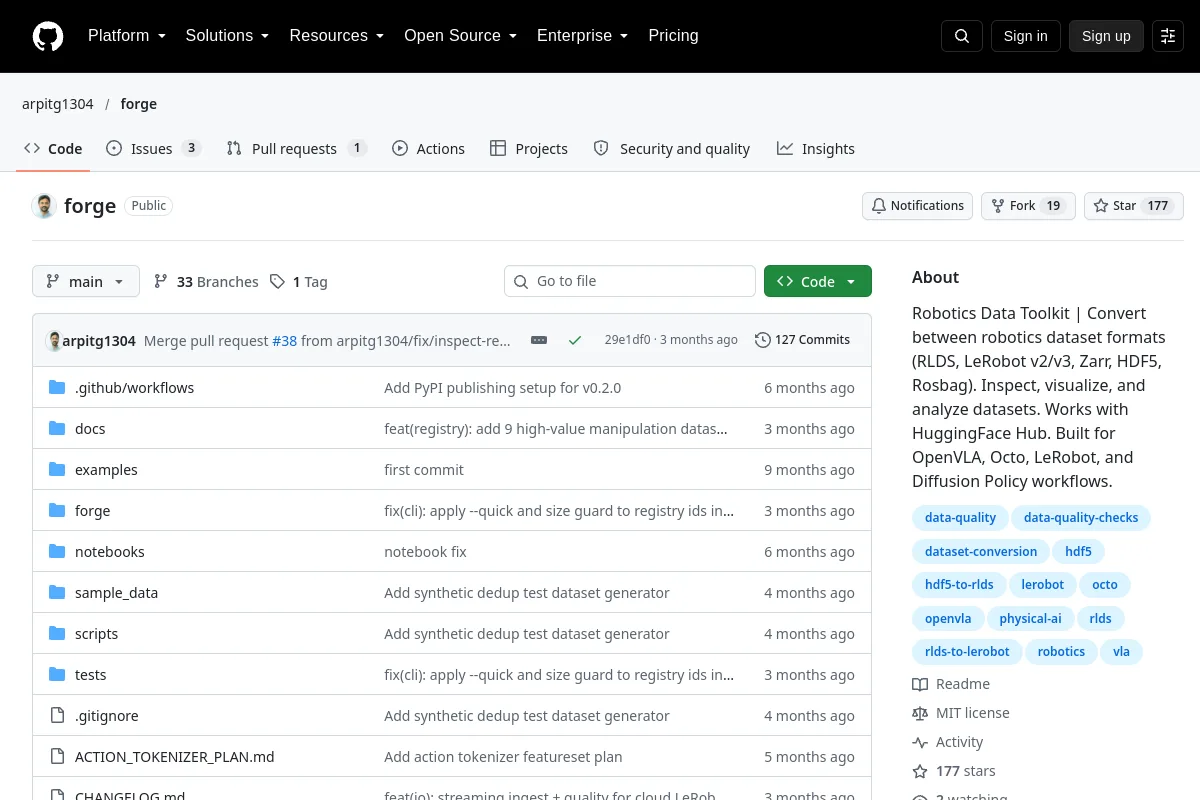 Référentiel
 Source ouverte
Boîte à outils de données robotiques | Convertissez entre les formats d'ensembles de données robotiques (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Inspectez, visualisez et analysez des ensembles de données. Fonctionne avec le hub HuggingFace. Conçu pour OpenVLA…
Outils de visualisation et de données Référentiel
 Source ouverte
Un environnement d'assemblage de meubles pour des tâches de manipulation à long terme.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?
