 Référentiel
 Source ouverte
FogROS2 · BerkeleyAutomation
Une plateforme robotique cloud et brouillard utilisant ROS 2.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Une plateforme robotique cloud et brouillard utilisant ROS 2.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une boîte à outils pour apprendre la poussée et la préhension visuelles avec RL.
Perception et géométrie Référentiel
 Recherche
Logiciel de robotique comprenant des algorithmes de locomotion sur pattes et un noyau de contrôleur basé sur l'impulsion avec optimisation. Logiciel de support pour les robots de classe mondiale, notamment les humanoïdes, les oiseaux qui courent…
Planification et contrôle des mouvements Référentiel
 Recherche
Framework ROS 2 non maintenu pour la navigation TurtleBot3 avec apprentissage par renforcement en profondeur.
Navigation et SLAM Référentiel
 Source ouverte
EmbodiedAgents est un framework entièrement chargé basé sur ROS2 pour créer des agents physiques interactifs capables de comprendre, de mémoriser et d'agir sur les informations contextuelles de leur environnement.
Intergiciel et communication Référentiel
 Recherche
Logiciel de cartographie prenant en charge les flux de travail visuels et de capteurs de distance.
Navigation et SLAM Référentiel
 Source ouverte
Mise en œuvre de recherches sur l'alignement de la simulation et les compétences agiles du corps entier des humanoïdes.
Simulation et physique Référentiel
 Recherche
Modèle de dynamique avancée appris avec des ressources d'apprentissage robotique et d'intégration ROS.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Implémentation directe de l’odométrie clairsemée.
Navigation et SLAM Référentiel
 Source ouverte
Firmware Arduino STM32G473VCT6 MCU pour carte E/S OOMWOO
Cadres d'apprentissage des robots Site Web
 Source ouverte
Un cadre d'apprentissage de robot humanoïde couvrant la simulation et le déploiement.
Cadres d'apprentissage des robots Référentiel
 Recherche
Cadre d'apprentissage par renforcement pour le contrôle humanoïde et la recherche sim-to-real.
Planification et contrôle des mouvements Référentiel
 Recherche
Bibliothèques de cinématique et de dynamique pour les mécanismes robotiques.
Planification et contrôle des mouvements Référentiel
 Source ouverte
API pour un environnement de simulation de ménages multi-agents.
Perception et géométrie Référentiel
 Recherche
Boîte à outils pour former des agents intelligents aux jeux et simulations Unity.
Simulation et physique Référentiel
 Source ouverte
Code de recherche RoboGen pour générer et apprendre des compétences robotiques.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Ressources mobiles d'apprentissage et de téléopération ALOHA pour la manipulation mobile bimanuelle.
Logiciel de téléopération Référentiel
 Recherche
Boîte à outils pour la conception, la simulation et l'analyse robotique basée sur des modèles.
Cadres d'apprentissage des robots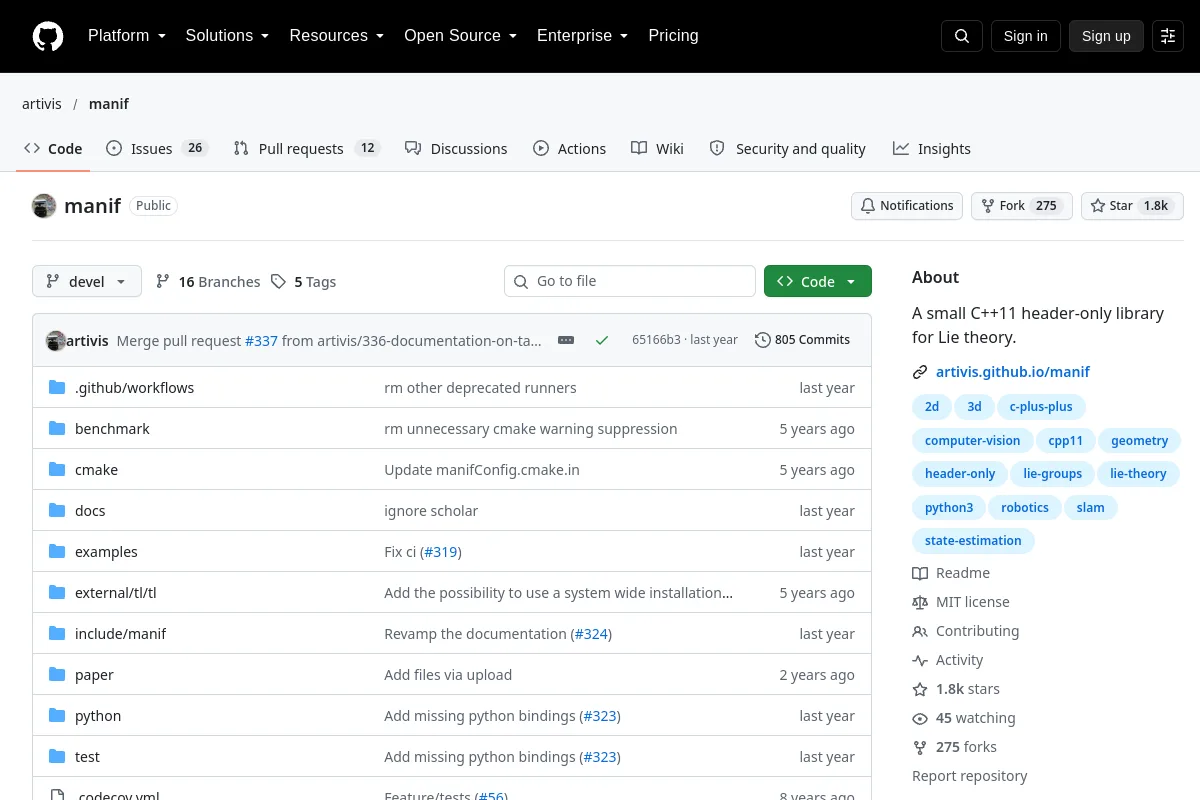 Référentiel
 Source ouverte
Une bibliothèque C++11 uniquement en-tête pour la théorie de Lie.
Navigation et SLAM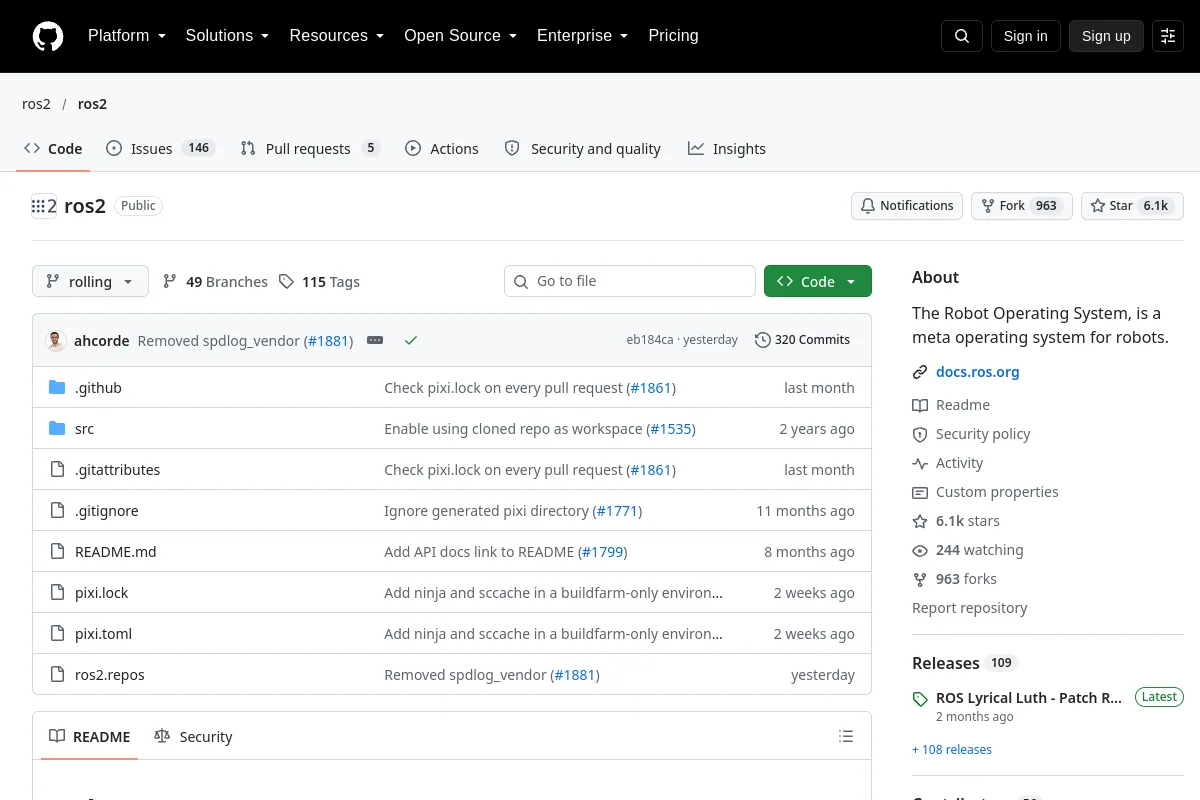 Référentiel
 Recherche
Plateforme principale et ressources de développement ROS 2.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Outils d'estimation visuo-inertielle pour la recherche en robotique.
Navigation et SLAM Référentiel
 Recherche
MASt3R-SLAM : SLAM dense en temps réel avec reconstruction 3D préalable
Navigation et SLAM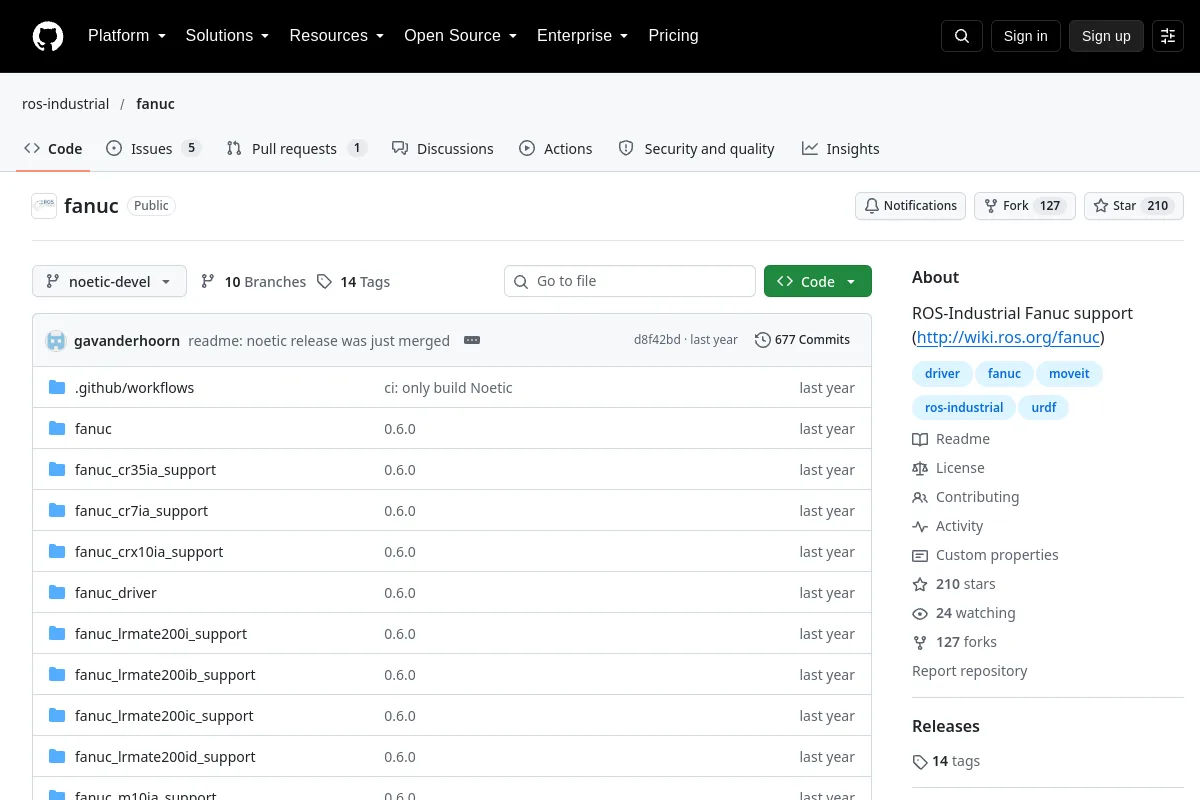 Référentiel
 Recherche
Packages de support ROS-Industrial pour les robots Fanuc.
Cadres d'apprentissage des robots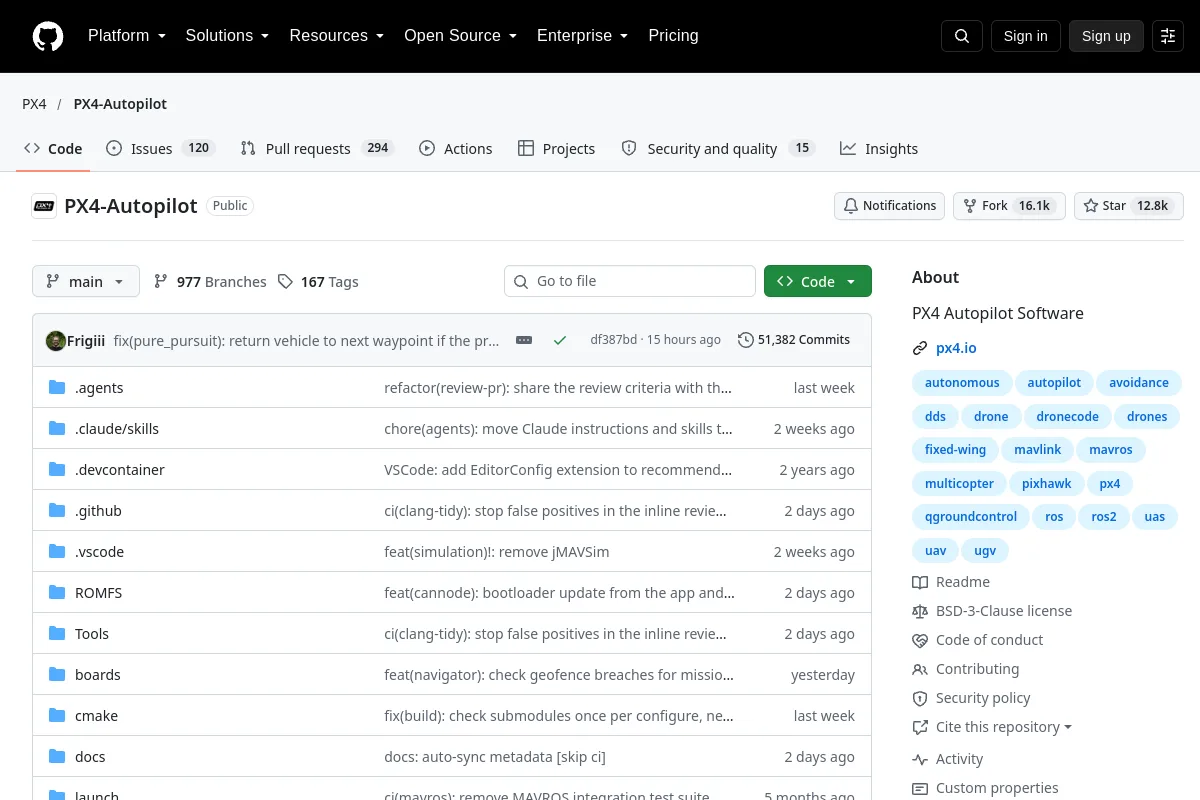 Référentiel
 Source ouverte
Logiciels de contrôle de vol et interfaces pour plates-formes robotiques aériennes.
Systèmes de flotte et d'autonomieConnaissez-vous une ressource qui a sa place ici ?