 Référentiel
LE RÉPERTOIRE DE L'IA INCORPORÉE
Logiciel
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel

 Référentiel

 Référentiel
 Source ouverte
yasmin · uleroboticsgroup
YASMIN (Encore une autre machine d'État)
Intergiciel et communication Référentiel
 Recherche
cvdn · mmurray
Ensembles de données et outils de recherche pour une navigation coopérative par vision et dialogue.
Navigation et SLAM Référentiel
 Source ouverte
Fast DDS · eProsima
Middleware de communication DDS avec ressources de mise en œuvre et de documentation.
Intergiciel et communication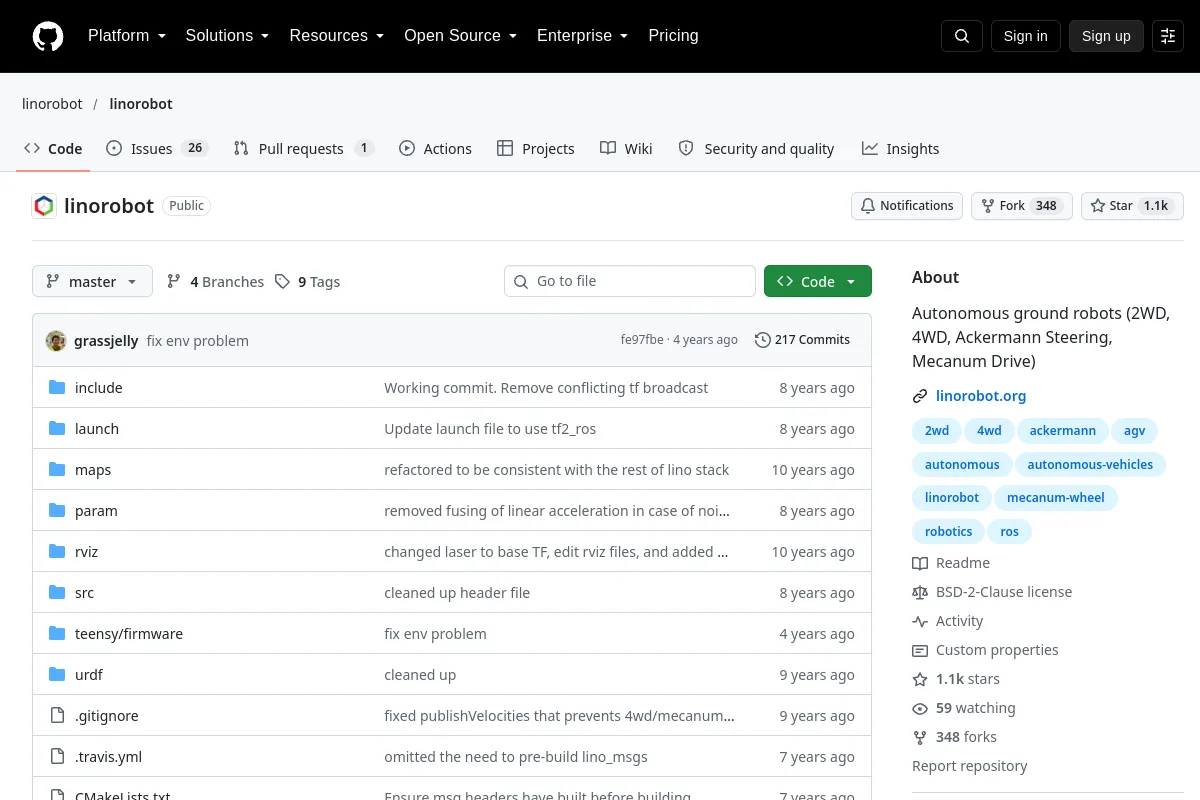 Référentiel
 Source ouverte
linorobot · linorobot
Projet de robot terrestre autonome prenant en charge plusieurs configurations d'entraînement.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Ground-Fusion · SJTU-ViSYS
Ground-Fusion : un système SLAM au sol à faible coût et robuste pour les cas d'angle (ICRA2024)
Navigation et SLAM Référentiel
 Source ouverte
ProtoMotions · NVlabs
ProtoMotions est un framework de simulation et d'apprentissage accéléré par GPU pour la formation d'humains numériques et de robots humanoïdes physiquement simulés.
Simulation et physique Référentiel
 Source ouverte
dreamer · danijar
Implémentation de Dreamer pour l'apprentissage des comportements de contrôle avec des modèles du monde latents.
Planification et contrôle des mouvements Référentiel
 Source ouverte
glim · koide3
Cadre de localisation et de cartographie 3D basé sur des nuages de points.
Navigation et SLAM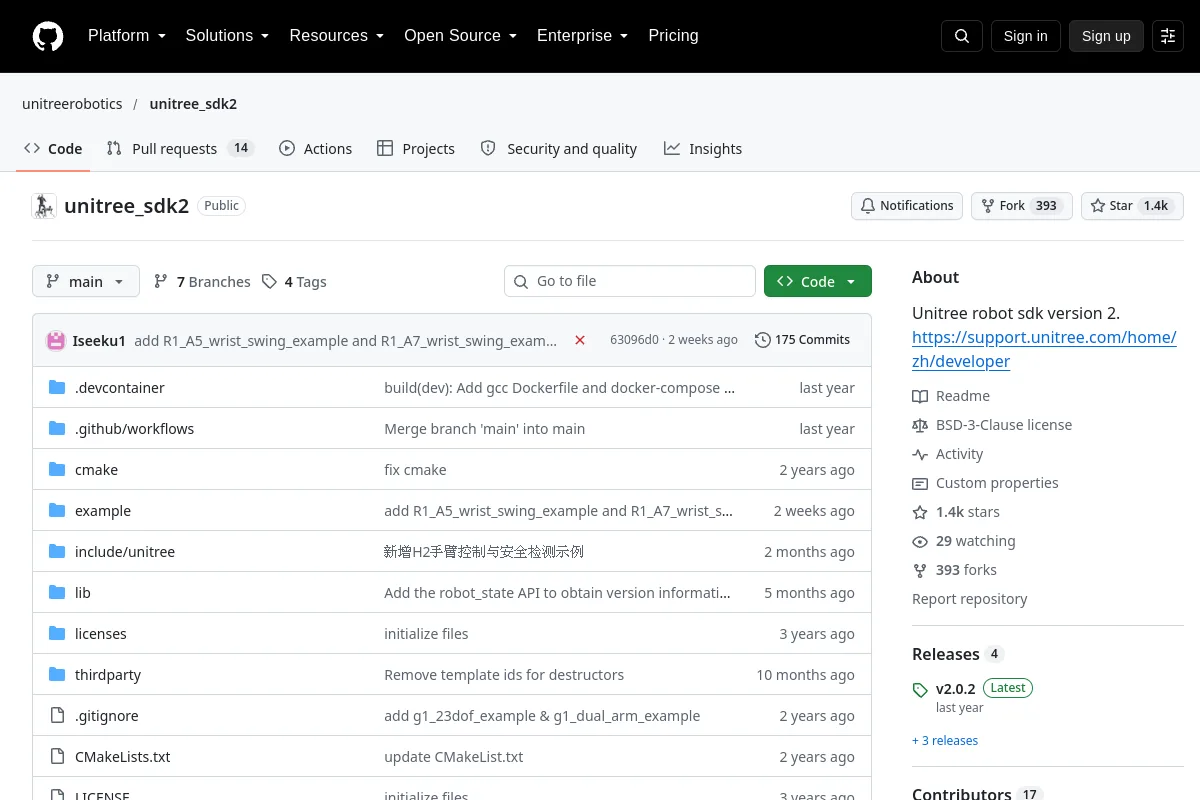 Référentiel
 Source ouverte
Unitree SDK2
Interfaces de développement pour les plates-formes robotiques Unitree prises en charge.
SDK de robots Référentiel
 Source ouverte
rerun · rerun-io
Visualisez, interrogez et diffusez pour vous entraîner sur des données robotiques multimodales.
Outils de visualisation et de données Référentiel
 Recherche
SAPIEN · haosulab
Plateforme de simulation SAPIEN pour l'IA incarnée.
Cadres d'apprentissage des robots Référentiel
 Recherche
molmospaces · allenai
Un écosystème ouvert pour l'apprentissage des robots.
Cadres d'apprentissage des robots Référentiel
 Recherche
nanoflann · jlblancoc
Bibliothèque de recherche du voisin le plus proche uniquement en en-tête C++ utilisant des arbres KD.
Perception et géométrie Référentiel
 Source ouverte
pyslam · luigifreda
pySLAM est un pipeline hybride Python/C++ Visual SLAM prenant en charge les caméras monoculaires, stéréo et RVB-D. Il fournit un large ensemble d'extracteurs de fonctionnalités locaux et globaux modernes, des fermetures de boucles multiples…
Navigation et SLAM Référentiel
 Source ouverte
champ · chvmp
Logiciel basé sur ROS pour les expériences de démarche et de locomotion des quadrupèdes.
Simulation et physique Référentiel
 Source ouverte
cartographer · cartographer-project
Un système SLAM 2D et 3D multiplateforme.
Navigation et SLAM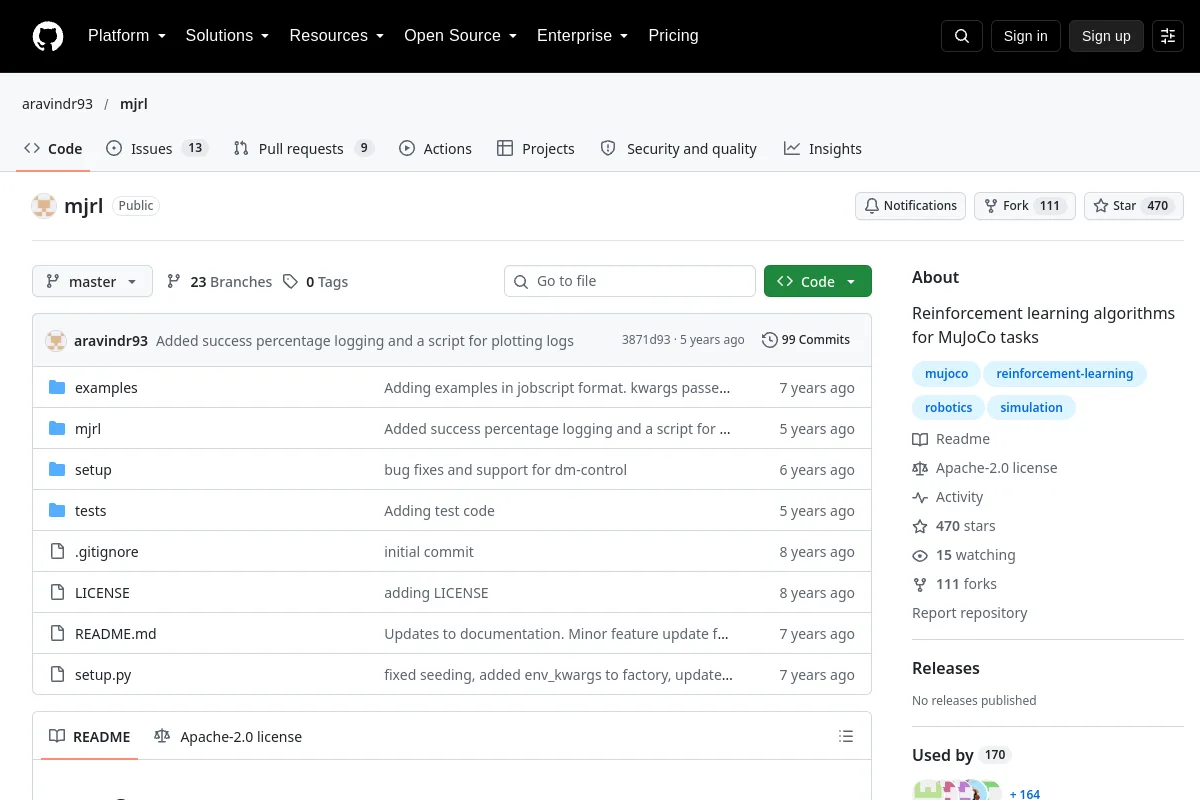 Référentiel
 Source ouverte
mjrl · aravindr93
Algorithmes d'apprentissage par renforcement pour les tâches MuJoCo.
Simulation et physique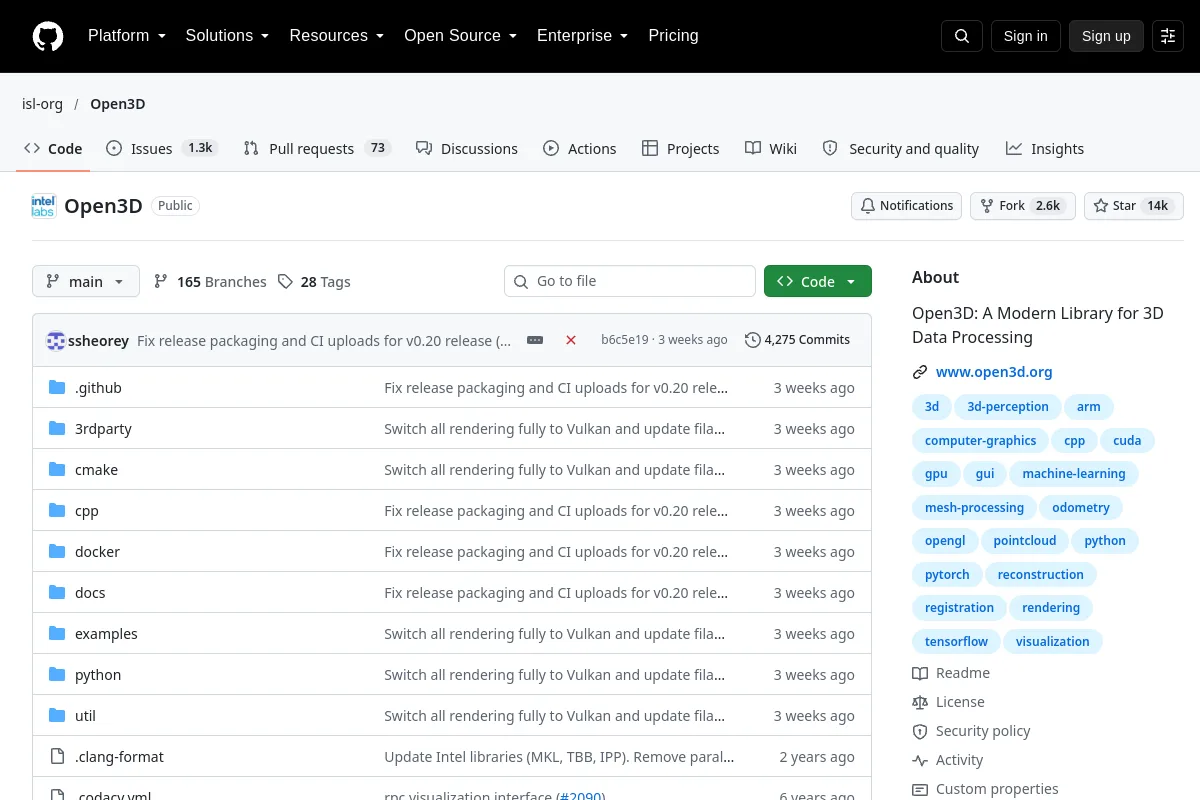 Référentiel
 Recherche
Open3D
Outils de traitement de données 3D pour les nuages de points et la perception géométrique.
Perception et géométrie Référentiel
 Recherche
graspnetAPI · graspnet
saisinetAPI fournit des outils pour accéder et travailler avec les données GraspNet-1Billion.
Outils de visualisation et de données Référentiel
 Source ouverte
votenet · facebookresearch
Détection d'objets 3D dans des nuages de points par vote profond de Hough.
Perception et géométrie Référentiel
 Source ouverte
Dex Retargeting
Outils de reciblage par mouvements manuels pour une téléopération robot adroite.
Logiciel de téléopération Référentiel
 Source ouverte
kindr · ANYbotics
Outils cinématiques et dynamiques pour la robotique.
Planification et contrôle des mouvementsUN LIEU POUR VOTRE PROCHAINE DÉCOUVERTE
Suggérer une ressource ↗L’écosystème ne cesse de croître.
Connaissez-vous une ressource qui a sa place ici ?