 Repozytorium
 Badania
ElasticFusion · mp3guy
System gęstego wizualnego SLAM w czasie rzeczywistym.
Nawigacja i SLAMKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
System gęstego wizualnego SLAM w czasie rzeczywistym.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
YASMIN (kolejna maszyna stanu)
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Zbiór danych i narzędzia badawcze do wspólnej nawigacji opartej na wizji i dialogu.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oprogramowanie pośredniczące do komunikacji DDS z zasobami wdrożeniowymi i dokumentacyjnymi.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Projekt autonomicznego robota naziemnego obsługującego wiele konfiguracji napędów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Ground-Fusion: niedrogi system Ground SLAM, odporny na obudowy narożne (ICRA2024)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
ProtoMotions to przyspieszana przez procesor graficzny platforma do symulacji i uczenia się, służąca do szkolenia fizycznie symulowanych cyfrowych ludzi i humanoidalnych robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Implementacja Dreamera do uczenia się zachowań kontrolnych za pomocą ukrytych modeli świata.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Struktura lokalizacji i mapowania 3D oparta na chmurze punktów.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Interfejsy programistyczne dla obsługiwanych platform robotycznych Unitree.
Zestawy SDK robota Repozytorium
 Otwarte źródło
Wizualizuj, wysyłaj zapytania i przesyłaj strumieniowo, aby trenować na danych z robotyki multimodalnej.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Platforma symulacyjna SAPIEN dla ucieleśnionej sztucznej inteligencji.
Frameworki uczenia się robotów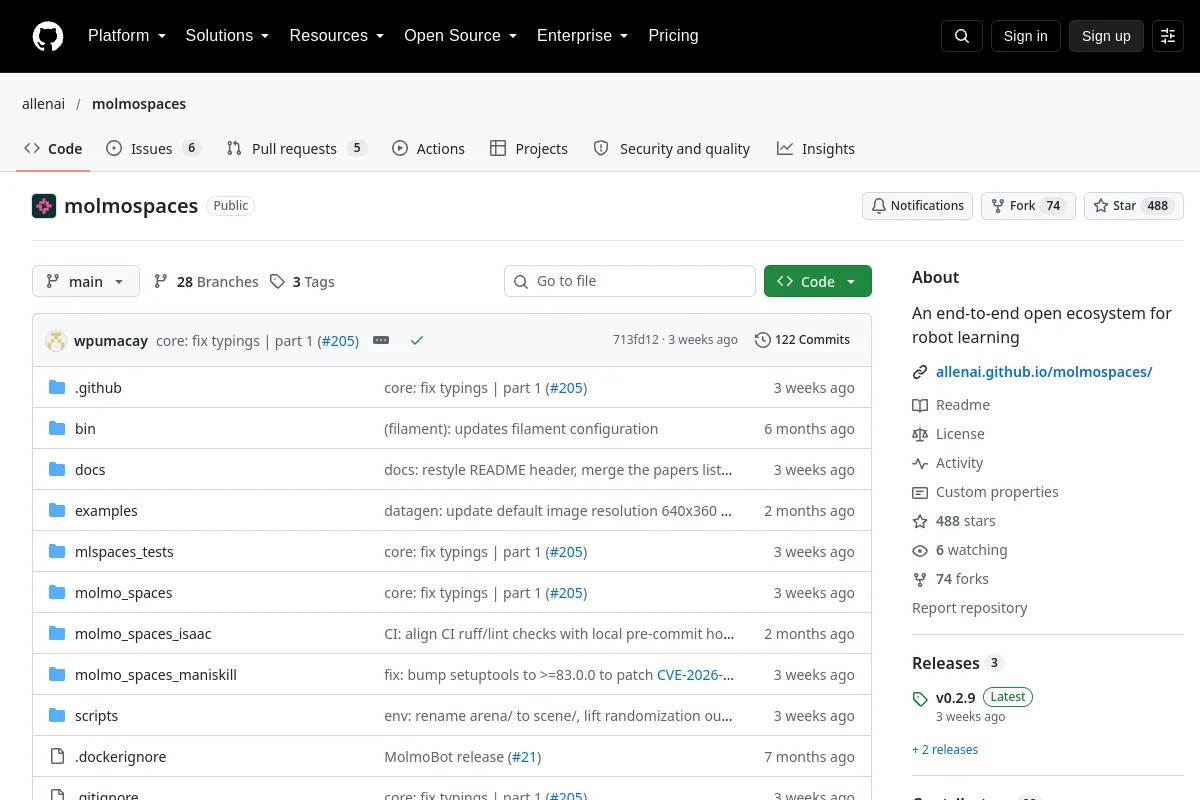 Repozytorium
 Badania
Otwarty ekosystem do uczenia się robotów.
Frameworki uczenia się robotów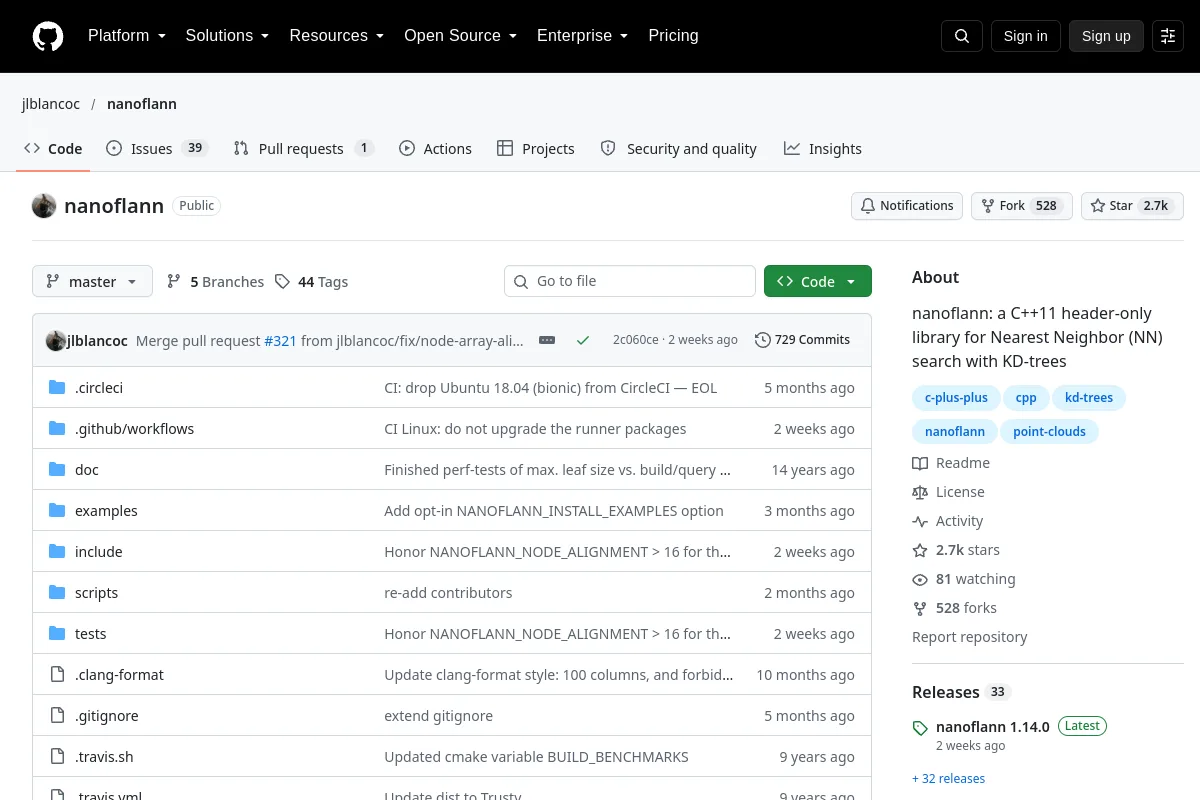 Repozytorium
 Badania
Biblioteka wyszukiwania najbliższych sąsiadów C++, zawierająca wyłącznie nagłówki, przy użyciu drzew KD.
Percepcja i geometria Repozytorium
 Otwarte źródło
pySLAM to hybrydowy potok Visual SLAM w języku Python/C++ obsługujący kamery jednooczne, stereo i RGB-D. Zapewnia szeroki zestaw nowoczesnych lokalnych i globalnych ekstraktorów funkcji, wiele pętli zamykających…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oprogramowanie oparte na ROS do eksperymentów w zakresie chodu i lokomocji czworonogów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Wieloplatformowy system 2D i 3D SLAM.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Algorytmy uczenia się przez wzmacnianie dla zadań MuJoCo.
Symulacja i fizyka Repozytorium
 Badania
Narzędzia do przetwarzania danych 3D dla chmur punktów i percepcji geometrycznej.
Percepcja i geometria Repozytorium
 Badania
GraspNet-1Billion zapewnia narzędzia umożliwiające dostęp i pracę z danymi GraspNet-1Billion.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Wykrywanie obiektów 3D w chmurach punktów przy użyciu głębokiego głosowania Hougha.
Percepcja i geometria Repozytorium
 Otwarte źródło
Narzędzia do retargetingu obsługiwane ruchem ręki, umożliwiające zręczną teleoperację robotem.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Narzędzia kinematyki i dynamiki w robotyce.
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?
