 Repozytorium
 Otwarte źródło
FogROS2 · BerkeleyAutomation
Platforma robotyki w chmurze i mgle wykorzystująca ROS 2.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Platforma robotyki w chmurze i mgle wykorzystująca ROS 2.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Zestaw narzędzi do nauki wizualnego pchania i chwytania za pomocą RL.
Percepcja i geometria Repozytorium
 Badania
Oprogramowanie robotyki obejmujące algorytmy poruszania się na nogach i rdzeń kontrolera oparty na pędzie z optymalizacją. Wsparcie oprogramowania dla światowej klasy robotów, w tym humanoidów, biegających ptaków…
Planowanie i kontrola ruchu Repozytorium
 Badania
Nieutrzymywana platforma ROS 2 do nawigacji TurtleBot3 z głębokim uczeniem przez wzmacnianie.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
EmbodiedAgents to w pełni załadowana platforma oparta na ROS2 do tworzenia interaktywnych agentów fizycznych, którzy potrafią rozumieć, zapamiętywać i działać na podstawie informacji kontekstowych ze swojego środowiska.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Oprogramowanie do mapowania obsługujące przepływy pracy z wykorzystaniem wizualizacji i czujników zasięgu.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wdrożenie badań w zakresie dostosowania symulacji i zwinnych umiejętności humanoidalnych całego ciała.
Symulacja i fizyka Repozytorium
 Badania
Wyuczony model dynamiki naprzód z wykorzystaniem uczenia się robotów i zasobów integracji ROS.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
Oprogramowanie układowe MCU Arduino STM32G473VCT6 dla karty we/wy OOMWOO
Frameworki uczenia się robotów Strona internetowa
 Otwarte źródło
Struktura uczenia się robota humanoidalnego obejmująca symulację i wdrażanie.
Frameworki uczenia się robotów Repozytorium
 Badania
Ramy uczenia się przez wzmacnianie dla kontroli humanoidów i badań symulacyjnych do rzeczywistych.
Planowanie i kontrola ruchu Repozytorium
 Badania
Biblioteki kinematyki i dynamiki mechanizmów robotycznych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
API dla wieloagentowego środowiska symulacji gospodarstwa domowego.
Percepcja i geometria Repozytorium
 Badania
Zestaw narzędzi do szkolenia inteligentnych agentów w grach i symulacjach Unity.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Kod badawczy RoboGen do generowania i uczenia się umiejętności robotów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Mobilne zasoby do nauki i teleoperacji ALOHA do dwuręcznej manipulacji mobilnej.
Oprogramowanie do teleoperacji Repozytorium
 Badania
Zestaw narzędzi do projektowania, symulacji i analizy robotyki opartej na modelach.
Frameworki uczenia się robotów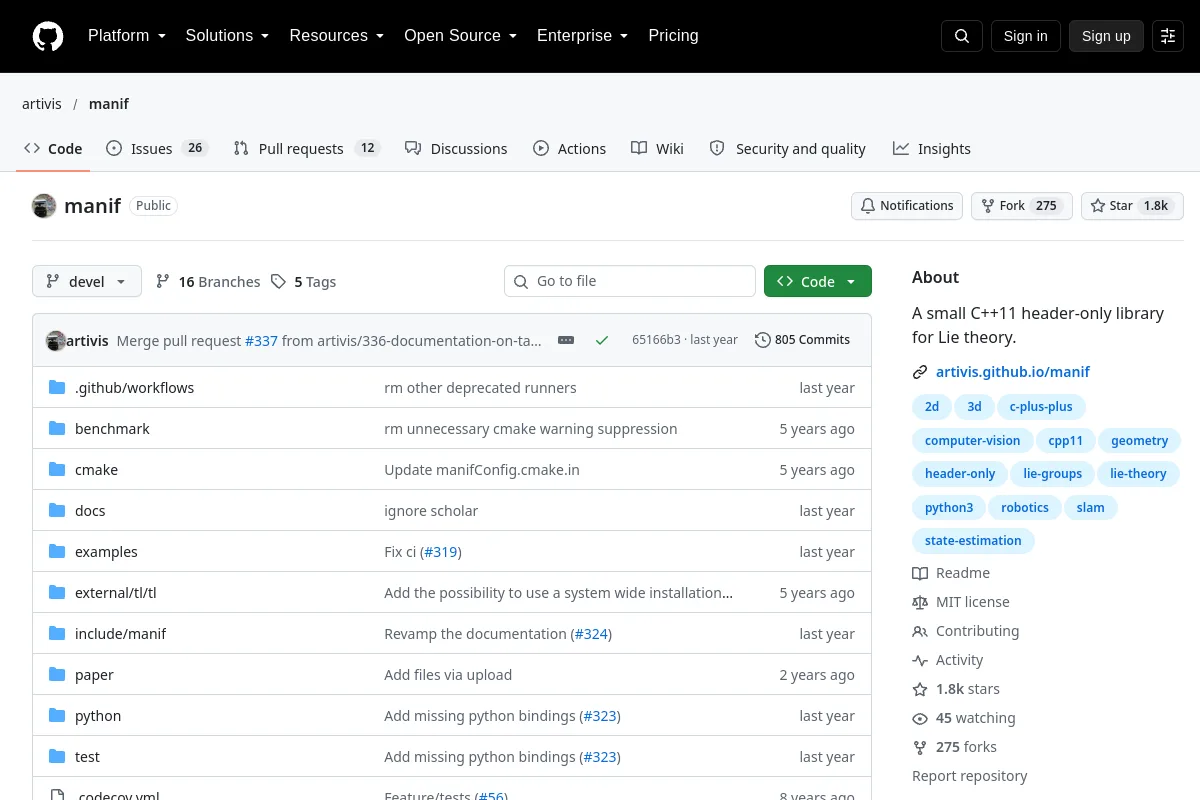 Repozytorium
 Otwarte źródło
Biblioteka C++11 zawierająca wyłącznie nagłówki dla teorii Lie.
Nawigacja i SLAM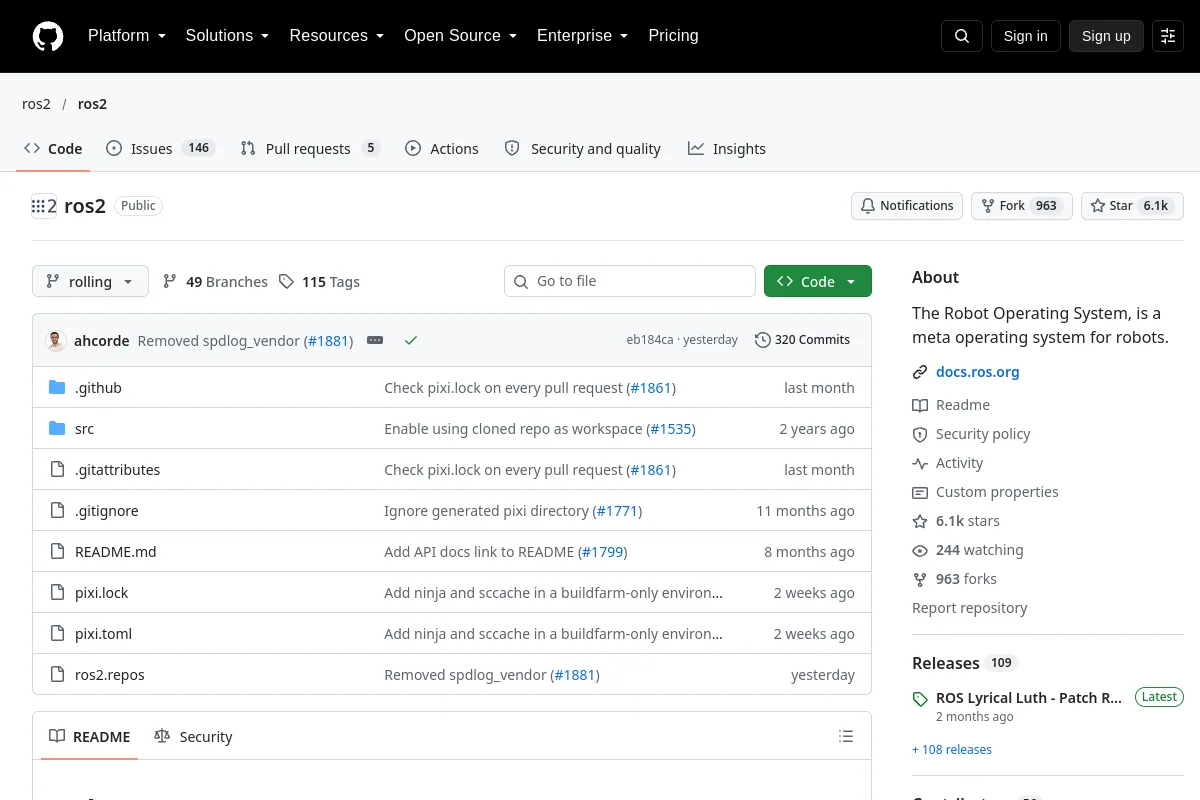 Repozytorium
 Badania
Podstawowa platforma ROS 2 i zasoby programistyczne.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Narzędzia estymacji wizualno-inercyjnej w badaniach robotyki.
Nawigacja i SLAM Repozytorium
 Badania
MASt3R-SLAM: Gęsty SLAM w czasie rzeczywistym z priorytetami rekonstrukcji 3D
Nawigacja i SLAM Repozytorium
 Badania
Pakiety wsparcia ROS-Industrial dla robotów Fanuc.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Oprogramowanie i interfejsy do sterowania lotem dla zrobotyzowanych platform powietrznych.
Systemy flotowe i autonomiczneZnasz zasób, który tu pasuje?
