 Förvar
 Öppen källkod
any4lerobot · Tavish9
Verktygssamling för LeRobot-modeller, datauppsättningar och embodiment-tillägg.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Verktygssamling för LeRobot-modeller, datauppsättningar och embodiment-tillägg.
Robotinlärningsramar Förvar
 Öppen källkod
Dynamic Animation and Robotics Toolkit för dynamik och simulering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Generative Grasping CNN-implementering för robotgreppssyntes.
Robotinlärningsramar Förvar
 Öppen källkod
En Python URDF-parser med visualiseringsstöd.
Rörelseplanering och kontroll Förvar
 Forskning
Ett bibliotek för storskalig olinjär optimering.
Perception & geometri Förvar
 Öppen källkod
Implementering av rumslig vektoralgebra med Eigen.
Robotinlärningsramar Förvar
 Öppen källkod
En förenklad URDF-beskrivning av ANYmal B fyrfoting.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
UMI-3D SLAM och databehandlingspipeline: https://umi-3d.github.io/
Navigation & SLAM Förvar
 Öppen källkod
Ett ramverk för robotinlärning för policyinlärning och kompetenssammansättning.
Robotinlärningsramar Förvar
 Öppen källkod
Robotsimuleringsmiljö med interaktiva inomhusscener.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Hårdvarugränssnitt och kontrollerinfrastruktur för ROS 2-robotar.
Robotinlärningsramar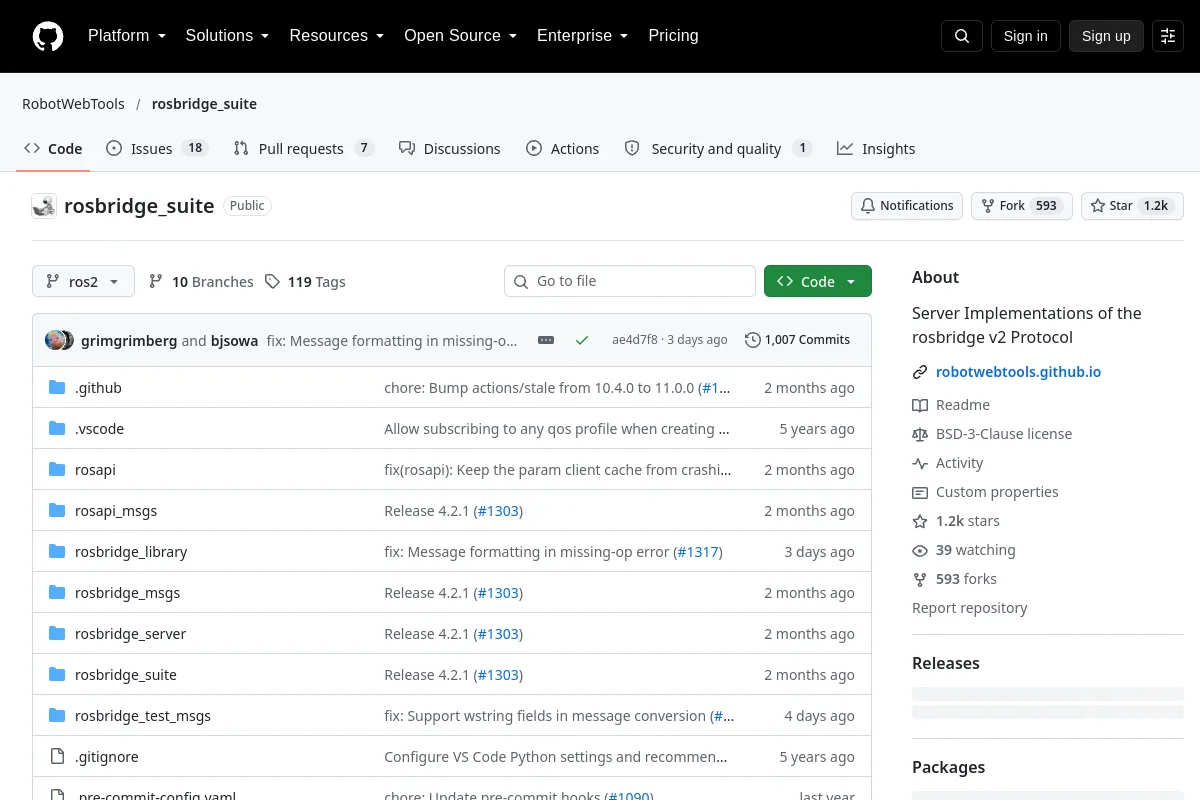 Förvar
 Öppen källkod
Serverimplementationer av rosbridge-protokollet för ROS-integration.
Robotinlärningsramar Förvar
 Forskning
Teleopererande Franka FER-robot med Meta Quest
Teleoperationsprogramvara Förvar
 Öppen källkod
ROS 2-integrering för llama.cpp språkmodeller och llava.cpp vision-språkmodeller.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2 taligenkänning med SileroVAD och whisper.cpp.
Robotinlärningsramar Förvar
 Forskning
Differentialdrivet robotprojekt med ROS 2-paket och monteringsresurser.
Rörelseplanering och kontroll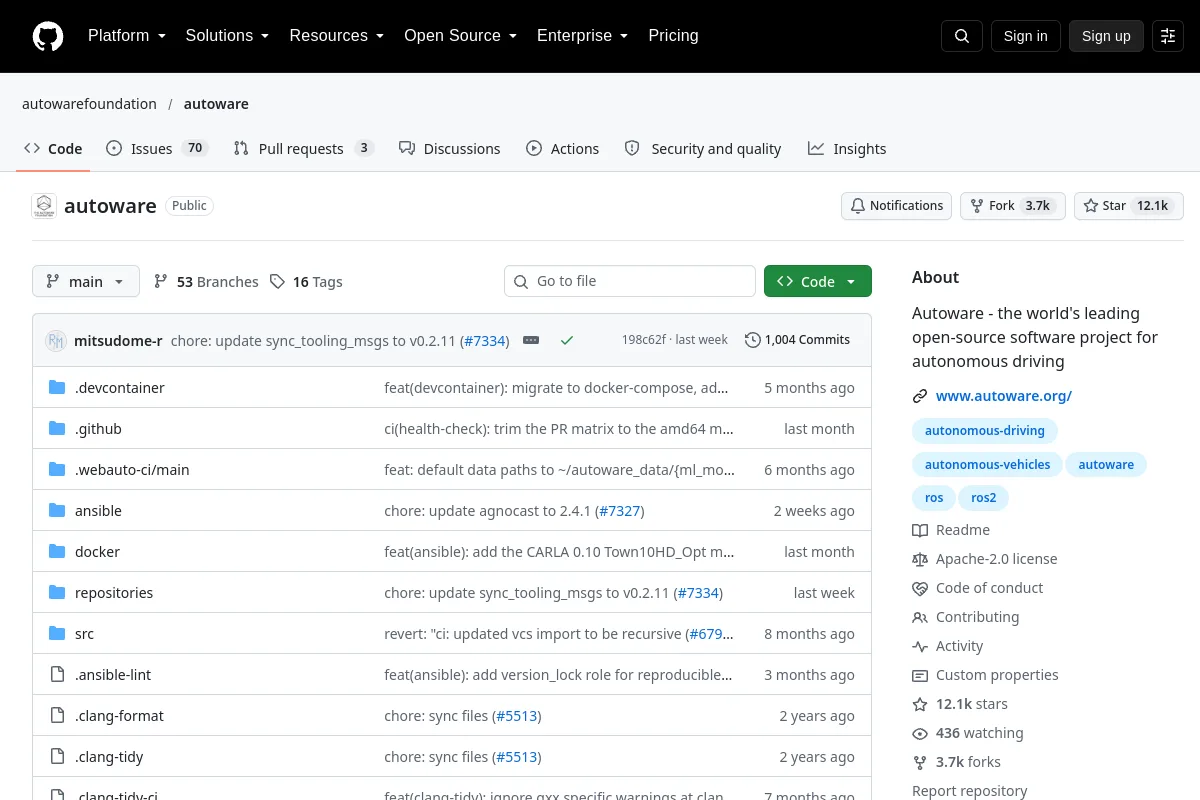 Förvar
 Öppen källkod
Programvara för autonom körning byggd kring robotuppfattning och planering.
Flotta och autonomisystem Förvar
 Forskning
Integrerade ROS-funktioner för planering, predikatinferens, gripkontroll och perception för användning med KUKA LBR IIWA och Universal Robots.
Perception & geometri Förvar
 Öppen källkod
🤖🐑 Det är ett får, det är en docka, det är en efterföljande robot. Dolly föddes för att klonas.
Simulering & fysik Förvar
 Forskning
Kommunikationsinfrastruktur för distribuerade robotdatasystem.
Mellanvara och kommunikation Förvar
 Öppen källkod
Robotics Data Toolkit | Konvertera mellan robotdatauppsättningsformat (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Inspektera, visualisera och analysera datamängder. Fungerar med HuggingFace Hub. Byggd för OpenVLA...
Visualisering & dataverktyg Förvar
 Öppen källkod
En möbelmonteringsmiljö för manipulationsuppgifter med långa horisonter.
RobotinlärningsramarVet du en resurs som hör hemma här?

