 Repository
 Open Source
any4lerobot · Tavish9
Dienstprogrammsammlung für LeRobot-Modelle, Datensätze und Verkörperungserweiterungen.
Frameworks für das Lernen von RoboternDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Dienstprogrammsammlung für LeRobot-Modelle, Datensätze und Verkörperungserweiterungen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Dynamic Animation and Robotics Toolkit für Dynamik und Simulation.
Bewegungsplanung und -steuerung Repository
 Open Source
Generative Grasping CNN-Implementierung für die Roboter-Greifsynthese.
Frameworks für das Lernen von Robotern Repository
 Open Source
Ein Python-URDF-Parser mit Visualisierungsunterstützung.
Bewegungsplanung und -steuerung Repository
 Forschung
Eine Bibliothek für die nichtlineare Optimierung im großen Maßstab.
Wahrnehmung & Geometrie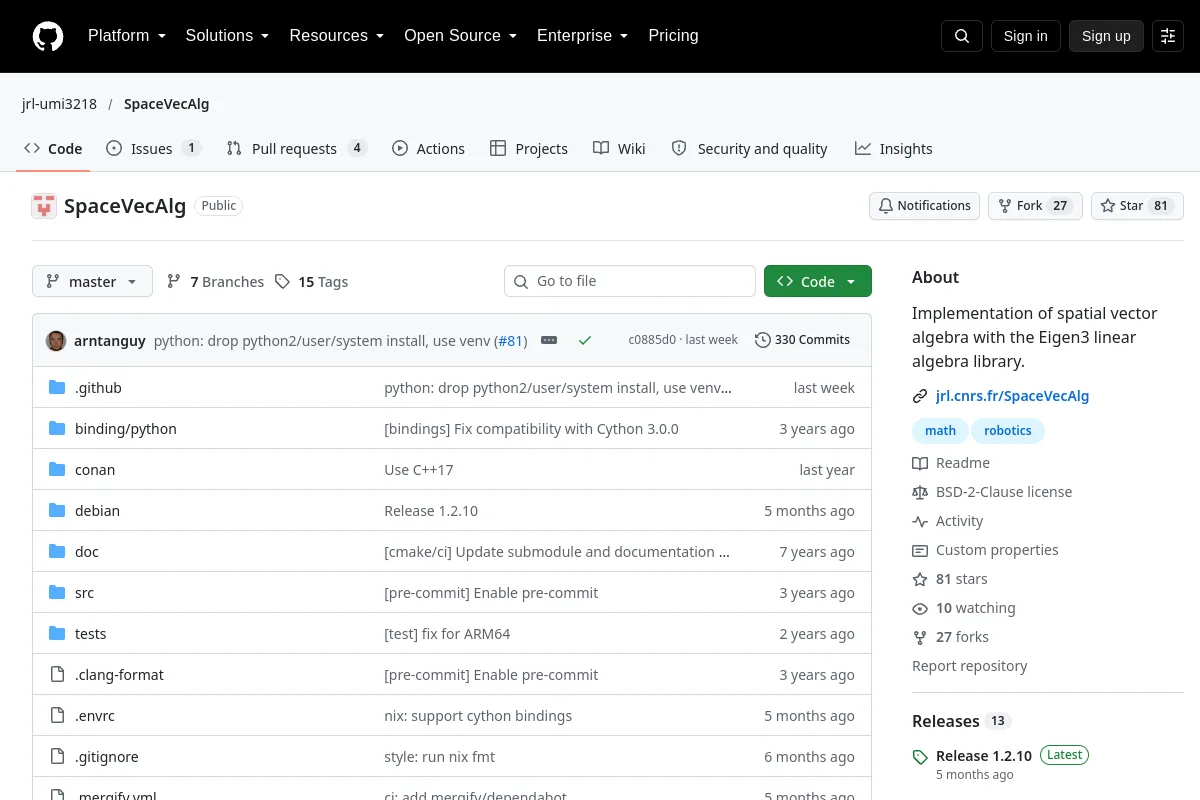 Repository
 Open Source
Implementierung der räumlichen Vektoralgebra mit Eigen.
Frameworks für das Lernen von Robotern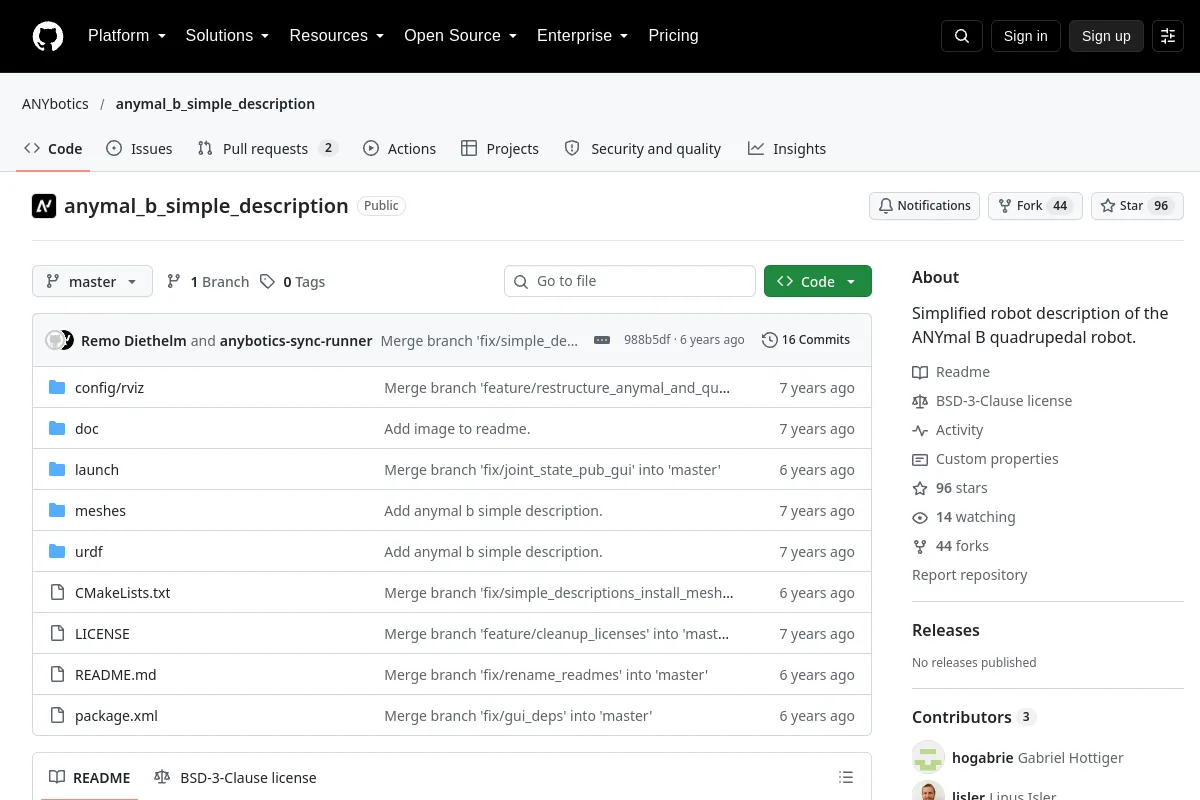 Repository
 Open Source
Eine vereinfachte URDF-Beschreibung des ANYmal B-Vierbeiners.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
UMI-3D SLAM und Datenverarbeitungspipeline: https://umi-3d.github.io/
Navigation & SLAM Repository
 Open Source
Ein Roboter-Lernrahmen für das Lernen von Richtlinien und die Zusammensetzung von Fähigkeiten.
Frameworks für das Lernen von Robotern Repository
 Open Source
Robotersimulationsumgebung mit interaktiven Innenszenen.
Simulation & Physik Repository
 Forschung
ROS 2-Framework für die autonome Roboternavigation.
Navigation & SLAM Repository
 Open Source
Hardwareschnittstellen und Controller-Infrastruktur für ROS 2-Roboter.
Frameworks für das Lernen von Robotern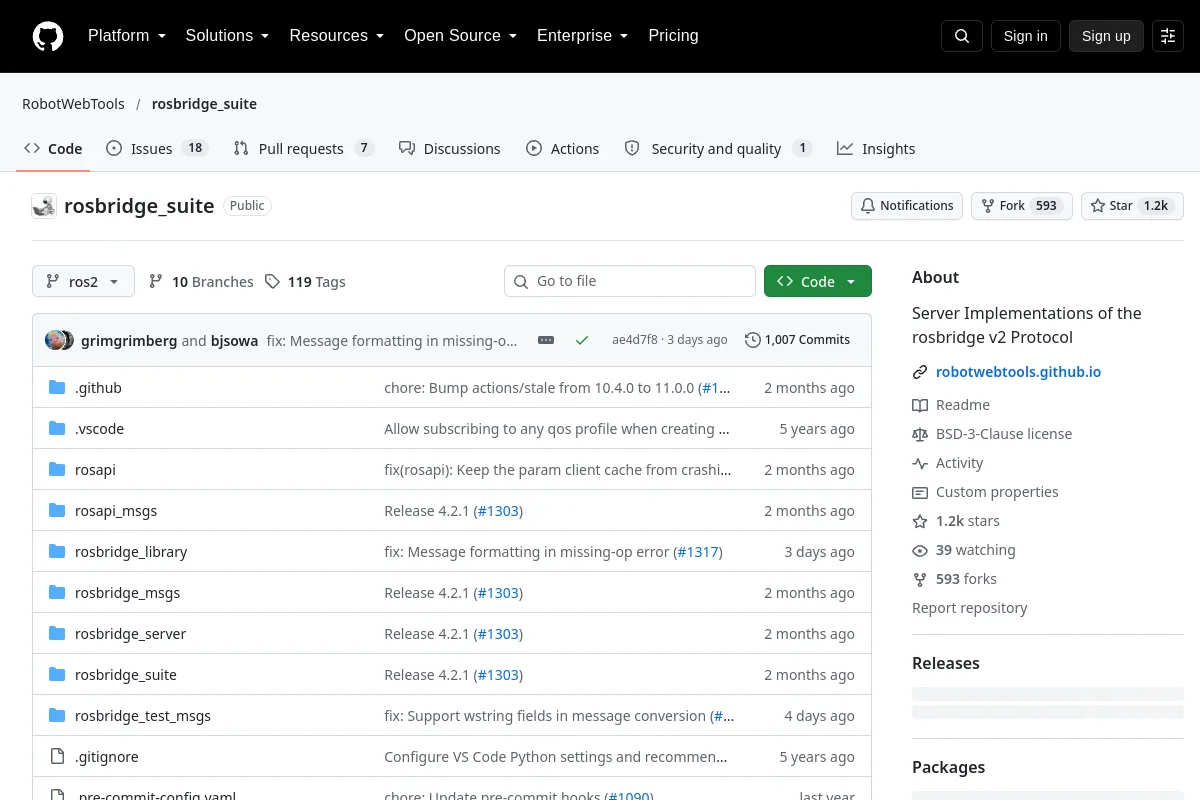 Repository
 Open Source
Serverimplementierungen des Rosbridge-Protokolls für die ROS-Integration.
Frameworks für das Lernen von Robotern Repository
 Forschung
Teleoperierender Franka FER-Roboter mit Meta Quest
Teleoperationssoftware Repository
 Open Source
ROS 2-Integration für llama.cpp-Sprachmodelle und llava.cpp-Vision-Sprachmodelle.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2 Spracherkennung mit SileroVAD und whisper.cpp.
Frameworks für das Lernen von Robotern Repository
 Forschung
Roboterprojekt mit Differenzialantrieb mit ROS 2-Paketen und Montageressourcen.
Bewegungsplanung und -steuerung Repository
 Open Source
Software für autonomes Fahren, die auf der Wahrnehmung und Planung von Robotern basiert.
Flotten- und Autonomiesysteme Repository
 Forschung
Integrierte ROS-Funktionen für Planung, Prädikateninferenz, Greifersteuerung und Wahrnehmung zur Verwendung mit dem KUKA LBR IIWA und Universal Robots.
Wahrnehmung & Geometrie Repository
 Open Source
🤖🐑 Es ist ein Schaf, es ist ein Dolly, es ist ein folgender Roboter. Dolly wurde zum Klonen geboren.
Simulation & Physik Repository
 Forschung
Kommunikationsinfrastruktur für verteilte Roboterdatensysteme.
Middleware und Kommunikation Repository
 Open Source
Robotik-Daten-Toolkit | Konvertieren zwischen Robotik-Datensatzformaten (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Untersuchen, visualisieren und analysieren Sie Datensätze. Funktioniert mit HuggingFace Hub. Gebaut für OpenVLA…
Visualisierungs- und Datentools Repository
 Open Source
Eine Möbelmontageumgebung für Manipulationsaufgaben über einen langen Zeitraum.
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?
