 Repositório
 Pesquisa
GCNv2_SLAM · jiexiong2016
Sistema SLAM em tempo real com recursos profundos
Navegação e SLAMO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Sistema SLAM em tempo real com recursos profundos
Navegação e SLAM Repositório
 Código aberto
Parâmetros declarativos do ROS 2
Middleware e comunicação Repositório
 Código aberto
Ferramentas de pesquisa para manipulação móvel.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Pacote de replicação do artigo intitulado "Como você arquiteta seus robôs? Estado da prática e diretrizes para sistemas baseados em ROS" publicado no ICSE-SEIP 2020
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Utilitários MATLAB e Simulink para cinemática de veículos, visualização e simulação de sensores.
Simulação e física Repositório
 Código aberto
RL aumentado pelo planejador de movimento para manipulação em ambientes obstruídos.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Ferramentas para explorar simetrias morfológicas em robótica
Planejamento e controle de movimento Repositório
 Pesquisa
Motor de simulação modular para pesquisa em robótica.
Simulação e física Repositório
 Código aberto
O código do artigo 'Rumo ao aprendizado de um modelo generalista para navegação incorporada'
Navegação e SLAM Repositório
 Código aberto
SLAM gráfico baseado em Pointcloud escrito em C++ usando a biblioteca open3D.
Navegação e SLAM Repositório
 Código aberto
Complemento do Blender para criação de modelos de robôs URDF, SDF e SMURF.
Simulação e física Repositório
 Código aberto
Braço UR5 estilo ginásio com pinça Robotiq-85/140 no simulador Bullet
Simulação e física Repositório
 Código aberto
Simuladores quase físicos parametrizados para transferência de manipulações hábeis
Simulação e física Repositório
 Código aberto
Implementação de middleware ROS 2 usando eProsima Fast DDS.
Middleware e comunicação Repositório
 Pesquisa
Kit de desenvolvimento de software para o conjunto de dados Oxford Robotcar
Ferramentas de visualização e dados Repositório
 Pesquisa
Pacotes ROS que permitem o controle, visualização e simulação das pinças adaptativas de 2 dedos Robotiq modelo C3
Simulação e física Repositório
 Código aberto
Extrai e redireciona animações FBX para referências de movimento de robô.
Software de teleoperação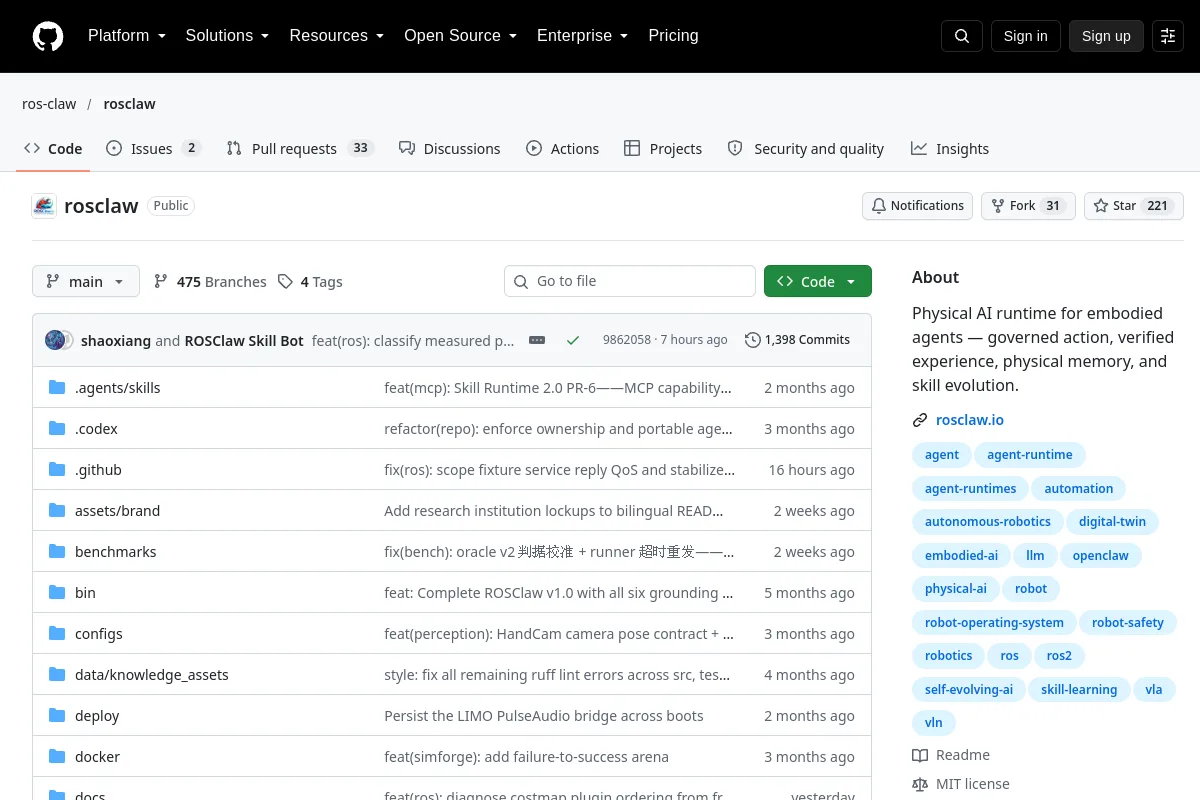 Repositório
 Código aberto
Tempo de execução de IA física para agentes incorporados – ação governada, experiência verificada, memória física e evolução de habilidades.
Middleware e comunicação Repositório
 Pesquisa
Controladores críticos de segurança para navegação robótica simples/multi: CBF-QP, MPC-CBF e etc.
Navegação e SLAM Repositório
 Código aberto
Pilha de aprendizagem de robô SO-101 com teleoperação e fluxos de trabalho de aprendizagem MuJoCo.
Software de teleoperação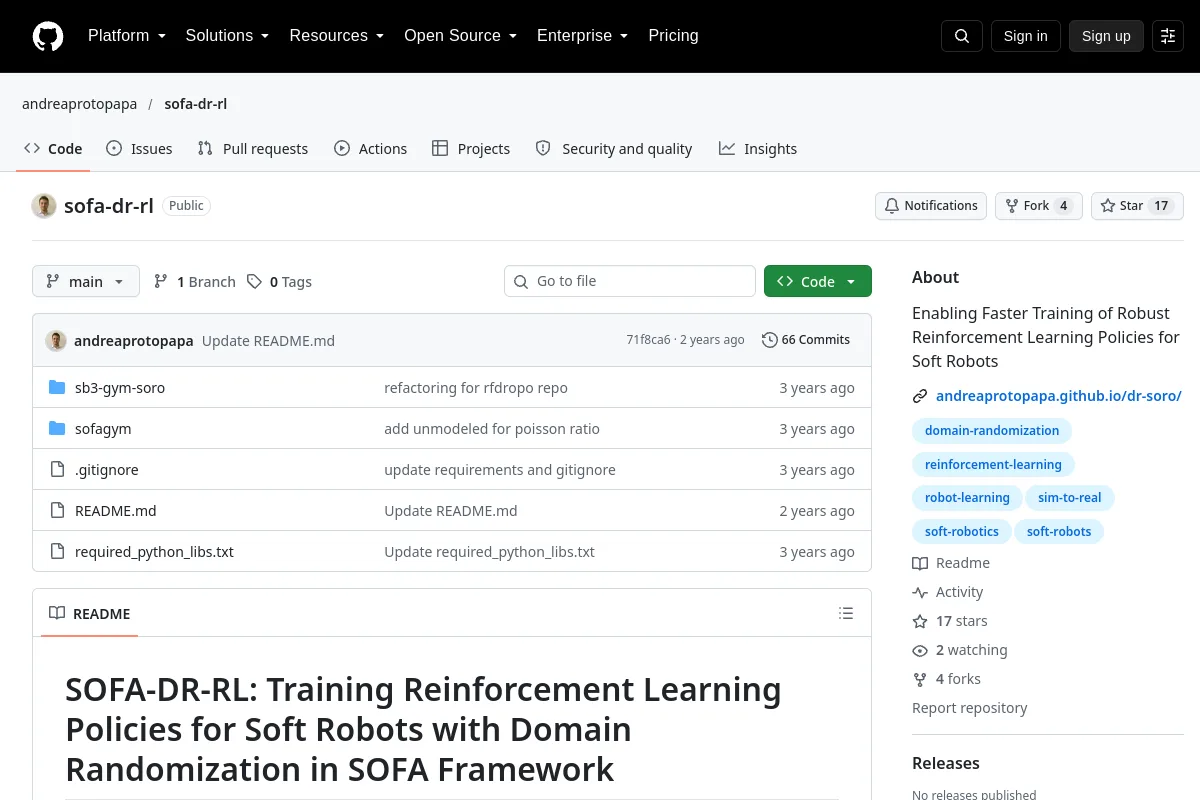 Repositório
 Pesquisa
RL de robô suave baseado em SOFA com randomização de domínio.
Estruturas de aprendizagem de robôs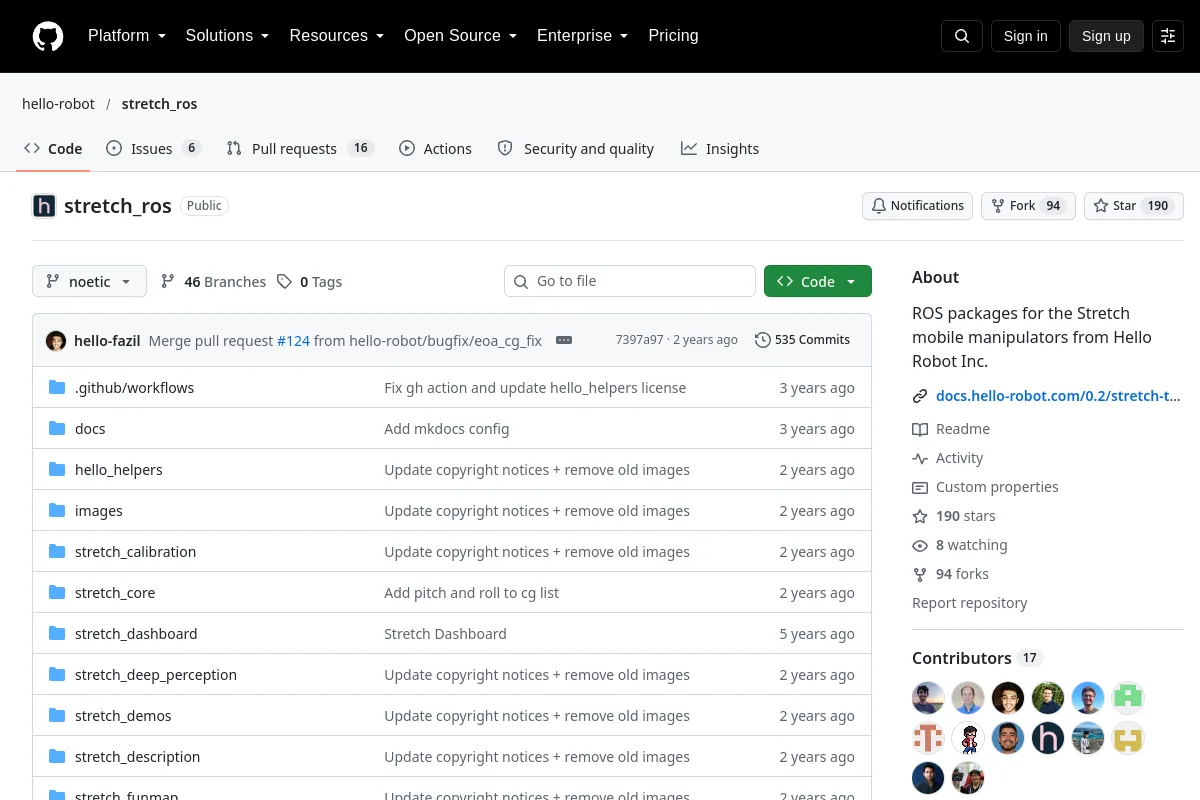 Repositório
 Pesquisa
Pacotes ROS para manipuladores móveis Hello Robot Stretch.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Uma estrutura RL não supervisionada de código aberto para controle humanóide com treinamento FB/TeCH, importação de movimento com reconhecimento de robô e teleoperação no mundo real.
Software de teleoperação Repositório
 Pesquisa
Repo oficial de "BEVBert: Pré-treinamento de mapas multimodais para navegação guiada por idioma"
Navegação e SLAMConhece um recurso que pertence aqui?