 Deposito
 Ricerca
GCNv2_SLAM · jiexiong2016
Sistema SLAM in tempo reale con funzionalità approfondite
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Sistema SLAM in tempo reale con funzionalità approfondite
Navigazione e SLAM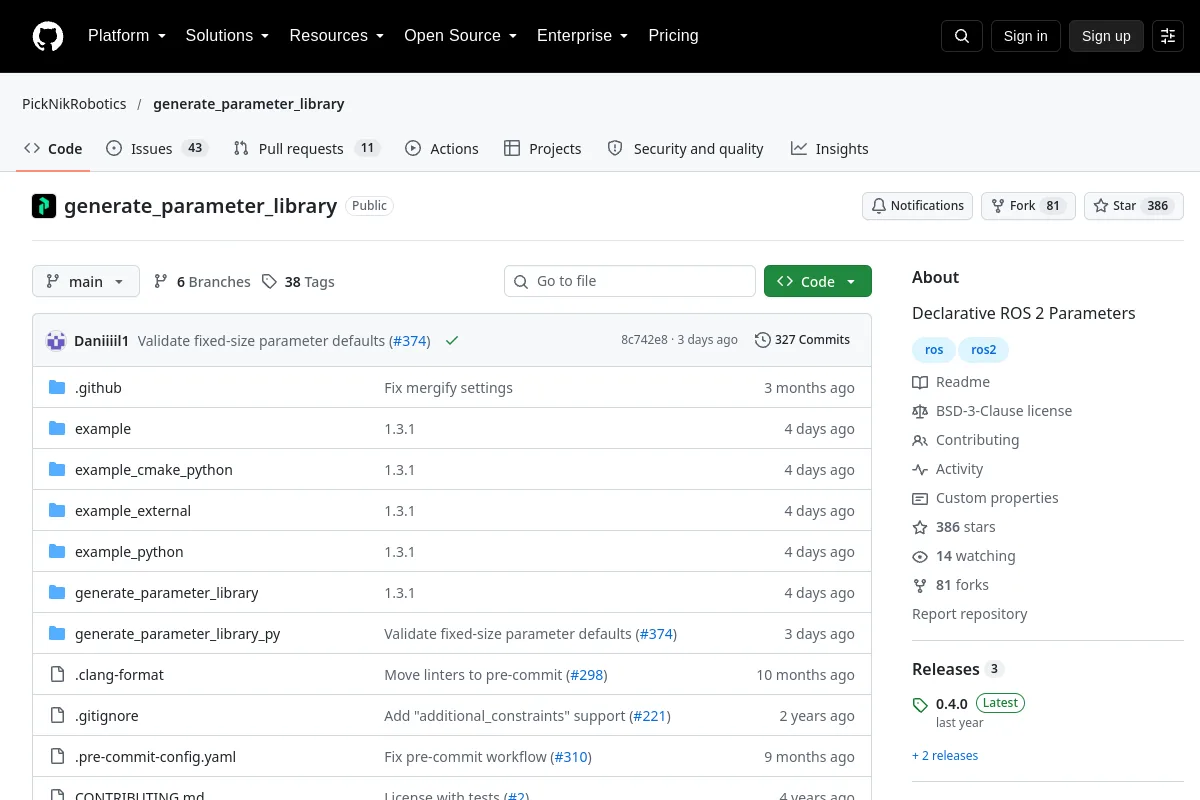 Deposito
 Fonte aperta
Parametri dichiarativi ROS 2
Middleware e comunicazione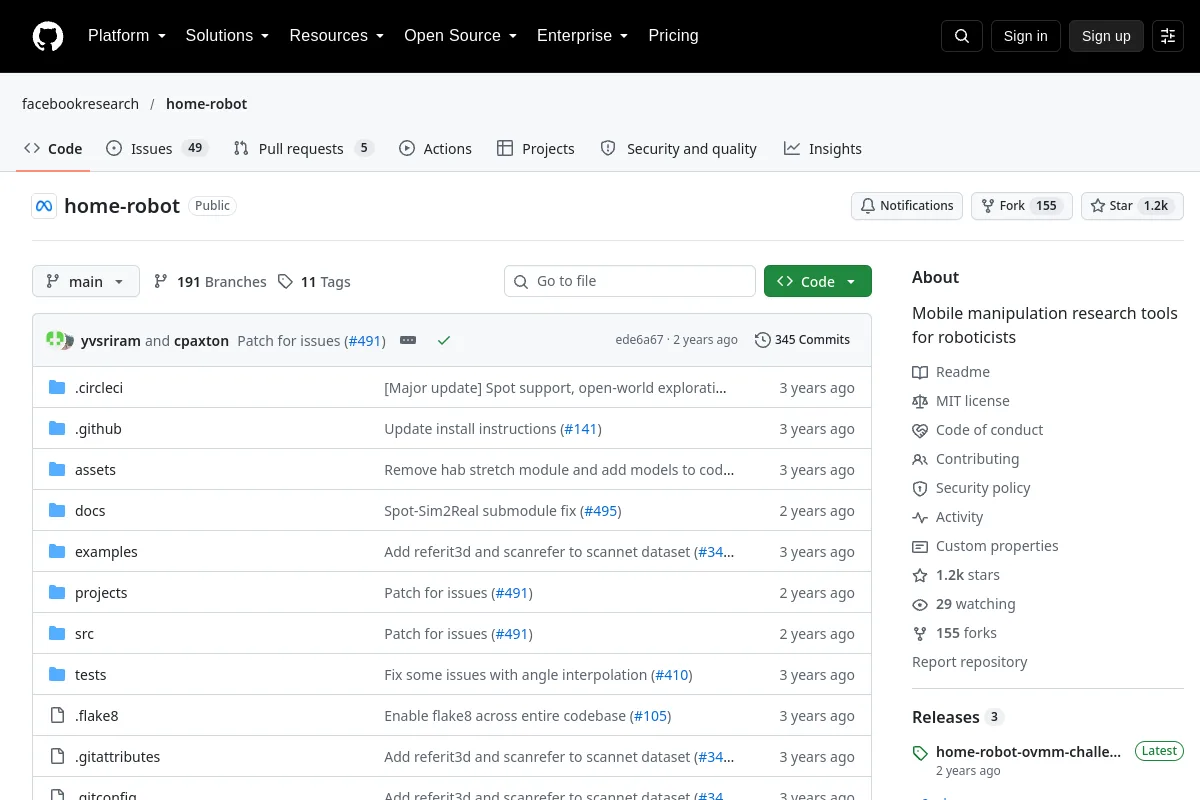 Deposito
 Fonte aperta
Strumenti di ricerca per la manipolazione mobile.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetto di replica del documento intitolato "Come architetto i tuoi robot? Stato della pratica e linee guida per sistemi basati su ROS" pubblicato all'ICSE-SEIP 2020
Strutture di apprendimento dei robot Deposito
 Ricerca
Utilità MATLAB e Simulink per la cinematica, la visualizzazione e la simulazione dei sensori dei veicoli.
Simulazione e fisica Deposito
 Fonte aperta
RL aumentata dal pianificatore di movimento per la manipolazione in ambienti ostruiti.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Strumenti per sfruttare le simmetrie morfologiche in robotica
Pianificazione e controllo del movimento Deposito
 Ricerca
Motore di simulazione modulare per la ricerca sulla robotica.
Simulazione e fisica Deposito
 Fonte aperta
Il codice dell'articolo "Verso l'apprendimento di un modello generalista per la navigazione incorporata"
Navigazione e SLAM Deposito
 Fonte aperta
SLAM grafico basato su nuvola di punti scritto in C++ utilizzando la libreria open3D.
Navigazione e SLAM Deposito
 Fonte aperta
Componente aggiuntivo di Blender per la creazione di modelli di robot URDF, SDF e SMURF.
Simulazione e fisica Deposito
 Fonte aperta
Braccio UR5 in stile palestra con pinza Robotiq-85/140 nel simulatore di proiettili
Simulazione e fisica Deposito
 Fonte aperta
Simulatori quasi-fisici parametrizzati per il trasferimento di manipolazioni abili
Simulazione e fisica Deposito
 Fonte aperta
Implementazione del middleware ROS 2 utilizzando eProsima Fast DDS.
Middleware e comunicazione Deposito
 Ricerca
Kit di sviluppo software per il set di dati Oxford Robotcar
Strumenti di visualizzazione e dati Deposito
 Ricerca
Pacchetti ROS che consentono il controllo, la visualizzazione e la simulazione del modello Robotiq 2 Fingers Adaptive Grippers versione C3
Simulazione e fisica Deposito
 Fonte aperta
Estrae e reindirizza le animazioni FBX in riferimenti di movimento del robot.
Software di teleoperazione Deposito
 Fonte aperta
Runtime di intelligenza artificiale fisica per agenti incarnati: azione governata, esperienza verificata, memoria fisica ed evoluzione delle competenze.
Middleware e comunicazione Deposito
 Ricerca
Controller critici per la sicurezza per la navigazione robotica singola/multipla: CBF-QP, MPC-CBF e così via.
Navigazione e SLAM Deposito
 Fonte aperta
Stack di apprendimento robot SO-101 con teleoperazione e flussi di lavoro di apprendimento MuJoCo.
Software di teleoperazione Deposito
 Ricerca
RL soft-robot basato su SOFA con randomizzazione del dominio.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetti ROS per manipolatori mobili Hello Robot Stretch.
Strutture di apprendimento dei robot Deposito
 Ricerca
Un framework RL open source senza supervisione per il controllo degli umanoidi con formazione FB/TeCH, importazione di movimenti consapevoli dei robot e teleoperazione nel mondo reale.
Software di teleoperazione Deposito
 Ricerca
Repo ufficiale di "BEVBert: Pre-formazione sulla mappa multimodale per la navigazione guidata dalla lingua"
Navigazione e SLAMConosci una risorsa che appartiene a questo posto?