 Repositorio
 Investigación
GCNv2_SLAM · jiexiong2016
Sistema SLAM en tiempo real con funciones profundas
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Sistema SLAM en tiempo real con funciones profundas
Navegación y SLAM Repositorio
 Código abierto
Parámetros declarativos ROS 2
Middleware y comunicación Repositorio
 Código abierto
Herramientas de investigación para la manipulación móvil.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquete de replicación del artículo titulado "¿Cómo diseñas tus robots? Estado de la práctica y directrices para sistemas basados en ROS" publicado en ICSE-SEIP 2020
Marcos de aprendizaje de robots Repositorio
 Investigación
Utilidades MATLAB y Simulink para cinemática, visualización y simulación de sensores de vehículos.
Simulación y física Repositorio
 Código abierto
RL aumentado con planificador de movimiento para manipulación en entornos obstruidos.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Herramientas para explotar las simetrías morfológicas en robótica.
Planificación y control de movimiento Repositorio
 Investigación
Motor de simulación modular para la investigación en robótica.
Simulación y física Repositorio
 Código abierto
El código del artículo 'Hacia el aprendizaje de un modelo generalista para la navegación incorporada'
Navegación y SLAM Repositorio
 Código abierto
Gráfico SLAM basado en nube de puntos escrito en C++ usando la biblioteca open3D.
Navegación y SLAM Repositorio
 Código abierto
Complemento de Blender para crear modelos de robots URDF, SDF y SMURF.
Simulación y física Repositorio
 Código abierto
Brazo UR5 estilo gimnasio con pinza Robotiq-85/140 en simulador Bullet
Simulación y física Repositorio
 Código abierto
Simuladores cuasi físicos parametrizados para transferencia de manipulaciones diestras
Simulación y física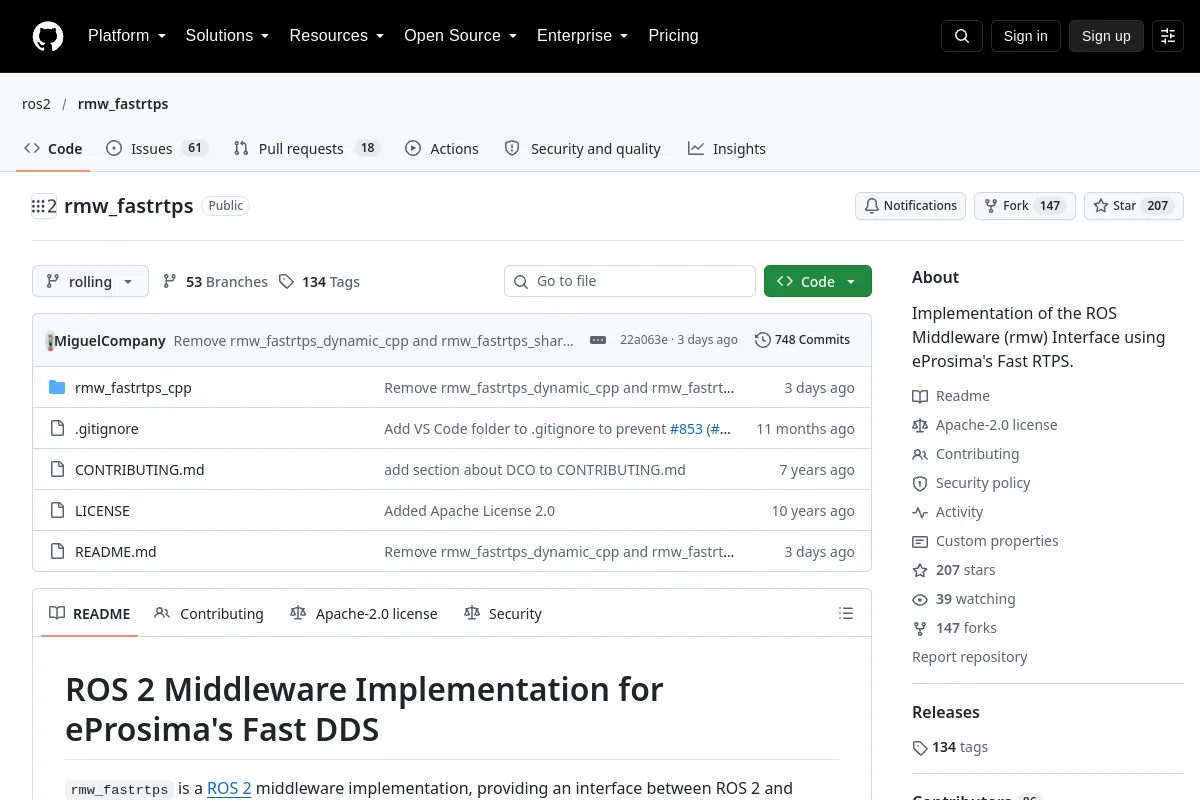 Repositorio
 Código abierto
Implementación de middleware ROS 2 utilizando eProsima Fast DDS.
Middleware y comunicación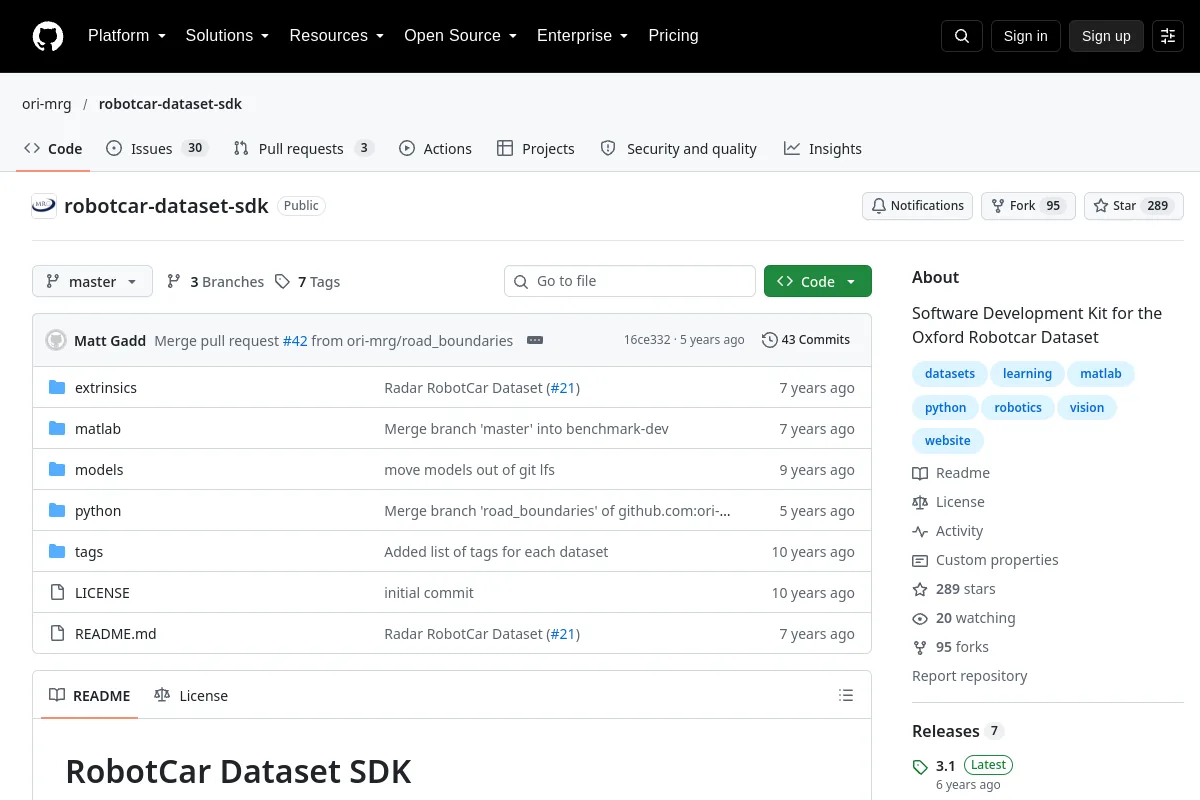 Repositorio
 Investigación
Kit de desarrollo de software para el conjunto de datos de Oxford Robotcar
Herramientas de visualización y datos Repositorio
 Investigación
Paquetes ROS que permiten el control, visualización y simulación del modelo Robotiq 2 Fingers Adaptive Grippers versión C3
Simulación y física Repositorio
 Código abierto
Extrae y reorienta animaciones FBX en referencias de movimiento de robots.
Software de teleoperación Repositorio
 Código abierto
Tiempo de ejecución de la IA física para agentes encarnados: acción gobernada, experiencia verificada, memoria física y evolución de habilidades.
Middleware y comunicación Repositorio
 Investigación
Controladores críticos para la seguridad para navegación robótica única o múltiple: CBF-QP, MPC-CBF, etc.
Navegación y SLAM Repositorio
 Código abierto
Pila de aprendizaje del robot SO-101 con teleoperación y flujos de trabajo de aprendizaje MuJoCo.
Software de teleoperación Repositorio
 Investigación
RL de robot suave basado en SOFA con aleatorización de dominio.
Marcos de aprendizaje de robots Repositorio
 Investigación
Paquetes ROS para manipuladores móviles Hello Robot Stretch.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un marco de RL no supervisado de código abierto para el control humanoide con capacitación FB/TeCH, importación de movimientos con reconocimiento de robots y teleoperación en el mundo real.
Software de teleoperación Repositorio
 Investigación
Repositorio oficial de "BEVBert: Capacitación previa en mapas multimodales para navegación guiada por idiomas"
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?