 Repositório
 Código aberto
NVIDIA Isaac Lab
Ferramentas de aprendizagem de robôs construídas em torno do ecossistema de simulação Isaac.
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Explore componentes, ferramentas e organizações conectadas à robótica educacional e de pesquisa. A inclusão não certifica a adequação para uma implantação específica.
Repositório
Código aberto
Ferramentas de aprendizagem de robôs construídas em torno do ecossistema de simulação Isaac.
Simulação e física Repositório
 Código aberto
Um simulador 3D para navegação de agente incorporado e pesquisa de interação.
Navegação e SLAM Repositório
 Pesquisa
Ambientes de manipulação baseados em MuJoCo para experimentos de aprendizagem de robôs.
Simulação e física Repositório
 Código aberto
Fluxos de trabalho de treinamento e avaliação para agentes incorporados que usam Habitat.
Navegação e SLAM Repositório
 Pesquisa
Ferramentas e exemplos Python para educação em robótica e exploração de algoritmos.
Cursos e documentação Repositório
 Código aberto
Ferramentas para aprender políticas de robôs a partir de conjuntos de dados de demonstração.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um conjunto de referência para transferência de conhecimento na aprendizagem robótica ao longo da vida.
Manipulação Repositório
 Pesquisa
Uma referência para manipulação de longo horizonte condicionada por linguagem.
Manipulação Repositório
 Código aberto
Infraestrutura de aprendizagem por reforço para modelos incorporados e políticas robóticas.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um conjunto de tarefas para avaliar a aprendizagem de robôs com observações visuais.
Manipulação Repositório
 Pesquisa
Benchmarks de manipulação de robôs bimanuais e ferramentas de geração de dados.
Manipulação Repositório
 Código aberto
Algoritmos de aprendizagem por reforço para treinamento e avaliação de políticas de controle.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Implementações Python ilustrando algoritmos robóticos e métodos de planejamento.
Navegação e SLAM Repositório
 Código aberto
Ambientes de aprendizagem de robôs construídos em torno da simulação acelerada do MuJoCo.
Simulação e física Repositório
 Código aberto
Um ambiente de aprendizagem e física baseado em JAX para pesquisa de controle.
Simulação e física Repositório
 Pesquisa
Recursos de representação visual para aprendizagem de manipulação robótica.
Modelos de percepção Repositório
 Pesquisa
Ambientes de simulação para avaliação de políticas de manipulação.
Avaliação de políticas Site
 Pesquisa
Ferramentas de teleoperação para coleta de demonstrações de manipulação bimanual.
Software de teleoperação Repositório
 Código aberto
Infraestrutura de aprendizagem de robôs conectando fluxos de trabalho de simulação e avaliação.
Simulação e física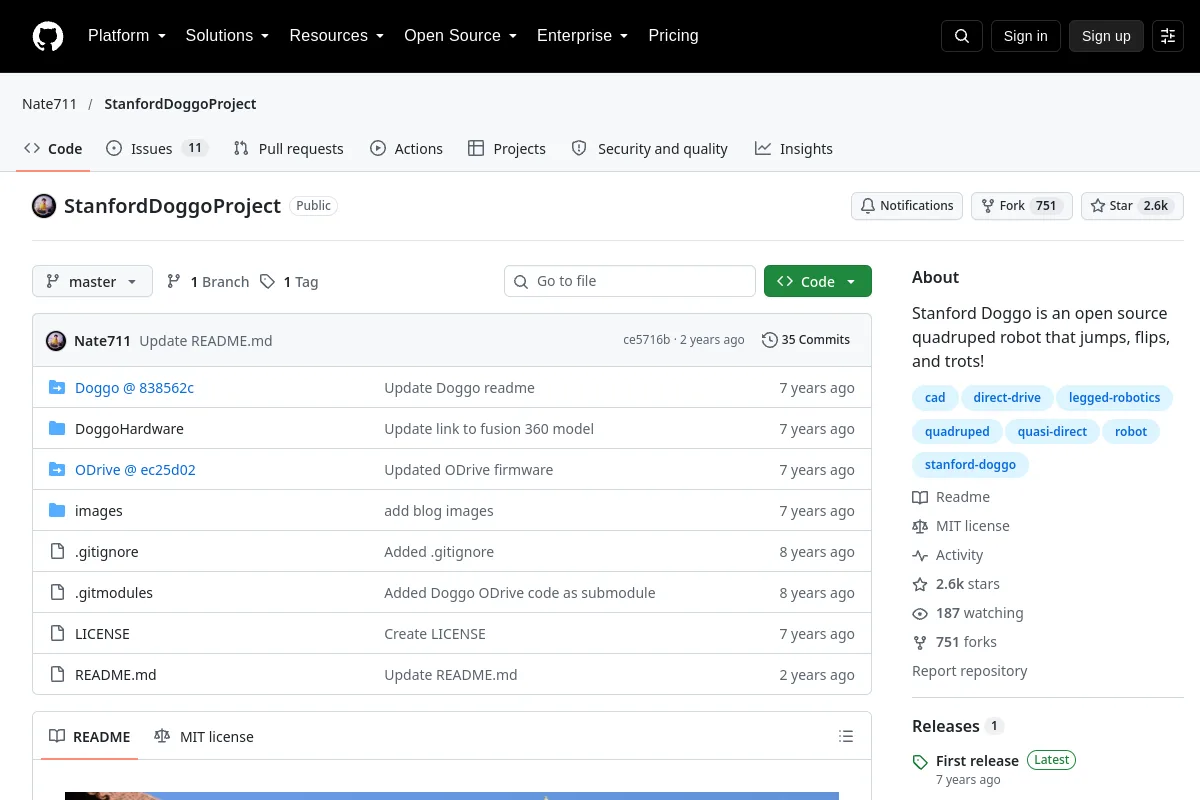 Repositório
 Pesquisa
Um projeto de hardware quadrúpede para experimentos de locomoção com pernas.
Robôs quadrúpedes Site
 Código aberto
Infraestrutura de treinamento para locomoção humanóide e transferência de simulação.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um benchmark de manipulação para experimentos multitarefa e meta-aprendizagem.
Manipulação Site
 Pesquisa
Um projeto de hardware de robô bípede compacto para construtores.
Robôs humanóides e bípedes Repositório
 Código aberto
Ferramentas de redirecionamento de movimento manual para teleoperação hábil de robôs.
Software de teleoperaçãoExplore componentes, ferramentas e organizações conectadas à robótica educacional e de pesquisa. A inclusão não certifica a adequação para uma implantação específica.
Os recursos aqui incluem ferramentas, componentes e organizações conectadas a esta aplicação. Confirme o uso pretendido e os requisitos de integração com cada editor.
Conhece um recurso que pertence aqui?