 Repository
 Open Source
NVIDIA Isaac Lab
Roboter-Lerntools, die auf dem Isaac-Simulationsökosystem basieren.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Komponenten, Werkzeuge und Organisationen im Zusammenhang mit Bildungs- und Forschungsrobotik. Die Aufnahme bescheinigt nicht die Eignung für einen bestimmten Einsatz.
Repository
Open Source
Roboter-Lerntools, die auf dem Isaac-Simulationsökosystem basieren.
Simulation & Physik Repository
 Open Source
Ein 3D-Simulator für verkörperte Agentennavigation und Interaktionsforschung.
Navigation & SLAM Repository
 Forschung
MuJoCo-basierte Manipulationsumgebungen für Roboter-Lernexperimente.
Simulation & Physik Repository
 Open Source
Trainings- und Bewertungsworkflows für verkörperte Agenten, die Habitat nutzen.
Navigation & SLAM Repository
 Forschung
Python-Tools und Beispiele für die Robotikausbildung und die Erforschung von Algorithmen.
Kurse & Dokumentation Repository
 Open Source
Tools zum Erlernen von Roboterrichtlinien aus Demonstrationsdatensätzen.
Frameworks für das Lernen von Robotern Repository
 Forschung
Eine Benchmark-Suite für den Wissenstransfer beim lebenslangen Roboterlernen.
Manipulation Repository
 Repository
 Open Source
Reinforcement-Learning-Infrastruktur für verkörperte Modelle und Roboterrichtlinien.
Frameworks für das Lernen von Robotern Repository
 Forschung
Eine Aufgabensuite zur Bewertung des Roboterlernens mit visuellen Beobachtungen.
Manipulation Repository
 Forschung
Bimanuelle Robotermanipulations-Benchmarks und Datengenerierungstools.
Manipulation Repository
 Open Source
Reinforcement-Learning-Algorithmen zum Trainieren und Bewerten von Kontrollrichtlinien.
Frameworks für das Lernen von Robotern Repository
 Forschung
Python-Implementierungen zur Veranschaulichung von Robotik-Algorithmen und Planungsmethoden.
Navigation & SLAM Repository
 Open Source
Roboter-Lernumgebungen, die auf der beschleunigten MuJoCo-Simulation basieren.
Simulation & Physik Repository
 Open Source
Eine JAX-basierte Physik- und Lernumgebung für die Kontrollforschung.
Simulation & Physik Repository
 Forschung
Visuelle Darstellungsressourcen für das Erlernen der Robotermanipulation.
Wahrnehmungsmodelle Repository
 Forschung
Simulationsumgebungen zur Bewertung von Manipulationsrichtlinien.
Politikbewertung Website
 Forschung
Teleoperationstools zum Sammeln bimanueller Manipulationsdemonstrationen.
Teleoperationssoftware Repository
 Open Source
Roboter-Lerninfrastruktur, die Simulations- und Bewertungsworkflows verbindet.
Simulation & Physik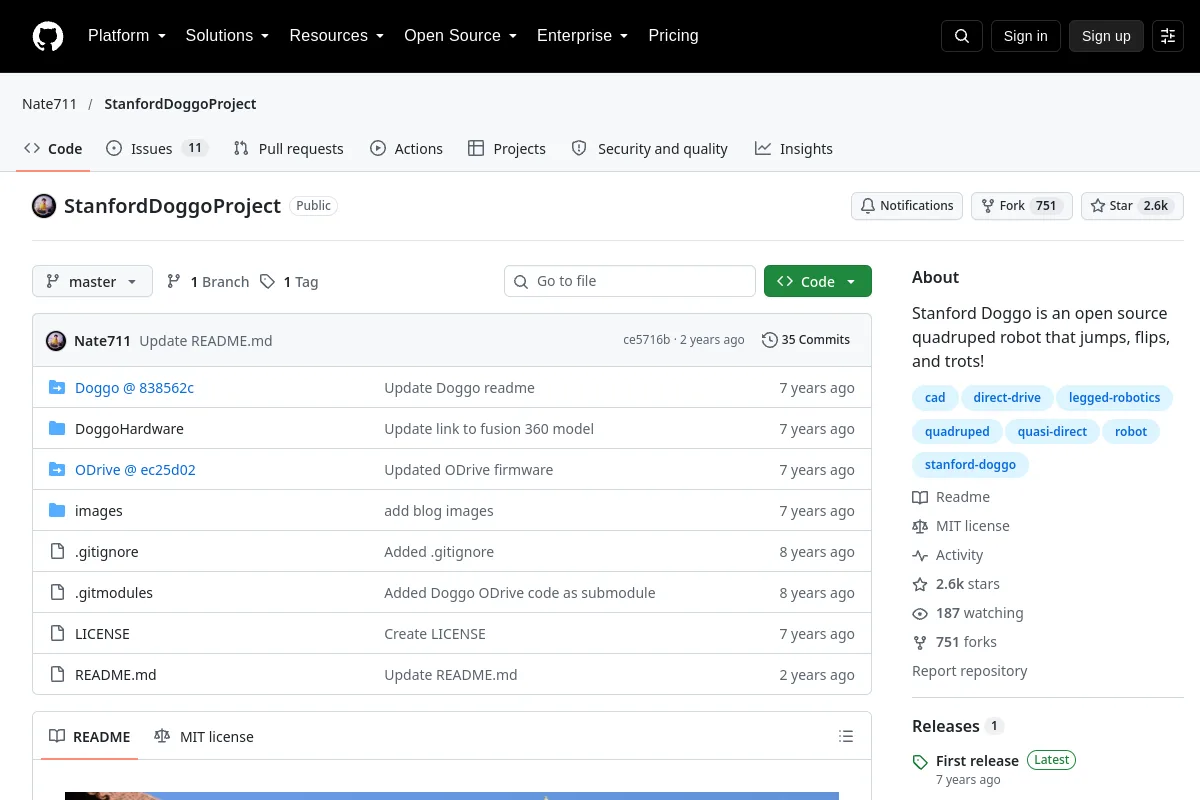 Repository
 Forschung
Ein vierbeiniges Hardwareprojekt für Experimente zur Fortbewegung auf Beinen.
Vierfüßige Roboter Website
 Open Source
Trainingsinfrastruktur für humanoide Fortbewegung und Simulationstransfer.
Frameworks für das Lernen von Robotern Repository
 Forschung
Ein Manipulations-Benchmark für Multitasking- und Meta-Learning-Experimente.
Manipulation Website
 Forschung
Ein kompaktes Zweibeinroboter-Hardwareprojekt für Bauherren.
Humanoide und zweibeinige Roboter Repository
 Open Source
Handbewegungs-Retargeting-Tools für geschickte Roboter-Teleoperation.
TeleoperationssoftwareEntdecken Sie Komponenten, Werkzeuge und Organisationen im Zusammenhang mit Bildungs- und Forschungsrobotik. Die Aufnahme bescheinigt nicht die Eignung für einen bestimmten Einsatz.
Zu den Ressourcen gehören hier Tools, Komponenten und Organisationen, die mit dieser Anwendung verbunden sind. Bestätigen Sie die beabsichtigte Verwendung und die Integrationsanforderungen mit jedem Herausgeber.
Kennen Sie eine Ressource, die hierher gehört?
