Référentiel
Awesome World Models · leofan90
Awesome World Models de leofan90 rassemble des recherches sur les modèles mondiaux pour la génération vidéo, l'IA incarnée et la conduite autonome.
Normes et collections de référenceLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les laboratoires de robotique, le matériel d'apprentissage, la documentation officielle et les références.
Référentiel
Awesome World Models de leofan90 rassemble des recherches sur les modèles mondiaux pour la génération vidéo, l'IA incarnée et la conduite autonome.
Normes et collections de référence
Référentiel
AwesomeGAIManipulation accompagne une enquête sur les méthodes d'IA générative dans la manipulation robotique.
Normes et collections de référence
Référentiel
Awesome VLA Post Training rassemble des méthodes post-formation pour les modèles vision-langage-action.
Normes et collections de référence
Référentiel
MF-RV accompagne une étude sur la fusion multimodale pour la vision robotique.
Normes et collections de référence
Référentiel
Collection de ressources d'apprentissage sur la vision robotique, le SLAM et la conduite autonome.
Cours & documentation
Référentiel
Des modèles mondiaux impressionnants pour l’apprentissage robotique des politiques
Normes et collections de référence
Référentiel
Awesome VLA4AD collecte des recherches vision-langage-action pour la conduite autonome et accompagne une enquête.
Normes et collections de référence
Référentiel
Awesome Gazebo est une collection archivée de ressources de simulation Gazebo pour ROS.
Normes et collections de référence
Référentiel
Awesome UMI collecte des articles, des ensembles de données et des politiques pour l'écosystème de l'interface de manipulation universelle.
Normes et collections de référence
Référentiel
Publication du dépôt pour notre manuel SLAM
Cours & documentation
Référentiel
Awesome Physical AI de Keon rassemble des recherches sur le VLA, le modèle mondial, l'IA incarnée et le modèle de base du robot.
Normes et collections de référence
Référentiel
Une enquête sur l'apprentissage par renforcement des modèles vision-langage-action pour la manipulation robotique
Normes et collections de référence
Référentiel
Awesome VLA Robotics collecte des articles, des modèles, des ensembles de données et des ressources sur les modèles VLA pour la robotique.
Normes et collections de référence
Référentiel
L'enquête OCRM rassemble des recherches sur l'apprentissage incarné pour la manipulation robotique centrée sur les objets.
Normes et collections de référence
Référentiel
Awesome Weekly Robotics rassemble les projets présentés dans la newsletter Weekly Robotics.
Normes et collections de référence
Référentiel
Livre sur cahier "Introduction à la robotique et à la perception" de Frank Dellaert et Seth Hutchinson
Cours & documentation
Référentiel
🔥 Pyramide de données pour la manipulation incarnée : une enquête
Normes et collections de référence
Référentiel
Liste des articles dans le document d'enquête : Vers des robots à usage général via des modèles de base : une enquête et une méta-analyse
Normes et collections de référence
Référentiel
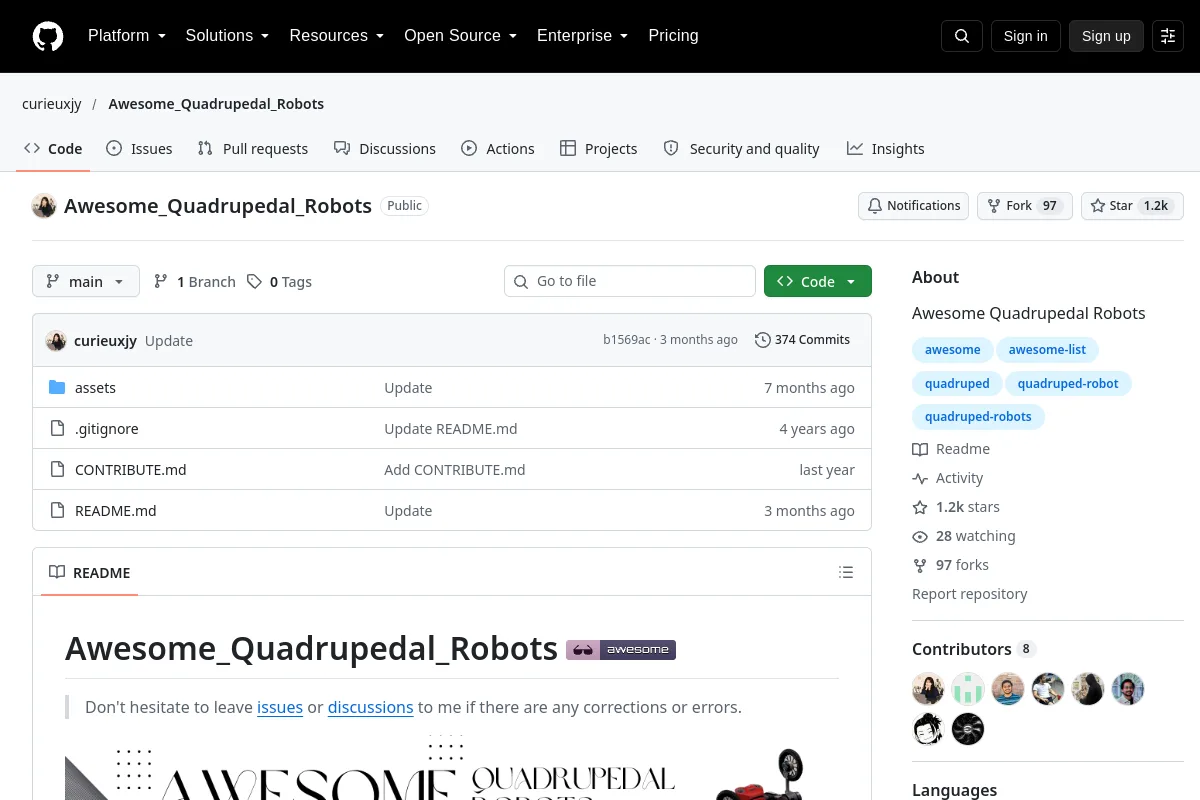
Superbes robots quadrupèdes
Normes et collections de référence
Référentiel
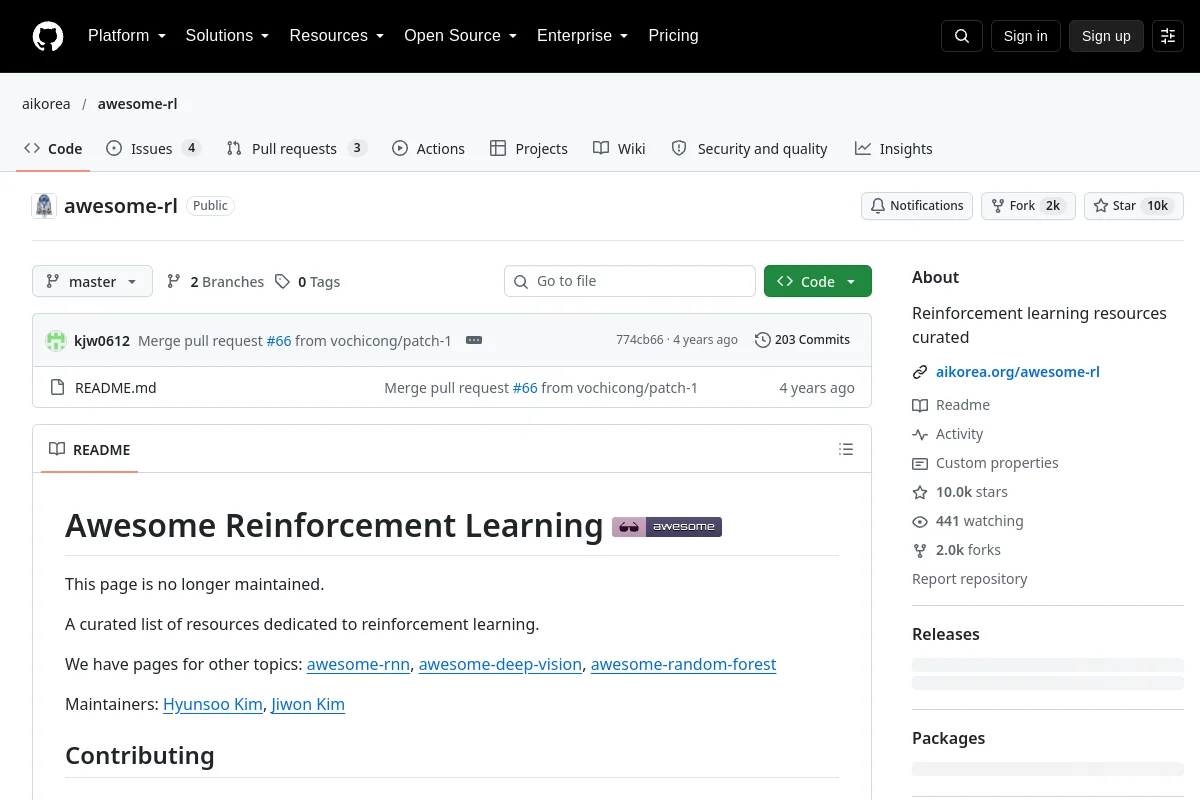
Awesome RL collecte du code d'apprentissage par renforcement, de la théorie et des conférences.
Normes et collections de référence
Référentiel
Awesome Robotics 3D rassemble des recherches sur la vision 3D et de grands modèles pour la robotique.
Normes et collections de référence
Référentiel
Awesome Video Robotic Papers rassemble des recherches sur l'application de la technologie vidéo à la robotique.
Normes et collections de référence
Référentiel
:books : La liste des logiciels open source SLAM / Visual Odometry basés sur la vision, des blogs et des articles
Normes et collections de référence
Référentiel
Une collection organisée d'articles, d'explications et de ressources sur les modèles d'action mondiaux pour l'IA incarnée
Normes et collections de référenceConnaissez-vous une ressource qui a sa place ici ?