 Référentiel
 Recherche
ORB SLAM2 · raulmur
Visual SLAM pour les caméras monoculaires, stéréo et RVB-D.
Navigation et SLAM
Recherche et apprentissage / Recherche
:books : La liste des logiciels open source SLAM / Visual Odometry basés sur la vision, des blogs et des articles
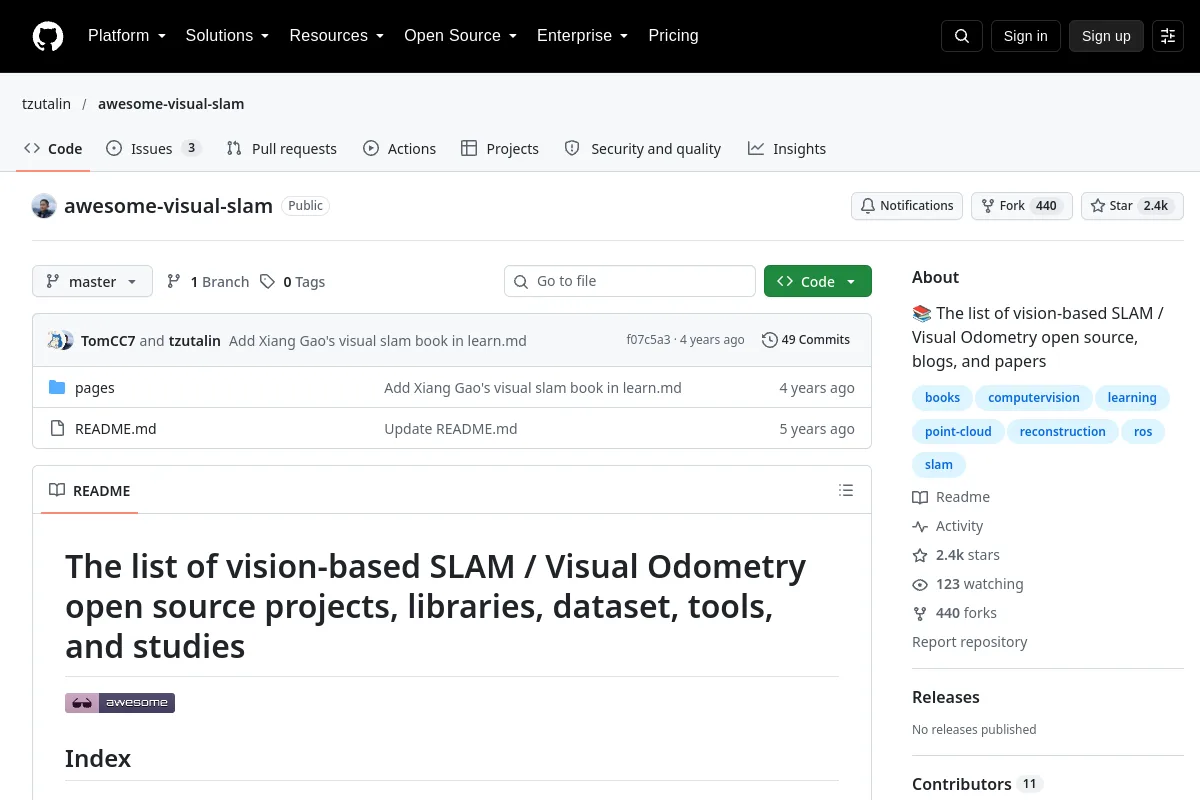
:books : La liste des logiciels open source SLAM / Visual Odometry basés sur la vision, des blogs et des articles
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Visual SLAM pour les caméras monoculaires, stéréo et RVB-D.
Navigation et SLAM Référentiel
 Source ouverte
Package Python pour l'évaluation de l'odométrie et du SLAM
Navigation et SLAM Référentiel
 Recherche
Bibliothèque de groupes de Lie C++ basée sur Eigen pour le calcul géométrique.
Perception et géométrie Référentiel
 Recherche
Système SLAM visuel dense pour une cartographie à grande échelle.
Navigation et SLAM Référentiel
 Référentiel

