Repositorio
 Código abierto
mpc-rl · junhengl
RL guiada por MPC para locomoción y manipulación humanoide
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
RL guiada por MPC para locomoción y manipulación humanoide
Planificación y control de movimiento Repositorio
 Código abierto
Robot móvil con ruedas diferenciales: control predictivo de modelo no lineal basado en ROS
Planificación y control de movimiento Repositorio
 Código abierto
Este repositorio implementa Motion Planning Diffusion (MPD), un método para aprender y planificar movimientos de robots con modelos de difusión.
Planificación y control de movimiento Repositorio
 Código abierto
Una implementación C++/CUDA del control integral de ruta predictiva del modelo.
Planificación y control de movimiento Repositorio
 Código abierto
Motion Planning Templates crea planificadores de movimiento rápidos, paralelos y específicos para robots.
Planificación y control de movimiento Repositorio
 Código abierto
Los nodos ROS 2 envuelven la funcionalidad principal de MRPT: localización, navegación autónoma, rawlogs, etc. SLAM está en otros paquetes.
Navegación y SLAM Repositorio
 Código abierto
Un sistema SLAM modularizado de múltiples robots con mapeo de elevación y un conversor de mapas de costos para una fácil navegación. Se pueden integrar fácilmente en el sistema diferentes algoritmos de odometría y cierre de bucle.
Navegación y SLAM Repositorio
 Código abierto
CVPR 2026 - MSGNav: Liberando el poder del gráfico de escena 3D multimodal para una navegación incorporada de disparo cero
Navegación y SLAM Repositorio
 Código abierto
Mensajería pub/sub para Python, C y C++.
Marcos de aprendizaje de robots Repositorio
 Código abierto
MuJoCo Experimentos de locomoción RL con PPO y aleatorización de dominios.
Planificación y control de movimiento Repositorio
 Código abierto
Paquete de control ROS2 para el simulador de física de simulación Mujoco, que incluye complementos para varios sensores, cámaras RGB-D y lidar.
Simulación y física Repositorio
 Código abierto
Editor de escenas de navegador interactivo para escenas de malla y robots MuJoCo.
Simulación y física Repositorio
 Código abierto
Investigación de recopilación de datos guiada por el rendimiento para el aprendizaje en robots.
Marcos de aprendizaje de robots Repositorio
 Investigación
EMKG: memoria y recuperación multimodal para la navegación entre objetos y objetivos en un mundo abierto en entornos dinámicos.
Navegación y SLAM Repositorio
 Código abierto
Visor multipanel de Python para simulación MuJoCo.
Simulación y física Repositorio
 Código abierto
“Coordinación multirobot con arquitectura agente-servidor para navegación autónoma en entornos parcialmente desconocidos”, IROS 2020
Navegación y SLAM Repositorio
 Código abierto
El proyecto del ejército de exploración autónomo consta de 1 vehículo aéreo y 2 vehículos terrestres, que utilizan ROS 2 y el entorno de simulación Gazebo.
Simulación y física Repositorio
 Código abierto
Planificador de movimiento híbrido relacionado con los artículos "Planificación de trayectoria para enjambres de quadrotores" y "Planificación de trayectoria para equipos de robots heterogéneos"
Planificación y control de movimiento Repositorio
 Código abierto
Un simulador de enjambre de drones basado en ROS (Robot Operating System).
Simulación y física Repositorio
 Investigación
Aplicaciones ROS para el robot móvil myAGV, incluidos mapeo y navegación.
Marcos de aprendizaje de robots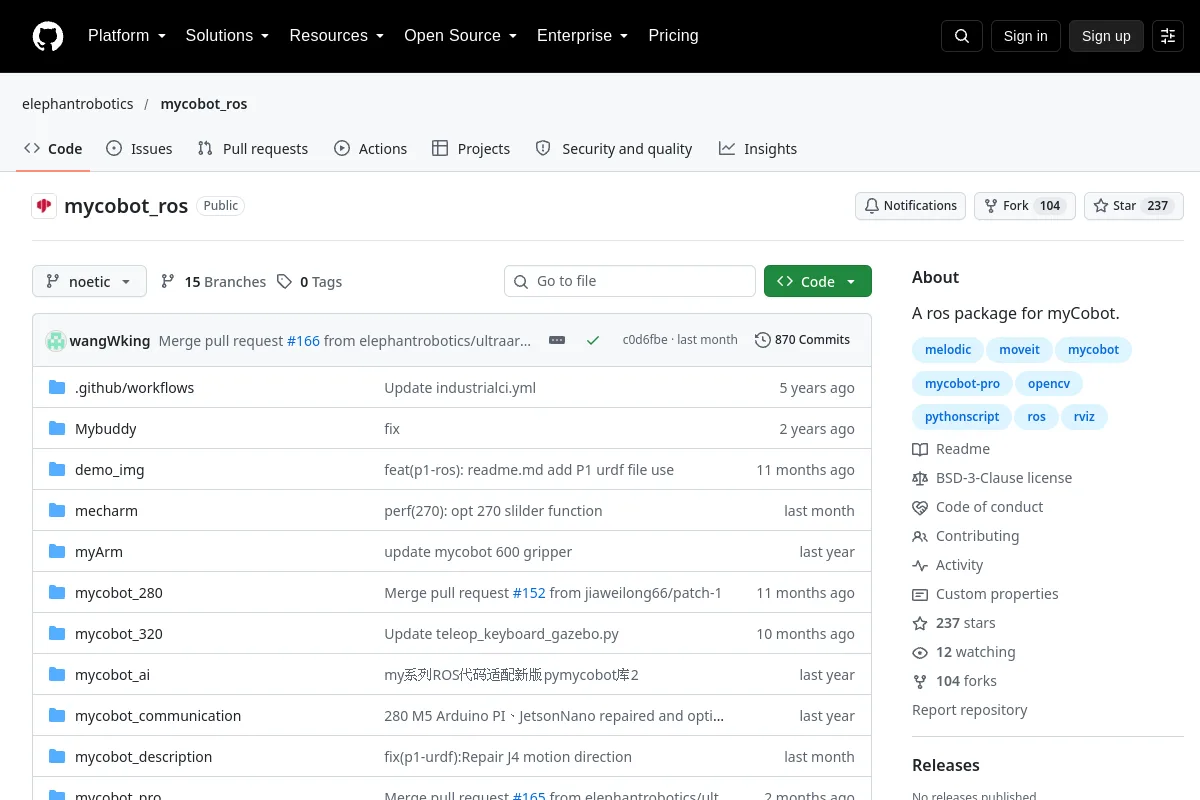 Repositorio
 Repositorio
 Código abierto
Proyecto abierto para robot bípedo con c++. Sistema operativo cruzado, plataforma de simulación cruzada o incluso robot real.
Simulación y física Repositorio
 Investigación
Implementación educativa en Python de optimización de gráficos de pose.
Navegación y SLAM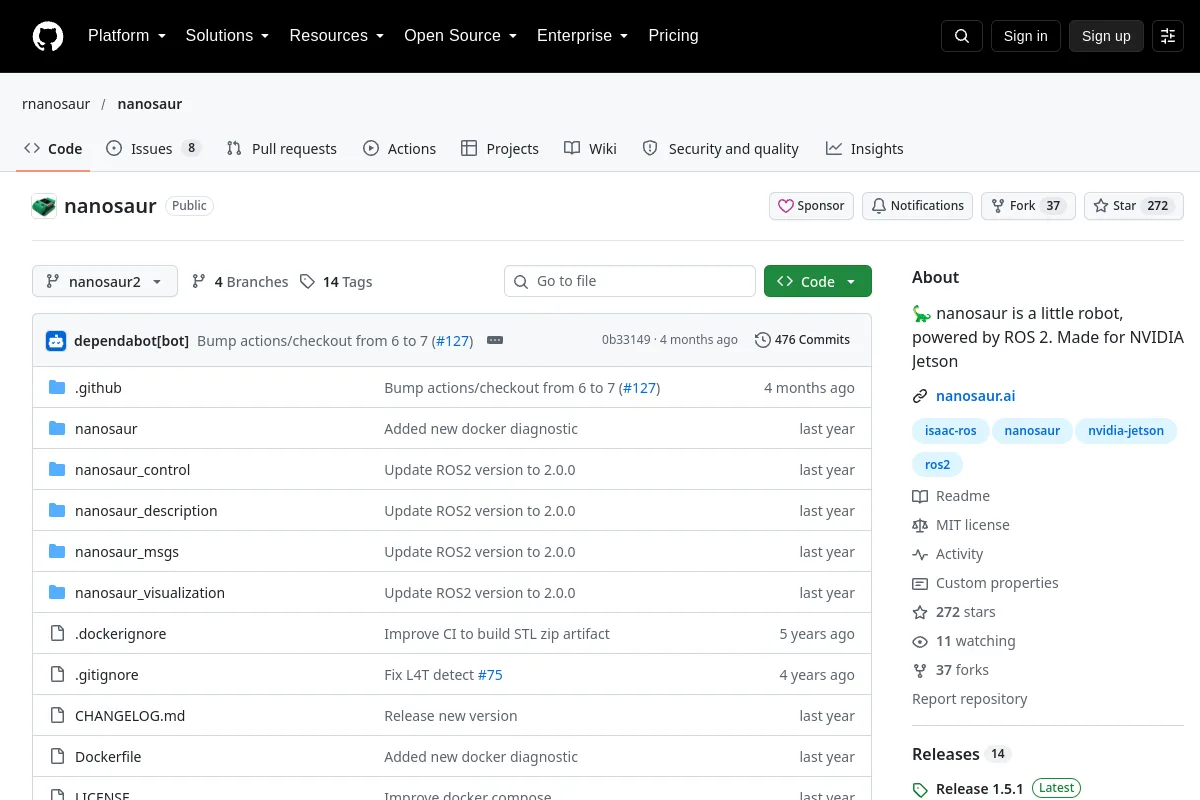 Repositorio
 Código abierto
🦕 nanosaur es un pequeño robot, impulsado por ROS 2. Hecho para NVIDIA Jetson
Middleware y comunicación¿Conoce algún recurso que pertenezca aquí?