Repozytorium
 Otwarte źródło
mpc-rl · junhengl
RL sterowany przez MPC do poruszania się i manipulacji humanoidów
Planowanie i kontrola ruchuKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
RL sterowany przez MPC do poruszania się i manipulacji humanoidów
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Różnicowy kołowy robot mobilny - sterowanie predykcyjne w modelu nieliniowym w oparciu o ROS
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
To repozytorium implementuje Motion Planning Diffusion (MPD) - metodę uczenia się i planowania ruchów robotów za pomocą modeli dyfuzyjnych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Implementacja C++/CUDA sterowania całką modelu predykcyjnego ścieżki.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Szablony planowania ruchu tworzą szybkie, równoległe narzędzia do planowania ruchu specyficzne dla robota.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Węzły ROS 2 obejmujące podstawową funkcjonalność MRPT: lokalizacja, autonomiczna nawigacja, rawlogs itp. SLAM jest w innych pakietach.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Modułowy system SLAM składający się z wielu robotów z mapowaniem wysokości i konwerterem mapy kosztów ułatwiającym nawigację. Z systemem można łatwo zintegrować różne algorytmy odometrii i zamykania pętli.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
CVPR 2026 — MSGNav: Uwolnienie mocy multimodalnego wykresu scen 3D na potrzeby nawigacji ucieleśnionej typu zero-shot
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wiadomości Pub/sub dla Pythona, C i C++.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
MuJoCo Eksperymenty lokomocyjne RL z PPO i randomizacją domeny.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Pakiet kontrolny ROS2 dla symulatora fizyki symulacyjnej Mujoco, zawierający wtyczki do różnych czujników, kamer RGB-D i lidaru.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Interaktywny edytor scen przeglądarkowych dla scen robotycznych i siatkowych MuJoCo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Badania dotyczące gromadzenia danych pod kątem wydajności na potrzeby uczenia się na robotach.
Frameworki uczenia się robotów Repozytorium
 Badania
EMKG: pamięć multimodalna i wyszukiwanie na potrzeby nawigacji obiektowo-celowej w otwartym świecie w dynamicznych środowiskach.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wielopanelowa przeglądarka Pythona do symulacji MuJoCo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
„Koordynacja wielu robotów z architekturą agent-serwer na potrzeby autonomicznej nawigacji w częściowo nieznanych środowiskach”, IROS 2020
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Projekt autonomicznej armii eksploracyjnej składa się z 1 statku powietrznego i 2 pojazdów naziemnych, wykorzystując ROS 2 i środowisko symulacyjne Gazebo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Hybrydowy planista ruchu powiązany z dokumentami „Planowanie trajektorii dla rojów quadrotorów” i „Planowanie trajektorii dla heterogenicznych zespołów robotów”
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Symulator roju dronów oparty na systemie ROS (Robot Operating System).
Symulacja i fizyka Repozytorium
 Badania
Aplikacje ROS dla robota mobilnego myAGV, obejmujące mapowanie i nawigację.
Frameworki uczenia się robotów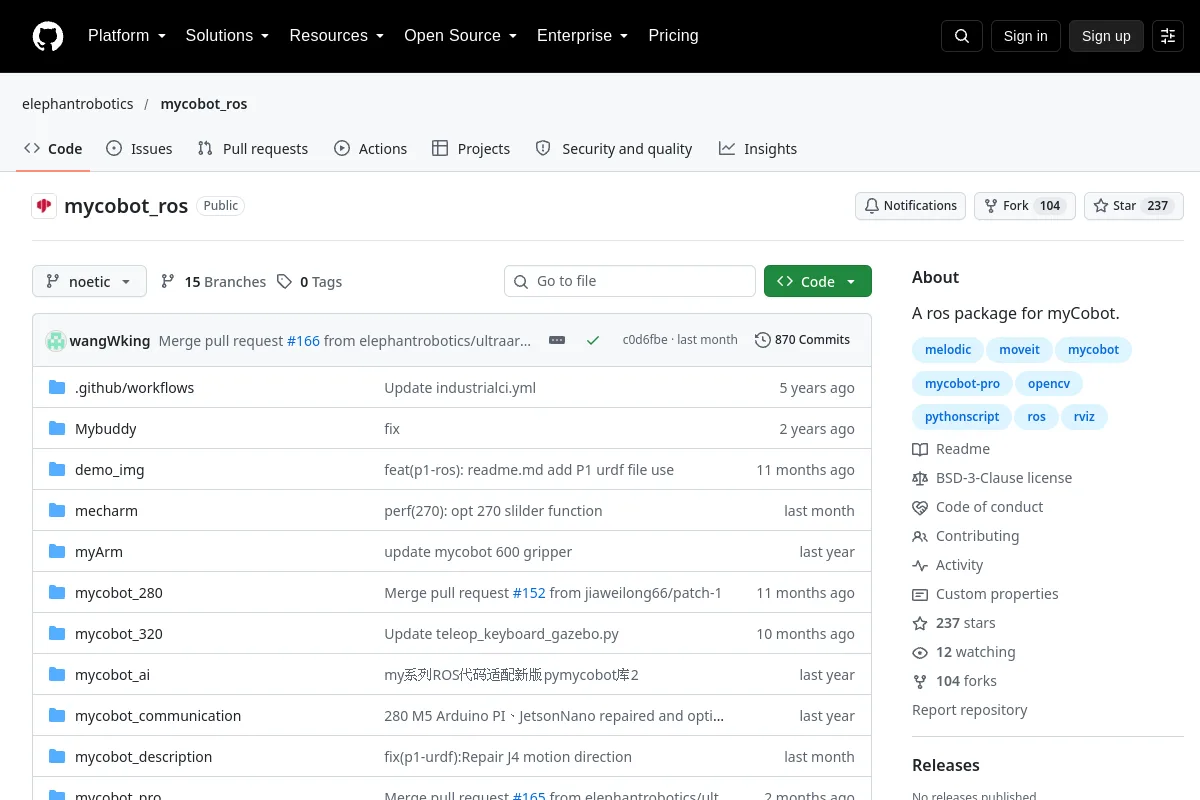 Repozytorium
 Repozytorium
 Otwarte źródło
Otwarty projekt robota dwunożnego w języku C++. Między systemami operacyjnymi, platformami symulacyjnymi, a nawet prawdziwym robotem.
Symulacja i fizyka Repozytorium
 Badania
Edukacyjna implementacja optymalizacji wykresów ułożenia w języku Python.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
🦕 nanozaur to mały robot zasilany przez ROS 2. Stworzony dla NVIDIA Jetson
Oprogramowanie pośredniczące i komunikacjaZnasz zasób, który tu pasuje?