 Repozytorium
 Badania
nao meshes · ros-naoqi
Pakiet instalacyjny Mesh dla robota NAO.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Pakiet instalacyjny Mesh dla robota NAO.
Frameworki uczenia się robotów Repozytorium
 Badania
GUI dostrajania parametrów Nav2 w czasie rzeczywistym dla ROS2, bez konieczności zabijania lub ponownego uruchamiania
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Serwer MCP zapewniający narzędzia i zasoby do sterowania i monitorowania robotów za pomocą Nav2.
Nawigacja i SLAM Repozytorium
 Badania
Nav-R1: Rozumowanie i nawigacja w ucieleśnionych scenach
Nawigacja i SLAM Repozytorium
 Badania
Oficjalna implementacja „NavRAG: generowanie instrukcji na żądanie użytkownika w zakresie nawigacji ucieleśnionej poprzez LLM ze wspomaganiem wyszukiwania” (ustalenia ACL'25)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Robotyczna symulacja nicienia C. elegans, zgodna z Arduino UNO
Symulacja i fizyka Repozytorium
 Badania
Globalne i lokalne planowanie ruchu ROS dla robotów mobilnych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
NeRF-SLAM: gęsty monokularowy SLAM w czasie rzeczywistym z neuronowymi polami promieniowania. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Probabilistyczna fuzja wolumetryczna dla gęstego jednoocznego SLAM…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
NERV — układ nerwowy robotów: mózg będący modelem języka, ciało robota i świat, połączone jedną platformą
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Silnik Newton Dynamics do symulacji fizyki w czasie rzeczywistym.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Badania
Elementy podstawowe GPU do renderowania różniczkowego.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Nawigacja obiekt-cel z wykorzystaniem eksploracji semantycznej.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Badania
OceanSim: akcelerowana przez GPU platforma symulacji percepcji podwodnego robota
Symulacja i fizyka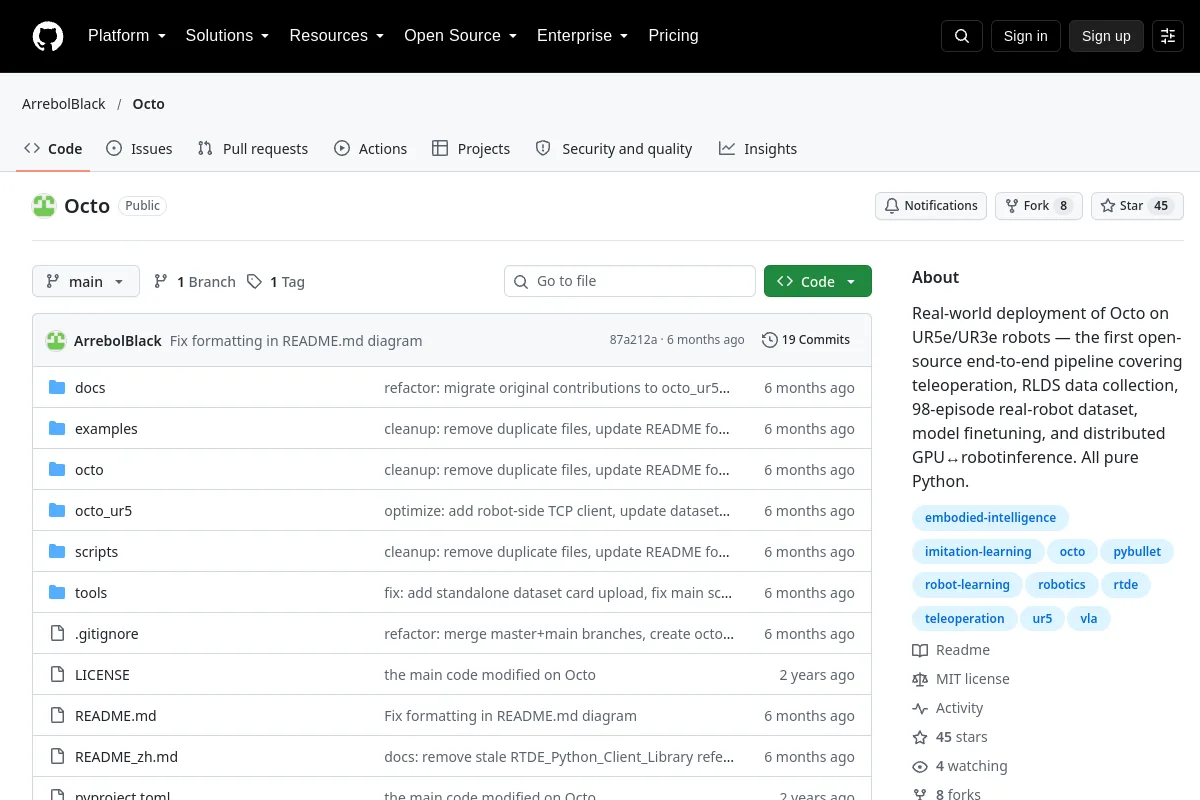 Repozytorium
 Badania
Ten projekt wdrożeniowy Octo obejmuje teleoperację, zbieranie RLDS i dostrajanie ramion Universal Robots.
Frameworki uczenia się robotów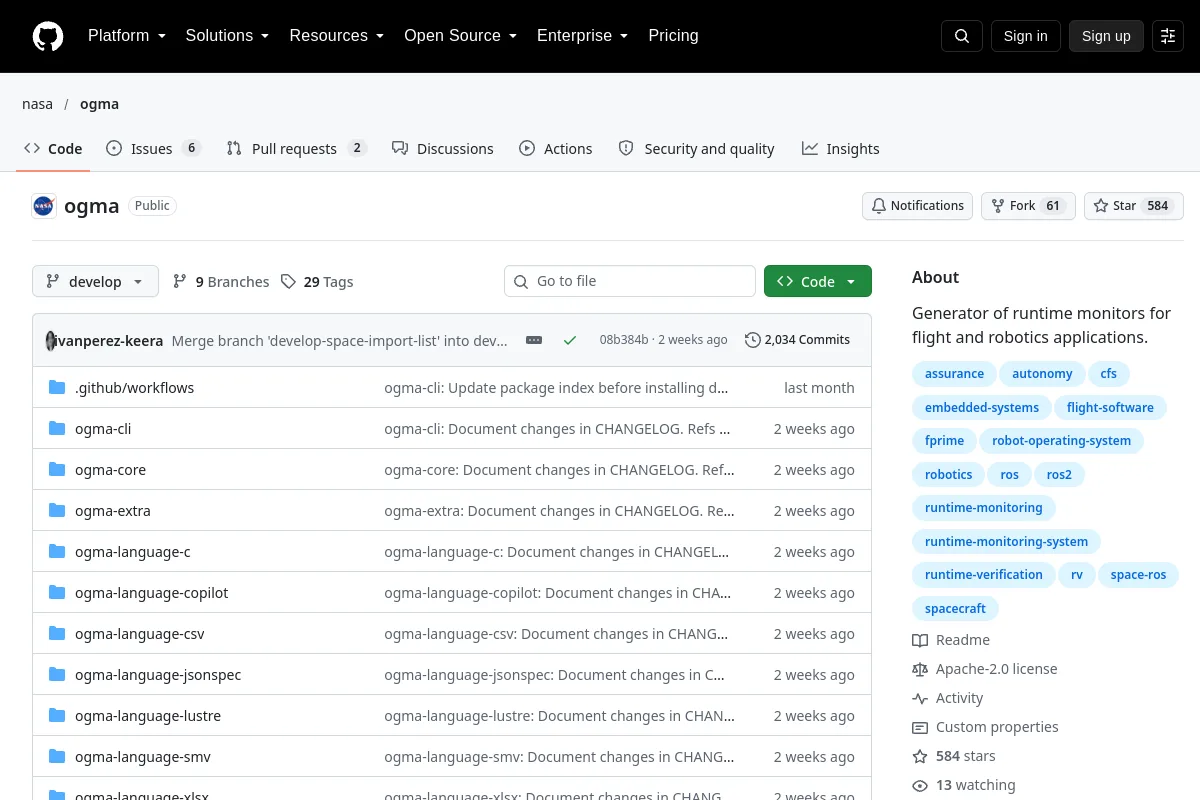 Repozytorium
 Otwarte źródło
Generator monitorów wykonawczych do zastosowań lotniczych i robotyki.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Zintegrowany humanoidalny system kontroli, planowania i percepcji. Opracowany przez MIT i Uniwersytet w Edynburgu dla robotów humanoidalnych Boston Dynamics Atlas i NASA Valkyrie
Percepcja i geometria Repozytorium
 Otwarte źródło
Platforma symulacyjna oparta na Mujoco dla robotów humanoidalnych o architekturze 3-warstwowej, wspierająca uczenie się przez imitację i przez wzmacnianie oraz oferująca wizualizację trajektorii dla wydajnych prac badawczo-rozwojowych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Modułowa struktura abstrakcji sprzętu dla systemów sztucznej inteligencji robotów.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Środowiska uczenia się ze wzmocnieniem dla Isaac Gym w Isaac Sim.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Kompaktowy robot latający o całkowicie otwartym kodzie źródłowym z dookólną percepcją wzrokową
Percepcja i geometria Repozytorium
 Badania
DJI Onboard SDK do zastosowań w dronach pokładowych.
Zestawy SDK robota Repozytorium
 Badania
Projekt robota usługowego opartego na ROS.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?

