 Référentiel
 Recherche
nao meshes · ros-naoqi
Package d'installation de maillage pour le robot NAO.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Package d'installation de maillage pour le robot NAO.
Cadres d'apprentissage des robots Référentiel
 Recherche
Interface graphique de réglage des paramètres Nav2 en temps réel pour ROS2, aucun kill ou relance nécessaire
Navigation et SLAM Référentiel
 Source ouverte
Serveur MCP qui fournit des outils et des ressources pour contrôler et surveiller les robots à l'aide de Nav2.
Navigation et SLAM Référentiel
 Recherche
Nav-R1 : Raisonnement et navigation dans des scènes incarnées
Navigation et SLAM Référentiel
 Recherche
Implémentation officielle de « NavRAG : Générer des instructions à la demande des utilisateurs pour une navigation intégrée via un LLM de récupération augmentée » (ACL'25 Findings)
Navigation et SLAM Référentiel
 Source ouverte
Simulation robotique compatible Arduino UNO du nématode C. elegans
Simulation et physique Référentiel
 Recherche
Planification de mouvements ROS globale et locale pour les robots mobiles.
Navigation et SLAM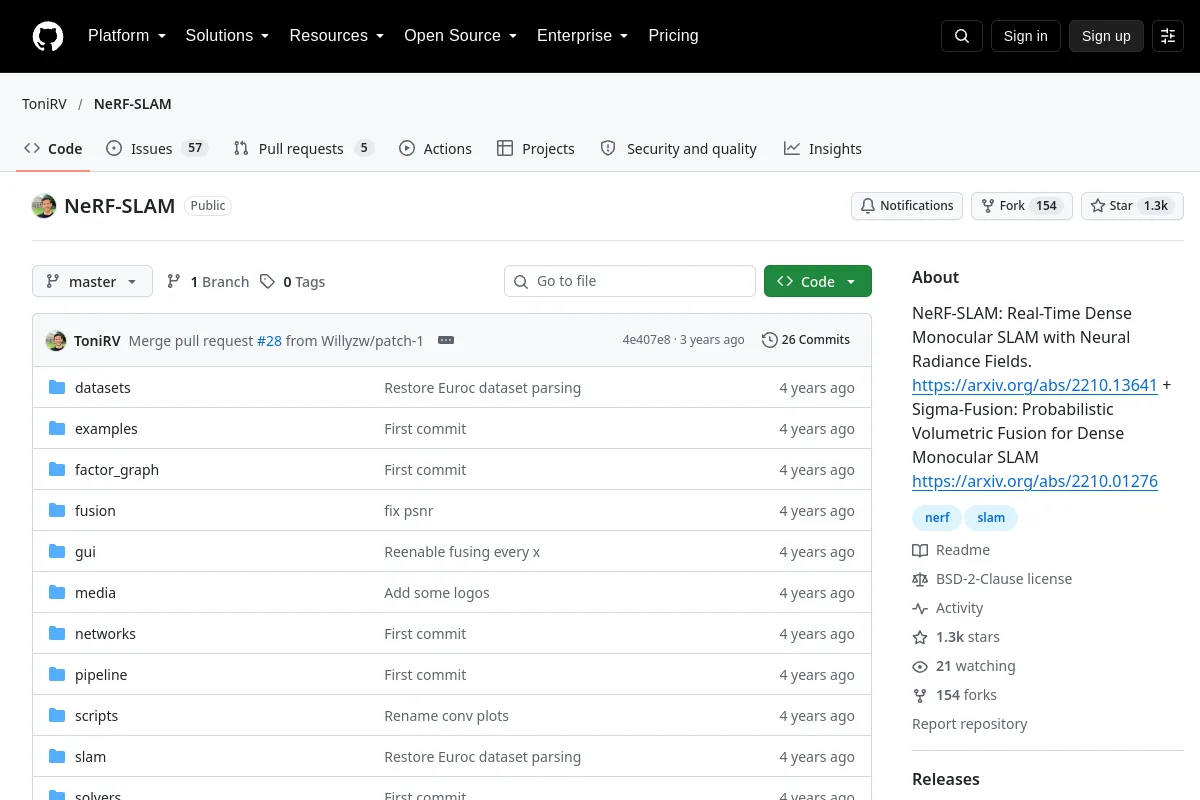 Référentiel
 Source ouverte
NeRF-SLAM : SLAM monoculaire dense en temps réel avec champs de rayonnement neuronal. https://arxiv.org/abs/2210.13641 + Sigma-Fusion : Fusion volumétrique probabiliste pour le SLAM monoculaire dense…
Navigation et SLAM Référentiel
 Source ouverte
NERV — un système nerveux pour robots : un cerveau modèle de langage, un corps de robot et un monde, couplés par une seule plateforme
Intergiciel et communication Référentiel
 Recherche
Moteur Newton Dynamics pour la simulation physique en temps réel.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Moteur Rust pour la physique des corps rigides 2D et 3D.
Simulation et physique Référentiel
 Recherche
Primitives GPU pour un rendu différenciable.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Navigation objet-but à l’aide de l’exploration sémantique.
Navigation et SLAM Référentiel
 Référentiel
 Recherche
OceanSim : un cadre de simulation de perception de robot sous-marin accéléré par GPU
Simulation et physique Référentiel
 Recherche
Ce projet de déploiement Octo couvre la téléopération, la collecte RLDS et la mise au point des bras Universal Robots.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Générateur de moniteurs d'exécution pour les applications de vol et de robotique.
Intergiciel et communication Référentiel
 Recherche
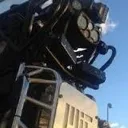
Un système intégré de contrôle, de planification et de perception humanoïde. Développé par le MIT et l'Université d'Édimbourg pour le Boston Dynamics Atlas et les robots humanoïdes Valkyrie de la NASA
Perception et géométrie Référentiel
 Source ouverte
Une plate-forme de simulation basée sur Mujoco pour robots humanoïdes avec une architecture à 3 niveaux, prenant en charge l'apprentissage par imitation et par renforcement, et proposant une visualisation de trajectoire pour une R&D efficace.
Simulation et physique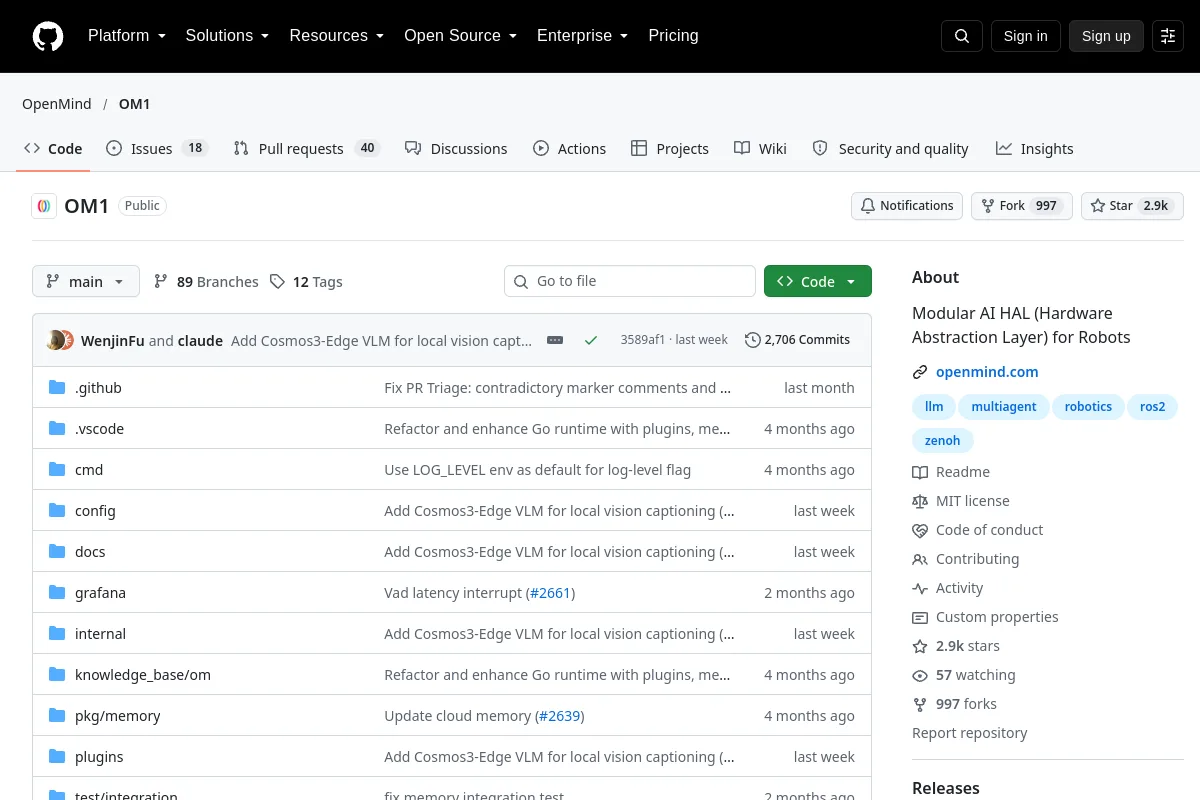 Référentiel
 Source ouverte
Cadre d'abstraction matérielle modulaire pour les systèmes d'IA robotisés.
Intergiciel et communication Référentiel
 Recherche
Environnements d'apprentissage par renforcement pour Isaac Gym en Isaac Sim.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un robot aérien entièrement open source et compact avec une perception visuelle omnidirectionnelle
Perception et géométrie Référentiel
 Recherche
DJI Onboard SDK pour les applications embarquées sur les drones.
SDK de robots Référentiel
 Recherche
Projet de robot de service basé sur ROS.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?
