 Repositório
 Pesquisa
nao meshes · ros-naoqi
Pacote de instalação de malha para o robô NAO.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Pacote de instalação de malha para o robô NAO.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
GUI de ajuste de parâmetros Nav2 em tempo real para ROS2, sem necessidade de interrupção ou reinicialização
Navegação e SLAM Repositório
 Código aberto
Servidor MCP que fornece ferramentas e recursos para controlar e monitorar robôs usando Nav2.
Navegação e SLAM Repositório
 Pesquisa
Nav-R1: raciocínio e navegação em cenas incorporadas
Navegação e SLAM Repositório
 Pesquisa
Implementação oficial de "NavRAG: Gerando instruções de demanda do usuário para navegação incorporada por meio de LLM aumentado de recuperação" (descobertas ACL'25)
Navegação e SLAM Repositório
 Código aberto
Simulação robótica compatível com Arduino UNO do nematóide C. elegans
Simulação e física Repositório
 Pesquisa
Planejamento de movimento global e local ROS para robôs móveis.
Navegação e SLAM Repositório
 Código aberto
NeRF-SLAM: SLAM monocular denso em tempo real com campos de radiação neural. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: fusão volumétrica probabilística para SLAM monocular denso…
Navegação e SLAM Repositório
 Código aberto
NERV — um sistema nervoso para robôs: um cérebro modelo de linguagem, um corpo de robô e um mundo, acoplados por uma plataforma
Middleware e comunicação Repositório
 Pesquisa
Motor Newton Dynamics para simulação de física em tempo real.
Planejamento e controle de movimento Repositório
 Código aberto
Motor Rust para física de corpo rígido 2D e 3D.
Simulação e física Repositório
 Pesquisa
Primitivas de GPU para renderização diferenciável.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Navegação objeto-objetivo usando exploração semântica.
Navegação e SLAM Repositório
 Repositório
 Pesquisa
OceanSim: uma estrutura de simulação de percepção de robô subaquático acelerada por GPU
Simulação e física Repositório
 Pesquisa
Este projeto de implantação Octo abrange teleoperação, coleta de RLDS e ajuste fino para braços da Universal Robots.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Gerador de monitores de tempo de execução para aplicações de voo e robótica.
Middleware e comunicação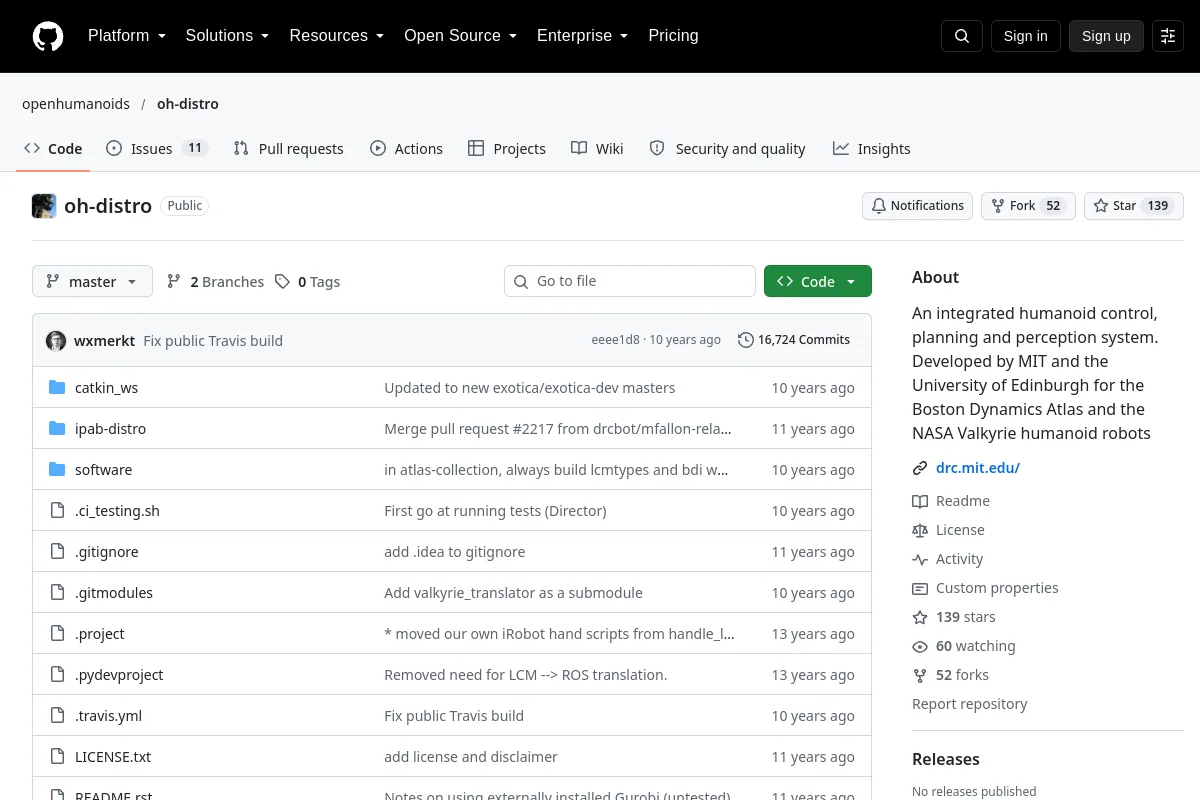 Repositório
 Pesquisa
Um sistema integrado de controle, planejamento e percepção humanóide. Desenvolvido pelo MIT e pela Universidade de Edimburgo para o Boston Dynamics Atlas e os robôs humanóides Valkyrie da NASA
Percepção e geometria Repositório
 Código aberto
Uma plataforma de simulação baseada em Mujoco para robôs humanóides com uma arquitetura de 3 camadas, suportando aprendizagem por imitação e reforço e apresentando visualização de trajetória para P&D eficiente.
Simulação e física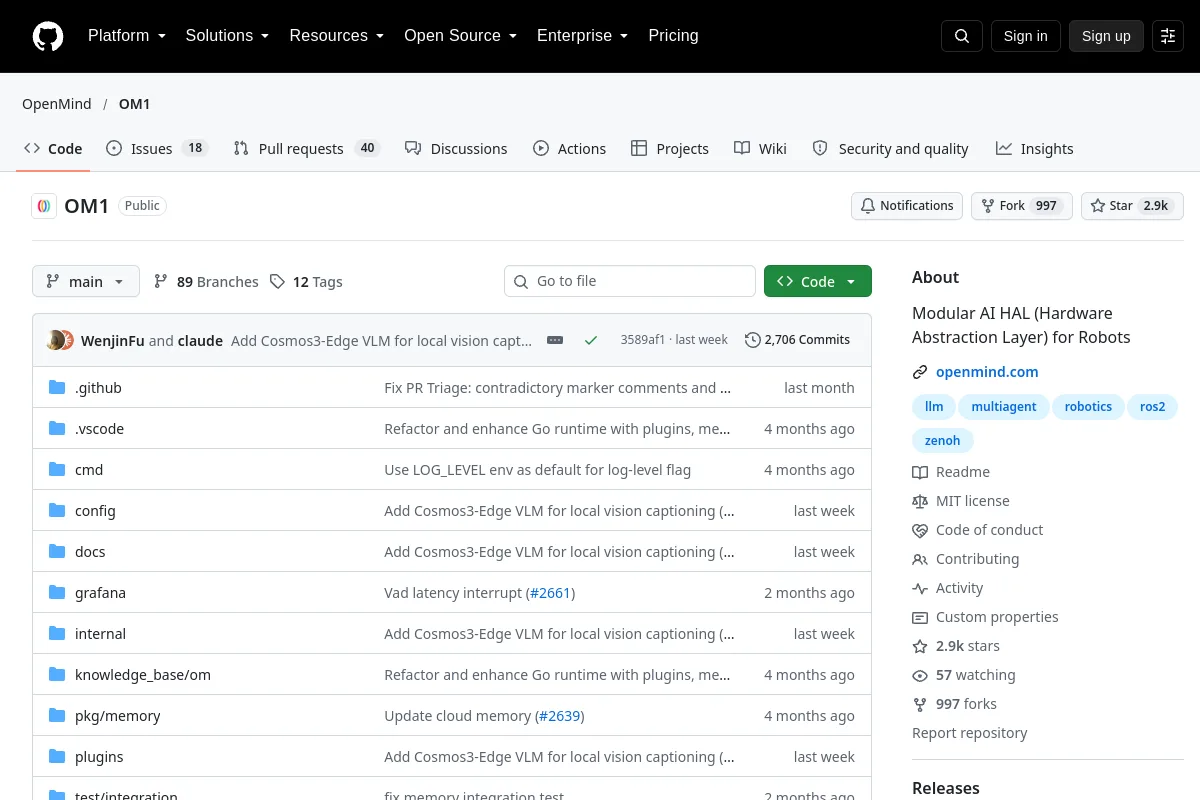 Repositório
 Código aberto
Estrutura modular de abstração de hardware para sistemas de IA de robôs.
Middleware e comunicação Repositório
 Pesquisa
Ambientes de aprendizagem por reforço para Isaac Gym em Isaac Sim.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um robô aéreo compacto e de código aberto com percepção visual omnidirecional
Percepção e geometria Repositório
 Repositório
 Pesquisa
Projeto de robô de serviço baseado em ROS.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?