 Repozytorium
 Otwarte źródło
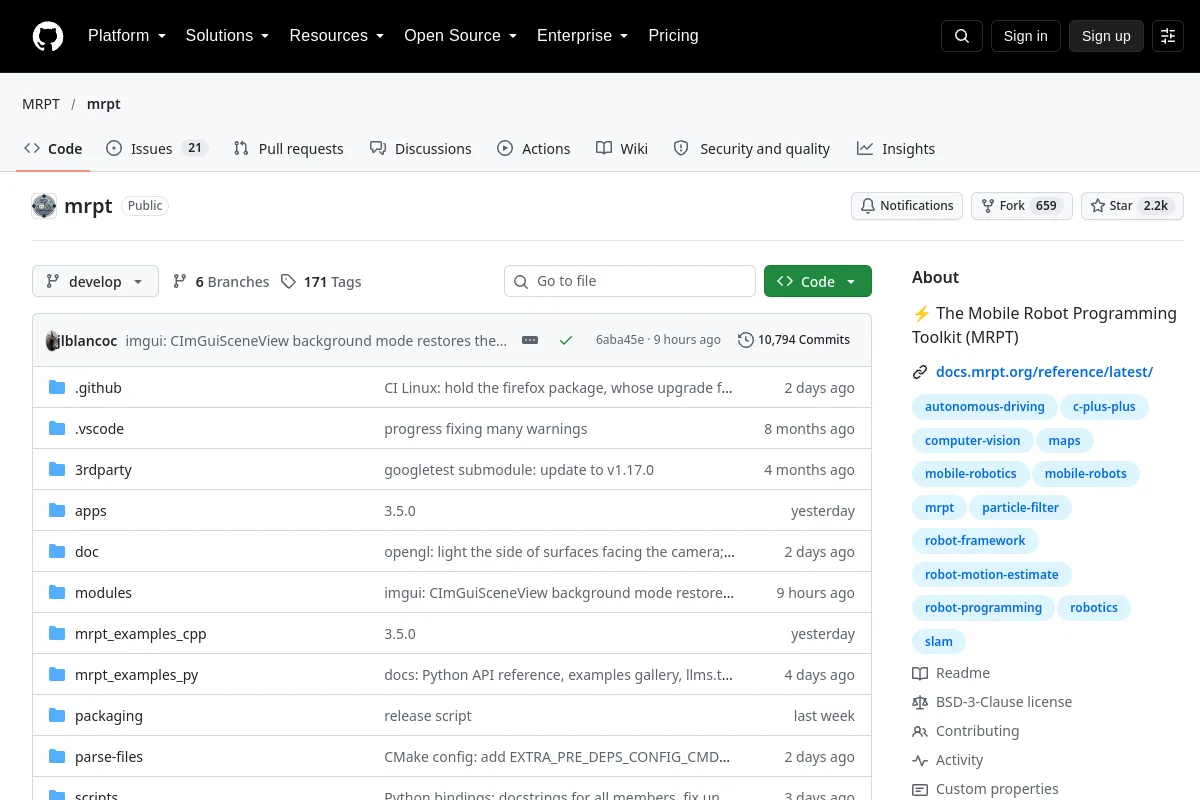
mrpt · MRPT
Zestaw narzędzi do programowania robotów mobilnych do percepcji, mapowania i nawigacji.
Systemy flotowe i autonomiczne
Oprogramowanie / Otwarte źródło
Węzły ROS 2 obejmujące podstawową funkcjonalność MRPT: lokalizacja, autonomiczna nawigacja, rawlogs itp. SLAM jest w innych pakietach.

Węzły ROS 2 obejmujące podstawową funkcjonalność MRPT: lokalizacja, autonomiczna nawigacja, rawlogs itp. SLAM jest w innych pakietach.
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Zestaw narzędzi do programowania robotów mobilnych do percepcji, mapowania i nawigacji.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Symulator pojazdu i robota mobilnego z interfejsami API C++ i Python.
Planowanie i kontrola ruchu