 Repozytorium
 Badania
mini duck lite · carpentry-liu
Dwunożna platforma wywodząca się z Microduck z MuJoCo RL i przepływami pracy od symulacji do rzeczywistego.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Dwunożna platforma wywodząca się z Microduck z MuJoCo RL i przepływami pracy od symulacji do rzeczywistego.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Struktura wykresu czynnikowego do nieliniowej optymalizacji metodą najmniejszych kwadratów.
Nawigacja i SLAM Repozytorium
 Badania
Rozszerzenie SDK Ghost Robotics do sterowania robotem Minitaur.
Zestawy SDK robota Repozytorium
 Repozytorium
 Repozytorium
 Badania
MLX SmolVLA zapewnia zasoby Apple Silicon do wnioskowania i obsługi dla SmolVLA.
Frameworki uczenia się robotów Repozytorium
 Badania
MLX VLA zapewnia zasoby szkoleniowe i wdrożeniowe Apple Silicon dla modeli VLA.
Frameworki uczenia się robotów Repozytorium
 Badania
Planowanie ruchu wielu robotów za pomocą modeli dyfuzyjnych
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
Wdrożenie modelu światowego działania ModAR z przepływami pracy szkoleniowymi RoboTwin.
Frameworki uczenia się robotów Repozytorium
 Badania
Uczący się model transformacji świata dla nawigacji robotów świadomych społecznie
Nawigacja i SLAM Repozytorium
 Badania
Struktura modułowej optymalizacji lokalizacji i mAppingu (MOLA)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Badania nad przekształceniem zasad planowania ruchu w wizualne sterowanie robotem.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Mosaico – platforma danych dla fizycznej sztucznej inteligencji
Narzędzia do wizualizacji i danych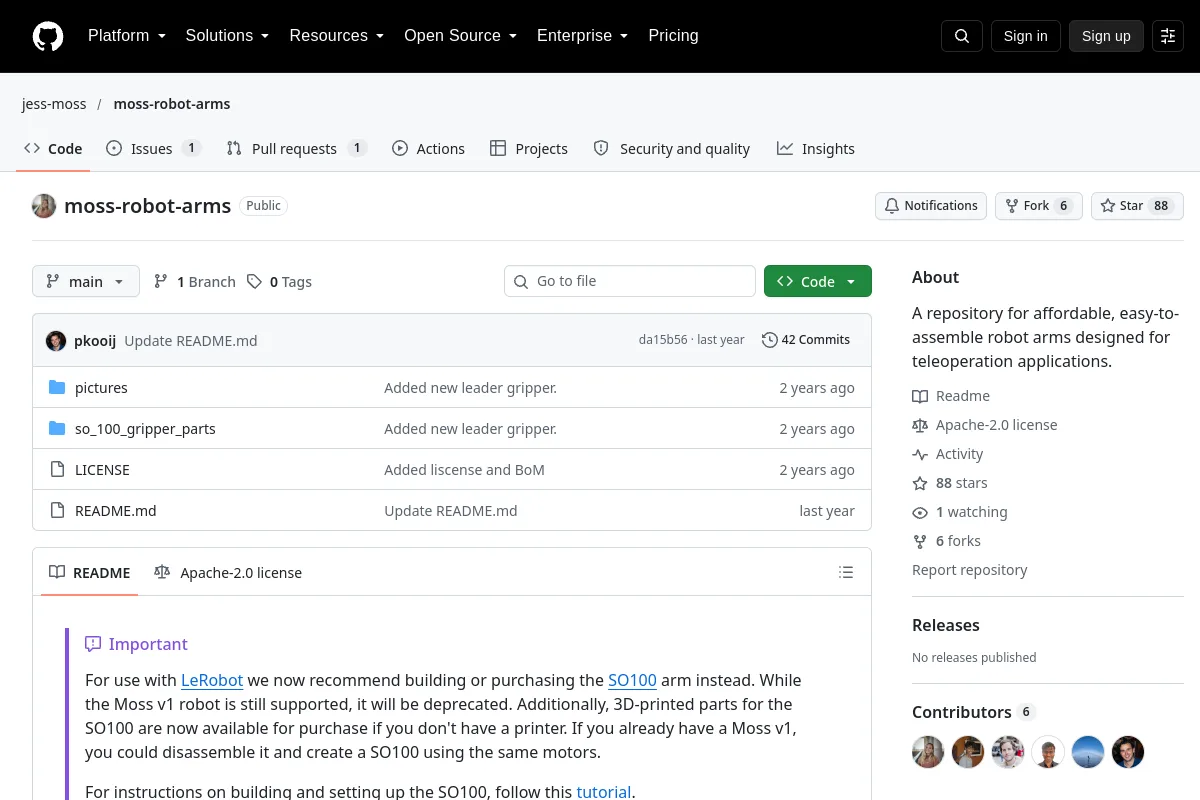 Repozytorium
 Otwarte źródło
Repozytorium niedrogich, łatwych w montażu ramion robotycznych przeznaczonych do zastosowań teleoperacyjnych.
Oprogramowanie do teleoperacji Repozytorium
 Badania
Witamy w szczegółowym przewodniku wizualnym na temat planowania ruchu w robotyce — mózgu odpowiedzialnego za to, jak roboty decydują, gdzie i jak się poruszać!
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
🤖 Implementacja planowania ruchu w MATLAB-ie i V-rep dla ramienia robota KUKA LBR iiwa, wykonująca rekonfigurację w przestrzeni zerowej w celu uniknięcia przeszkód.
Planowanie i kontrola ruchu Repozytorium
 Badania
Planowanie ruchu dla robotów mobilnych
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Algorytmy planowania, mapowania i eksploracji ścieżki robota
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Eksperymenty algorytmiczne i modelowe w planowaniu ruchu robota. Wdrożone w Julii.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Dokumentacja silnika symulacji dynamiki i robotyki wielociałowej MotrixSim.
Planowanie i kontrola ruchu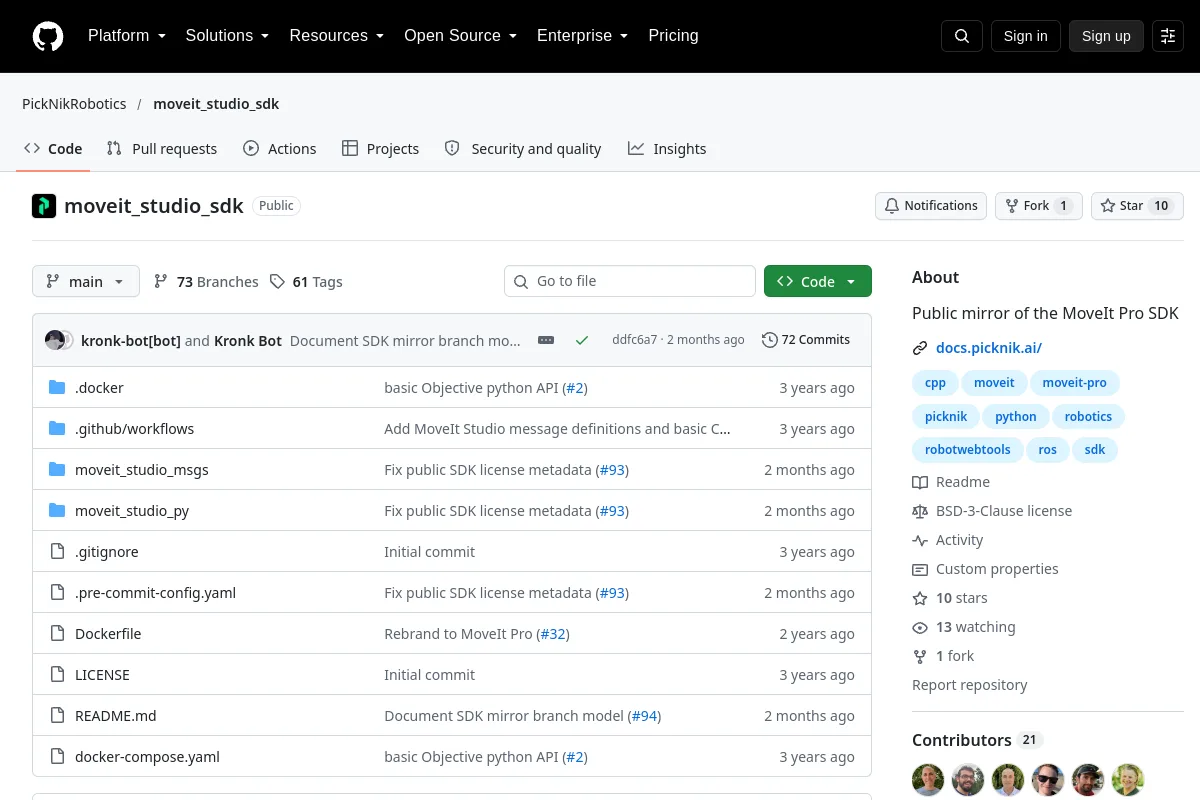 Repozytorium
 Otwarte źródło
Publiczna kopia lustrzana pakietu SDK MoveIt Pro.
Zestawy SDK robota Repozytorium
 Badania
Implementacje prymitywnych ruchów do uczenia się przez naśladownictwo, w tym ruch bimanualny.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Pakiety ROS i skrypty Arduino, które można wykorzystać do sterowania ramieniem robota BCN3D Moveo w symulacji i w życiu rzeczywistym.
Symulacja i fizykaZnasz zasób, który tu pasuje?


