Förvar
 Forskning
mini duck lite · carpentry-liu
En Microduck-deriverad tvåbenta plattform med MuJoCo RL och sim-till-verkliga arbetsflöden.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
En Microduck-deriverad tvåbenta plattform med MuJoCo RL och sim-till-verkliga arbetsflöden.
Simulering & fysik Förvar
 Öppen källkod
Faktorgraframverk för olinjär optimering av minsta kvadrater.
Navigation & SLAM Förvar
 Forskning
Förlängning av Ghost Robotics SDK för Minitaur-robotkontroll.
Robot SDK:er Förvar
 Förvar
 Förvar
 Forskning
MLX SmolVLA tillhandahåller Apple Silicon-inferens- och serverresurser för SmolVLA.
Robotinlärningsramar Förvar
 Forskning
MLX VLA tillhandahåller utbildnings- och distributionsresurser för Apple Silicon för VLA-modeller.
Robotinlärningsramar Förvar
 Forskning
Multi-Robot Rörelseplanering med diffusionsmodeller
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
Implementeringen av ModAR-världshandlingsmodellen med RoboTwin-utbildningsarbetsflöden.
Robotinlärningsramar Förvar
 Forskning
Learning World Transition Model för socialt medveten robotnavigering
Navigation & SLAM Förvar
 Forskning
Ett modulärt optimeringsramverk för lokalisering och mappning (MOLA)
Navigation & SLAM Förvar
 Öppen källkod
Forskning om att destillera rörelseplanerare till visuell robotstyrning.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Mosaico - Dataplattformen för fysisk AI
Visualisering & dataverktyg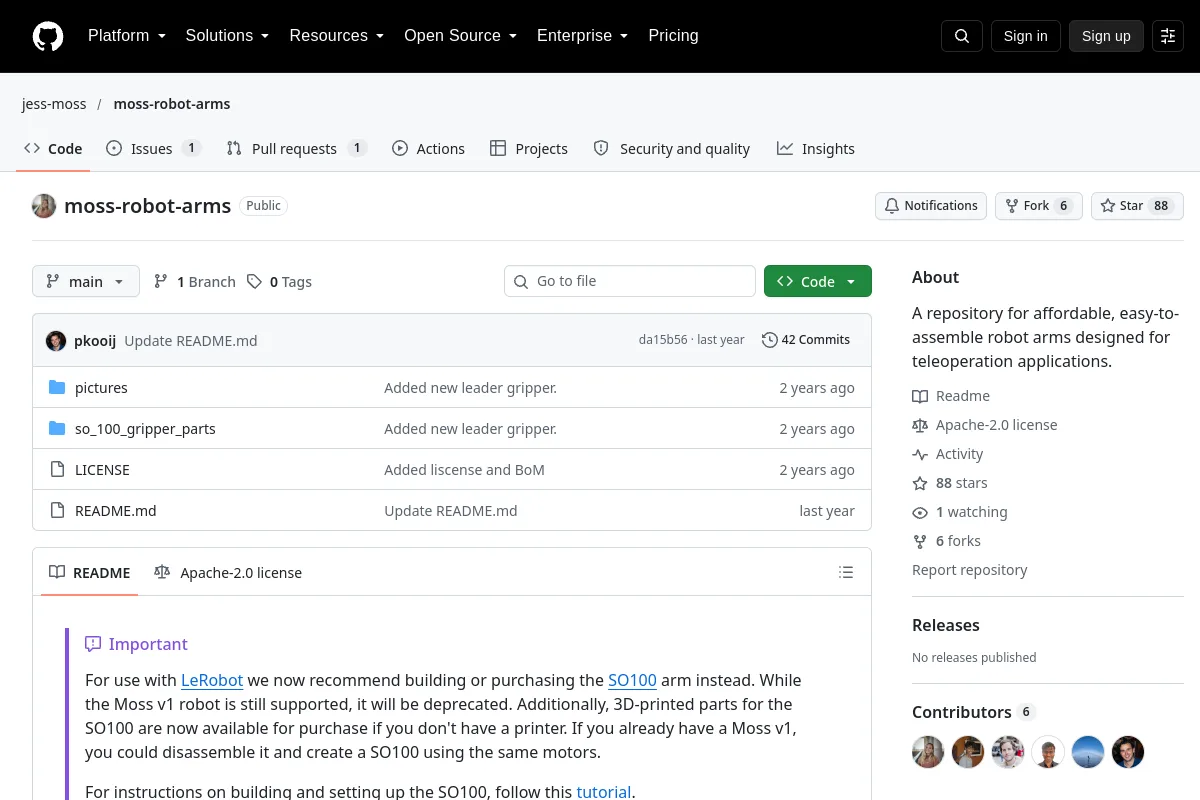 Förvar
 Öppen källkod
Ett förråd för prisvärda, lättmonterade robotarmar designade för teleoperationstillämpningar.
Teleoperationsprogramvara Förvar
 Forskning
Välkommen till en djupgående visuell guide om rörelseplanering i robotik — hjärnan bakom hur robotar bestämmer vart och hur de ska flytta!
Rörelseplanering och kontroll Förvar
 Öppen källkod
🤖 En MATLAB- och V-rep-implementering för rörelseplanering för robotarmen KUKA LBR iiwa, som utför noll-space-omkonfiguration för att undvika hinder.
Rörelseplanering och kontroll Förvar
 Forskning
Rörelseplanering-för-för-mobil-Robotse-Robotics
Rörelseplanering och kontroll Förvar
 Öppen källkod
Algoritmer för planering, kartläggning och utforskning av robotvägar
Navigation & SLAM Förvar
 Öppen källkod
Algoritm- och modellexperiment för robotrörelseplanering. Implementerad i Julia.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Dokumentation för MotrixSim multibody dynamics and robotics simulation engine.
Rörelseplanering och kontroll Förvar
 Förvar
 Forskning
Primitiva rörelseimplementationer för imitationsinlärning, inklusive bimanuell rörelse.
Robotinlärningsramar Förvar
 Öppen källkod
ROS-paket och Arduino-skript som kan användas för att styra robotarmen BCN3D Moveo i simulering och verklighet.
Simulering & fysikVet du en resurs som hör hemma här?