 Förvar
 Öppen källkod
open3d_slam · leggedrobotics
Pointcloud-baserad graf SLAM skriven i C++ med hjälp av open3D-bibliotek.
Navigation & SLAMTHE EMBODIED AI DIRECTORY
Utforska programvara för kartläggning, lokalisering, odometri och navigering för autonoma robotar.
Förvar
Öppen källkod
Pointcloud-baserad graf SLAM skriven i C++ med hjälp av open3D-bibliotek.
Navigation & SLAM Förvar
 Forskning
Säkerhetskritiska styrenheter för enkel-/multirobotnavigering: CBF-QP, MPC-CBF, och etc.
Navigation & SLAM Förvar
 Forskning
Officiell repo för "BEVBert: Multimodal Map Pre-training for Language-guided Navigation"
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
Officiell repo för "ETPNav: Evolving Topological Planning for Vision-Language Navigation in Continuous Environments"
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
En samling GTSAM-faktorer och optimerare för punktmoln SLAM
Navigation & SLAM Förvar
 Öppen källkod
DiffBot är en autonom 2wd differentialdrivningsrobot som använder ROS Noetic på en Raspberry Pi 4 B. Med sin SLAMTEC Lidar och ROS Control-hårdvarugränssnittet kan den navigera i en...
Navigation & SLAM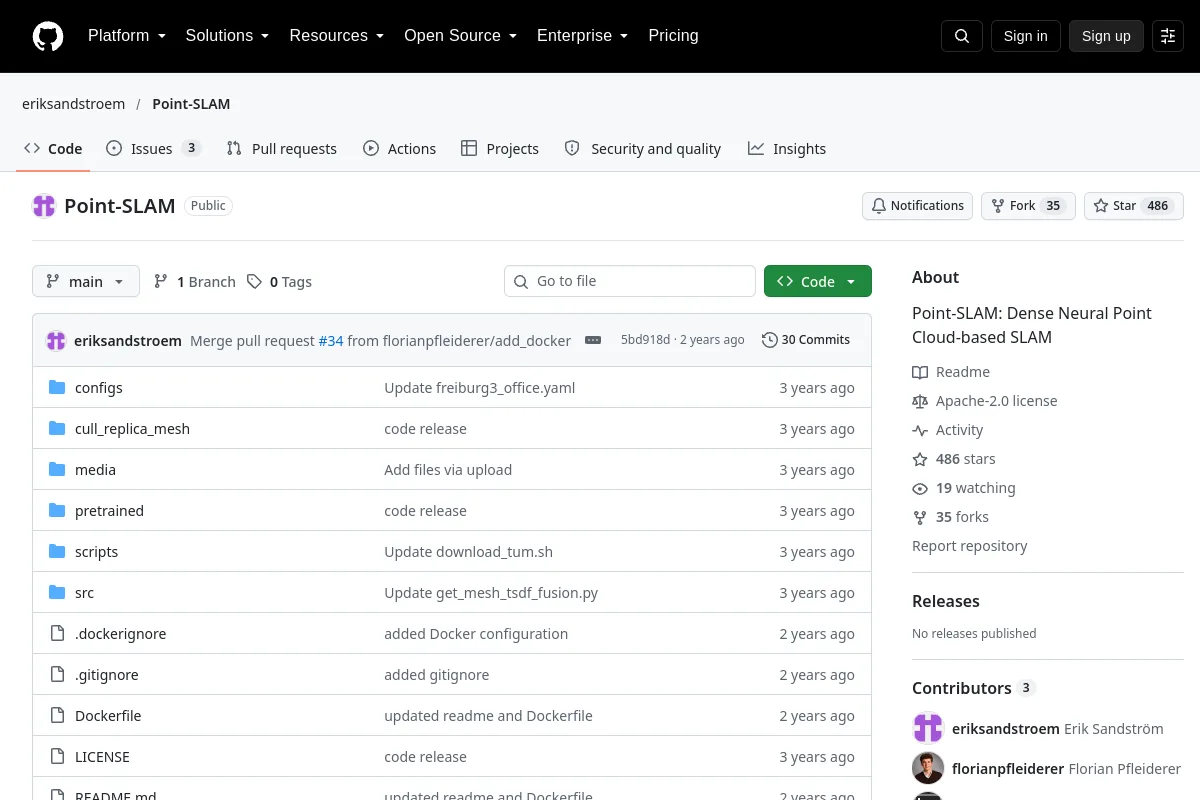 Förvar
 Öppen källkod
Point-SLAM: Dense Neural Point Cloud-baserad SLAM
Navigation & SLAM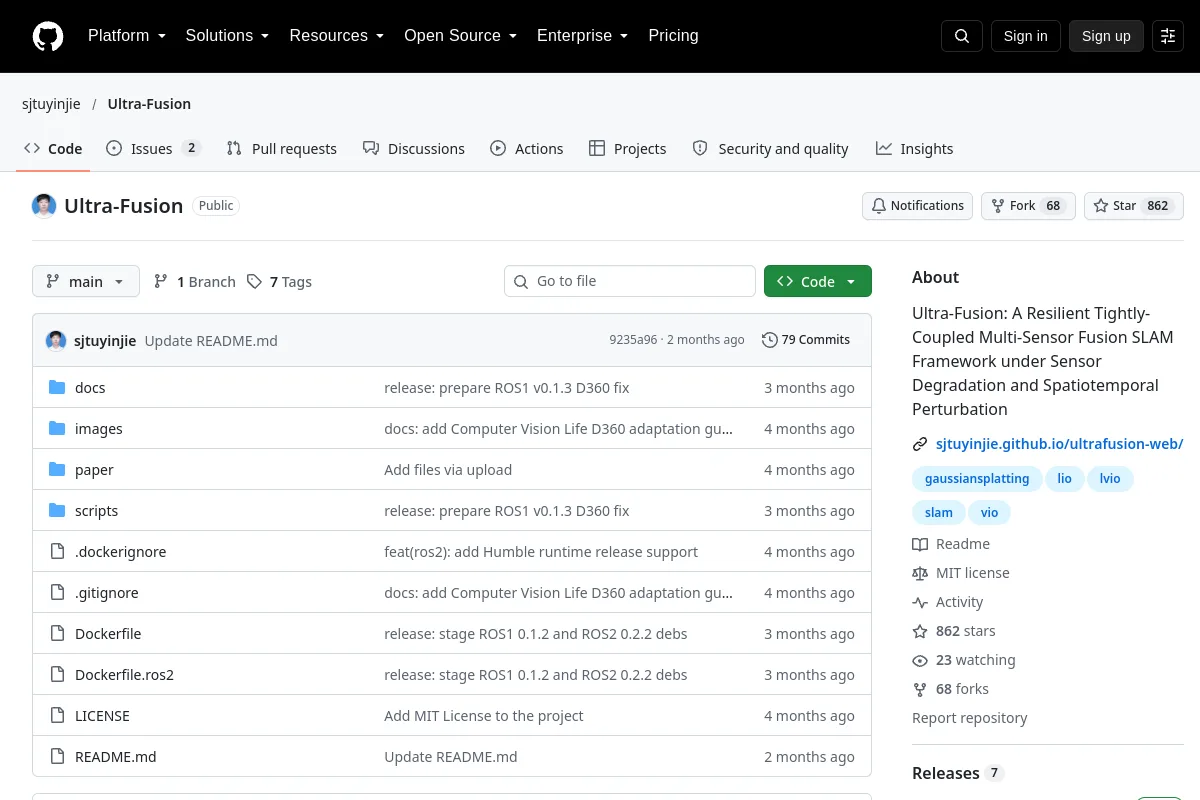 Förvar
 Öppen källkod
Ultra-Fusion: Ett fjädrande tätt kopplat Multi-Sensor Fusion SLAM-ramverk under sensordegradering och spatiotemporal störning
Navigation & SLAM Förvar
 Forskning
Deep Reinforcement Learning för mobil robotnavigering i IR-SIM-simulering. Med DRL (SAC, TD3, PPO, DDPG) neurala nätverk lär sig en robot att navigera till en slumpmässig målpunkt i en simulerad...
Navigation & SLAM Förvar
 Öppen källkod
Aktiv neural SLAM-kod för att lära sig utforska miljöer.
Navigation & SLAM Förvar
 Öppen källkod
Ben-KILO: Robust Kinematic-Tröghets-Lidar Odometry för Dynamic Legged Robots
Navigation & SLAM Förvar
 Forskning
Robust LiDAR SLAM med en mångsidig plug-and-play loop stängning och pose-graf optimering.
Navigation & SLAM Förvar
 Öppen källkod
Kod och data för CVPR 2022-dokumentet: Bridging the Gap Between Learning in Discrete and Continuous Environments for Vision-and-Language Navigation
Navigation & SLAM Förvar
 Öppen källkod
Ett optimeringsbaserat GNSS/INS integrerat navigationssystem
Navigation & SLAM Förvar
 Forskning
skod för att kartlägga multimodala instruktioner till robotåtgärder.
Navigation & SLAM Förvar
 Öppen källkod
Deep Reinforcement Learning för mobil robotnavigering i ROS2 Gazebo-simulator. Med DRL (SAC, TD3) neurala nätverk lär sig en robot att navigera till en slumpmässig målpunkt i en simulerad miljö...
Navigation & SLAM Förvar
 Öppen källkod
Edge-distributionsguide för InternNav-baserad perception och navigering på Unitree Go2 / Go2W / B2-robotar (ROS 2, RealSense, Python).
Navigation & SLAM Förvar
 Öppen källkod
En Python-baserad lättviktsrobotsimulator designad för navigering, kontroll och inlärning
Navigation & SLAM Förvar
 Öppen källkod
Tätt kopplat GNSS-Visual-Tröghetssystem för lokalt jämn och globalt konsekvent tillståndsuppskattning i komplex miljö.
Navigation & SLAM Förvar
 Öppen källkod
KISS-Matcher: Snabb, robust och skalbar registrering + ROS2 SLAM exempel
Navigation & SLAM Förvar
 Förvar
 Forskning
Intensity Scan Context-baserad fullständig SLAM-implementering för autonom körning. ICRA 2020
Navigation & SLAMURVALSANMÄRKNINGAR
Matcha sensorer, koordinera ramar och lokaliseringsantaganden till distributionsmiljön. Kartläggning, ställningsuppskattning, vägplanering och undvikande av hinder tjänar olika delar av navigeringsstapeln.
Vet du en resurs som hör hemma här?


