 Förvar
 Öppen källkod
Ground-Fusion · SJTU-ViSYS
Ground-Fusion: Ett billigt Ground SLAM System Robust to Corner Cases (ICRA2024)
Navigation & SLAM
Programvara / Öppen källkod
Ultra-Fusion: Ett fjädrande tätt kopplat Multi-Sensor Fusion SLAM-ramverk under sensordegradering och spatiotemporal störning
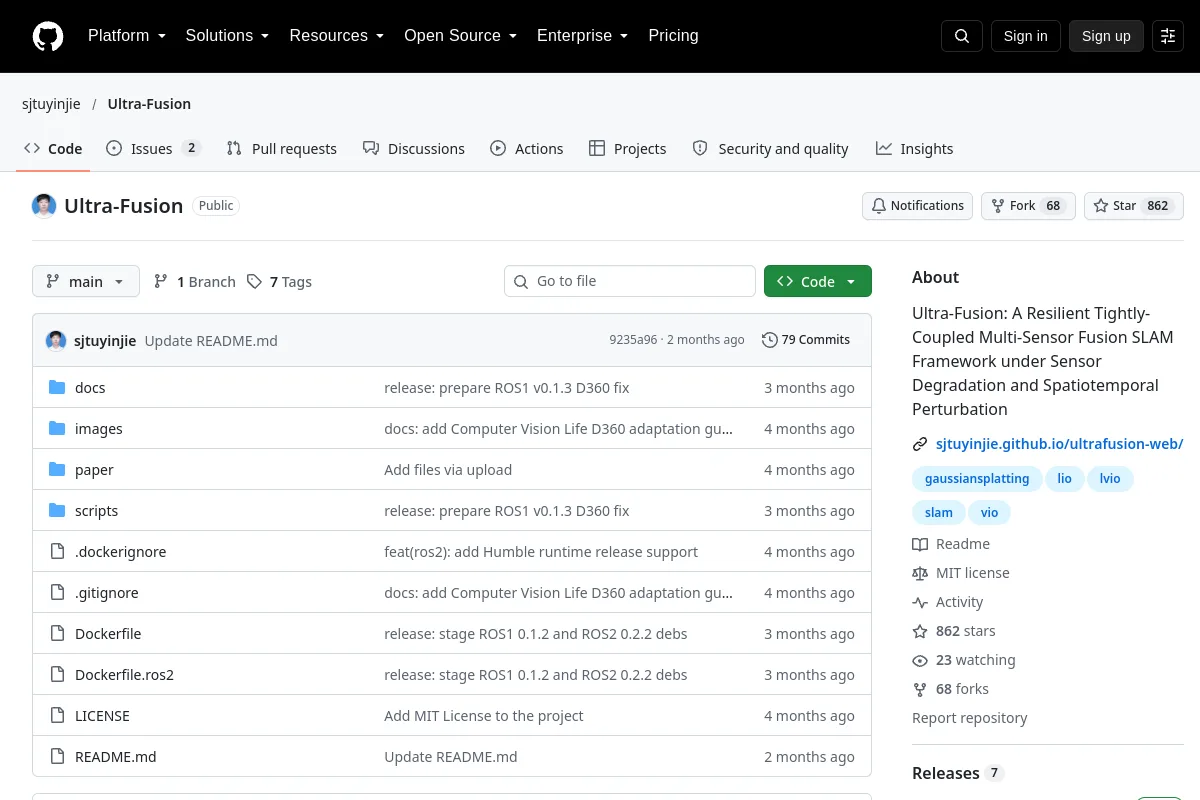
Ultra-Fusion: Ett fjädrande tätt kopplat Multi-Sensor Fusion SLAM-ramverk under sensordegradering och spatiotemporal störning
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Ground-Fusion: Ett billigt Ground SLAM System Robust to Corner Cases (ICRA2024)
Navigation & SLAM Förvar
 Forskning
M3DGR: En multisensor, multiscenario och massiv baslinje SLAM-dataset för markrobotar (IROS2025)
Robotdemonstrationer Förvar
 Forskning
Utökning och uppdatering av M2DGR: en ny SLAM-dataset för flera modal och scenarier för markrobotar (ICRA2022 & ICRA2024)
Robotdemonstrationer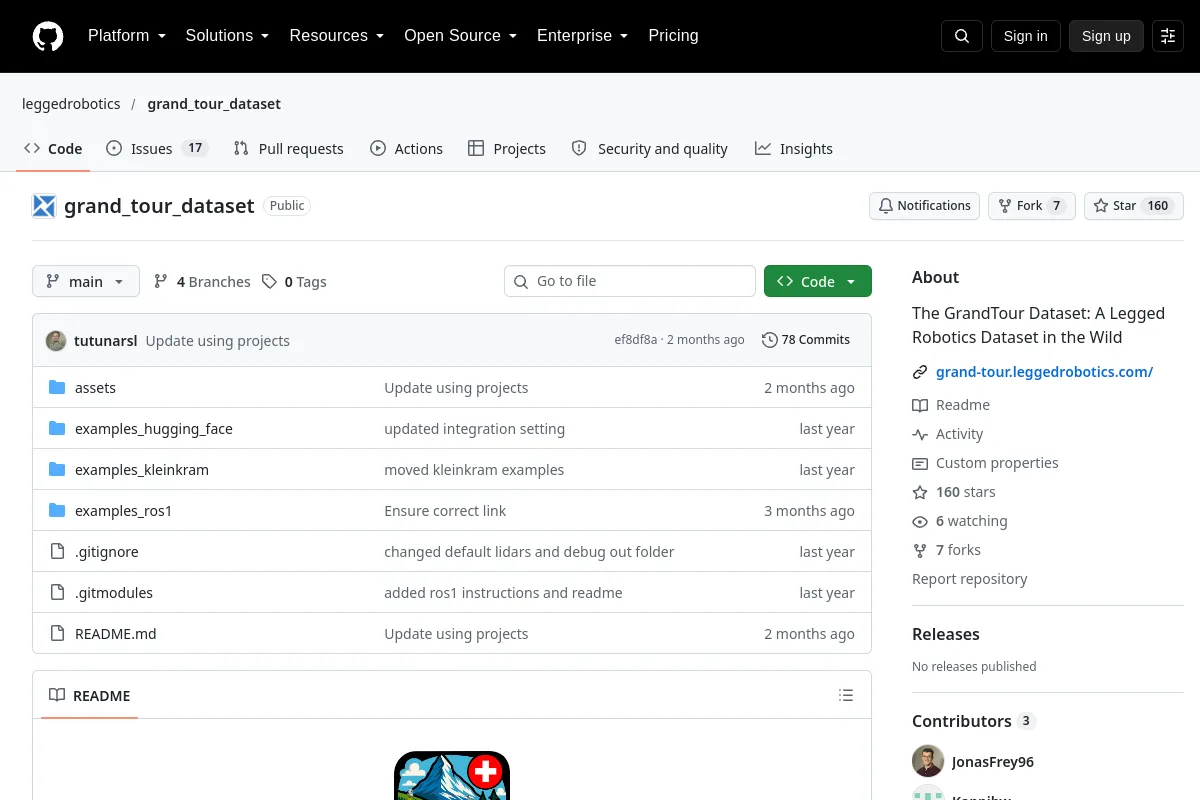 Förvar
 Forskning
The GrandTour Dataset: A Legged Robotics Dataset in the Wild
Robotdemonstrationer