 Repositorio
 Código abierto
Ground-Fusion · SJTU-ViSYS
Ground-Fusion: un sistema SLAM de tierra de bajo costo, robusto para casos de esquina (ICRA2024)
Navegación y SLAM
programas / Código abierto
Ultra-Fusion: un marco SLAM de fusión multisensor resistente y estrechamente acoplado bajo degradación del sensor y perturbación espaciotemporal
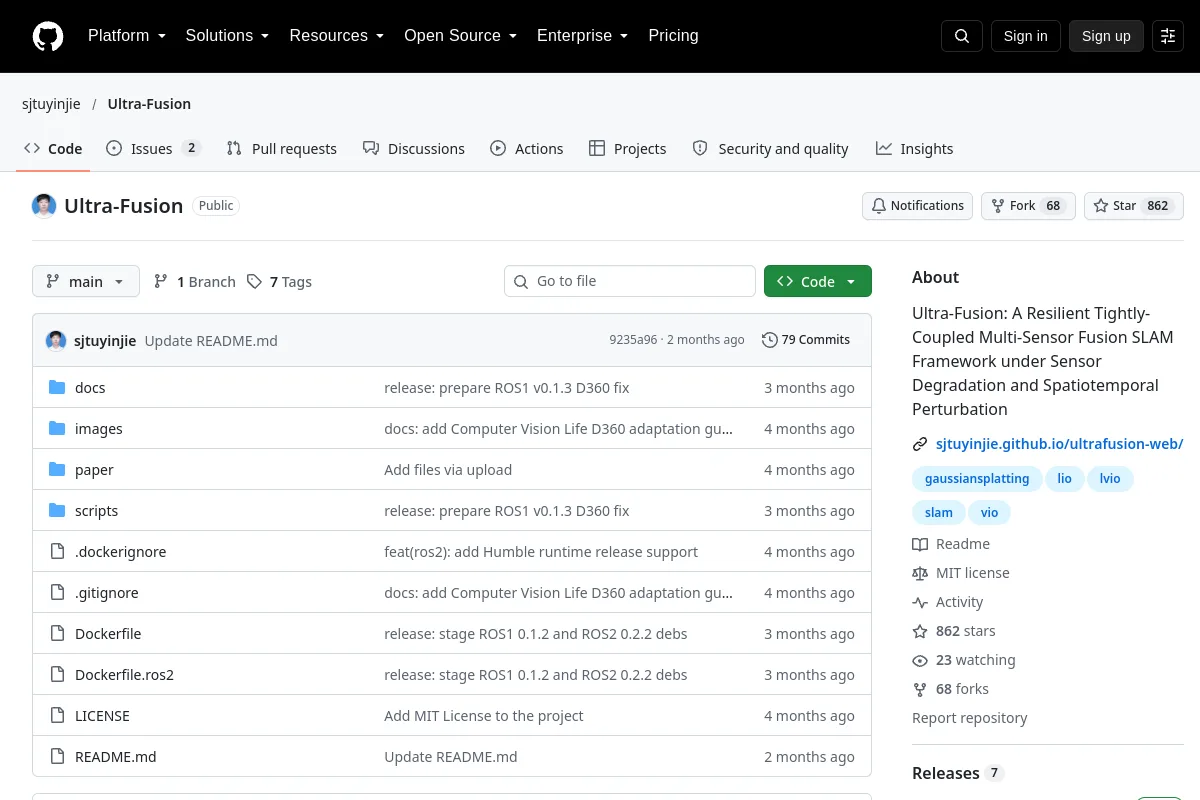
Ultra-Fusion: un marco SLAM de fusión multisensor resistente y estrechamente acoplado bajo degradación del sensor y perturbación espaciotemporal
Inspeccione las instrucciones de instalación, las versiones compatibles, los ejemplos y las interfaces en la fuente. Este directorio no afirma que el software haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Ground-Fusion: un sistema SLAM de tierra de bajo costo, robusto para casos de esquina (ICRA2024)
Navegación y SLAM Repositorio
 Investigación
M3DGR: un conjunto de datos SLAM de múltiples sensores, múltiples escenarios y línea de base masiva para robots terrestres (IROS2025)
Demostraciones de robots Repositorio
 Investigación
Ampliación y actualización de M2DGR: un novedoso conjunto de datos SLAM multimodal y multiescenario para robots terrestres (ICRA2022 e ICRA2024)
Demostraciones de robots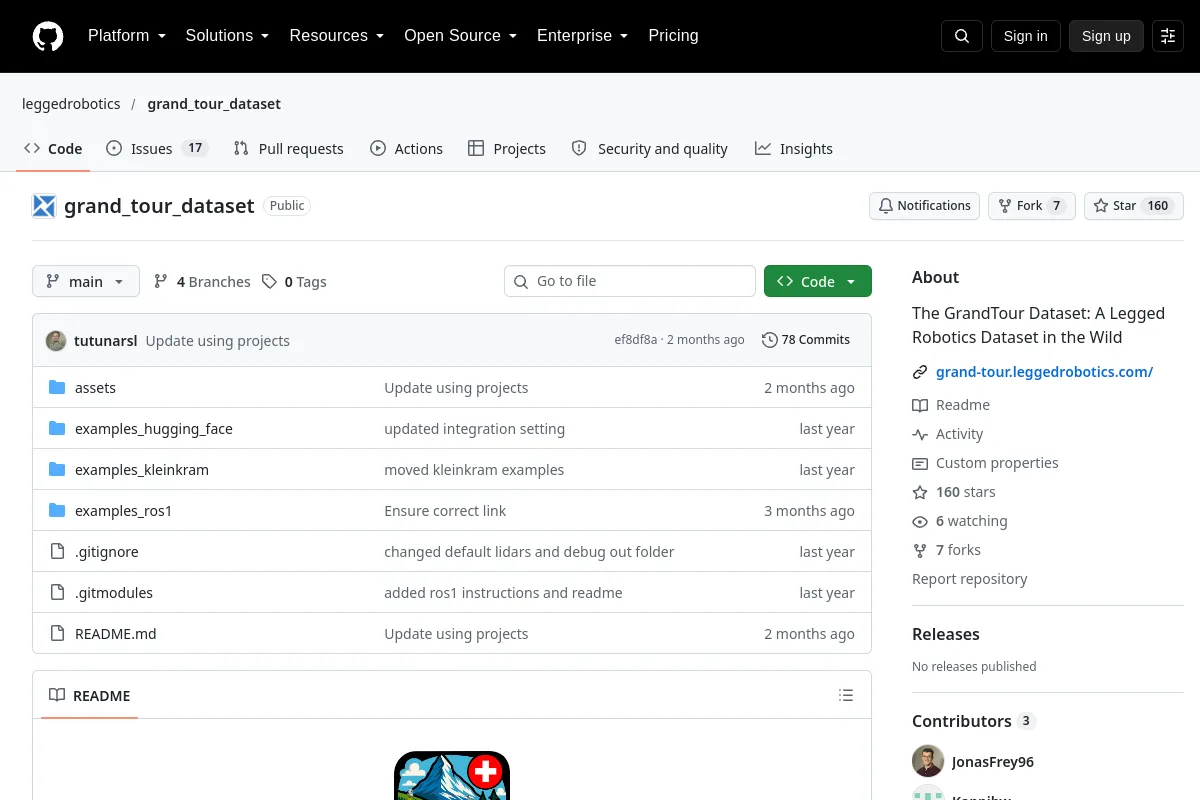 Repositorio
 Investigación
El conjunto de datos GrandTour: un conjunto de datos de robótica con patas en la naturaleza
Demostraciones de robots