Förvar
 Öppen källkod
webots ros2 · cyberbotics
ROS 2-paket för att koppla robotar och styrenheter till Webbots.
Navigation & SLAMTHE EMBODIED AI DIRECTORY
Utforska programvara för kartläggning, lokalisering, odometri och navigering för autonoma robotar.
Förvar
Öppen källkod
ROS 2-paket för att koppla robotar och styrenheter till Webbots.
Navigation & SLAM Förvar
 Förvar
 Forskning
Ett enhetligt, agentsystem för generella robotar, som möjliggör multimodal perception, kartläggning och lokalisering, och autonom mobilitet och manipulation, med intelligent interaktion med användarna.
Navigation & SLAM Förvar
 Forskning
VDO-SLAM: Ett Visual Dynamic Object-aware SLAM-system
Navigation & SLAM Förvar
 Öppen källkod
Adaptiv icke-maximal undertryckning för rumslig nyckelpunktsfördelning.
Navigation & SLAM Förvar
 Öppen källkod
En sensorutrustad mobilrobotmodell för flera simuleringsplattformar.
Navigation & SLAM Förvar
 Öppen källkod
CityWalker forskningskod för att lära sig förkroppsligad stadsnavigering från videor.
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
Markörbaserad simultan lokalisering och kartläggning för robotar.
Navigation & SLAM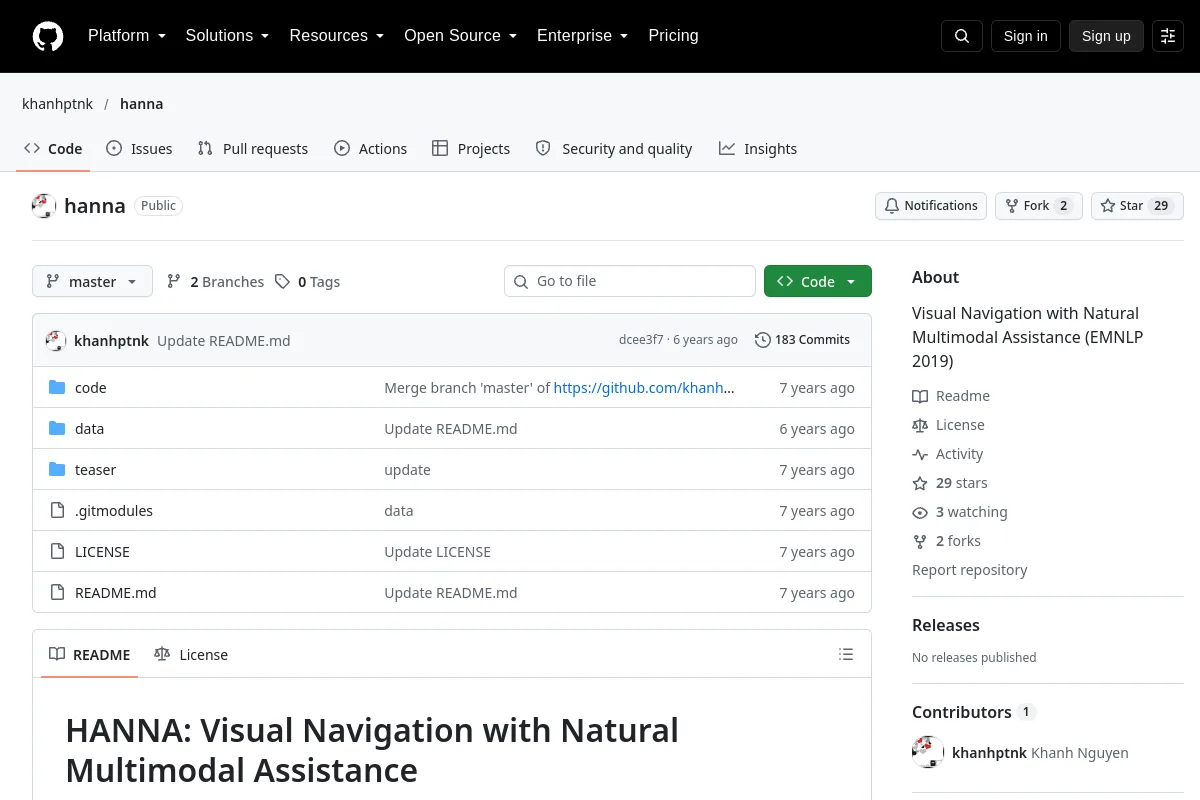 Förvar
 Forskning
Visuell navigationsforskning med naturlig multimodal assistans.
Navigation & SLAM Förvar
 Öppen källkod
Officiell repo för "Enhanced-modell för grannvy för syn- och språknavigering"
Navigation & SLAM Förvar
 Öppen källkod
Officiell implementering av "The Surprising Effectiveness of Visual Odometry Techniques for Embodied PointGoal Navigation"
Navigation & SLAM Förvar
 Öppen källkod
Topologiskt semantiskt grafminne för bildmålsnavigering (CoRL 2022 oral)
Navigation & SLAM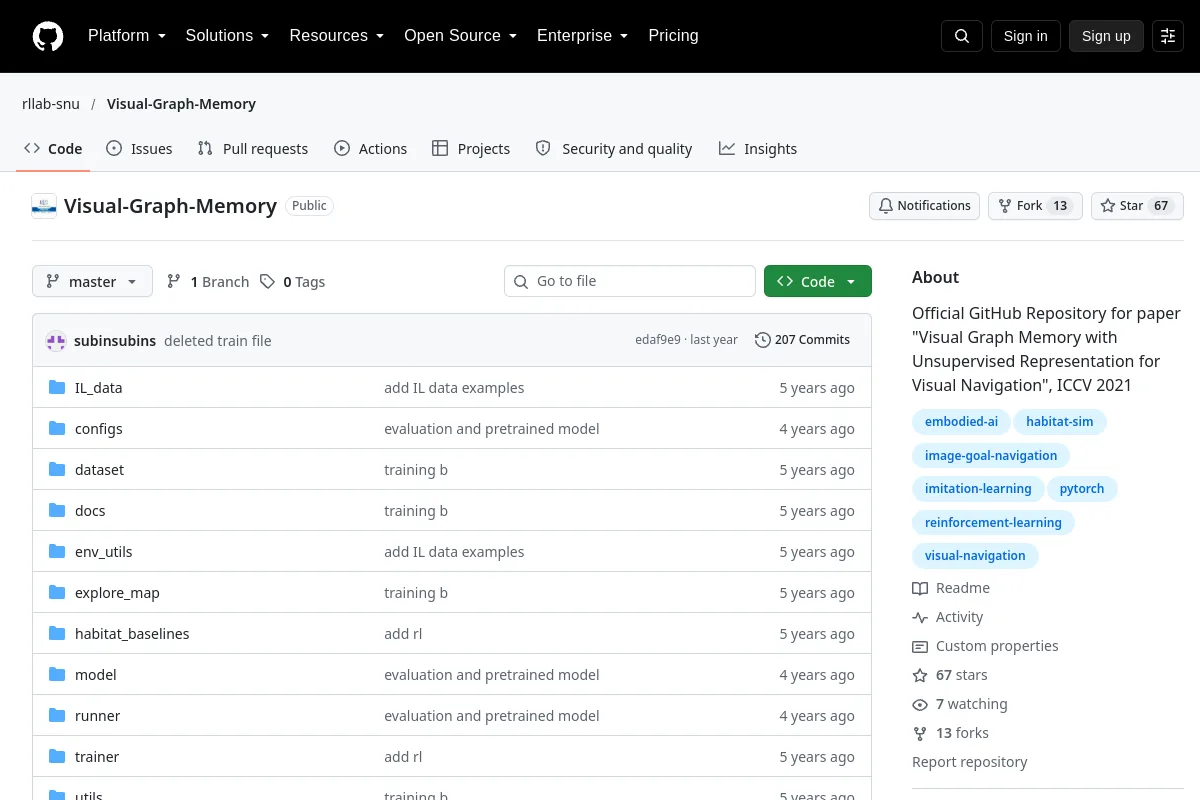 Förvar
 Forskning
Officiellt GitHub-arkiv för papper "Visual Graph Memory with Unsupervised Representation for Visual Navigation", ICCV 2021
Navigation & SLAM Förvar
 Öppen källkod
📍PIN-SLAM: LiDAR SLAM med hjälp av en punktbaserad implicit neural representation för att uppnå global kartkonsistens [TRO 24]
Navigation & SLAM Förvar
 Öppen källkod
Sparsamt decentraliserat samarbetsramverk för simultan lokalisering och kartläggning för multirobotsystem
Navigation & SLAM Förvar
 Öppen källkod
DynaVINS: Ett visuellt tröghets-SLAM för dynamiska miljöer
Navigation & SLAM Förvar
 Öppen källkod
Ett allmänt ramverk för simultan lokalisering och kartläggning som stöder funktionsbaserad eller direkt metod och olika sensorer inklusive monokulär kamera, RGB-D-sensorer eller andra inmatningstyper kan...
Navigation & SLAM Förvar
 Forskning
Det är en del av min masteruppsats, som involverar beräkning av det absoluta poseringsfelet (APE) och det relativa poseringsfelet (RPE) för banor som samlats in från två miljöer: PySLAM och ORB-SLAM3
Navigation & SLAM Förvar
 Öppen källkod
En leksaksimplementering av monokulär SLAM skriven under livestreaming
Navigation & SLAM Förvar
 Öppen källkod
gradslam är ett differentierbart tätt SLAM-bibliotek med öppen källkod för PyTorch
Navigation & SLAM Förvar
 Förvar
 Forskning
DynaSLAM är ett SLAM-system robust i dynamiska miljöer för monokulära, stereo- och RGB-D-inställningar
Navigation & SLAM Förvar
URVALSANMÄRKNINGAR
Matcha sensorer, koordinera ramar och lokaliseringsantaganden till distributionsmiljön. Kartläggning, ställningsuppskattning, vägplanering och undvikande av hinder tjänar olika delar av navigeringsstapeln.
Vet du en resurs som hör hemma här?