Repositório
 Código aberto
webots ros2 · cyberbotics
Pacotes ROS 2 para conectar robôs e controladores a Webots.
Navegação e SLAMO DIRETÓRIO DE IA INCORPORADO
Explore software de mapeamento, localização, odometria e navegação para robôs autônomos.
Repositório
Código aberto
Pacotes ROS 2 para conectar robôs e controladores a Webots.
Navegação e SLAM Repositório
 Repositório
 Pesquisa
Um sistema agente unificado para robôs de uso geral, permitindo percepção, mapeamento e localização multimodal, e mobilidade e manipulação autônoma, com interação inteligente com os usuários.
Navegação e SLAM Repositório
 Pesquisa
VDO-SLAM: um sistema SLAM visual dinâmico com reconhecimento de objeto
Navegação e SLAM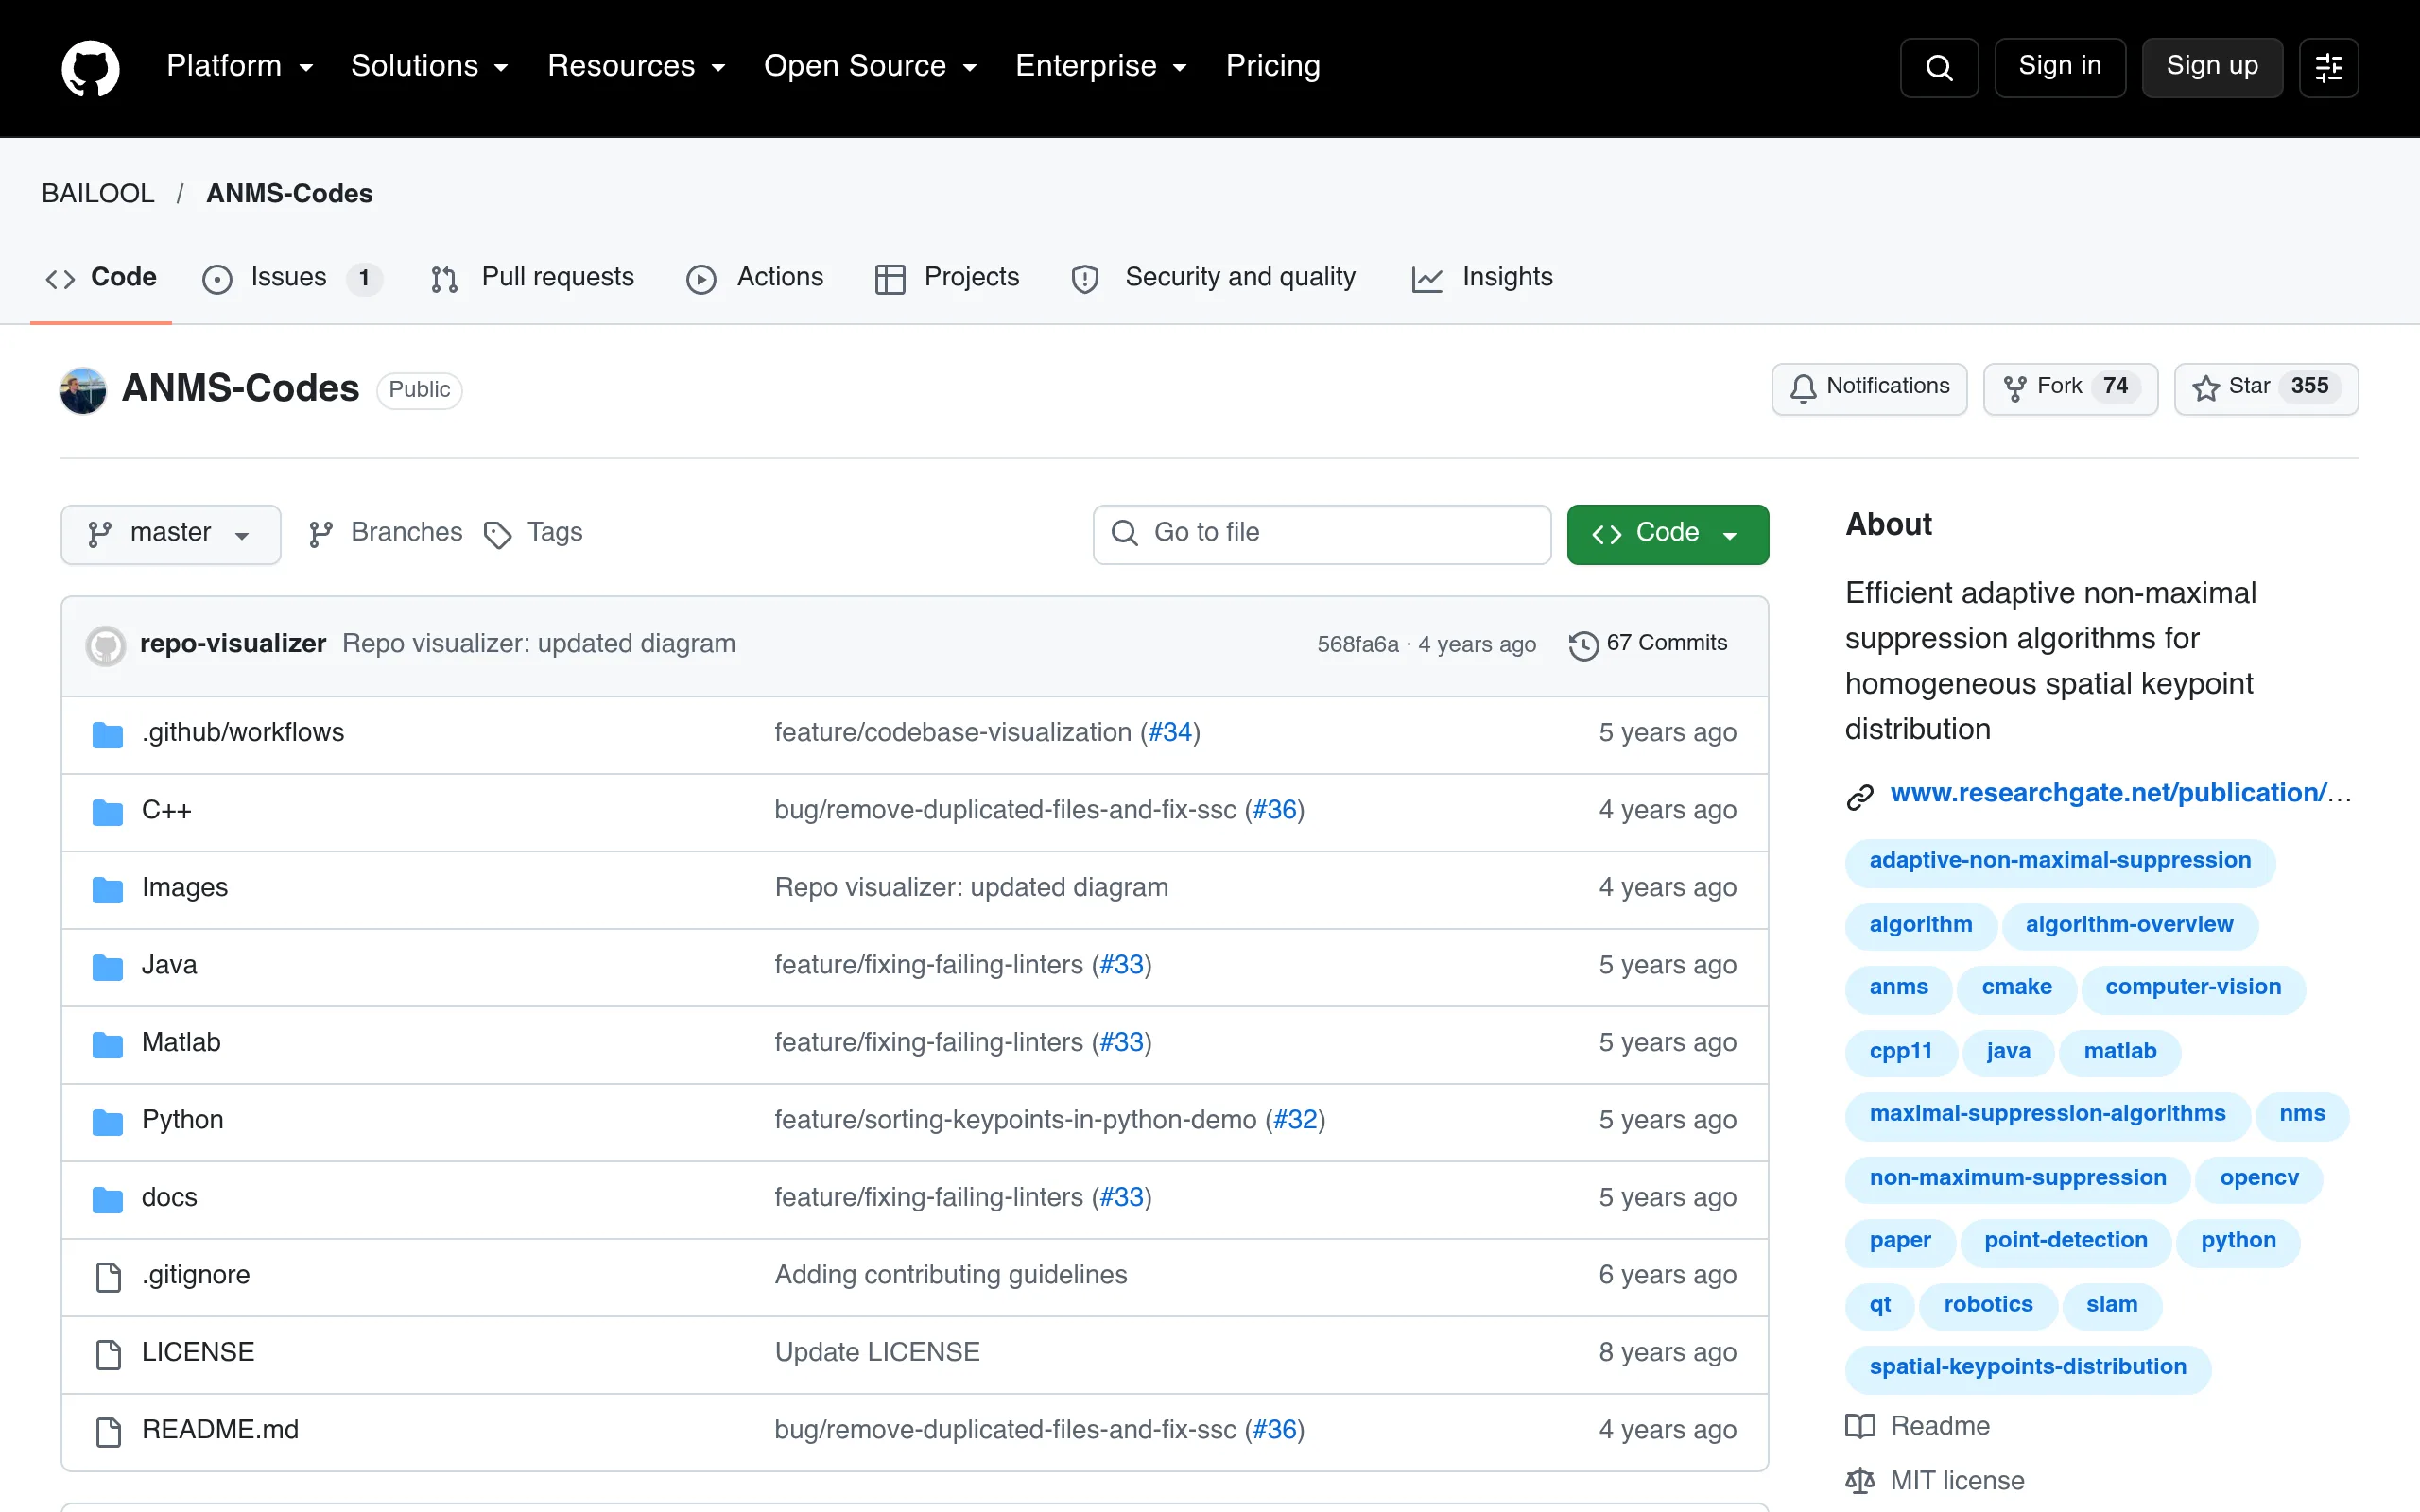 Repositório
 Código aberto
Supressão adaptativa não máxima para distribuição espacial de pontos-chave.
Navegação e SLAM Repositório
 Código aberto
Um modelo de robô móvel equipado com sensor para múltiplas plataformas de simulação.
Navegação e SLAM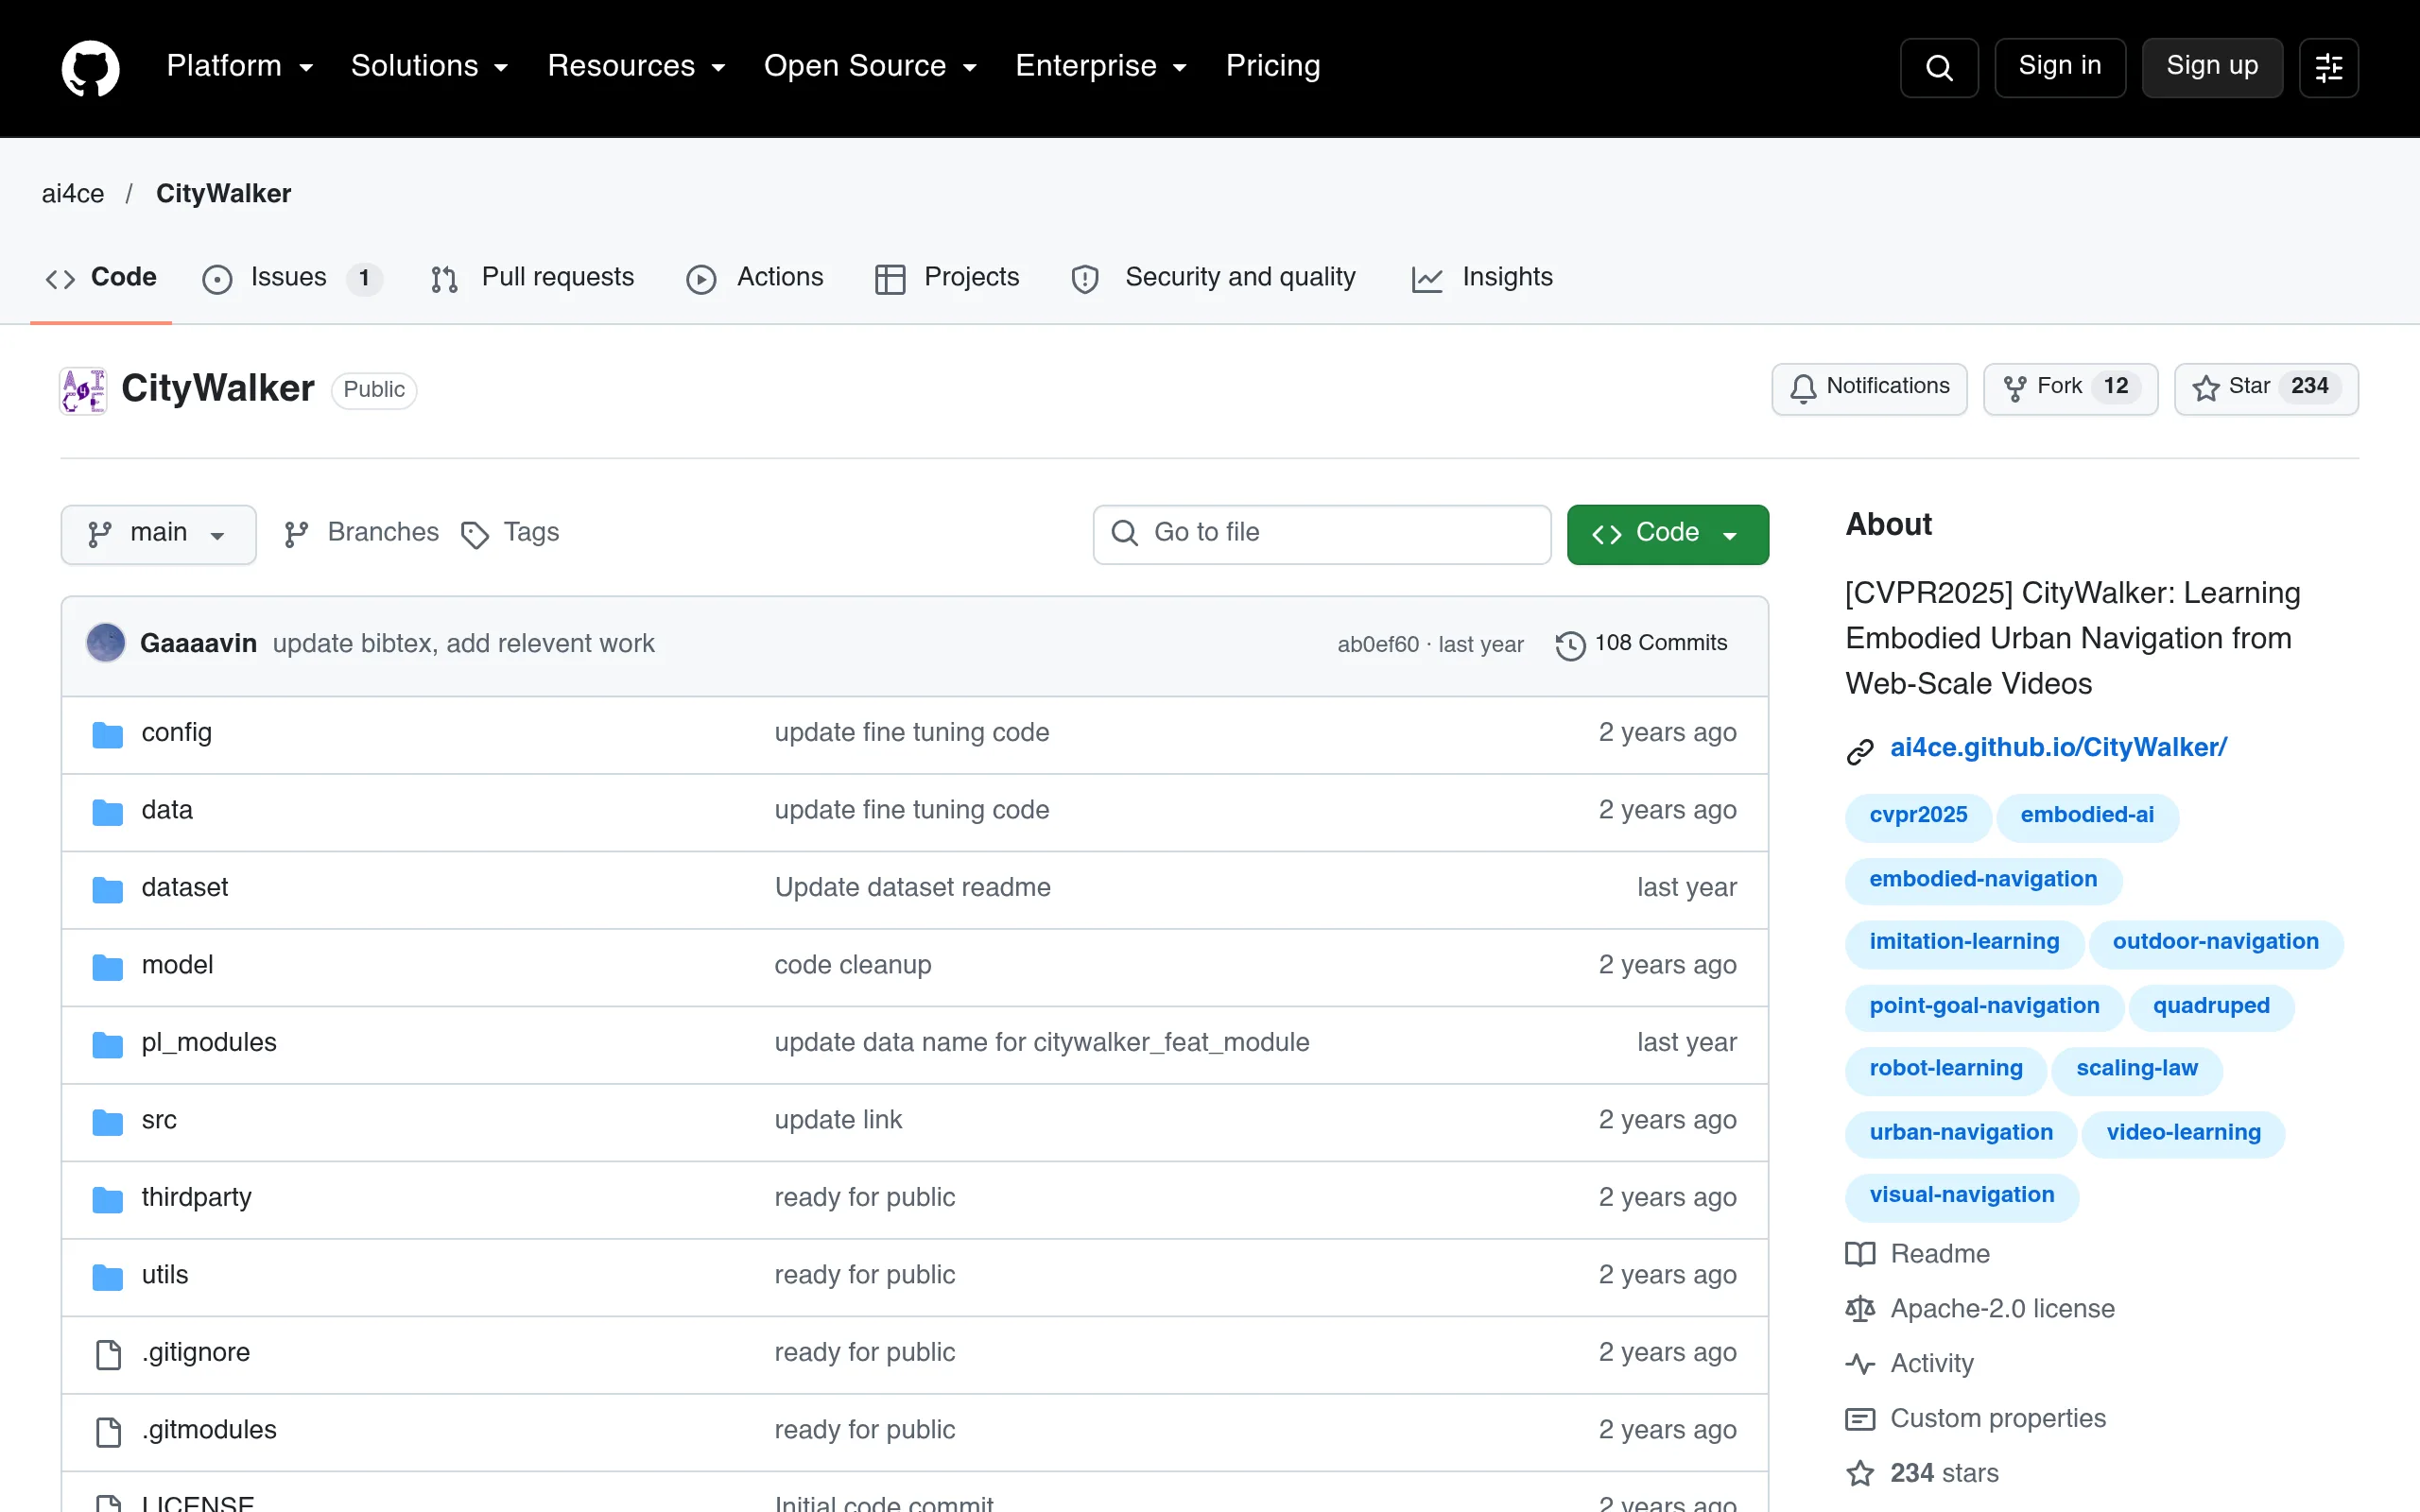 Repositório
 Código aberto
Código de pesquisa CityWalker para aprender navegação urbana incorporada a partir de vídeos.
Navegação e SLAM Repositório
 Repositório
 Código aberto
Localização e mapeamento simultâneos baseados em marcadores para robôs.
Navegação e SLAM Repositório
 Pesquisa
 de navegação visual com assistência multimodal natural.
Navegação e SLAM Repositório
 Código aberto
Repo oficial de "Modelo aprimorado de visão vizinha para navegação visual e linguística"
Navegação e SLAM Repositório
 Código aberto
Implementação oficial de "A surpreendente eficácia das técnicas de odometria visual para navegação PointGoal incorporada"
Navegação e SLAM Repositório
 Código aberto
Memória de gráfico semântico topológico para navegação por meta de imagem (CoRL 2022 oral)
Navegação e SLAM Repositório
 Pesquisa
Repositório oficial do GitHub para o artigo "Visual Graph Memory with Unsupervised Representation for Visual Navigation", ICCV 2021
Navegação e SLAM Repositório
 Código aberto
📍PIN-SLAM: LiDAR SLAM usando uma representação neural implícita baseada em pontos para obter consistência de mapa global [TRO 24]
Navegação e SLAM Repositório
 Código aberto
Estrutura de mapeamento e localização simultânea, descentralizada e esparsa para sistemas multirobôs
Navegação e SLAM Repositório
 Código aberto
DynaVINS: um SLAM visual-inercial para ambientes dinâmicos
Navegação e SLAM Repositório
 Código aberto
Uma estrutura geral de localização e mapeamento simultâneos que suporta métodos diretos ou baseados em recursos e diferentes sensores, incluindo câmera monocular, sensores RGB-D ou quaisquer outros tipos de entrada podem…
Navegação e SLAM Repositório
 Pesquisa
É uma parte da minha tese de mestrado, que envolve calcular o Erro de Pose Absoluto (APE) e o Erro de Pose Relativo (RPE) de trajetórias coletadas de dois ambientes: PySLAM e ORB-SLAM3
Navegação e SLAM Repositório
 Código aberto
Uma implementação de brinquedo de SLAM monocular escrita durante transmissão ao vivo
Navegação e SLAM Repositório
 Código aberto
gradslam é uma biblioteca SLAM densa diferenciável de código aberto para PyTorch
Navegação e SLAM Repositório
 Pesquisa
vMAP: Mapeamento de objetos vetorizados para SLAM de campo neural
Navegação e SLAM Repositório
 Pesquisa
DynaSLAM é um sistema SLAM robusto em ambientes dinâmicos para configurações monoculares, estéreo e RGB-D
Navegação e SLAM Repositório
NOTAS DE SELEÇÃO
Combine sensores, coordene quadros e suposições de localização com o ambiente de implantação. Mapeamento, estimativa de pose, planejamento de caminho e prevenção de obstáculos atendem a diferentes partes da pilha de navegação.
Conhece um recurso que pertence aqui?