Repozytorium
 Otwarte źródło
webots ros2 · cyberbotics
Pakiety ROS 2 do podłączenia robotów i kontrolerów do Webotów.
Nawigacja i SLAMKATALOG WCIELONEJ AI
Poznaj oprogramowanie do mapowania, lokalizacji, odometrii i nawigacji dla robotów autonomicznych.
Repozytorium
Otwarte źródło
Pakiety ROS 2 do podłączenia robotów i kontrolerów do Webotów.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Badania
Ujednolicony, agentowy system dla robotów ogólnego przeznaczenia, umożliwiający multimodalną percepcję, mapowanie i lokalizację oraz autonomiczną mobilność i manipulację, z inteligentną interakcją z użytkownikami.
Nawigacja i SLAM Repozytorium
 Badania
VDO-SLAM: Wizualny, dynamiczny system SLAM świadomy obiektów
Nawigacja i SLAM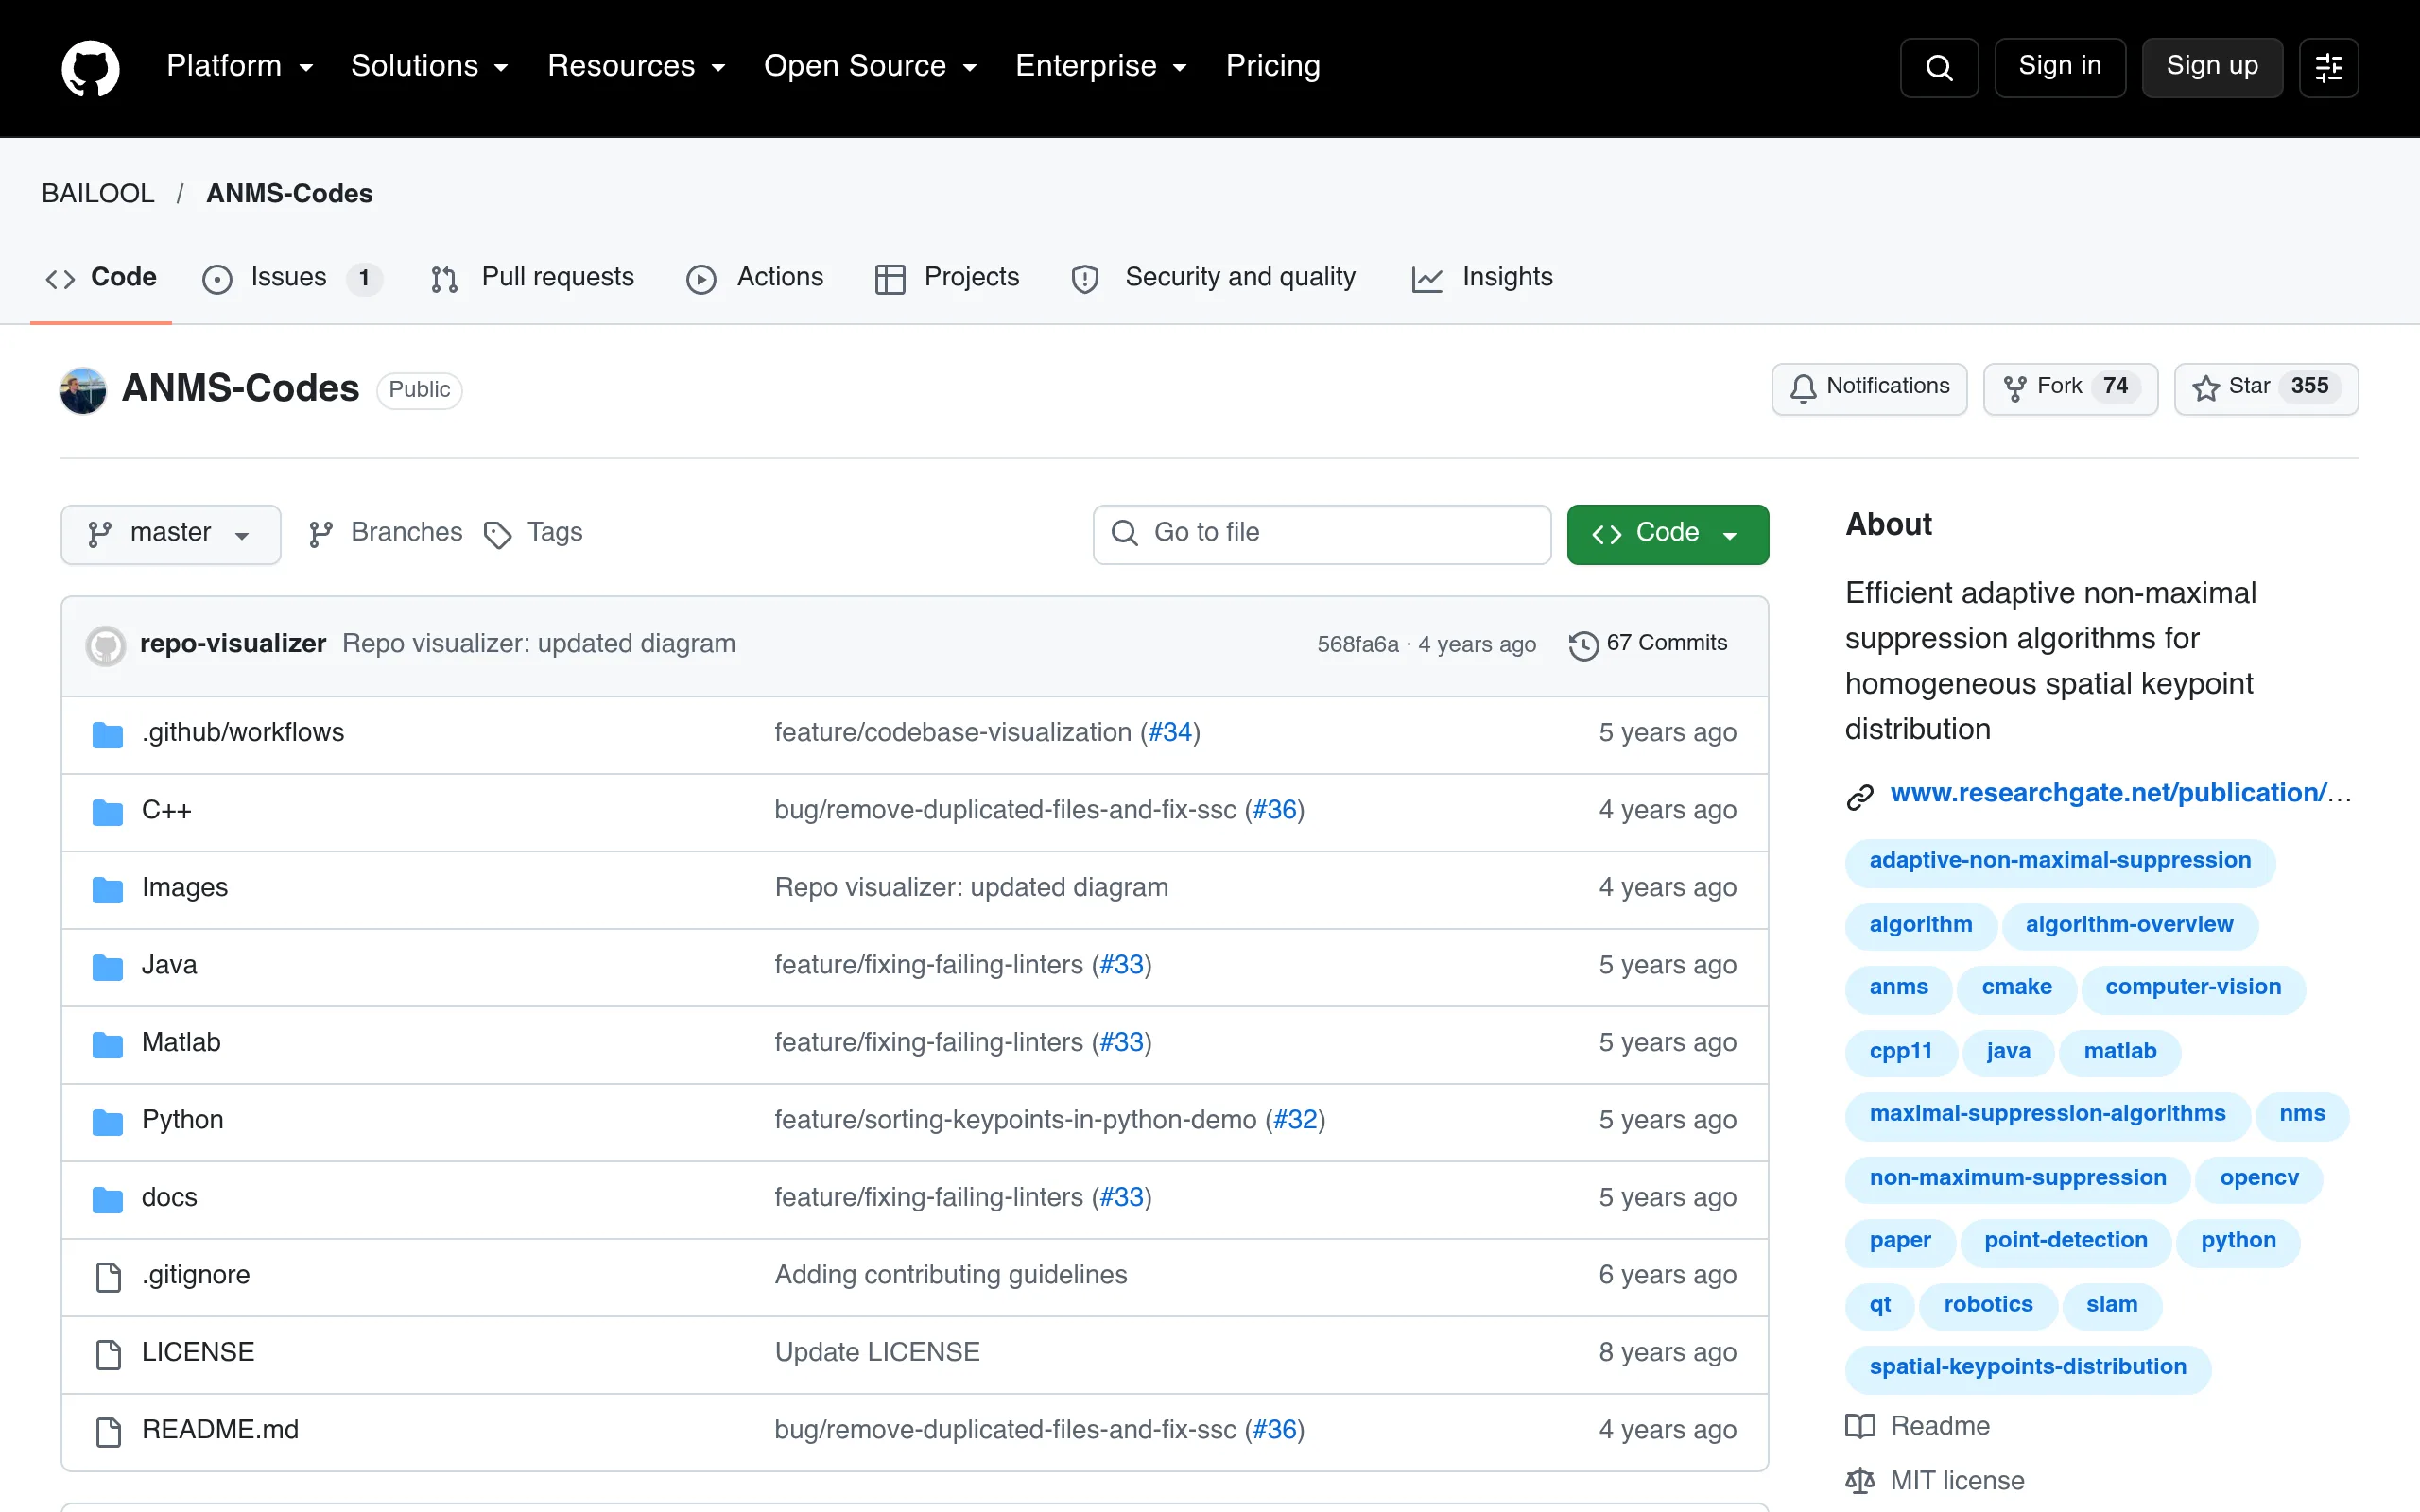 Repozytorium
 Otwarte źródło
Adaptacyjne tłumienie niemaksymalne dla przestrzennego rozkładu punktów kluczowych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Model robota mobilnego wyposażonego w czujniki dla wielu platform symulacyjnych.
Nawigacja i SLAM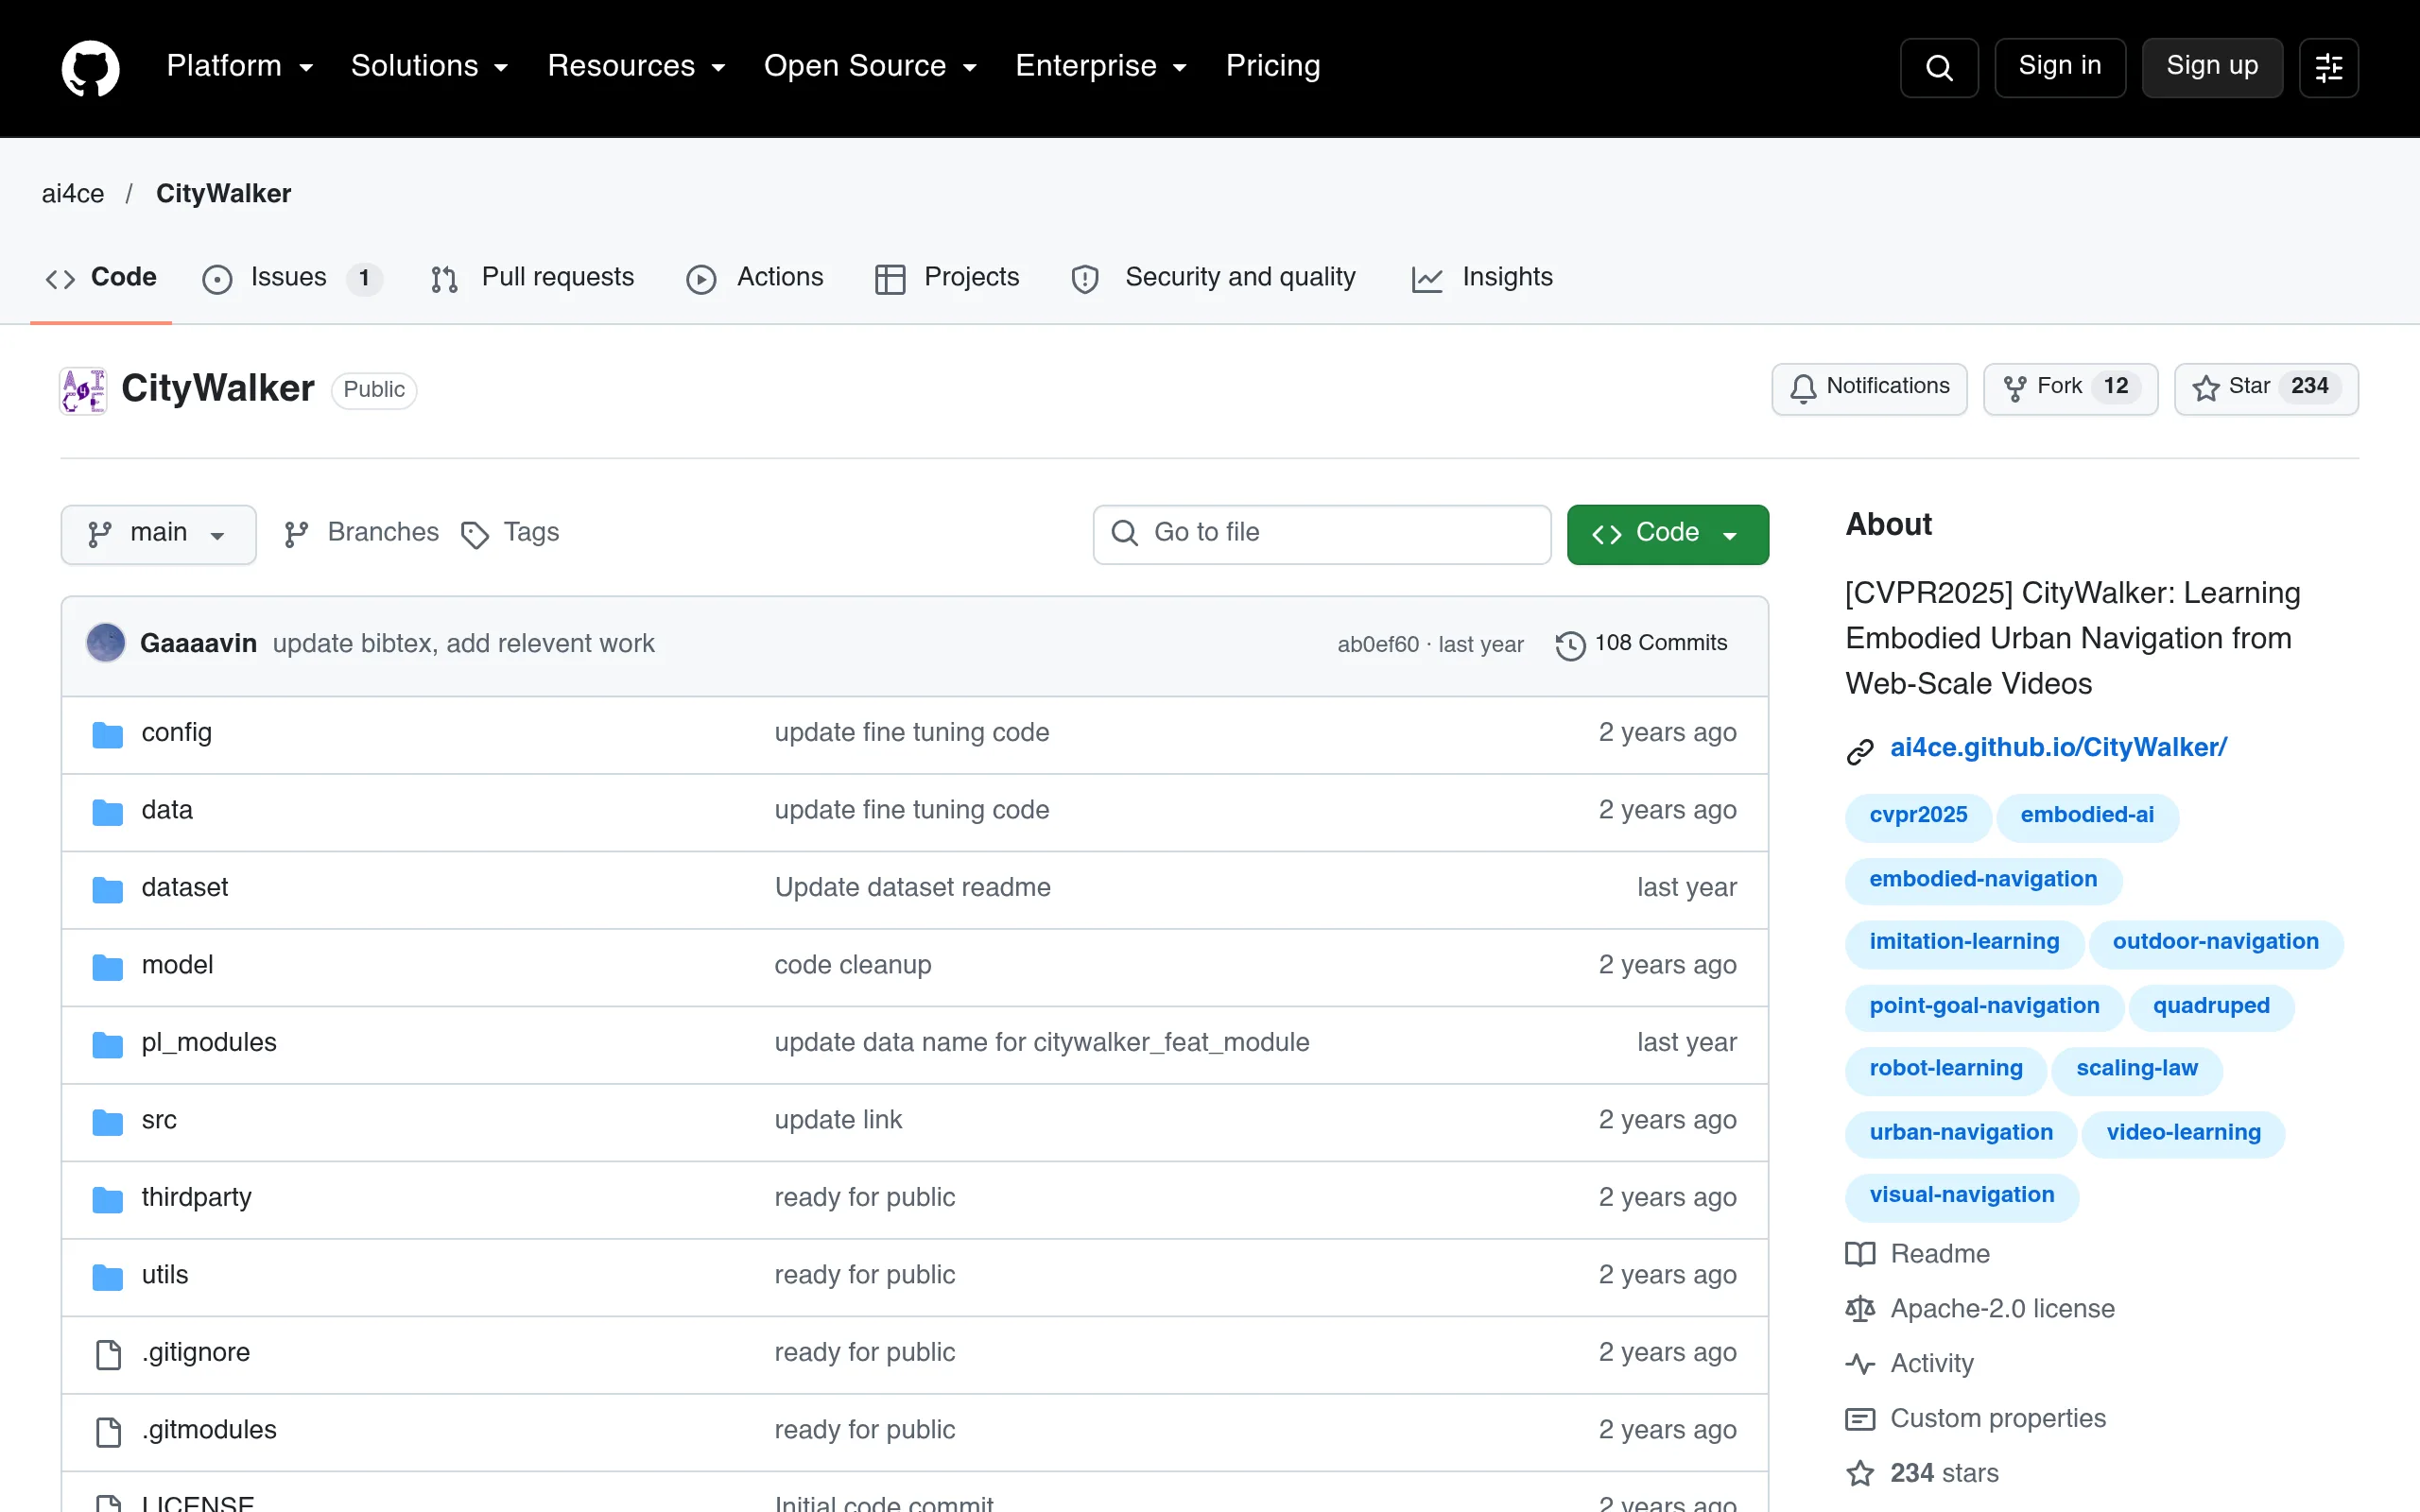 Repozytorium
 Otwarte źródło
Kod badawczy CityWalker do nauki ucieleśnionej nawigacji miejskiej z filmów.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
Jednoczesna lokalizacja i mapowanie oparte na znacznikach dla robotów.
Nawigacja i SLAM Repozytorium
 Badania
 nawigacji wizualnej z naturalnym wsparciem multimodalnym.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oficjalne repozytorium „Ulepszony model widoku sąsiada do nawigacji wzrokowej i językowej”
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oficjalna realizacja „Zaskakującej skuteczności technik odometrii wizualnej w nawigacji punktowej ucieleśnionej”
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Topologiczna pamięć grafów semantycznych do nawigacji po celach obrazowych (CoRL 2022, ustna)
Nawigacja i SLAM Repozytorium
 Badania
Oficjalne repozytorium GitHub dla artykułu „Pamięci wykresów wizualnych z nienadzorowaną reprezentacją dla nawigacji wizualnej”, ICCV 2021
Nawigacja i SLAM Repozytorium
 Otwarte źródło
📍PIN-SLAM: LiDAR SLAM wykorzystujący niejawną reprezentację neuronową opartą na punktach w celu osiągnięcia spójności mapy globalnej [TRO 24]
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Rzadka, zdecentralizowana, wspólna platforma jednoczesnej lokalizacji i mapowania dla systemów z wieloma robotami
Nawigacja i SLAM Repozytorium
 Otwarte źródło
DynaVINS: Wizualno-inercyjny SLAM dla dynamicznych środowisk
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Ogólne środowisko jednoczesnej lokalizacji i mapowania, które obsługuje metodę opartą na cechach lub metodę bezpośrednią i różne czujniki, w tym kamerę jednooczną, czujniki RGB-D lub dowolne inne typy wejść, może…
Nawigacja i SLAM Repozytorium
 Badania
Jest to część mojej pracy magisterskiej, polegającej na obliczeniu bezwzględnego błędu położenia (APE) i względnego błędu położenia (RPE) trajektorii zebranych z dwóch środowisk: PySLAM i ORB-SLAM3
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Zabawkowa implementacja jednoocznego SLAM napisana podczas transmisji na żywo
Nawigacja i SLAM Repozytorium
 Otwarte źródło
gradslam to różnicowalna, gęsta biblioteka SLAM o otwartym kodzie źródłowym dla PyTorch
Nawigacja i SLAM Repozytorium
 Badania
vMAP: wektoryzowane mapowanie obiektów dla SLAM pola neuronowego
Nawigacja i SLAM Repozytorium
 Badania
DynaSLAM to system SLAM odporny na dynamiczne środowiska, przeznaczony do konfiguracji monokularowych, stereo i RGB-D
Nawigacja i SLAM Repozytorium
UWAGI DO WYBORU
Dopasuj czujniki, układy współrzędnych i założenia lokalizacyjne do środowiska wdrożenia. Mapowanie, szacowanie pozycji, planowanie ścieżki i unikanie przeszkód służą różnym częściom nawigacji.
Znasz zasób, który tu pasuje?