 Repozytorium
KATALOG WCIELONEJ AI
Nawigacja i SLAM
Poznaj oprogramowanie do mapowania, lokalizacji, odometrii i nawigacji dla robotów autonomicznych.
Repozytorium

 Repozytorium
 Otwarte źródło
IC-GVINS · i2Nav-WHU
Solidny, działający w czasie rzeczywistym, zorientowany na INS system nawigacji wizualno-inercyjnej GNSS
Nawigacja i SLAM Repozytorium
 Otwarte źródło
LCSD_SLAM · sunghoon031
**Luźno sprzężony, półbezpośredni monokularowy SLAM**
Nawigacja i SLAM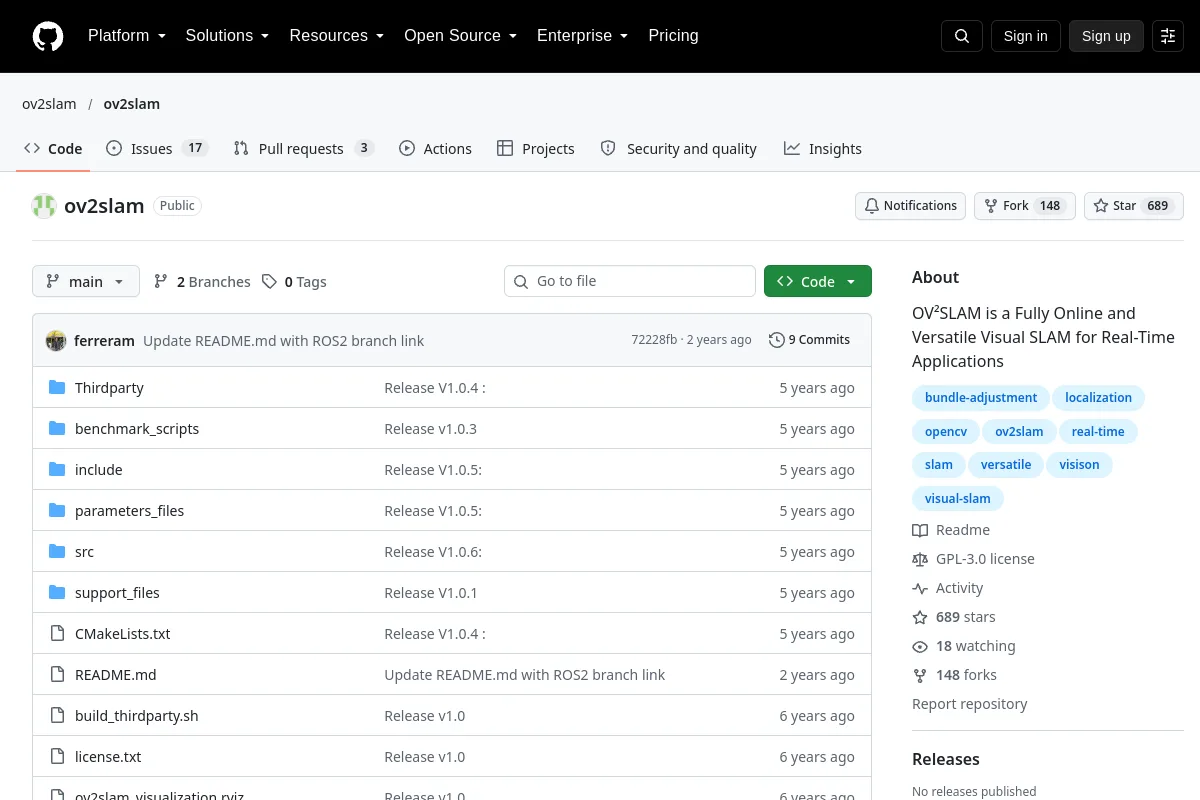 Repozytorium
 Otwarte źródło
ov2slam · ov2slam
OV²SLAM to w pełni internetowy i wszechstronny wizualny SLAM do zastosowań w czasie rzeczywistym
Nawigacja i SLAM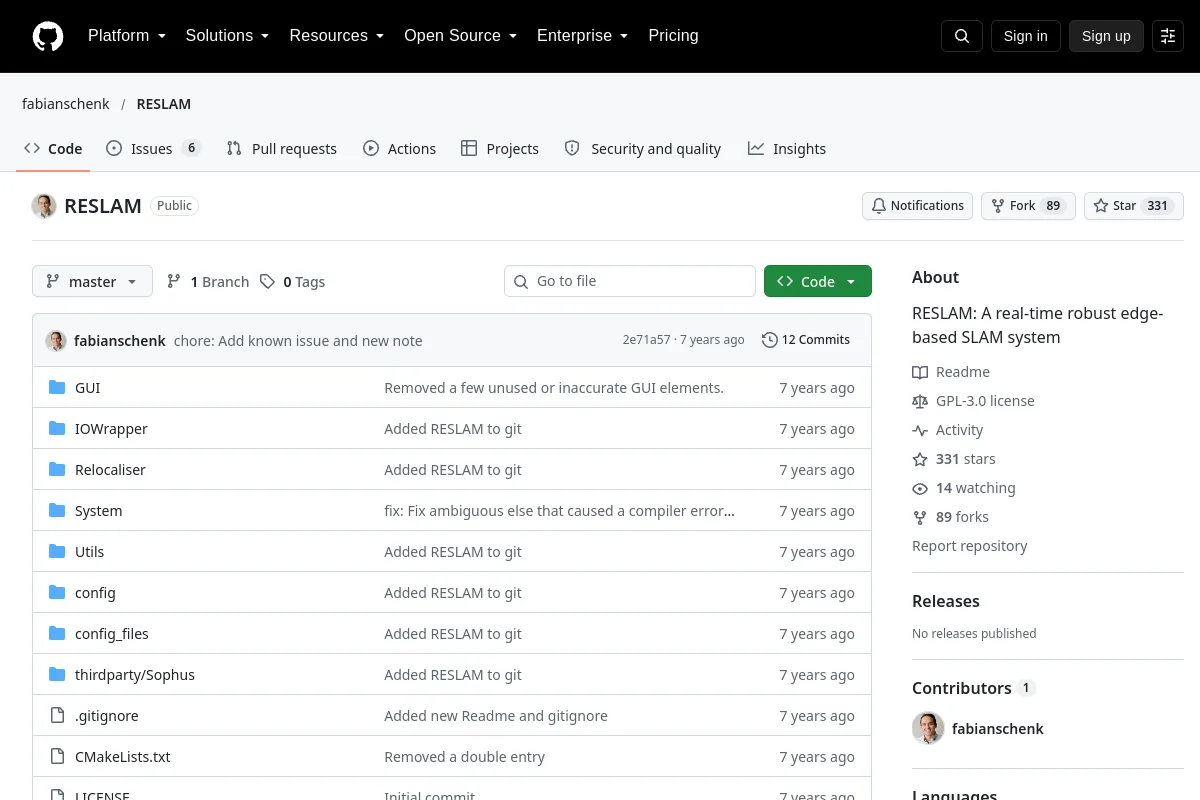 Repozytorium
 Otwarte źródło
RESLAM · fabianschenk
RESLAM: Solidny, oparty na krawędziach system SLAM działający w czasie rzeczywistym
Nawigacja i SLAM Repozytorium
 Otwarte źródło
VGGT-SLAM · MIT-SPARK
VGGT-SLAM: Zoptymalizowany gęsty RGB SLAM na kolektorze SL(4).
Nawigacja i SLAM Repozytorium
 Otwarte źródło
visual slam roadmap · changh95
Plan działania dotyczący rozwoju wizualnego SLAM.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
isaac_ros_visual_slam · NVIDIA-ISAAC-ROS
Pakiet Visual SLAM/odometrii oparty na akcelerowanym przez firmę NVIDIA cuVSLAM
Nawigacja i SLAM Repozytorium
 Badania
msckf_vio · KumarRobotics
Solidna stereowizyjna odometria inercyjna zapewniająca szybki autonomiczny lot
Nawigacja i SLAM Repozytorium
 Otwarte źródło
CoSLAM · danping
CoSLAM to wizualne oprogramowanie SLAM, którego celem jest wykorzystanie wielu swobodnie poruszających się kamer do jednoczesnego obliczania ich ruchu ego i mapy 3D otaczających scen w bardzo dynamicznym środowisku.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
dre_slam · ydsf16
Koder RGB-D SLAM dla robota z napędem różnicowym w środowiskach dynamicznych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
maplab · ethz-asl
Multimodalna platforma mapowania z odometrią wizualno-inercyjną i przepływami pracy z udziałem wielu robotów.
Nawigacja i SLAM Repozytorium
 Badania
NeuroSLAM · cognav
NeuroSLAM: inspirowany mózgiem system SLAM dla środowisk 3D
Nawigacja i SLAM Repozytorium
 Badania
orb-slam2_with_semantic_labelling · qixuxiang
orb-slam2 z etykietowaniem semantycznym
Nawigacja i SLAM Repozytorium
 Otwarte źródło
pl-slam · rubengooj
Ten kod zawiera algorytm do obliczania stereowizualnego SLAM przy użyciu zarówno funkcji punktu, jak i segmentu linii.
Nawigacja i SLAM Repozytorium

 Repozytorium
 Otwarte źródło
semantic_slam · floatlazer
Semantyczny atak w czasie rzeczywistym w ROS za pomocą ręcznej kamery RGB-D
Nawigacja i SLAM Repozytorium
 Badania
ackermann-vehicle-gzsim-ros2 · alitekes1
Repozytorium zawiera symulację pojazdu z układem napędowym Ackermann w programach ROS2 Humble & Jazzy i Gazebo Sim Harmonic, z wykorzystaniem pakietu Nav2 do nawigacji autonomicznej.
Nawigacja i SLAM Repozytorium
 Badania
ackerman_ros_robot_gazebo_simulation · chrissunny94
Robot Ackerman na Gazebo ROS z mapowaniem move_base planistą SLAM TEB
Nawigacja i SLAM Repozytorium
 Repozytorium
 Repozytorium
 Repozytorium
 Otwarte źródło
ascent · Zeying-Gong
Droga do sukcesu: internetowa platforma nawigacji uwzględniająca podłogę, z zerowym strzałem i celem, poprzez eksplorację od zgrubnej do dokładnej opartą na LLM
Nawigacja i SLAM Repozytorium
UWAGI DO WYBORU
Wybieranie nawigacja i slam
Dopasuj czujniki, układy współrzędnych i założenia lokalizacyjne do środowiska wdrożenia. Mapowanie, szacowanie pozycji, planowanie ścieżki i unikanie przeszkód służą różnym częściom nawigacji.
MIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?