Deposito
 Ricerca
genz icp · cocel-postech
Codice di ricerca dell'odometria lidar GenZ-ICP.
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Esplora i software di mappatura, localizzazione, odometria e navigazione per robot autonomi.
Deposito
Ricerca
Codice di ricerca dell'odometria lidar GenZ-ICP.
Navigazione e SLAM Deposito
 Fonte aperta
Un sistema di navigazione GNSS-visivo-inerziale robusto, in tempo reale, incentrato sull'INS
Navigazione e SLAM Deposito
 Fonte aperta
**SLAM monoculare semidiretto ad accoppiamento lento**
Navigazione e SLAM Deposito
 Fonte aperta
OV²SLAM è uno SLAM visivo completamente online e versatile per applicazioni in tempo reale
Navigazione e SLAM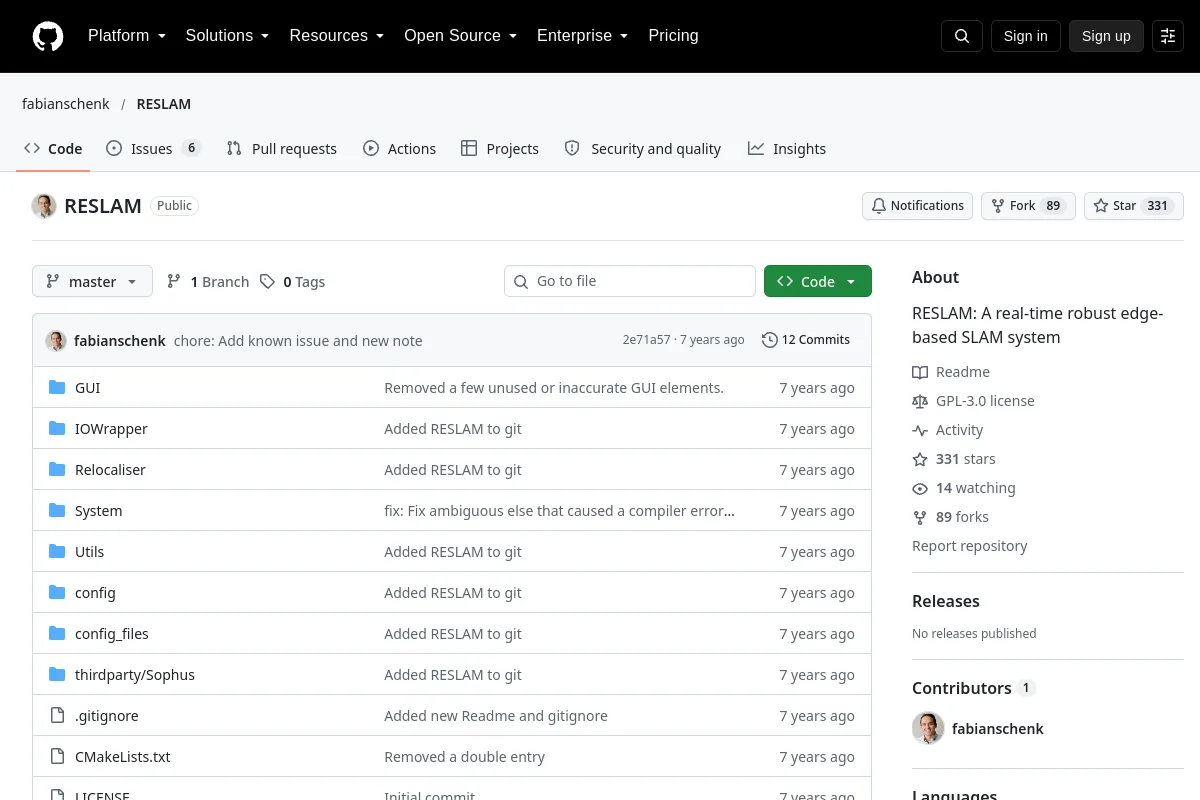 Deposito
 Fonte aperta
RESLAM: un robusto sistema SLAM basato su edge in tempo reale
Navigazione e SLAM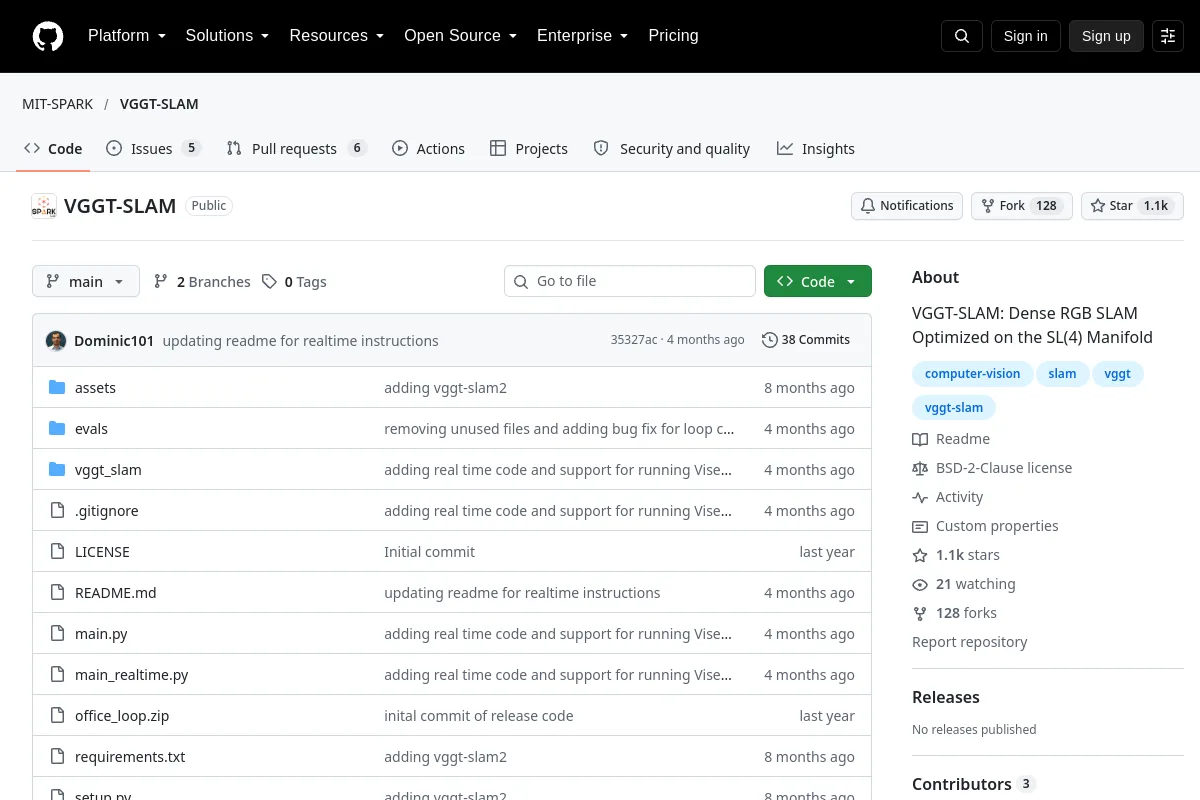 Deposito
 Fonte aperta
VGGT-SLAM: SLAM RGB denso ottimizzato sul collettore SL(4).
Navigazione e SLAM Deposito
 Fonte aperta
Una tabella di marcia di apprendimento per lo sviluppo di Visual-SLAM.
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetto Visual SLAM/odometria basato su cuVSLAM con accelerazione NVIDIA
Navigazione e SLAM Deposito
 Ricerca
Robusta odometria inerziale stereovisiva per il volo autonomo veloce
Navigazione e SLAM Deposito
 Fonte aperta
CoSLAM è un software SLAM visivo che mira a utilizzare più telecamere in movimento libero per calcolare simultaneamente il loro egomotion e la mappa 3D delle scene circostanti in un ambiente altamente dinamico.
Navigazione e SLAM Deposito
 Fonte aperta
Encoder RGB-D SLAM per un robot a guida differenziale in ambienti dinamici
Navigazione e SLAM Deposito
 Fonte aperta
Framework di mappatura multimodale con odometria visiva-inerziale e flussi di lavoro multi-robot.
Navigazione e SLAM Deposito
 Ricerca
NeuroSLAM: un sistema SLAM ispirato al cervello per ambienti 3D
Navigazione e SLAM Deposito
 Ricerca
orb-slam2 con etichettatura semantica
Navigazione e SLAM Deposito
 Fonte aperta
Questo codice contiene un algoritmo per calcolare lo SLAM visivo stereo utilizzando funzionalità sia di punti che di segmenti di linea.
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Slam semantico in tempo reale in ROS con una fotocamera RGB-D portatile
Navigazione e SLAM Deposito
 Ricerca
Questo repository include la simulazione di un veicolo con sistema di guida Ackermann in ROS2 Humble & Jazzy e Gazebo Sim Harmonic, utilizzando il pacchetto Nav2 per la navigazione autonoma.
Navigazione e SLAM Deposito
 Ricerca
Robot Ackerman su Gazebo ROS con move_base gmapping SLAM TEB planner
Navigazione e SLAM Deposito
 Deposito
 Ricerca
Libreria ed esempi di ottimizzazione dei grafici SLAM.
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Una scala verso il successo: un quadro di navigazione online per obiettivi zero-shot consapevole del pavimento tramite l'esplorazione Coarse-to-Fine guidata da LLM
Navigazione e SLAM Deposito
NOTE SULLA SELEZIONE
Abbina sensori, fotogrammi di coordinate e ipotesi di localizzazione all'ambiente di distribuzione. La mappatura, la stima della posa, la pianificazione del percorso e l'evitamento degli ostacoli servono diverse parti dello stack di navigazione.
Conosci una risorsa che appartiene a questo posto?