 Deposito
 Fonte aperta
VINS-Mono · HKUST-Aerial-Robotics
Uno stimatore monoculare dello stato visuo-inerziale robusto e versatile
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Esplora i software di mappatura, localizzazione, odometria e navigazione per robot autonomi.
Deposito
Fonte aperta
Uno stimatore monoculare dello stato visuo-inerziale robusto e versatile
Navigazione e SLAM Deposito
 Fonte aperta
Un simulatore 3D per la navigazione con agenti incorporati e la ricerca sull'interazione.
Navigazione e SLAM Deposito
 Fonte aperta
Flussi di lavoro di formazione e valutazione per agenti incarnati che utilizzano Habitat.
Navigazione e SLAM Deposito
 Fonte aperta
Uno stimatore dello stato multisensore basato sull'ottimizzazione
Navigazione e SLAM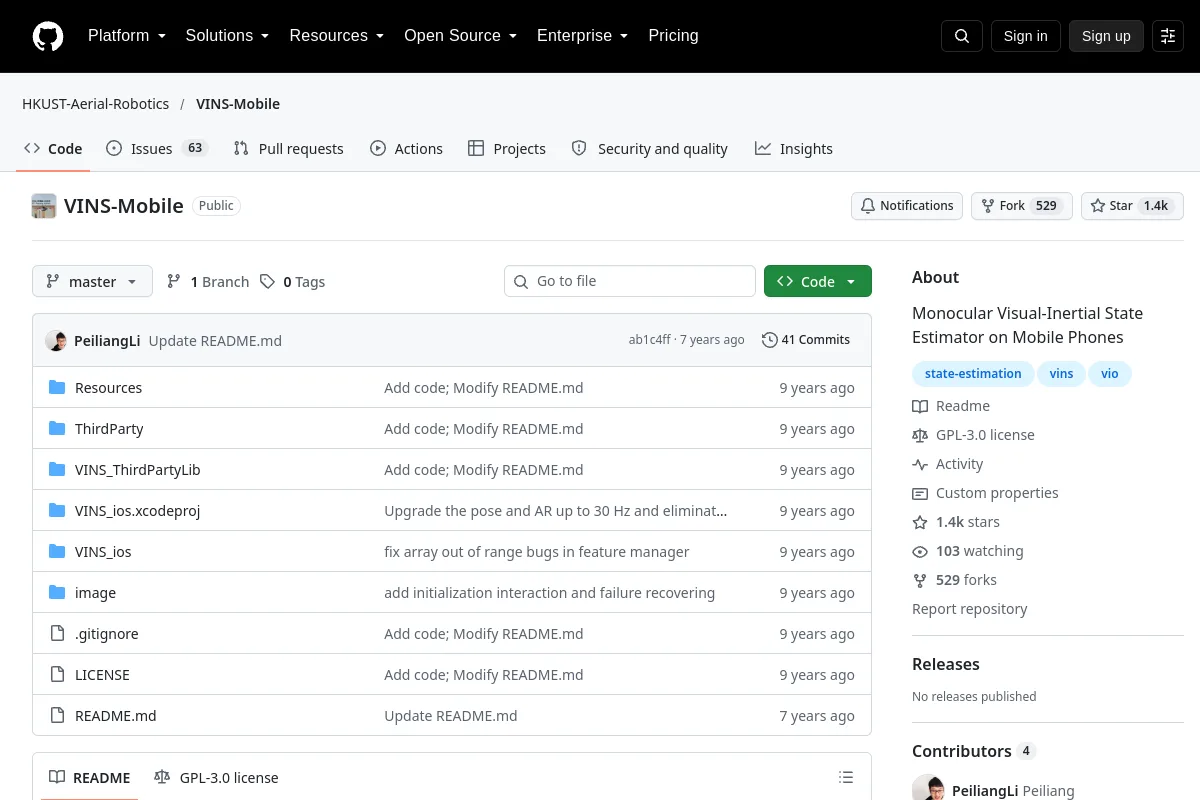 Deposito
 Fonte aperta
Stimatore dello stato visuo-inerziale monoculare su telefoni cellulari
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Codice di ricerca GC-VLN per la navigazione visiva e linguistica vincolata da grafici.
Navigazione e SLAM Deposito
 Fonte aperta
UniGoal: verso una navigazione universale orientata agli obiettivi Zero-shot
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Software di localizzazione e mappatura visiva e visuo-inerziale.
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetto Python per la valutazione dell'odometria e SLAM
Navigazione e SLAM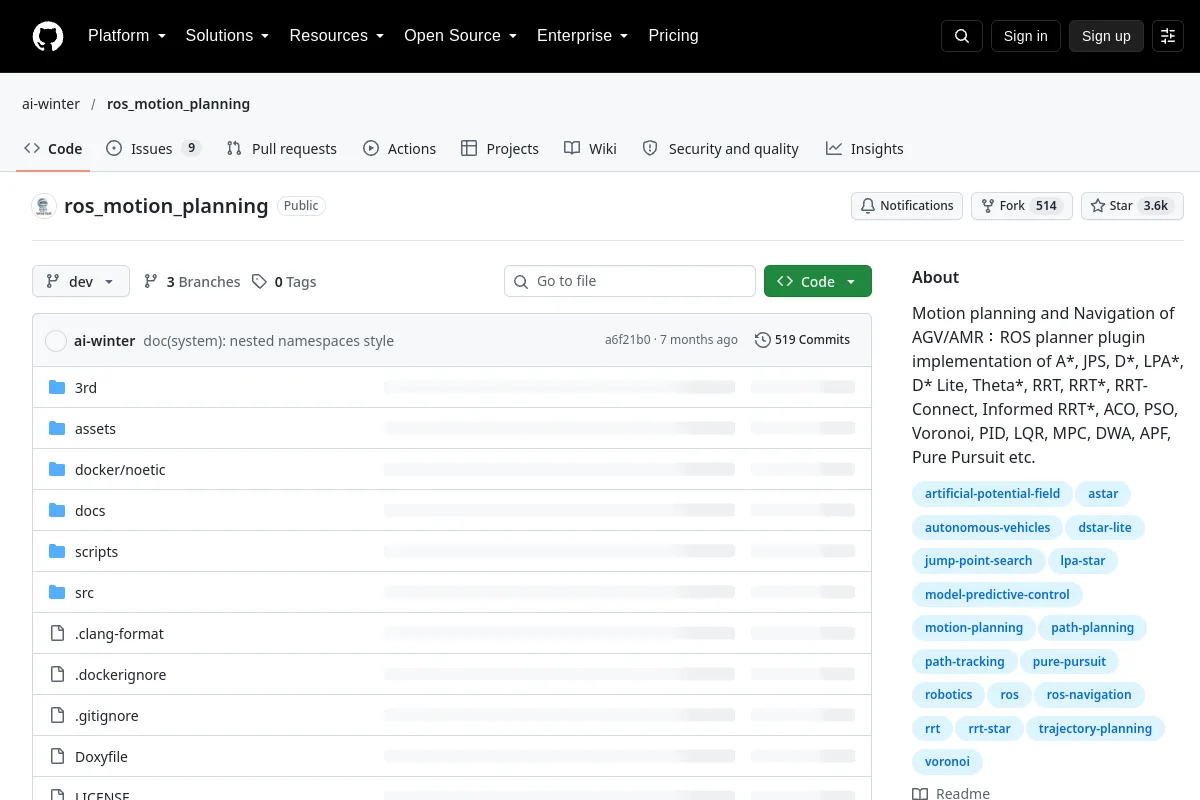 Deposito
 Fonte aperta
Plugin di navigazione e pianificazione del movimento ROS per sistemi AGV e AMR.
Navigazione e SLAM Deposito
 Fonte aperta
SSL_SLAM2: localizzazione e mappatura 3D leggera per LiDAR a stato solido (mappatura e localizzazione separate) ICRA 2021
Navigazione e SLAM Deposito
 Fonte aperta
SSL_SLAM: localizzazione e mappatura 3D leggera per LiDAR a stato solido IEEE RA-L 2021
Navigazione e SLAM Deposito
 Fonte aperta
Una pipeline di odometria LiDAR costruita attorno alla registrazione di nuvole di punti.
Navigazione e SLAM Deposito
 Fonte aperta
NICE-SLAM: codifica scalabile implicita neurale per SLAM
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di odometria inerziale LiDAR per la stima dello stato della robotica mobile.
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di mappatura e localizzazione per i flussi di lavoro di navigazione ROS 2.
Navigazione e SLAM Deposito
 Fonte aperta
SuMa++: SLAM semantico efficiente basato su LiDAR (Chen et al IROS 2019)
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Correzione interattiva della mappa per SLAM grafico 3D
Navigazione e SLAM Deposito
 Fonte aperta
Localizzazione e mappatura simultanea di grafici multi-robot decentralizzati
Navigazione e SLAM Deposito
 Fonte aperta
Software di ricerca per odometria e mappatura inerziale LiDAR.
Navigazione e SLAM Deposito
 Fonte aperta
OverlapNet - Chiusura del loop per SLAM basato su LiDAR 3D (chen2020rss)
Navigazione e SLAMNOTE SULLA SELEZIONE
Abbina sensori, fotogrammi di coordinate e ipotesi di localizzazione all'ambiente di distribuzione. La mappatura, la stima della posa, la pianificazione del percorso e l'evitamento degli ostacoli servono diverse parti dello stack di navigazione.
Conosci una risorsa che appartiene a questo posto?


