Repositorio
 Investigación
genz icp · cocel-postech
Código de investigación de odometría lidar GenZ-ICP.
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Explore el software de cartografía, localización, odometría y navegación para robots autónomos.
Repositorio
Investigación
Código de investigación de odometría lidar GenZ-ICP.
Navegación y SLAM Repositorio
 Código abierto
Un sistema de navegación visual-inercial GNSS robusto, en tiempo real y centrado en INS
Navegación y SLAM Repositorio
 Código abierto
**SLAM monocular semidirecto débilmente acoplado**
Navegación y SLAM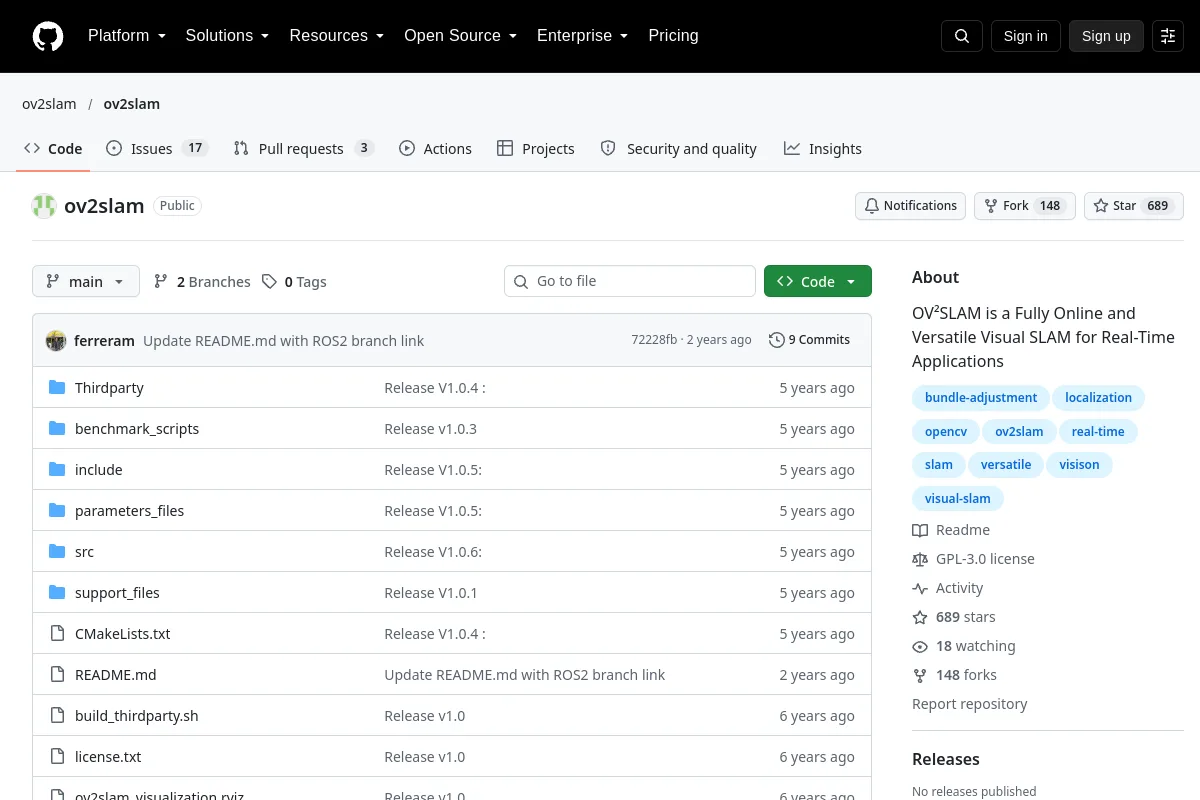 Repositorio
 Código abierto
OV²SLAM es un SLAM visual versátil y completamente en línea para aplicaciones en tiempo real
Navegación y SLAM Repositorio
 Código abierto
RESLAM: un sistema SLAM robusto basado en el borde en tiempo real
Navegación y SLAM Repositorio
 Código abierto
VGGT-SLAM: SLAM RGB denso optimizado en el colector SL(4)
Navegación y SLAM Repositorio
 Código abierto
Una hoja de ruta de aprendizaje para el desarrollo de visual-SLAM.
Navegación y SLAM Repositorio
 Código abierto
Paquete Visual SLAM/odometría basado en cuVSLAM acelerado por NVIDIA
Navegación y SLAM Repositorio
 Investigación
Robusta odometría inercial visual estéreo para un vuelo autónomo rápido
Navegación y SLAM Repositorio
 Código abierto
CoSLAM es un software SLAM visual que tiene como objetivo utilizar múltiples cámaras que se mueven libremente para calcular simultáneamente su egomoción y el mapa 3D de las escenas circundantes en un entorno altamente dinámico.
Navegación y SLAM Repositorio
 Código abierto
Codificador RGB-D SLAM para un robot de accionamiento diferencial en entornos dinámicos
Navegación y SLAM Repositorio
 Código abierto
Marco de mapeo multimodal con odometría visual-inercial y flujos de trabajo de múltiples robots.
Navegación y SLAM Repositorio
 Investigación
NeuroSLAM: un sistema SLAM inspirado en el cerebro para entornos 3D
Navegación y SLAM Repositorio
 Investigación
orb-slam2 con etiquetado semántico
Navegación y SLAM Repositorio
 Código abierto
Este código contiene un algoritmo para calcular SLAM visual estéreo utilizando características de punto y segmento de línea.
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Golpe semántico en tiempo real en ROS con una cámara RGB-D portátil
Navegación y SLAM Repositorio
 Investigación
Este repositorio incluye la simulación de un vehículo con sistema de propulsión Ackermann en ROS2 Humble & Jazzy y Gazebo Sim Harmonic, utilizando el paquete Nav2 para navegación autónoma.
Navegación y SLAM Repositorio
 Investigación
Robot Ackerman en Gazebo ROS con move_base gmapping SLAM TEB planificador
Navegación y SLAM Repositorio
 Repositorio
 Investigación
Biblioteca y ejemplos de optimización de gráficos SLAM.
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Escalera al éxito: un marco de navegación en línea de objetivos y objetos de disparo cero, consciente del piso, a través de una exploración de grueso a fino impulsada por LLM
Navegación y SLAM Repositorio
NOTAS DE SELECCIÓN
Haga coincidir sensores, marcos de coordenadas y supuestos de localización con el entorno de implementación. El mapeo, la estimación de pose, la planificación de rutas y la evitación de obstáculos sirven a diferentes partes de la pila de navegación.
¿Conoce algún recurso que pertenezca aquí?