Référentiel
 Recherche
genz icp · cocel-postech
Code de recherche sur l'odométrie lidar GenZ-ICP.
Navigation et SLAMLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les logiciels de cartographie, de localisation, d'odométrie et de navigation pour robots autonomes.
Référentiel
Recherche
Code de recherche sur l'odométrie lidar GenZ-ICP.
Navigation et SLAM Référentiel
 Source ouverte
Un système de navigation GNSS-visuel-inertiel robuste, en temps réel et centré sur l'INS
Navigation et SLAM Référentiel
 Source ouverte
**SLAM monoculaire semi-direct à faible couplage**
Navigation et SLAM Référentiel
 Source ouverte
OV²SLAM est un SLAM visuel entièrement en ligne et polyvalent pour les applications en temps réel
Navigation et SLAM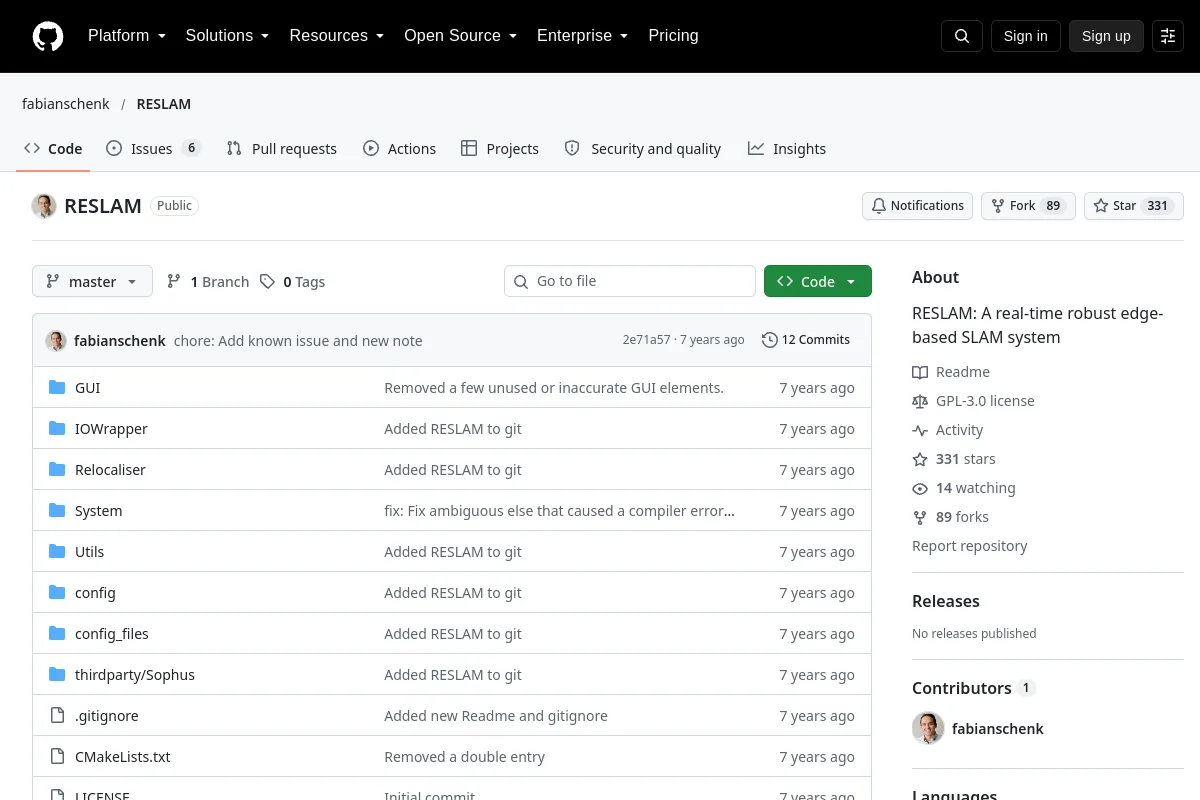 Référentiel
 Source ouverte
RESLAM : un système SLAM robuste en temps réel basé sur la périphérie
Navigation et SLAM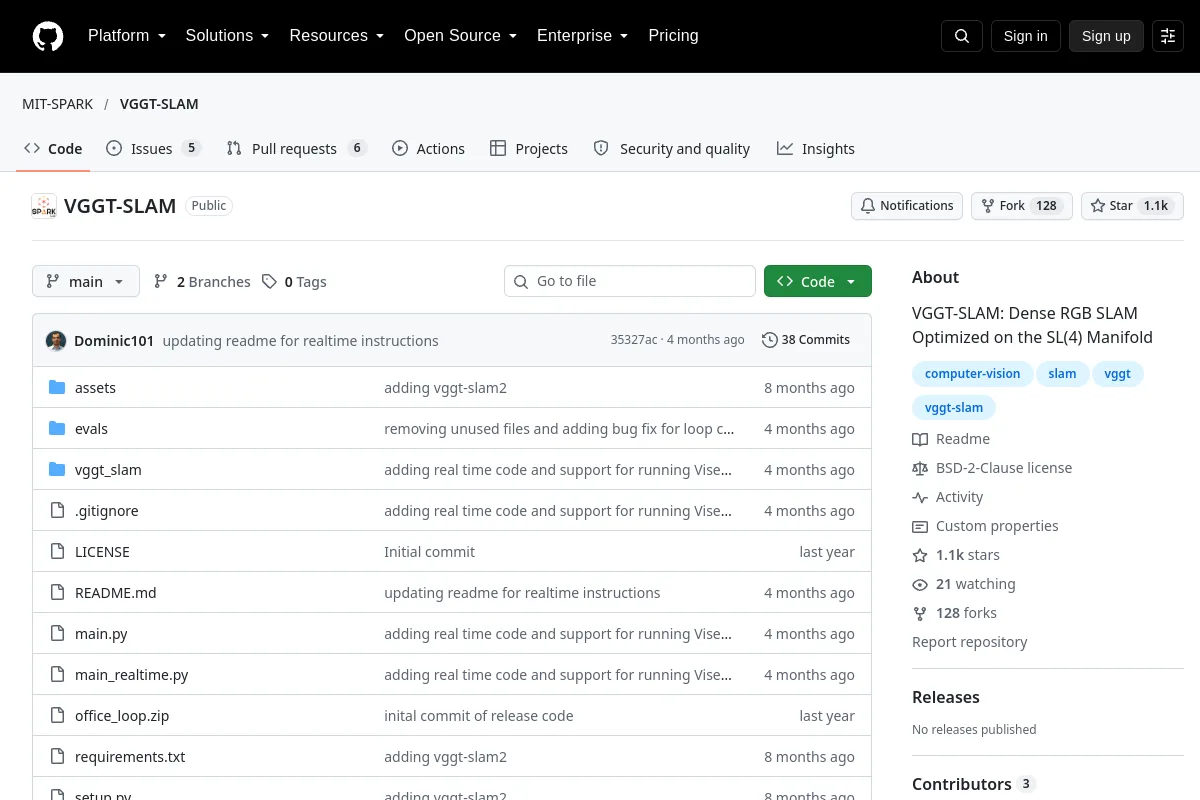 Référentiel
 Source ouverte
VGGT-SLAM : SLAM RVB dense optimisé sur le collecteur SL(4)
Navigation et SLAM Référentiel
 Source ouverte
Une feuille de route d'apprentissage pour le développement du SLAM visuel.
Navigation et SLAM Référentiel
 Source ouverte
Package SLAM/odométrie visuel basé sur cuVSLAM accéléré par NVIDIA
Navigation et SLAM Référentiel
 Recherche
Odométrie inertielle visuelle stéréo robuste pour un vol autonome rapide
Navigation et SLAM Référentiel
 Source ouverte
CoSLAM est un logiciel SLAM visuel qui vise à utiliser plusieurs caméras en mouvement libre pour calculer simultanément leur egomotion et la carte 3D des scènes environnantes dans un environnement hautement dynamique.
Navigation et SLAM Référentiel
 Source ouverte
SLAM d'encodeur RVB-D pour un robot à entraînement différentiel dans des environnements dynamiques
Navigation et SLAM Référentiel
 Source ouverte
Cadre de cartographie multimodal avec odométrie visuelle-inertielle et flux de travail multi-robots.
Navigation et SLAM Référentiel
 Recherche
NeuroSLAM : un système SLAM inspiré du cerveau pour les environnements 3D
Navigation et SLAM Référentiel
 Recherche
orb-slam2 avec étiquetage sémantique
Navigation et SLAM Référentiel
 Source ouverte
Ce code contient un algorithme pour calculer le SLAM visuel stéréo en utilisant à la fois les fonctionnalités de segments de points et de lignes.
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
Slam sémantique en temps réel dans ROS avec une caméra RVB-D portative
Navigation et SLAM Référentiel
 Recherche
Ce référentiel comprend la simulation d'un véhicule avec un système de conduite Ackermann dans ROS2 Humble & Jazzy et Gazebo Sim Harmonic, utilisant le package Nav2 pour la navigation autonome.
Navigation et SLAM Référentiel
 Recherche
Robot Ackerman sur Gazebo ROS avec planificateur gmapping SLAM TEB move_base
Navigation et SLAM Référentiel
 Référentiel
 Recherche
Bibliothèque et exemples d'optimisation de graphiques SLAM.
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
Escalier vers le succès : un cadre de navigation en ligne objet-objectif Zero-Shot sensible au sol via une exploration grossière à fine pilotée par LLM
Navigation et SLAM Référentiel
NOTES DE SÉLECTION
Faites correspondre les capteurs, les cadres de coordonnées et les hypothèses de localisation à l'environnement de déploiement. La cartographie, l'estimation de la pose, la planification du chemin et l'évitement des obstacles servent différentes parties de la pile de navigation.
Connaissez-vous une ressource qui a sa place ici ?