 Deposito
 Ricerca
robot_sim · Suyixiu
Un ambiente di simulazione open source basato su ROS per principianti di robotica
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Un ambiente di simulazione open source basato su ROS per principianti di robotica
Simulazione e fisica Deposito
 Ricerca
Repository dei sorgenti per il catalogo robot robots.ros.org.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetto ROS di funzioni di supporto relative all'avvio di roslaunch all'avvio del sistema.
SDK per robot Deposito
 Fonte aperta
Toolkit Python per l'apprendimento dei robot mediante dimostrazione e manipolazione.
Pianificazione e controllo del movimento Deposito
 Ricerca
Stack ROS per il robot Aldebaran Romeo.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
RoomTour3D: dati economici e automatici basati sulla geometria provenienti da video web per la navigazione incorporata
Navigazione e SLAM Deposito
 Ricerca
ROS 2 strumenti di esportazione di borse per immagini, nuvole di punti e altri dati registrati.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Controller robotici generici per accompagnare ros2_control
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Competenza dell'agente per lo sviluppo di ROS 2 a livello di produzione. SKILL.md a divulgazione progressiva che copre spazio di lavoro, nodi, esecutori, QoS, ros2_control, Nav2, MoveIt 2, tempo reale e distribuzione. Funziona con…
Navigazione e SLAM Deposito
 Ricerca
Esplorazione autonoma per ROS 2, con due algoritmi: Wanderer (basato sull'euristica) e Discoverer (basato sulla frontiera, efficiente per mappe di grandi dimensioni). La mappatura è gestita da Google Cartographer (SLAM)…
Navigazione e SLAM Deposito
 Fonte aperta
Soluzione ROS2 ad alte prestazioni per Unity3D
Middleware e comunicazione Deposito
 Fonte aperta
Un pacchetto ROS2 Humble che implementa nativamente il framework VSLAM ORB-SLAM3 V1.0
Navigazione e SLAM Deposito
 Fonte aperta
Quadro per valutare le prestazioni di ROS 2
Strumenti di visualizzazione e dati Deposito
 Ricerca
Questo repository contiene pacchetti ROS2 per il controllo di un robot UR5 con una pinza Robotiq, facilitando operazioni di prelievo e posizionamento precise utilizzando MoveIt e fornendo un kit di strumenti completo per...
SDK per robot Deposito
 Fonte aperta
Repository ROS2.0 Foxy e Humble che forniscono pacchetti di simulazione ROS2.0 Gazebo + MoveIt!2 pronti all'uso per diversi robot industriali e collaborativi.
Simulazione e fisica Deposito
 Fonte aperta
Questo repository fornisce pacchetti ROS2 (Humble) pronti all'uso per eseguire semplici programmi e sequenze e controllare diversi robot industriali e collaborativi utilizzando ROS 2.
SDK per robot Deposito
 Fonte aperta
Strumenti di tracciamento per ROS 2.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Generatore di schemi di camminata (= Controller di camminata) utilizzando ROS2 per robot umanoidi
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Pacchetto ROS che utilizza lo stack di navigazione per esplorare autonomamente un ambiente sconosciuto con l'aiuto di GMAPPING e costruisce una mappa dell'ambiente esplorato. Infine, una pianificazione del percorso…
Navigazione e SLAM Sito web
 Fonte aperta
Registrazione e riproduzione dei dati sugli argomenti del robot in ROS 2.
Strumenti di visualizzazione e dati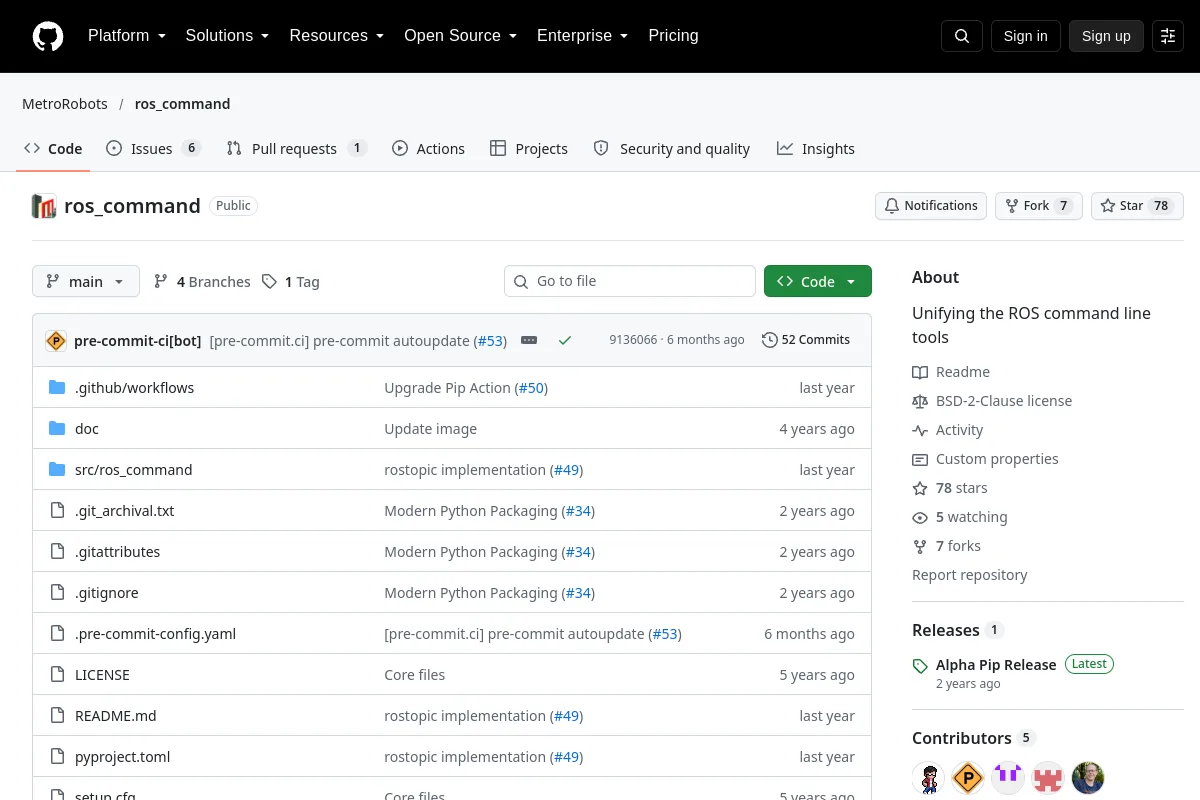 Deposito
 Fonte aperta
Interfaccia a riga di comando unificata per strumenti di sviluppo ROS.
Strutture di apprendimento dei robot Deposito
 Ricerca
Simulazione multi-robot su larga scala di un magazzino affollato in Open 3D Engine (O3DE), che sarà presentata al ROSCon2023
Simulazione e fisica Deposito
 Fonte aperta
Integrazione tra ROS (1 e 2) e simulazione Gazebo
Simulazione e fisica Deposito
 Fonte aperta
Connetti modelli IA come Claude e GPT con robot utilizzando MCP e ROS.
Middleware e comunicazioneConosci una risorsa che appartiene a questo posto?