 Repozytorium
 Badania
robot_sim · Suyixiu
Środowisko symulacyjne typu open source oparte na ROS dla początkujących robotyków
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Środowisko symulacyjne typu open source oparte na ROS dla początkujących robotyków
Symulacja i fizyka Repozytorium
 Badania
Repozytorium źródłowe katalogu robotów robots.ros.org.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Pakiet ROS funkcji pomocniczych związanych z wywoływaniem roslaunch podczas uruchamiania systemu.
Zestawy SDK robota Repozytorium
 Otwarte źródło
Zestaw narzędzi Pythona do uczenia się robotów na podstawie demonstracji i manipulacji.
Planowanie i kontrola ruchu Repozytorium
 Badania
Stos ROS dla robota Aldebaran Romeo.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
RoomTour3D — tanie i automatyczne dane z filmów internetowych obsługujące geometrię, umożliwiające wbudowaną nawigację
Nawigacja i SLAM Repozytorium
 Badania
ROS 2 narzędzia do eksportu torebek na obrazy, chmury punktów i inne zapisane dane.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Ogólne kontrolery robotów towarzyszące ros2_control
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Umiejętność agenta w zakresie programowania ROS 2 na poziomie produkcyjnym. SKILL.md ujawniania progresywnego obejmującego obszar roboczy, węzły, moduły wykonujące, QoS, ros2_control, Nav2, MoveIt 2, czas rzeczywisty i wdrożenie. Współpracuje z…
Nawigacja i SLAM Repozytorium
 Badania
Autonomiczna eksploracja dla ROS 2, wykorzystująca dwa algorytmy: Wanderer (oparty na heurystyce) i Discoverer (oparty na granicach, wydajny w przypadku dużych map). Mapowaniem zajmuje się Google Cartographer (SLAM)…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wysokowydajne rozwiązanie ROS2 dla Unity3D
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Pakiet ROS2 Humble, który natywnie implementuje framework ORB-SLAM3 V1.0 VSLAM
Nawigacja i SLAM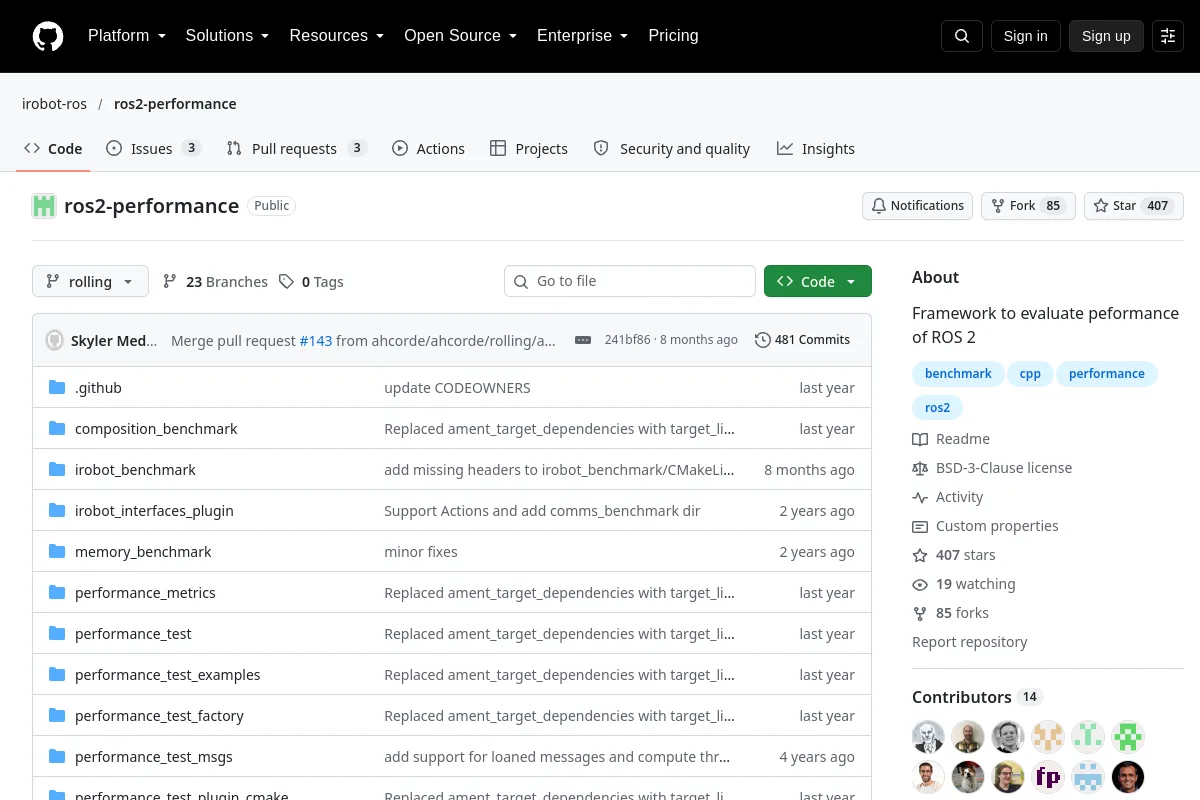 Repozytorium
 Otwarte źródło
Ramy oceny wydajności ROS 2
Narzędzia do wizualizacji i danych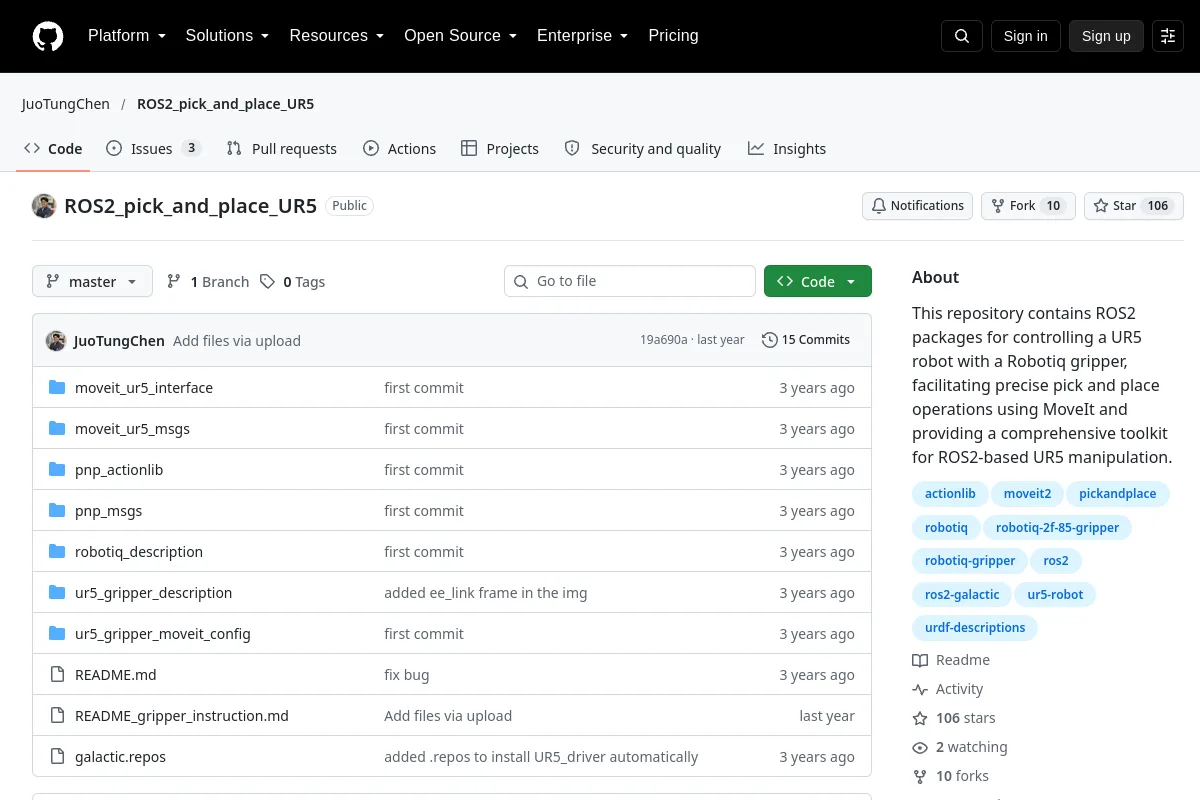 Repozytorium
 Badania
To repozytorium zawiera pakiety ROS2 do sterowania robotem UR5 z chwytakiem Robotiq, ułatwiające precyzyjne operacje podnoszenia i umieszczania przy użyciu MoveIt i zapewniające kompleksowy zestaw narzędzi dla…
Zestawy SDK robota Repozytorium
 Otwarte źródło
Repozytoria ROS2.0 Foxy i Humble, które zapewniają gotowe do użycia pakiety symulacyjne ROS2.0 Gazebo + MoveIt!2 dla różnych robotów przemysłowych i współpracujących.
Symulacja i fizyka Repozytorium
 Otwarte źródło
To repozytorium zawiera gotowe do użycia pakiety ROS2 (Humble) do wykonywania prostych programów i sekwencji oraz sterowania różnymi robotami przemysłowymi i współpracującymi za pomocą ROS 2.
Zestawy SDK robota Repozytorium
 Otwarte źródło
Narzędzia do śledzenia dla ROS 2.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Generator wzorców chodzenia (= kontroler chodzenia) wykorzystujący ROS2 dla robotów humanoidalnych
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Pakiet ROS, który wykorzystuje stos nawigacyjny do autonomicznego eksplorowania nieznanego środowiska za pomocą GMAPPING i konstruuje mapę eksplorowanego środowiska. Wreszcie planowanie ścieżki…
Nawigacja i SLAM Strona internetowa
 Otwarte źródło
Nagrywanie i odtwarzanie danych tematycznych robota w ROS 2.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Ujednolicony interfejs wiersza poleceń dla narzędzi programistycznych ROS.
Frameworki uczenia się robotów Repozytorium
 Badania
Wielkoskalowa, wielorobotowa symulacja tętniącego życiem magazynu w Open 3D Engine (O3DE), która zostanie zaprezentowana na ROSCon2023
Symulacja i fizyka Repozytorium
 Otwarte źródło
Integracja pomiędzy ROS (1 i 2) a symulacją altanki
Symulacja i fizyka Repozytorium
 Otwarte źródło
Połącz modele AI, takie jak Claude i GPT, z robotami za pomocą MCP i ROS.
Oprogramowanie pośredniczące i komunikacjaZnasz zasób, który tu pasuje?