 Repozytorium
 Otwarte źródło
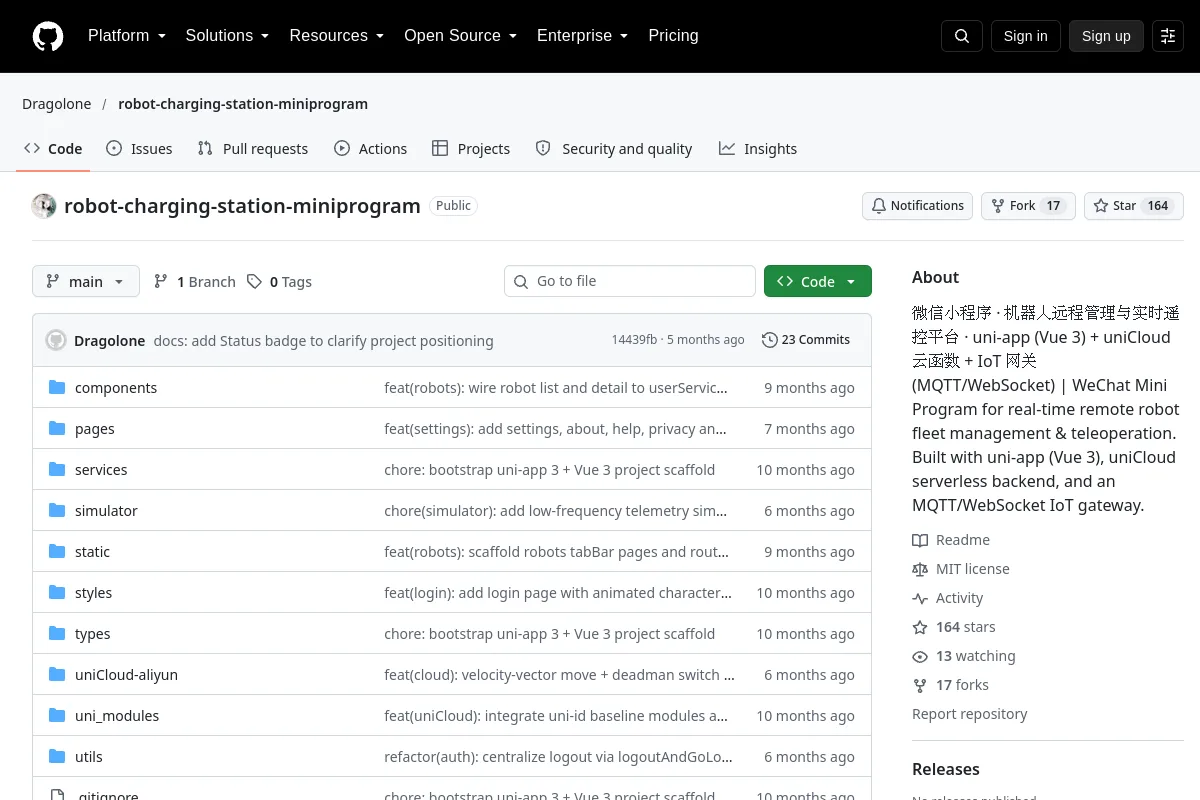
robot-charging-station-miniprogram · Dragolone
Miniprogram WeChat do zdalnego zarządzania flotą robotów i teleoperacji.
Oprogramowanie do teleoperacjiKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Miniprogram WeChat do zdalnego zarządzania flotą robotów i teleoperacji.
Oprogramowanie do teleoperacji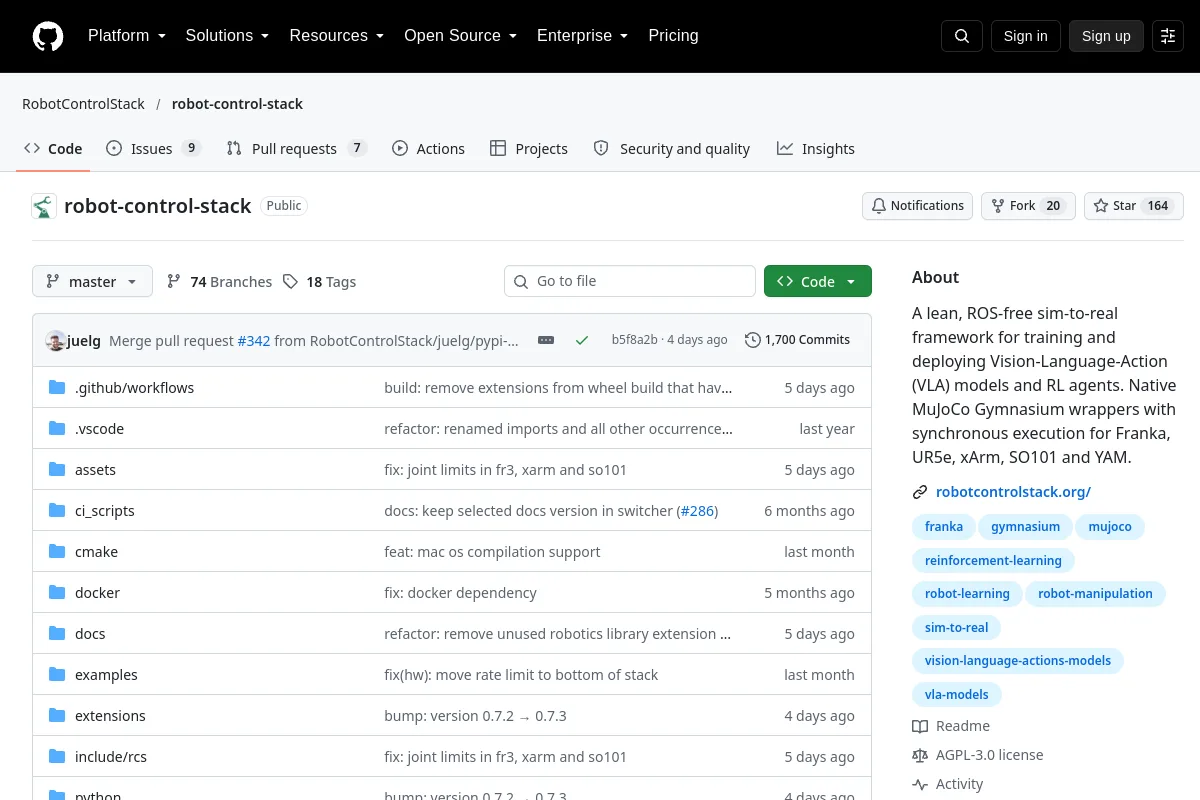 Repozytorium
 Otwarte źródło
Smukła, wolna od ROS platforma do przekształcania symulacji w rzeczywistość do szkolenia i wdrażania modeli Vision-Language-Action (VLA) i agentów RL. Natywne owijarki MuJoCo Gymnasium z wykonaniem synchronicznym dla Franka, UR5e…
Oprogramowanie pośredniczące i komunikacja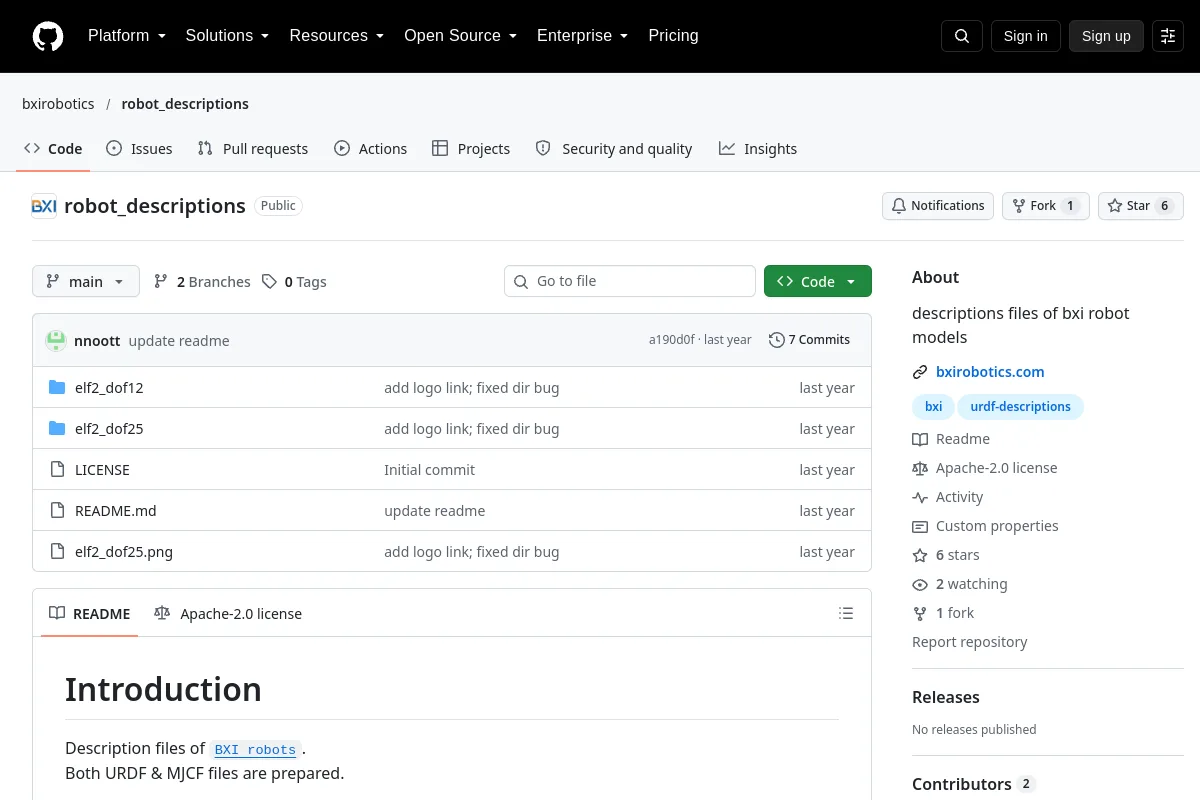 Repozytorium
 Otwarte źródło
Pliki opisowe dla modeli robotów BXI.
Frameworki uczenia się robotów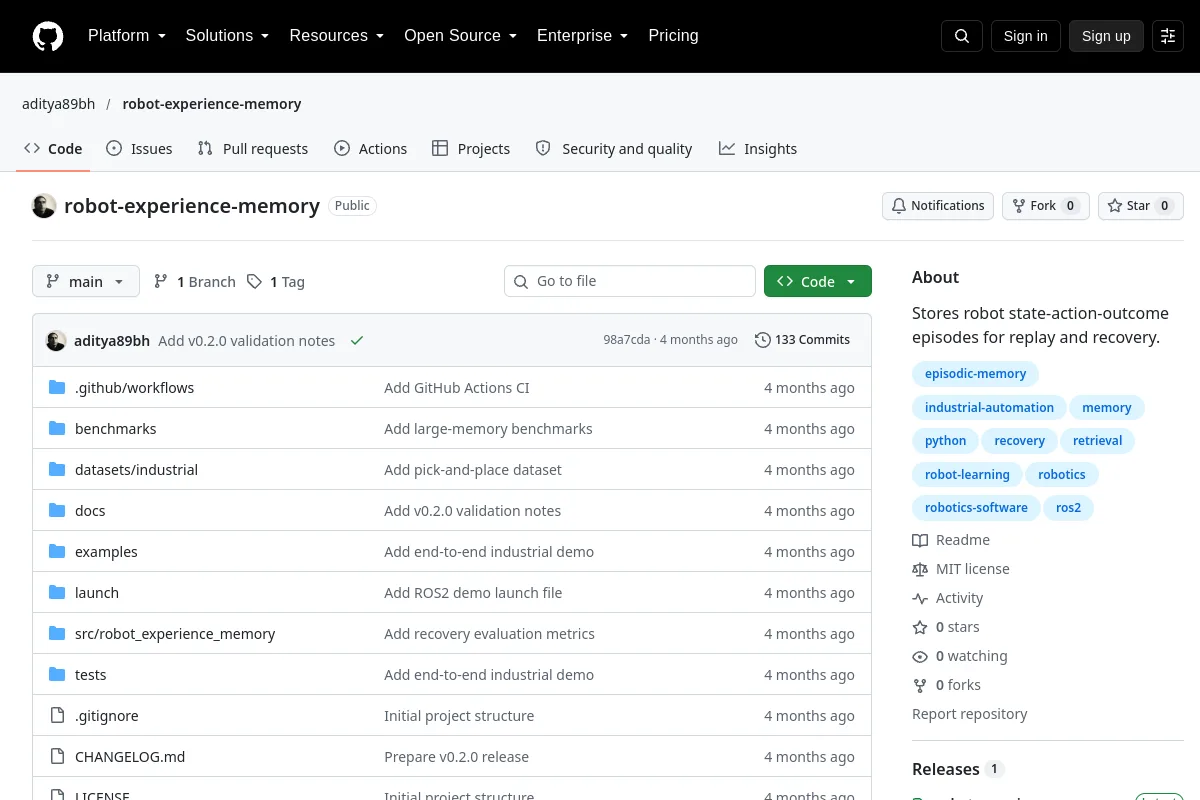 Repozytorium
 Otwarte źródło
Pamięć doświadczenia robota do odtwarzania i odtwarzania.
Frameworki uczenia się robotów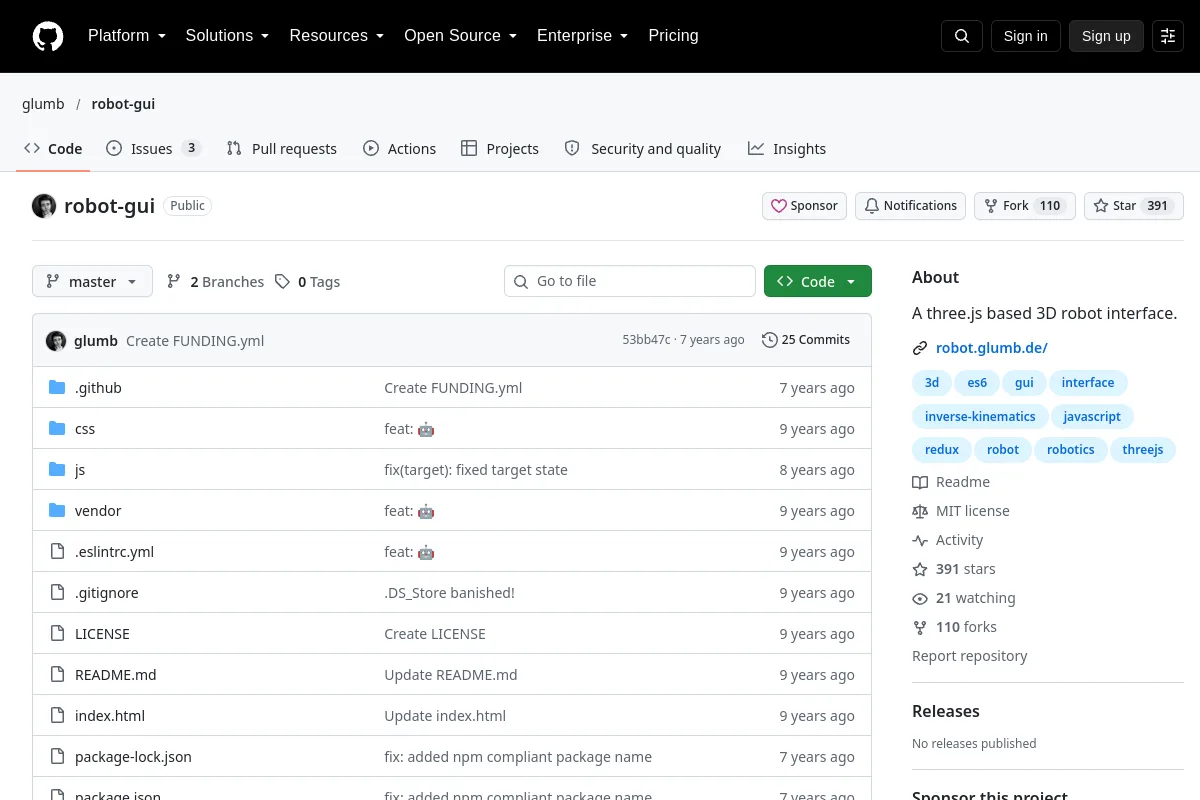 Repozytorium
 Otwarte źródło
Interfejs robota 3D zbudowany w pliku Three.js.
Planowanie i kontrola ruchu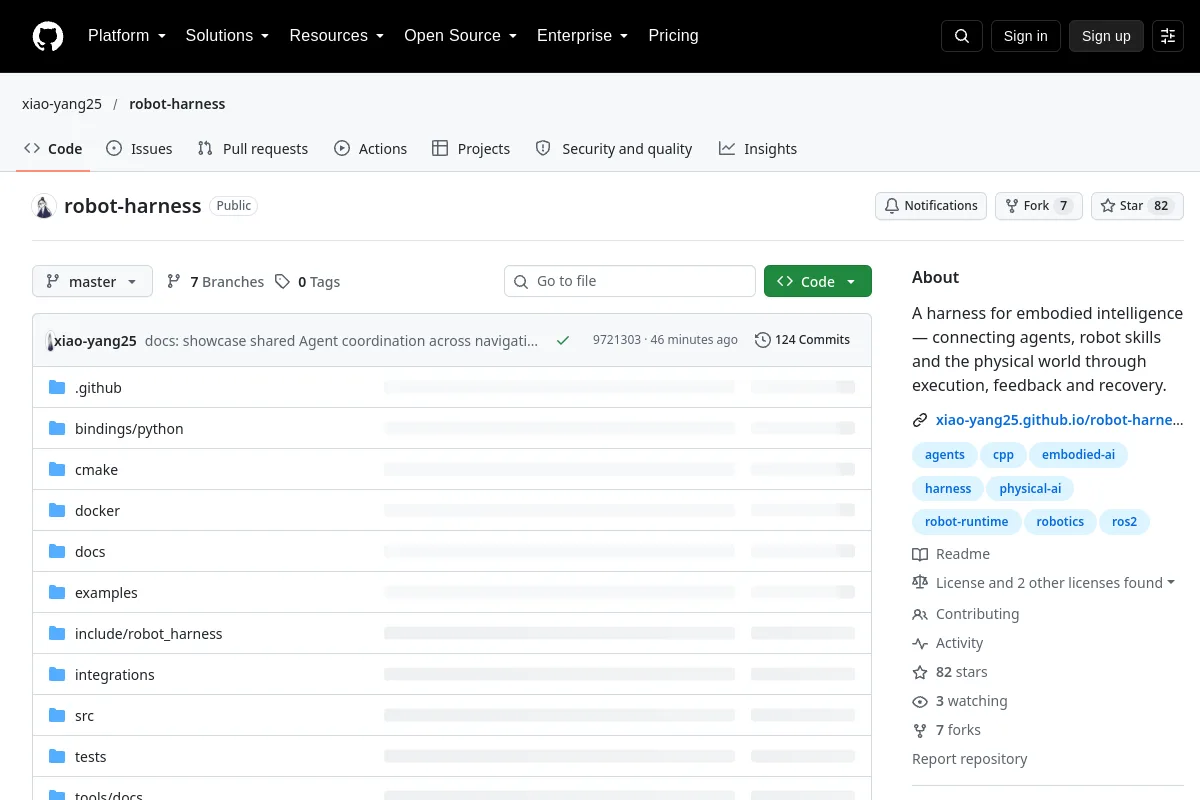 Repozytorium
 Badania
Uprząż dla ucieleśnionej inteligencji — łączenie agentów, umiejętności robotów i świata fizycznego poprzez wykonanie, informację zwrotną i regenerację.
Oprogramowanie pośredniczące i komunikacja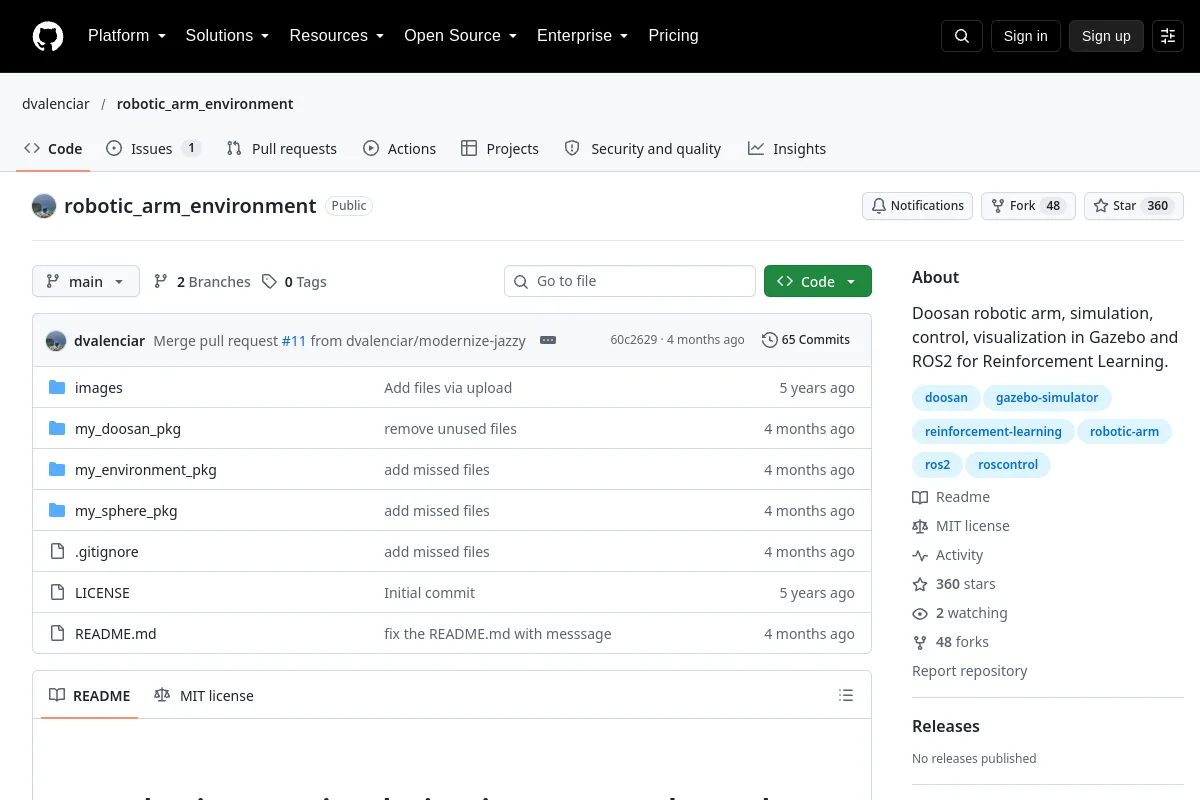 Repozytorium
 Otwarte źródło
Ramię robota Doosan, symulacja, sterowanie, wizualizacja w Gazebo i ROS2 do uczenia się przez wzmacnianie.
Symulacja i fizyka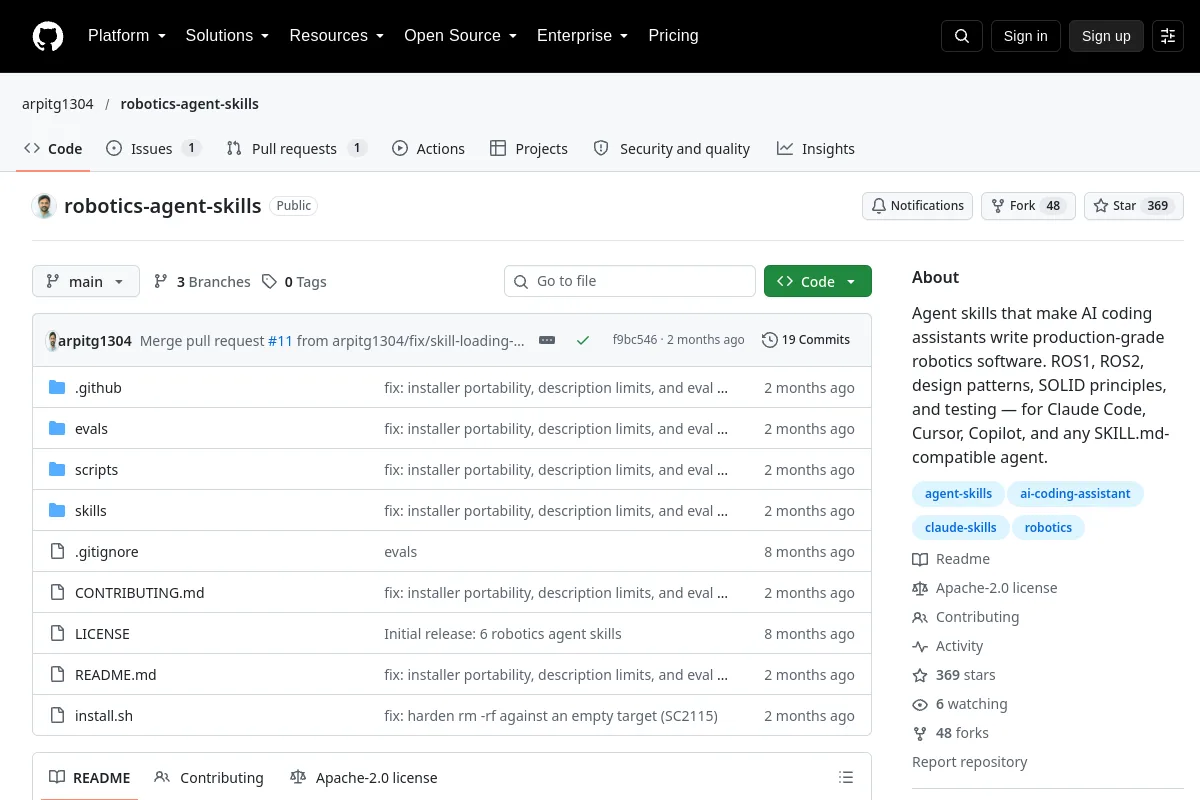 Repozytorium
 Otwarte źródło
Wskazówki i umiejętności asystenta kodowania w zakresie tworzenia oprogramowania dla robotyki.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Eksperymenty SO-101 typu sim-to-real z wykorzystaniem demonstracji MuJoCo i ACT.
Symulacja i fizyka Repozytorium
 Badania
Przykłady i materiały dotyczące kinematyki, dynamiki, sterowania i uczenia się robotów.
Planowanie i kontrola ruchu Repozytorium
 Badania
Notatki i zasoby do internetowego programu robotyki.
Percepcja i geometria Repozytorium
 Otwarte źródło
Robotyka Modelowanie matematyczne i teoria w języku Python (nauka poprzez rozbudowane symulacje numeryczne i animacje).
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zestaw narzędzi robotyki dla MATLAB-a
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Środowisko magazynowe do symulacji robotyki w Unity.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Magazyn wielu robotów (RWARE): wieloagentowe środowisko uczenia się przez wzmacnianie
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pakiety ROS dla sprzętu robota Robotiq.
Frameworki uczenia się robotów Repozytorium
 Badania
Symulator ramienia robota UR5 z chwytakiem Robotiq, zbudowany z MuJoCo
Symulacja i fizyka Repozytorium
 Repozytorium
 Badania
Materiały do czytania na temat uczenia się i programów nauczania robotów rozwojowych.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Zajęcia i wdrożenia metod uczenia się za pomocą robotów.
Frameworki uczenia się robotów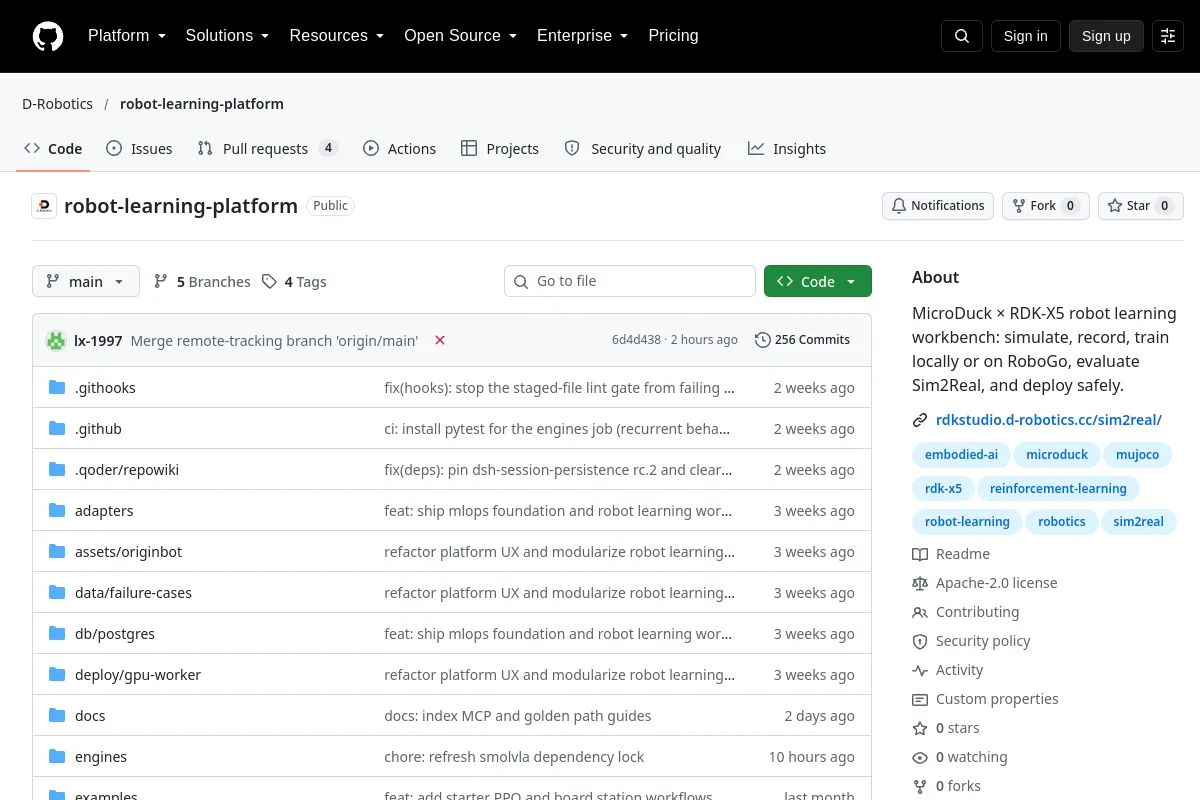 Repozytorium
 Otwarte źródło
Stół warsztatowy do nauki robotów obejmujący przebieg symulacji, nagrywania, szkolenia i wdrażania.
Symulacja i fizyka Repozytorium
 Badania
Projekt wyważania piłek Kinova Gen3 z wykorzystaniem SAC w MATLAB i Simulink.
Planowanie i kontrola ruchu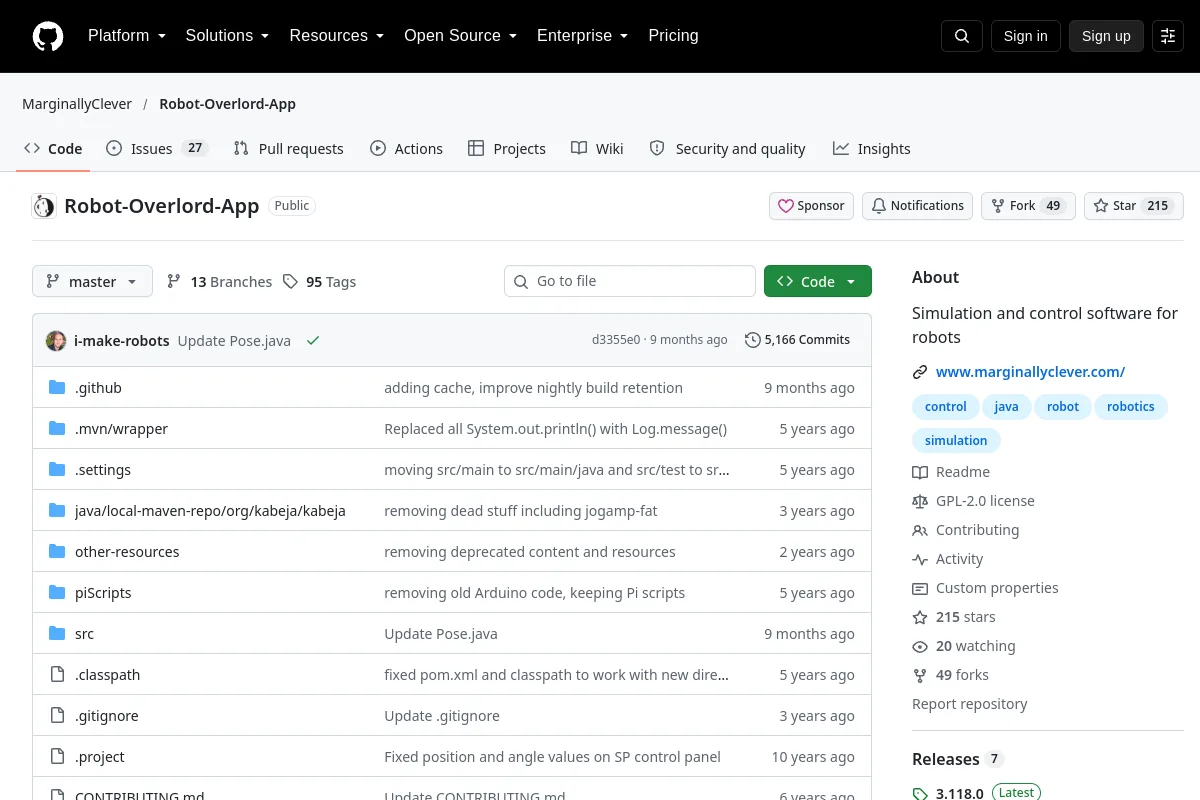 Repozytorium
 Otwarte źródło
Oprogramowanie symulacyjne i sterujące robotami
Symulacja i fizyka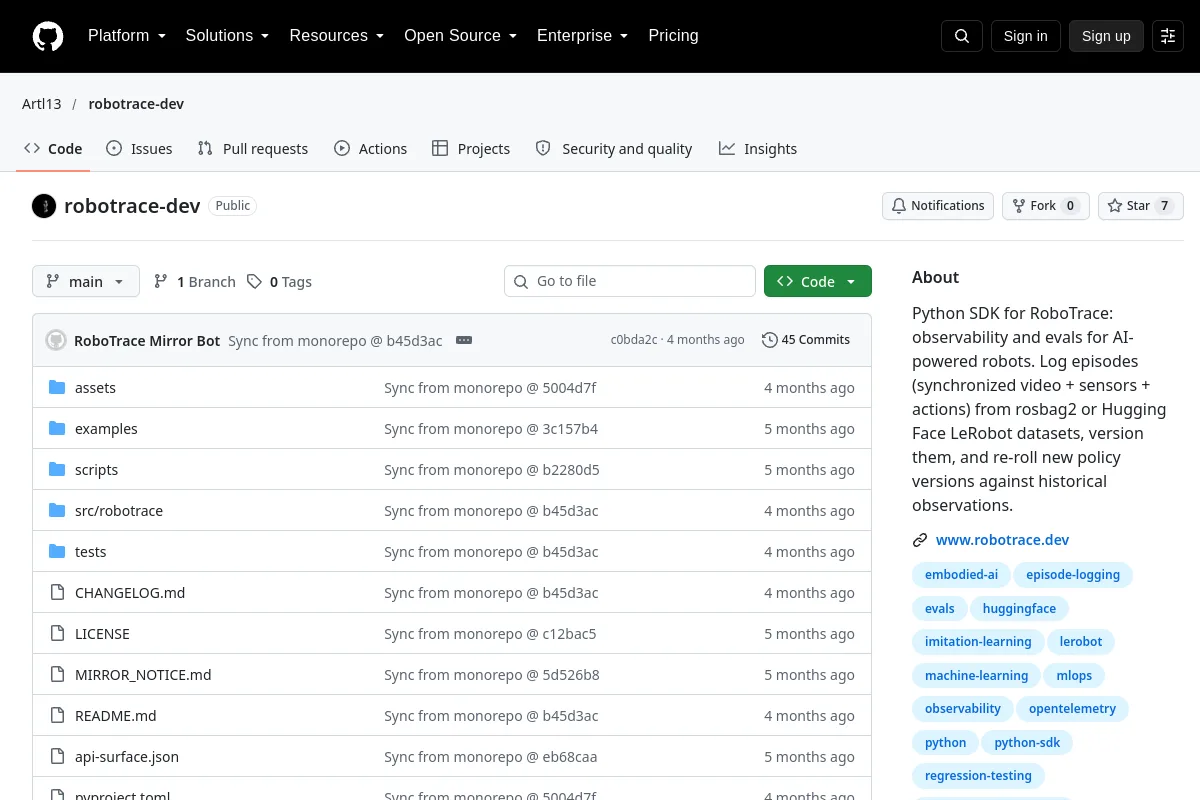 Repozytorium
 Badania
RoboTrace SDK rejestruje epizody robotów ze zsynchronizowanymi danymi wideo, czujnikami i działaniami w celu umożliwienia ich obserwacji i oceny.
Narzędzia do wizualizacji i danychZnasz zasób, który tu pasuje?