 Förvar
 Öppen källkod
robot-charging-station-miniprogram · Dragolone
Ett WeChat-miniprogram för fjärrstyrning av robotflotta och teleoperation.
TeleoperationsprogramvaraTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Ett WeChat-miniprogram för fjärrstyrning av robotflotta och teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Ett smidigt, ROS-fritt ramverk för att träna och distribuera Vision-Language-Action-modeller (VLA) och RL-agenter. Inhemska MuJoCo Gymnasium-omslag med synkront utförande för Franka, UR5e...
Mellanvara och kommunikation Förvar
 Öppen källkod
Beskrivningsfiler för BXI-robotmodeller.
Robotinlärningsramar Förvar
 Öppen källkod
Robotupplevelseminne för repris och återhämtning.
Robotinlärningsramar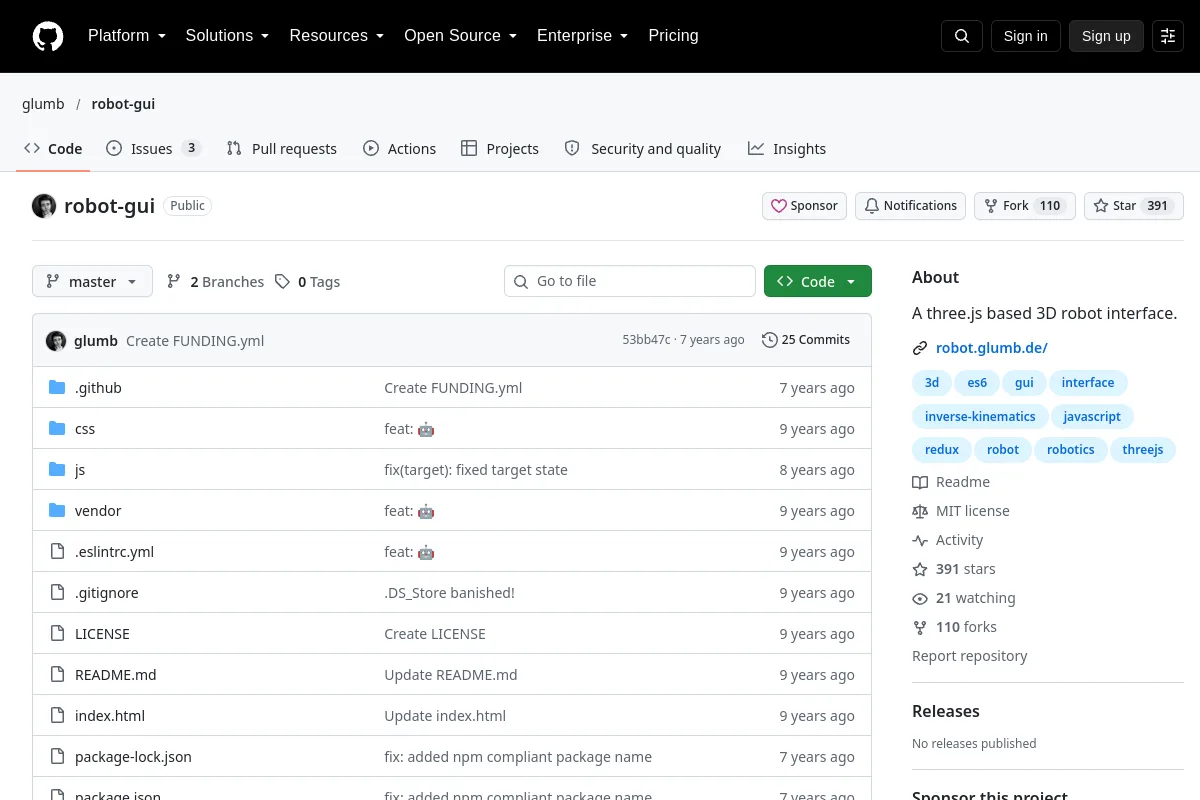 Förvar
 Öppen källkod
3D-robotgränssnitt byggt med three.js.
Rörelseplanering och kontroll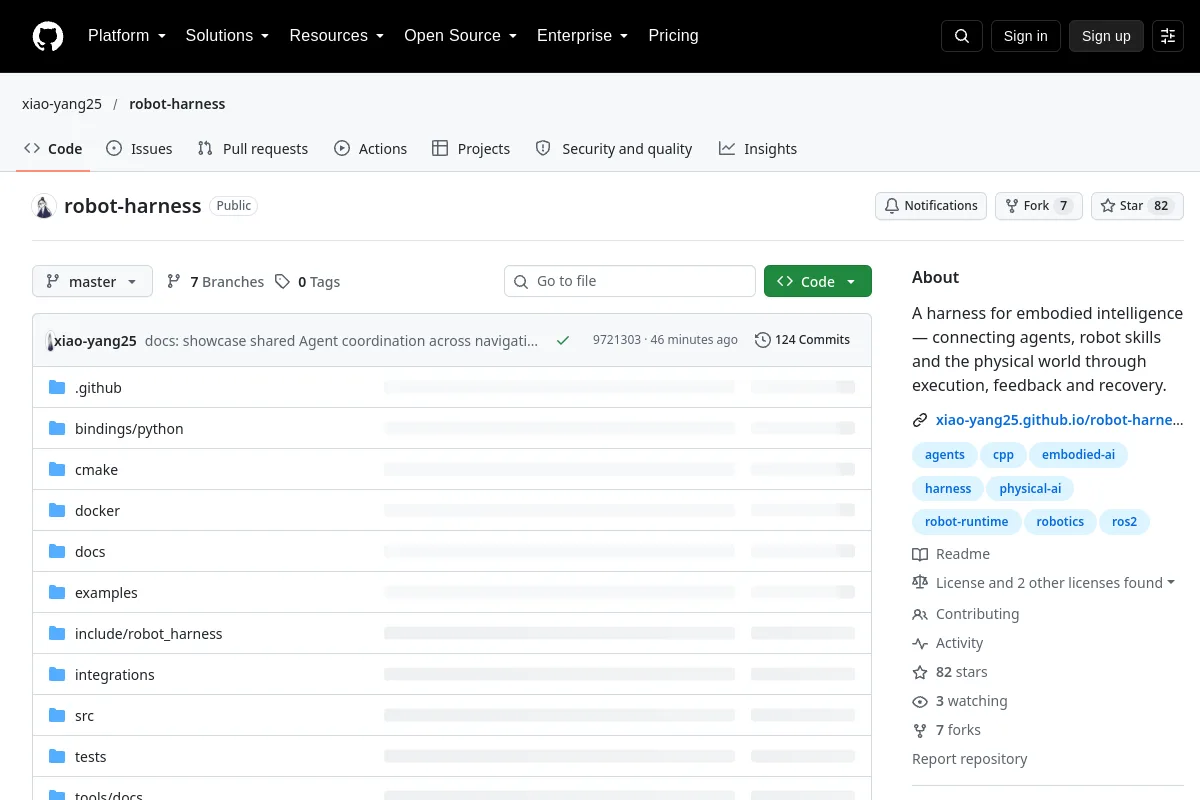 Förvar
 Forskning
En sele för förkroppsligad intelligens – kopplar samman agenter, robotfärdigheter och den fysiska världen genom exekvering, feedback och återhämtning.
Mellanvara och kommunikation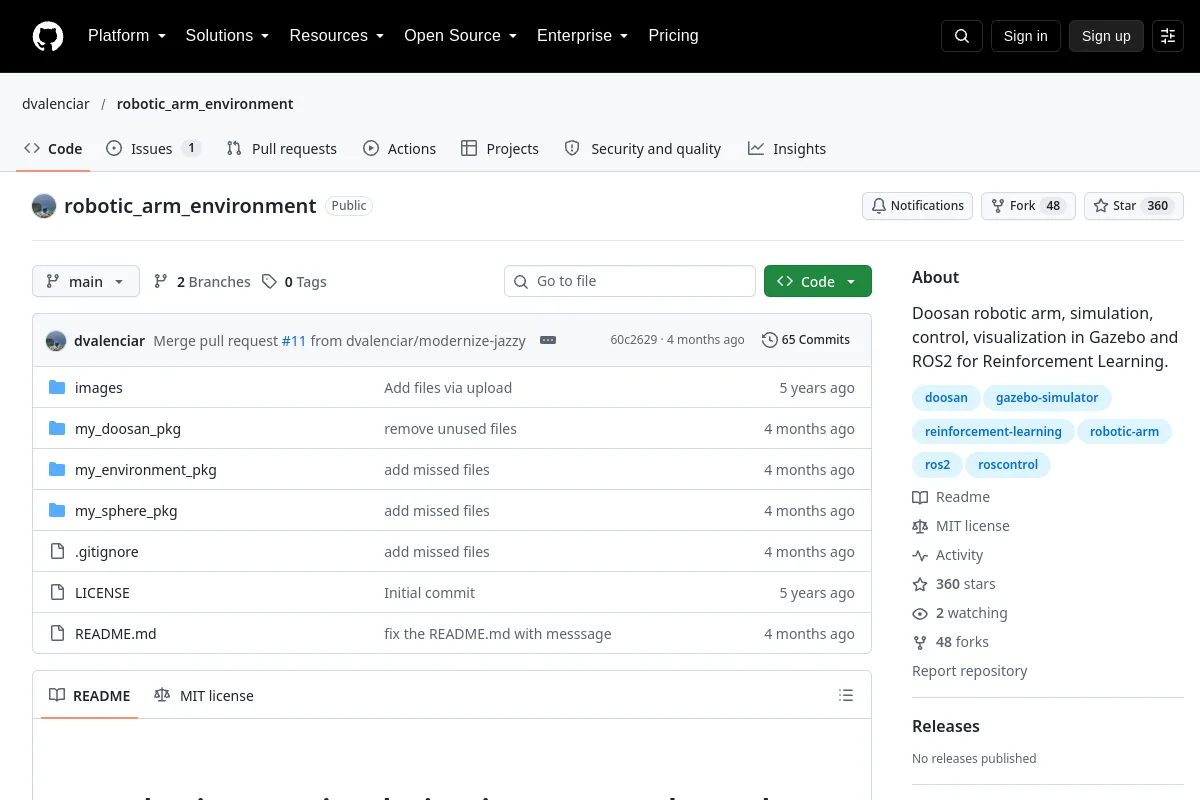 Förvar
 Öppen källkod
Doosan robotarm, simulering, kontroll, visualisering i Gazebo och ROS2 för förstärkningsinlärning.
Simulering & fysik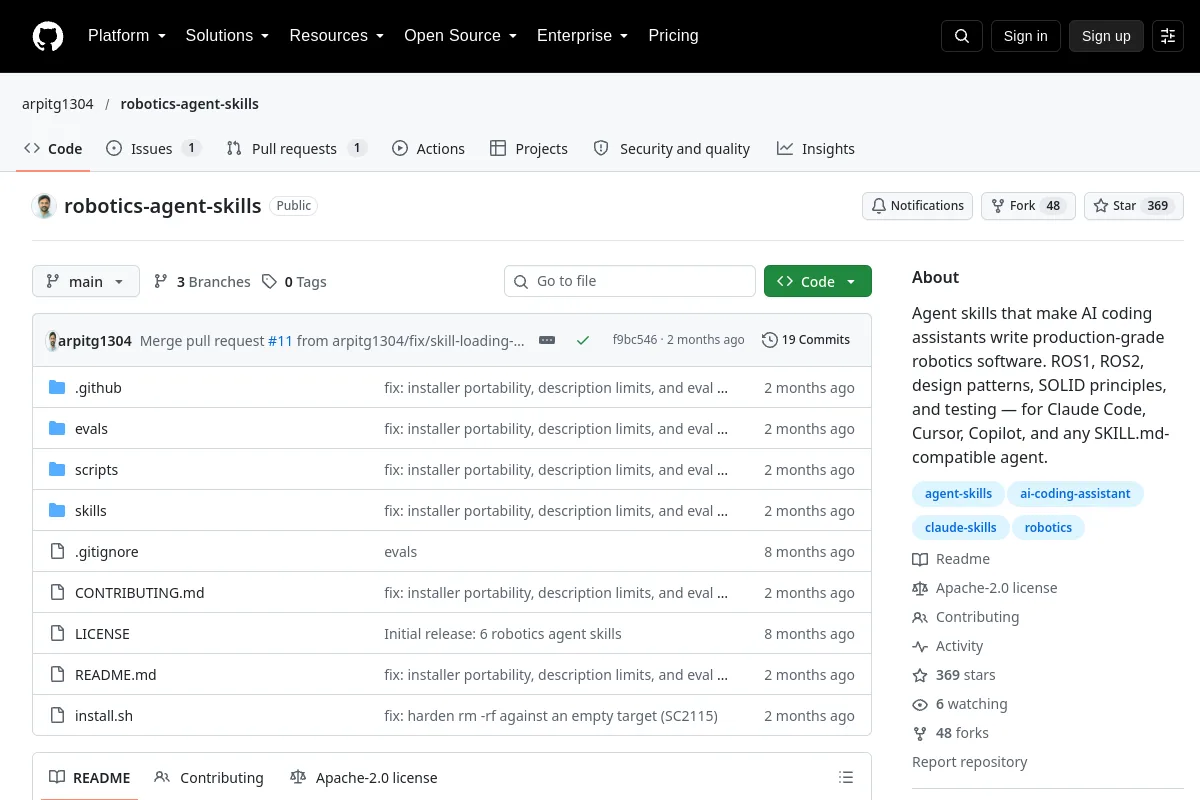 Förvar
 Öppen källkod
Kodningsassistent vägledning och färdigheter för utveckling av mjukvara för robotik.
Robotinlärningsramar Förvar
 Öppen källkod
SO-101 sim-till-riktiga experiment med MuJoCo-demonstrationer och ACT.
Simulering & fysik Förvar
 Forskning
Exempel och material om robotkinematik, dynamik, styrning och lärande.
Rörelseplanering och kontroll Förvar
 Forskning
Kursanteckningar och resurser för ett online robotikprogram.
Perception & geometri Förvar
 Öppen källkod
Robotik Matematisk modellering och teori med Python (lärande genom omfattande numeriska simuleringar och animationer.)
Simulering & fysik Förvar
 Öppen källkod
Robotics Toolbox för MATLAB
Rörelseplanering och kontroll Förvar
 Öppen källkod
En lagermiljö för robotsimulering i Unity.
Simulering & fysik Förvar
 Öppen källkod
Multi-Robot Warehouse (RWARE): En förstärkningsmiljö för flera agenter
Simulering & fysik Förvar
 Öppen källkod
ROS-paket för Robotiq robothårdvara.
Robotinlärningsramar Förvar
 Forskning
Simulator av UR5 robotarm med Robotiq gripdon, byggd med MuJoCo
Simulering & fysik Förvar
 Förvar
 Forskning
Läsmaterial om utvecklingsrobotinlärning och läroplaner.
Visualisering & dataverktyg Förvar
 Öppen källkod
Robotlärande kurser och metodimplementeringar.
Robotinlärningsramar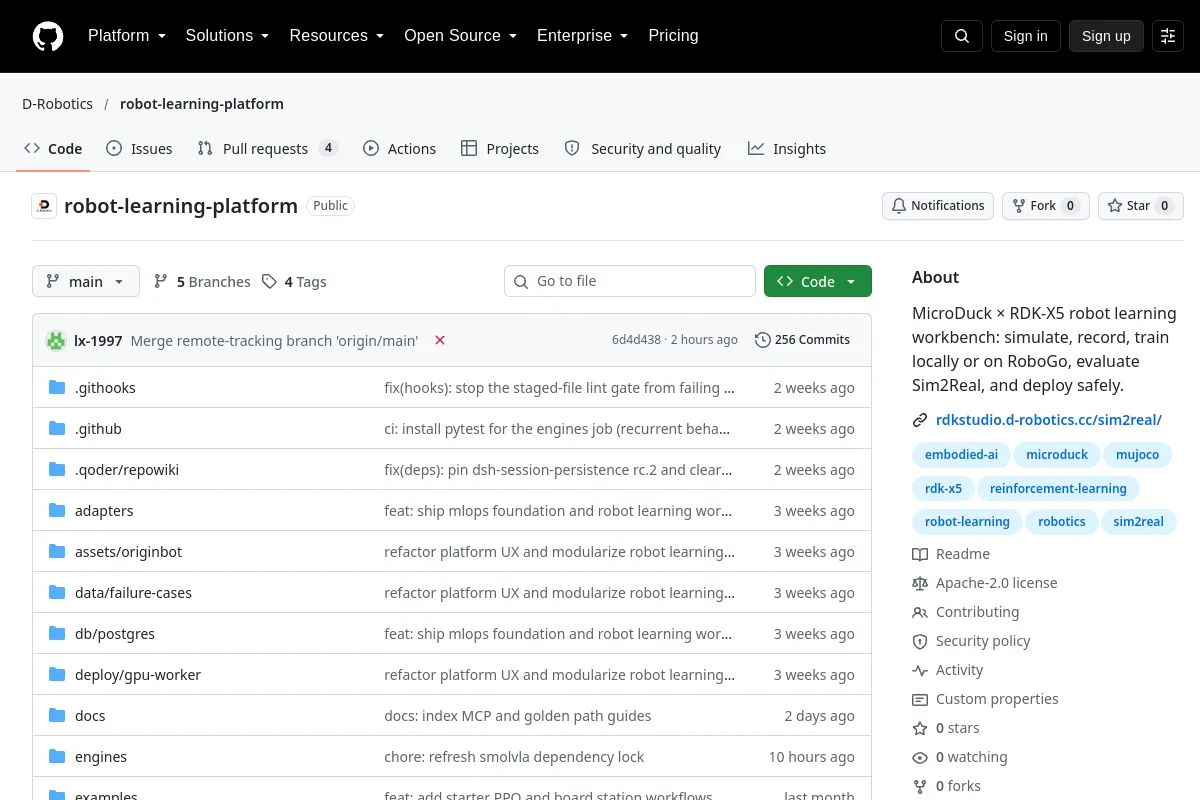 Förvar
 Öppen källkod
Robotinlärningsarbetsbänk som täcker arbetsflöden för simulering, inspelning, utbildning och driftsättning.
Simulering & fysik Förvar
 Forskning
Ett Kinova Gen3 kulbalanseringsprojekt med användning av SAC i MATLAB och Simulink.
Rörelseplanering och kontroll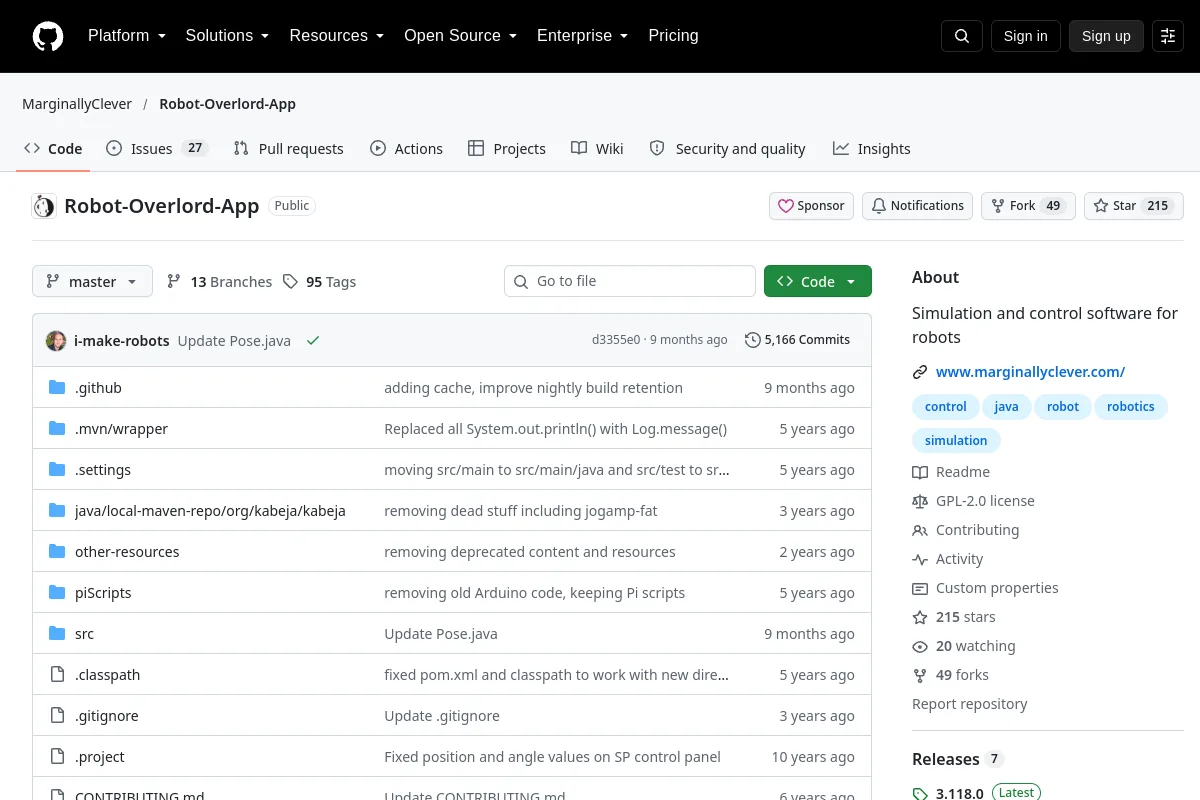 Förvar
 Öppen källkod
Simulerings- och styrmjukvara för robotar
Simulering & fysik Förvar
 Forskning
RoboTrace SDK loggar robotepisoder med synkroniserad video, sensor och handlingsdata för observerbarhet och utvärdering.
Visualisering & dataverktygVet du en resurs som hör hemma här?