 Référentiel
 Source ouverte
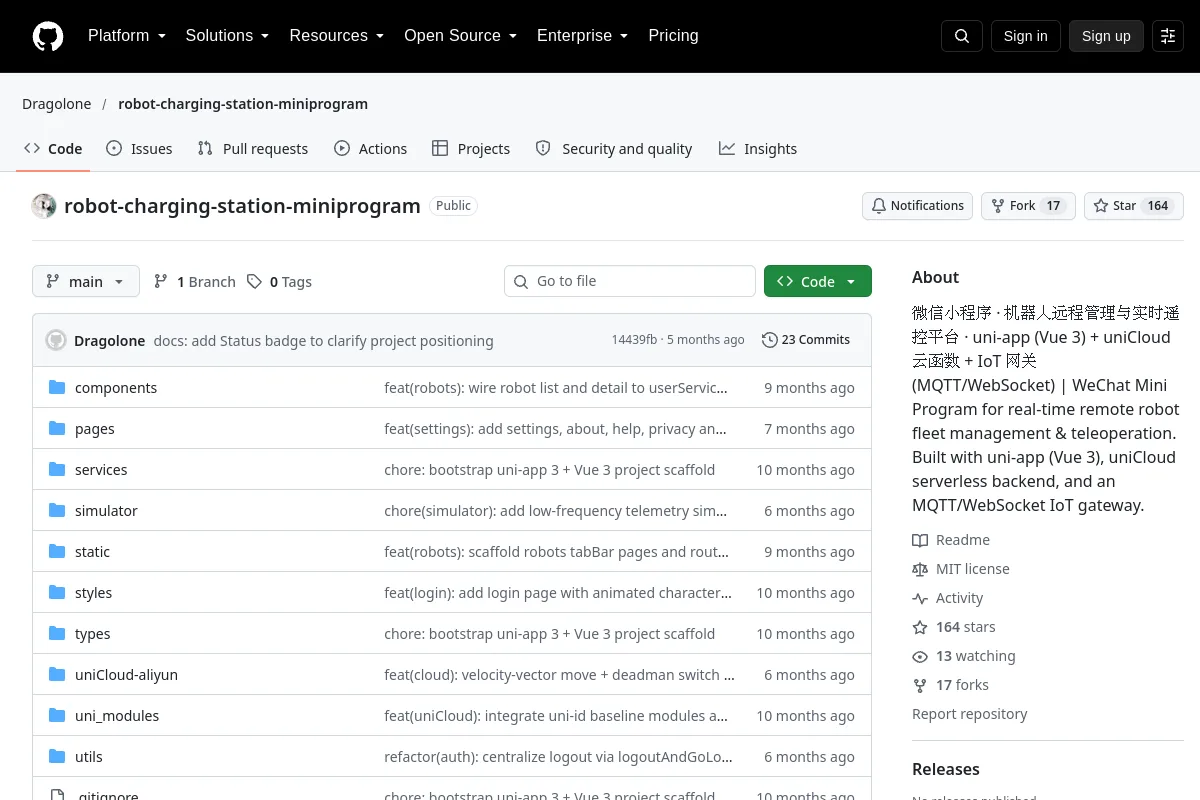
robot-charging-station-miniprogram · Dragolone
Un mini-programme WeChat pour la gestion et la téléopération de flotte de robots à distance.
Logiciel de téléopérationLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Un mini-programme WeChat pour la gestion et la téléopération de flotte de robots à distance.
Logiciel de téléopération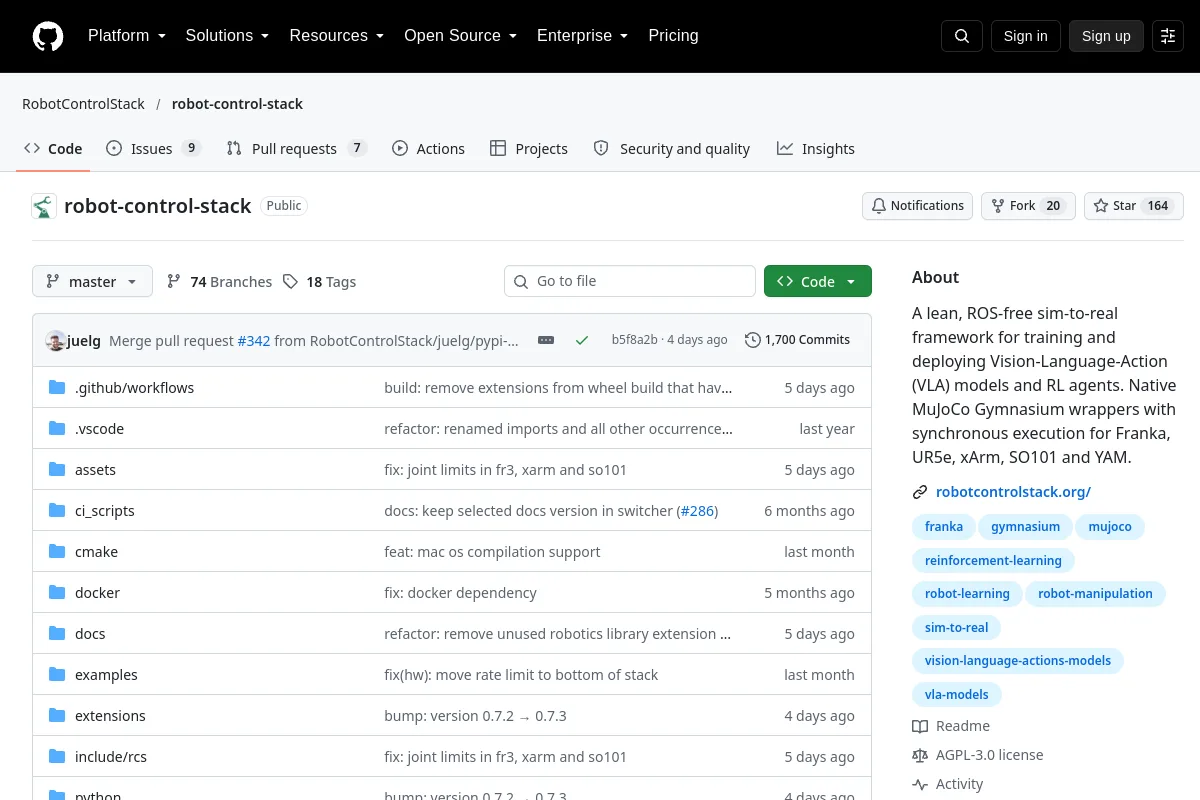 Référentiel
 Source ouverte
Un cadre sim-to-real allégé et sans ROS pour la formation et le déploiement de modèles Vision-Langage-Action (VLA) et d'agents RL. Wrappers natifs MuJoCo Gymnasium avec exécution synchrone pour Franka, UR5e…
Intergiciel et communication Référentiel
 Source ouverte
Fichiers de description des modèles de robots BXI.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Mémoire d'expérience du robot pour la relecture et la récupération.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Interface robot 3D construite avec three.js.
Planification et contrôle des mouvements Référentiel
 Recherche
Un harnais pour l'intelligence incarnée — connectant les agents, les compétences des robots et le monde physique via l'exécution, le retour d'information et la récupération.
Intergiciel et communication Référentiel
 Source ouverte
Bras robotique Doosan, simulation, contrôle, visualisation dans Gazebo et ROS2 pour l'apprentissage par renforcement.
Simulation et physique Référentiel
 Source ouverte
Conseils et compétences d'assistant de codage pour le développement de logiciels robotiques.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Expériences de simulation au réel SO-101 utilisant les démonstrations MuJoCo et ACT.
Simulation et physique Référentiel
 Recherche
Exemples et matériel sur la cinématique, la dynamique, le contrôle et l'apprentissage des robots.
Planification et contrôle des mouvements Référentiel
 Recherche
Notes de cours et ressources pour un programme de robotique en ligne.
Perception et géométrie Référentiel
 Source ouverte
Robotique Modélisation mathématique et théorie avec Python (apprentissage grâce à des simulations numériques et des animations approfondies.)
Simulation et physique Référentiel
 Source ouverte
Boîte à outils robotique pour MATLAB
Planification et contrôle des mouvements Référentiel
 Source ouverte
Un environnement d'entrepôt pour la simulation robotique dans Unity.
Simulation et physique Référentiel
 Source ouverte
Multi-Robot Warehouse (RWARE) : un environnement d'apprentissage par renforcement multi-agents
Simulation et physique Référentiel
 Source ouverte
Packages ROS pour le matériel du robot Robotiq.
Cadres d'apprentissage des robots Référentiel
 Recherche
Simulateur de bras robotique UR5 avec pince Robotiq, construit avec MuJoCo
Simulation et physique Référentiel
 Référentiel
 Recherche
Matériel de lecture sur l’apprentissage et les programmes de développement des robots.
Outils de visualisation et de données Référentiel
 Source ouverte
Cours d'apprentissage des robots et implémentations de méthodes.
Cadres d'apprentissage des robots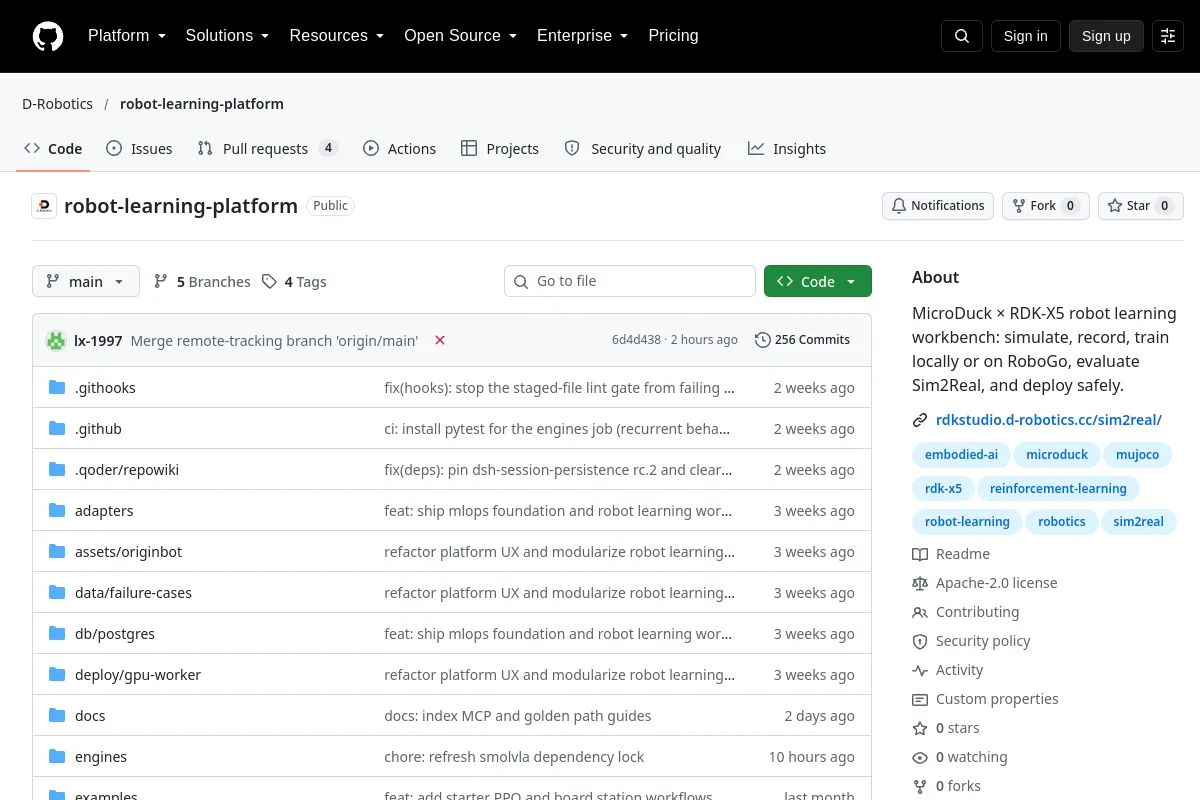 Référentiel
 Source ouverte
Workbench d'apprentissage robotique couvrant les workflows de simulation, d'enregistrement, de formation et de déploiement.
Simulation et physique Référentiel
 Recherche
Un projet d'équilibrage de balle Kinova Gen3 utilisant SAC dans MATLAB et Simulink.
Planification et contrôle des mouvements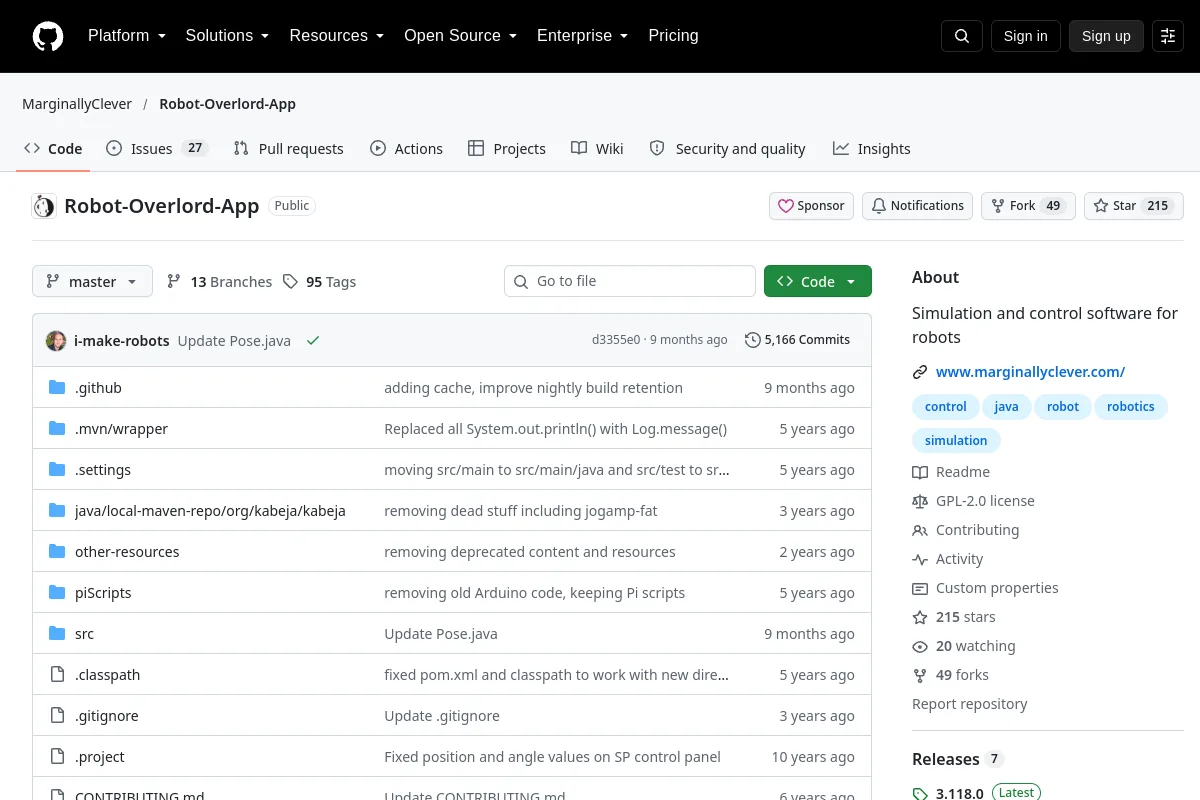 Référentiel
 Source ouverte
Logiciel de simulation et de contrôle pour robots
Simulation et physique Référentiel
 Recherche
Le SDK RoboTrace enregistre les épisodes du robot avec des données vidéo, de capteur et d'action synchronisées à des fins d'observabilité et d'évaluation.
Outils de visualisation et de donnéesConnaissez-vous une ressource qui a sa place ici ?