 Référentiel
 Source ouverte
rl · pytorch
Une bibliothèque PyTorch modulaire, primitive et python-first pour l'apprentissage par renforcement.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Une bibliothèque PyTorch modulaire, primitive et python-first pour l'apprentissage par renforcement.
Cadres d'apprentissage des robots Référentiel
 Recherche
Implémentations d'apprentissage par renforcement, y compris la saisie robotique basée sur la vision dans PyBullet.
Perception et géométrie Référentiel
 Source ouverte
Bibliothèque robotique C++ pour la cinématique, la dynamique, la planification de mouvements et le contrôle.
Outils de visualisation et de données Référentiel
 Source ouverte
🤖 Interface matérielle/simulation basée sur ros-controls pour le développement de robots RoboMaster et de robots hautes performances.
Simulation et physique Référentiel
 Source ouverte
Un framework de vision ROS 2 pour les robots RoboMaster.
Perception et géométrie Référentiel
 Référentiel
 Recherche
Dépôt Github officiel pour « Carte de rayonnement neuronal rendu pour la navigation visuelle ». (Point culminant du CVPR 2023)
Navigation et SLAM Référentiel
 Source ouverte
Bibliothèque de planification de mouvements de robots mobiles à roues conçue pour FTC
Planification et contrôle des mouvements Référentiel
 Recherche
Code de recherche pour généraliser les moyens des robots par correspondance sémantique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Référentiel de recherche RoboBrain pour le raisonnement sur la manipulation robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un framework de simulation basé sur ROS2 et LLM (comme GPT) pour les tâches d'interaction robot à l'ère des grands modèles
Simulation et physique Référentiel
 Source ouverte
🦾Rendez votre robot autonome avec l'agent LLM. Configurez-le avec la même facilité que les agents normaux dans CrewAI ou Autogen
Intergiciel et communication Référentiel
 Recherche
RoboData Doctor fournit des contrôles de conformité et des comparaisons sémantiques pour les ensembles de données d'apprentissage robotique.
Outils de visualisation et de données Référentiel
 Source ouverte
Environnements de type salle de sport pour l'apprentissage des robots.
Simulation et physique Référentiel
 Source ouverte
Bibliothèque Python pour les métriques de trajectoire, de prédiction et d'évaluation de la robotique.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Le système d'exploitation agent pour robots
Intergiciel et communication Référentiel
 Recherche
Un index des référentiels, documents et fichiers matériels RoboParty.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Bibliothèque moderne de planification de mouvements de robots basée sur Pinocchio.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Un ancien port Python de MATLAB Robotics Toolbox de Peter Corke.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Harnais robot-agent avec une CLI et une console Web locale pour une courte évaluation de LIBERO
Cadres d'apprentissage des robots Référentiel
 Recherche
Roboscribe-AF fournit des workflows d'annotation multi-agents pour les ensembles de données de démonstration LeRobot.
Outils de visualisation et de données Référentiel
 Source ouverte
Implémentations de politiques de manipulation de robots pour la tâche Push-T dans LeRobot.
Cadres d'apprentissage des robots Référentiel
 Recherche
Simulation 3D, cinématique avant et inverse d'un bras robotique en C# à l'aide de WPF et helix-toolkit
Simulation et physique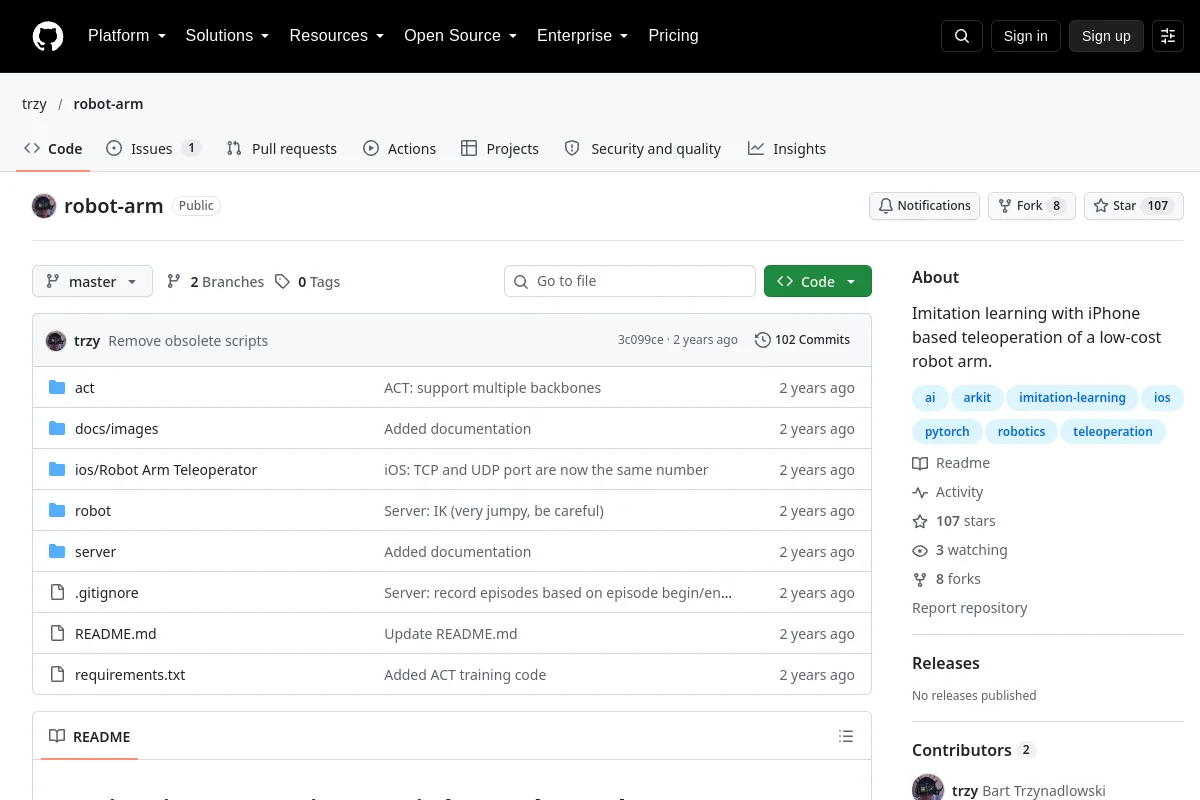 Référentiel
 Recherche
Apprentissage par imitation avec téléopération sur iPhone d'un bras robotique à faible coût.
Logiciel de téléopérationConnaissez-vous une ressource qui a sa place ici ?