 Förvar
 Öppen källkod
rl · pytorch
Ett modulärt, primitivt först, python-först PyTorch-bibliotek för förstärkningsinlärning.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Ett modulärt, primitivt först, python-först PyTorch-bibliotek för förstärkningsinlärning.
Robotinlärningsramar Förvar
 Forskning
Förstärkande inlärningsimplementeringar inklusive visionsbaserat robotgrepp i PyBullet.
Perception & geometri Förvar
 Öppen källkod
C++ robotikbibliotek för kinematik, dynamik, rörelseplanering och kontroll.
Visualisering & dataverktyg Förvar
 Öppen källkod
🤖 Gränssnitt för hårdvara/simulering baserat på ros-kontroller för att utveckla RoboMaster-robotar och högpresterande robotar.
Simulering & fysik Förvar
 Öppen källkod
Ett ROS 2-visionsramverk för RoboMaster-robotar.
Perception & geometri Förvar
 Förvar
 Forskning
Officiellt Github-förråd för "Renderable Neural Radiance Map for Visual Navigation". (CVPR 2023 Höjdpunkt)
Navigation & SLAM Förvar
 Öppen källkod
Mobilt bibliotek för rörelseplanering av robotar med hjul designat för FTC
Rörelseplanering och kontroll Förvar
 Forskning
skod för generalisering av robotarrangemang genom semantisk korrespondens.
Robotinlärningsramar Förvar
 Öppen källkod
RoboBrain-forskningsförråd för resonemang om robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
Ett simuleringsramverk baserat på ROS2 och LLMs (som GPT) för robotinteraktionsuppgifter i en tid präglad av stora modeller
Simulering & fysik Förvar
 Öppen källkod
🦾Gör din robot autonom med LLM-agent. Ställ in den med samma lätthet som vanliga agenter i CrewAI eller Autogen
Mellanvara och kommunikation Förvar
 Forskning
RoboData Doctor tillhandahåller överensstämmelsekontroller och semantiska jämförelser för datauppsättningar för robotinlärning.
Visualisering & dataverktyg Förvar
 Öppen källkod
Gymliknande miljöer för robotinlärning.
Simulering & fysik Förvar
 Öppen källkod
Python-bibliotek för robotikbana, förutsägelse och utvärderingsmått.
Flotta och autonomisystem Förvar
 Förvar
 Forskning
Ett index över RoboParty-arkiv, dokument och hårdvarufiler.
Robotinlärningsramar Förvar
 Öppen källkod
Modernt bibliotek för robotrörelseplanering baserat på Pinocchio.
Rörelseplanering och kontroll Förvar
 Öppen källkod
En äldre Python-port av Peter Corkes MATLAB Robotics Toolbox.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Robot-agent sele med en CLI och lokal webbkonsol för LIBERO kort utvärdering
Robotinlärningsramar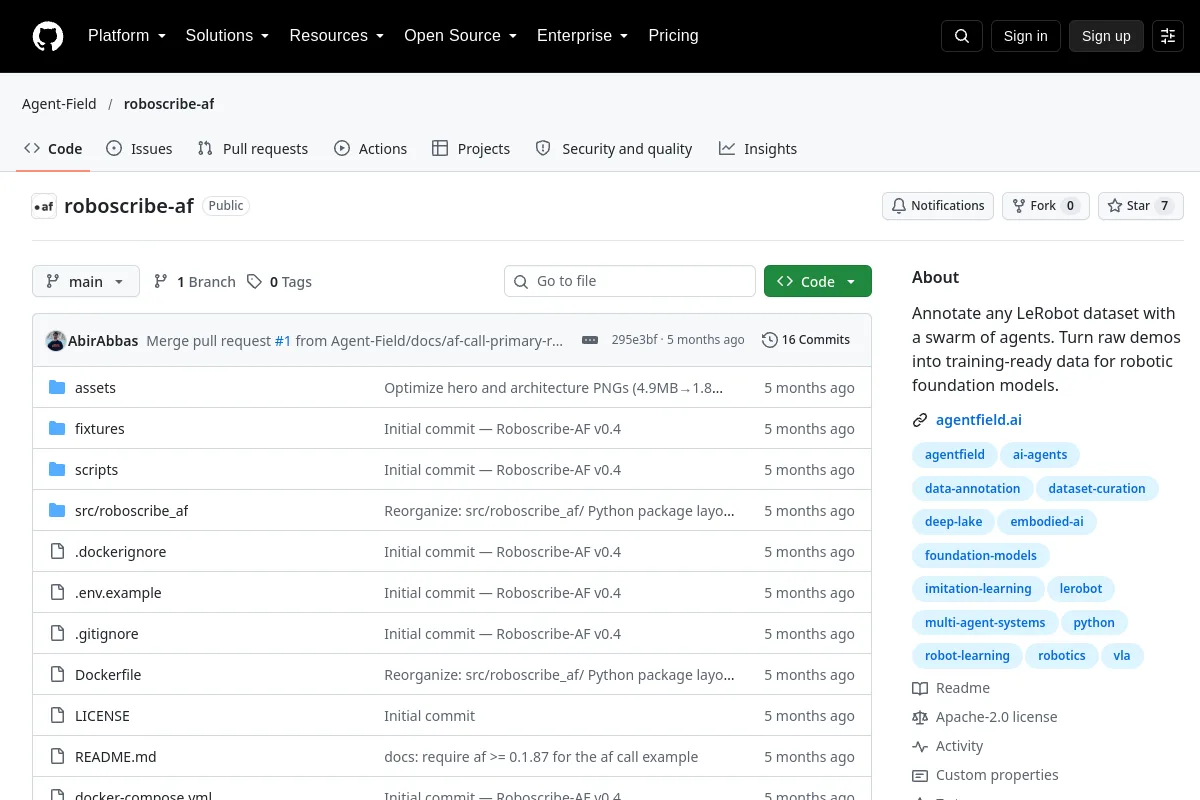 Förvar
 Forskning
Roboscribe-AF tillhandahåller annoteringsarbetsflöden för flera agenter för LeRobot demonstrationsdatauppsättningar.
Visualisering & dataverktyg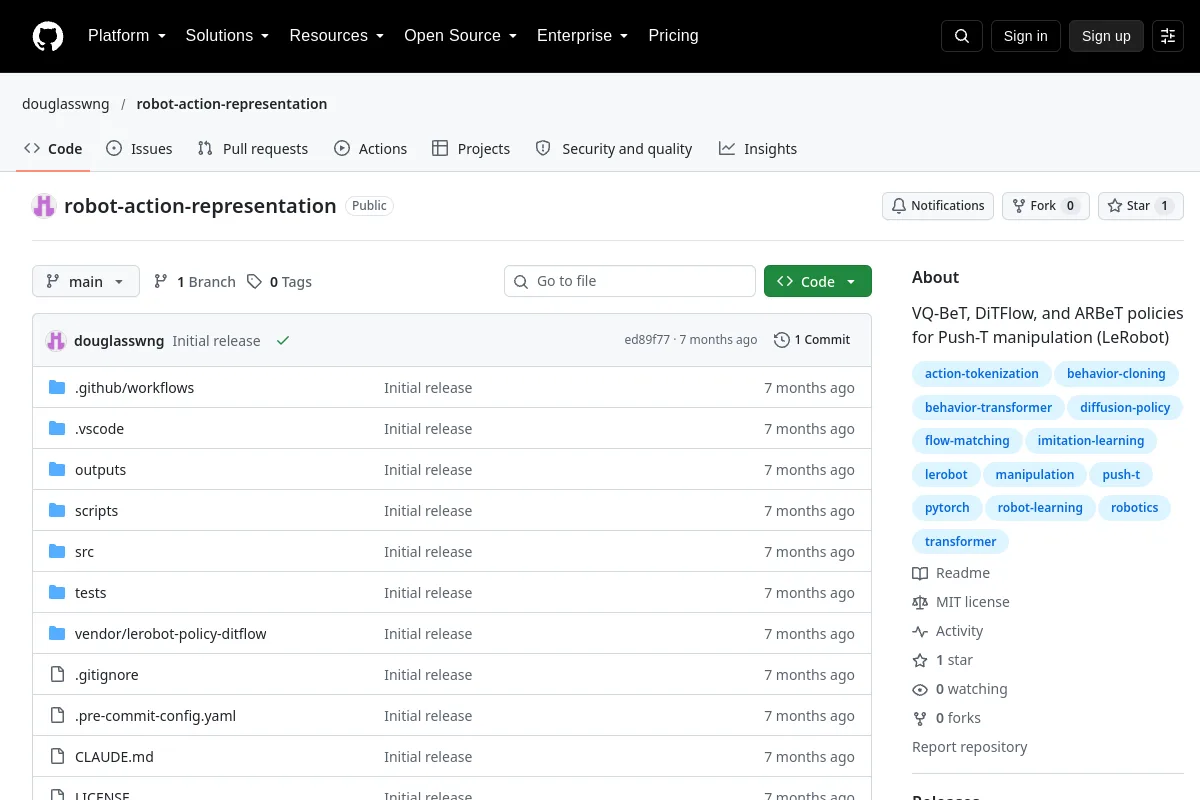 Förvar
 Öppen källkod
Implementering av policy för robotmanipulation för Push-T-uppgiften i LeRobot.
Robotinlärningsramar Förvar
 Forskning
3D-simulering, framåt- och inverskinematik av en robotarm i C# med hjälp av WPF och helix-verktygssats
Simulering & fysik Förvar
 Forskning
Imitationsinlärning med iPhone-baserad teleoperation av en billig robotarm.
TeleoperationsprogramvaraVet du en resurs som hör hemma här?