 Repozytorium
 Otwarte źródło
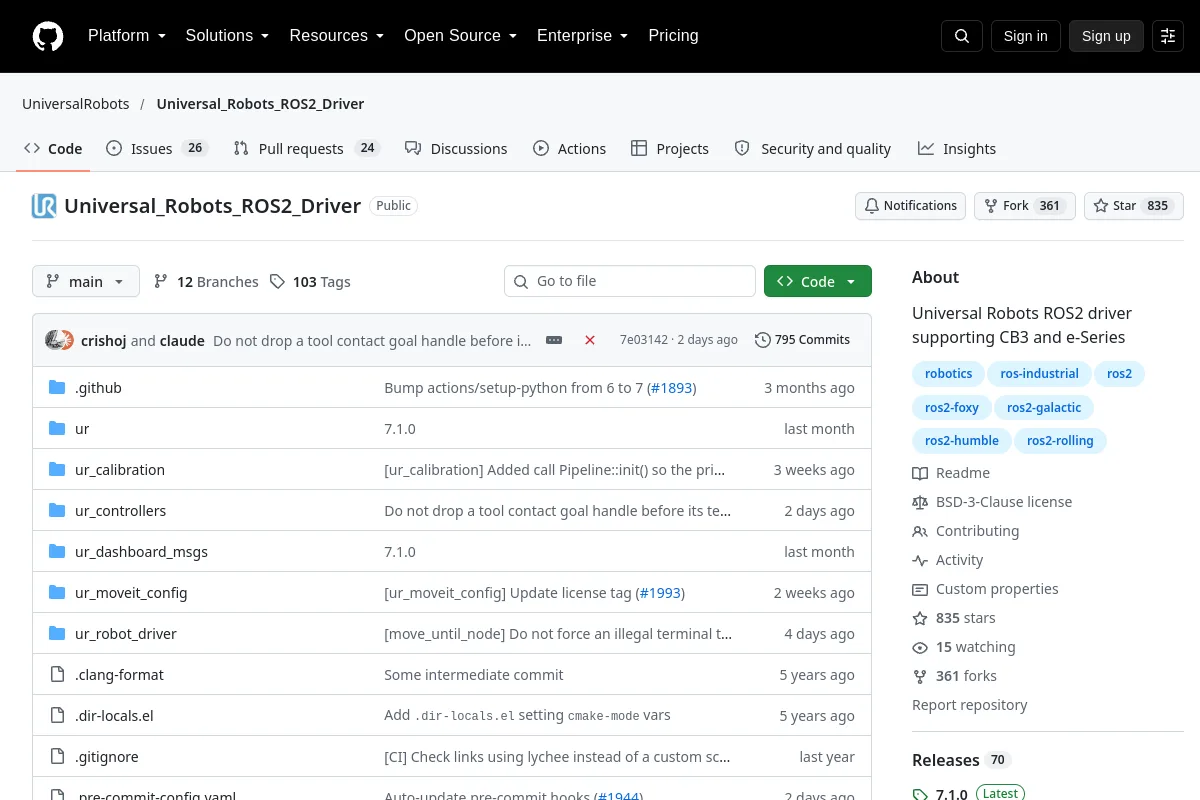
Universal_Robots_ROS2_Driver · UniversalRobots
Sterownik Universal Robots ROS2 obsługujący CB3 i e-Series
Zestawy SDK robota
Oprogramowanie / Otwarte źródło
Repozytoria ROS2.0 Foxy i Humble, które zapewniają gotowe do użycia pakiety symulacyjne ROS2.0 Gazebo + MoveIt!2 dla różnych robotów przemysłowych i współpracujących.
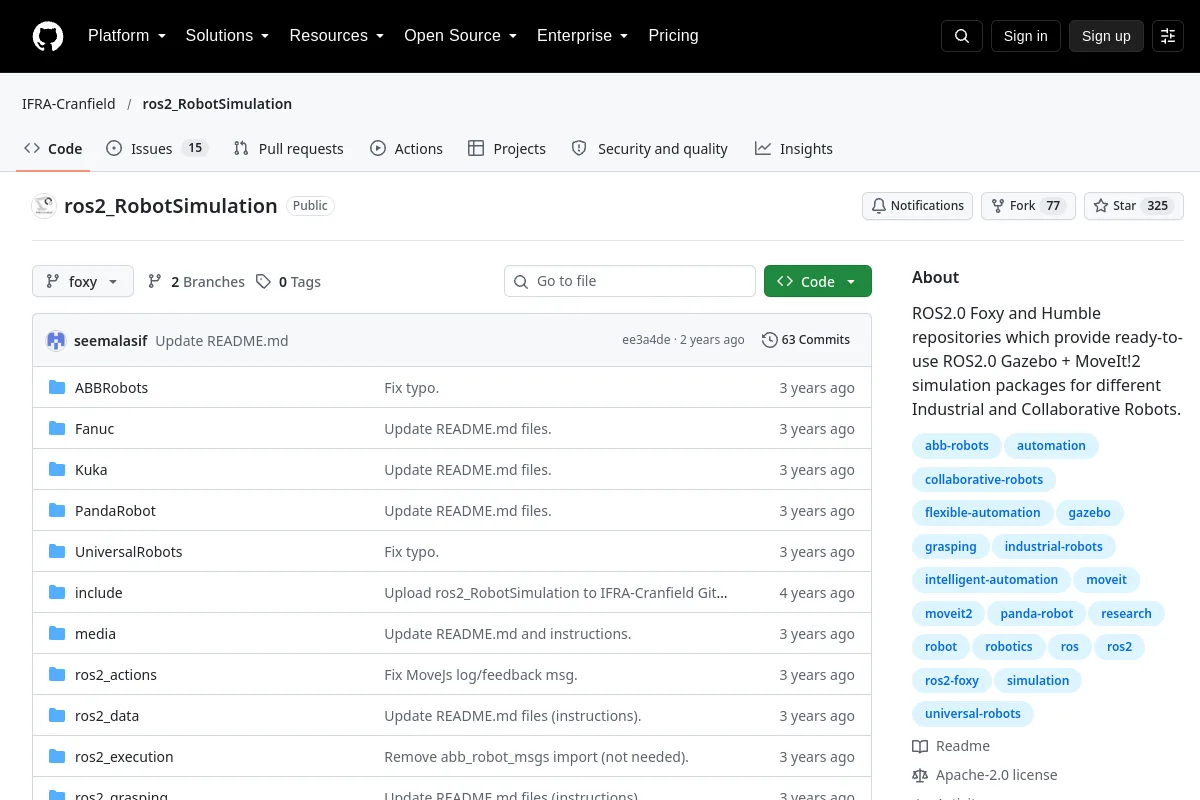
Repozytoria ROS2.0 Foxy i Humble, które zapewniają gotowe do użycia pakiety symulacyjne ROS2.0 Gazebo + MoveIt!2 dla różnych robotów przemysłowych i współpracujących.
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Sterownik Universal Robots ROS2 obsługujący CB3 i e-Series
Zestawy SDK robota Repozytorium
 Badania
ROS2 Opis URDF dla Universal Robots
Zasoby scen i obiektów Repozytorium
 Otwarte źródło
Korzystanie z repozytorium
Symulacja i fizyka