 Repositorio
 Código abierto
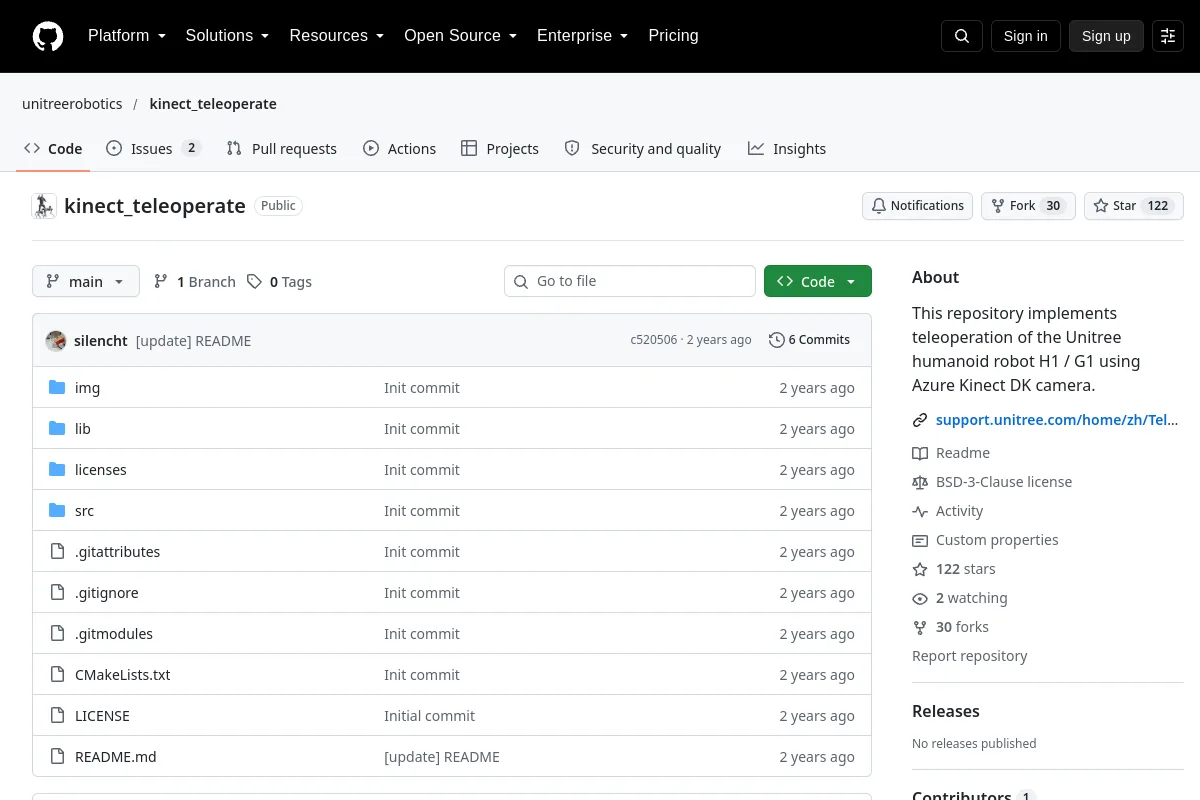
kinect_teleoperate · unitreerobotics
Este repositorio implementa la teleoperación del robot humanoide Unitree H1/G1 utilizando la cámara Azure Kinect DK.
Software de teleoperaciónEL DIRECTORIO DE IA INCORPORADO
Explore interfaces de software y herramientas de reorientación para controlar robots de forma remota y recopilar demostraciones.
Repositorio
Código abierto
Este repositorio implementa la teleoperación del robot humanoide Unitree H1/G1 utilizando la cámara Azure Kinect DK.
Software de teleoperación Repositorio
 Código abierto
Un depósito de brazos robóticos asequibles y fáciles de montar diseñados para aplicaciones de teleoperación.
Software de teleoperación Repositorio
 Código abierto
SDK de Python para el guante de datos OpenCyberGlove.
Software de teleoperación Repositorio
 Investigación
Sistema de recopilación de datos y teleoperación de robots basado en realidad virtual para VLA de cuerpo entero humanoide (Unitree G1)
Software de teleoperación Repositorio
 Código abierto
Puente ROS 2 para datos en vivo, transmisión de video, teleoperación y monitoreo remoto.
Software de teleoperación Repositorio
 Código abierto
SuperDex reúne un motor de física especialmente diseñado, herramientas de creación de robótica y una interfaz de aprendizaje por refuerzo escalable en una plataforma de simulación unificada, con teleoperación basada en realidad virtual y...
Software de teleoperación Repositorio
 Código abierto
Implementación de campos radiantes para teleoperación robótica
Software de teleoperación Repositorio
 Investigación
Aprendizaje por imitación con teleoperación basada en iPhone de un brazo robótico de bajo costo.
Software de teleoperación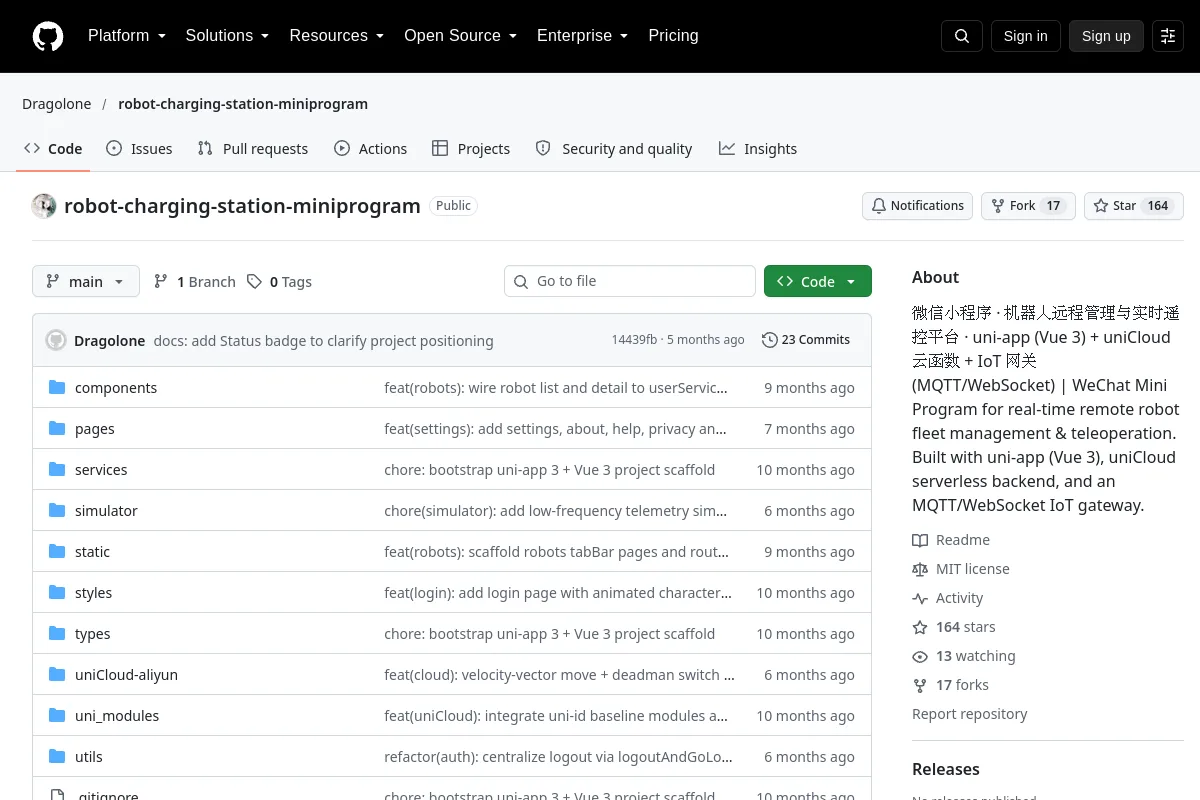 Repositorio
 Código abierto
Un miniprograma de WeChat para la teleoperación y gestión remota de flotas de robots.
Software de teleoperación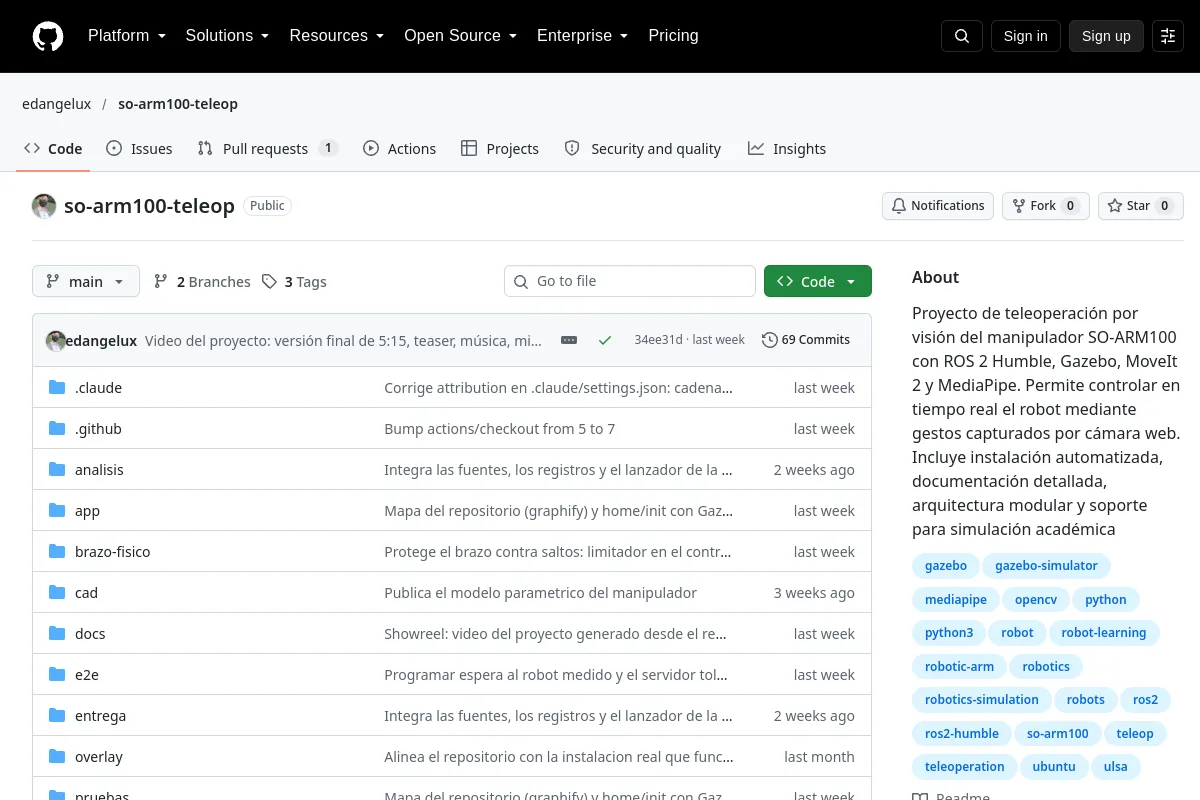 Repositorio
 Código abierto
Proyecto de teleoperación basada en visión para el manipulador SO-ARM100.
Software de teleoperación Repositorio
 Repositorio
 Repositorio
 Investigación
También conocido como Sistema Avanzado de Teleoperación de Robots Fourier (F.A.R.T.S.) 💨
Software de teleoperación Repositorio
 Código abierto
Convierte su teléfono o dispositivo de realidad virtual en un dispositivo de teleoperación con brazo robótico aprovechando WebXR
Software de teleoperación Repositorio
 Investigación
Un conjunto de herramientas genéricas de teleoperación para cualquier robot.
Software de teleoperación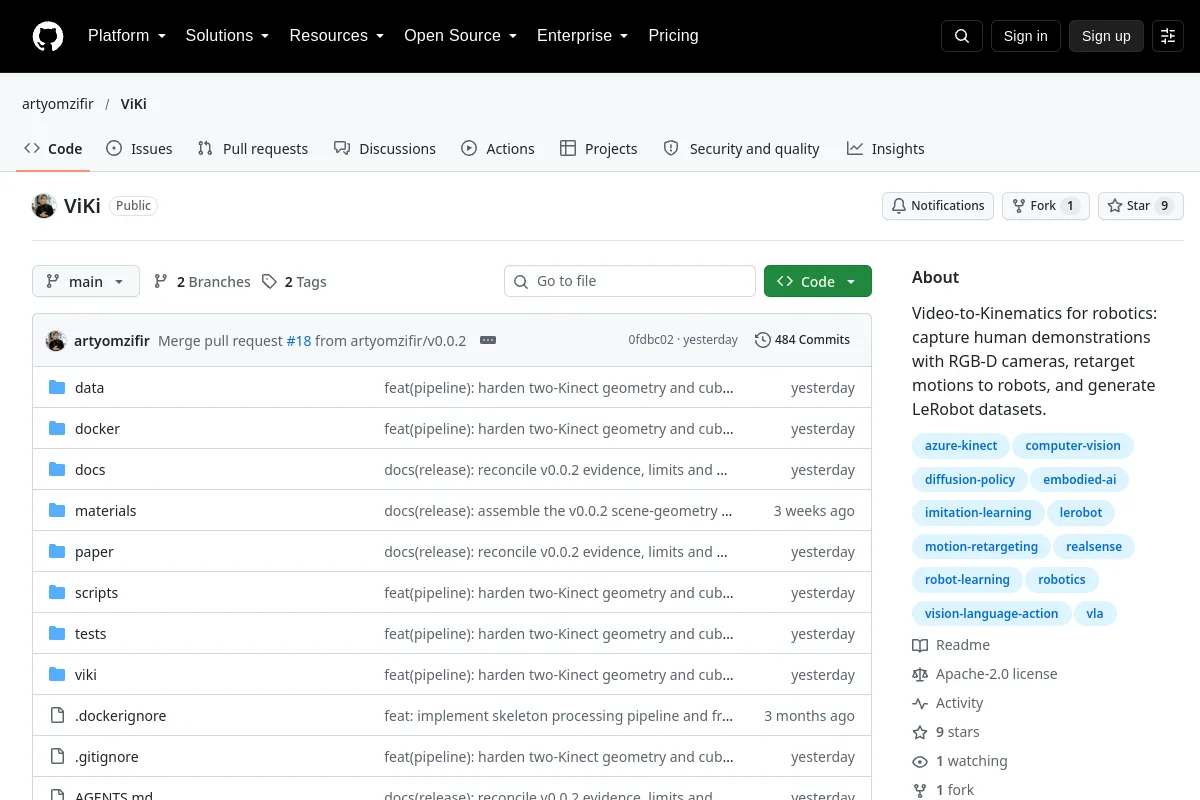 Repositorio
 Investigación
ViKi convierte demostraciones RGB-D humanas en movimientos de robots reorientados y conjuntos de datos LeRobot.
Software de teleoperación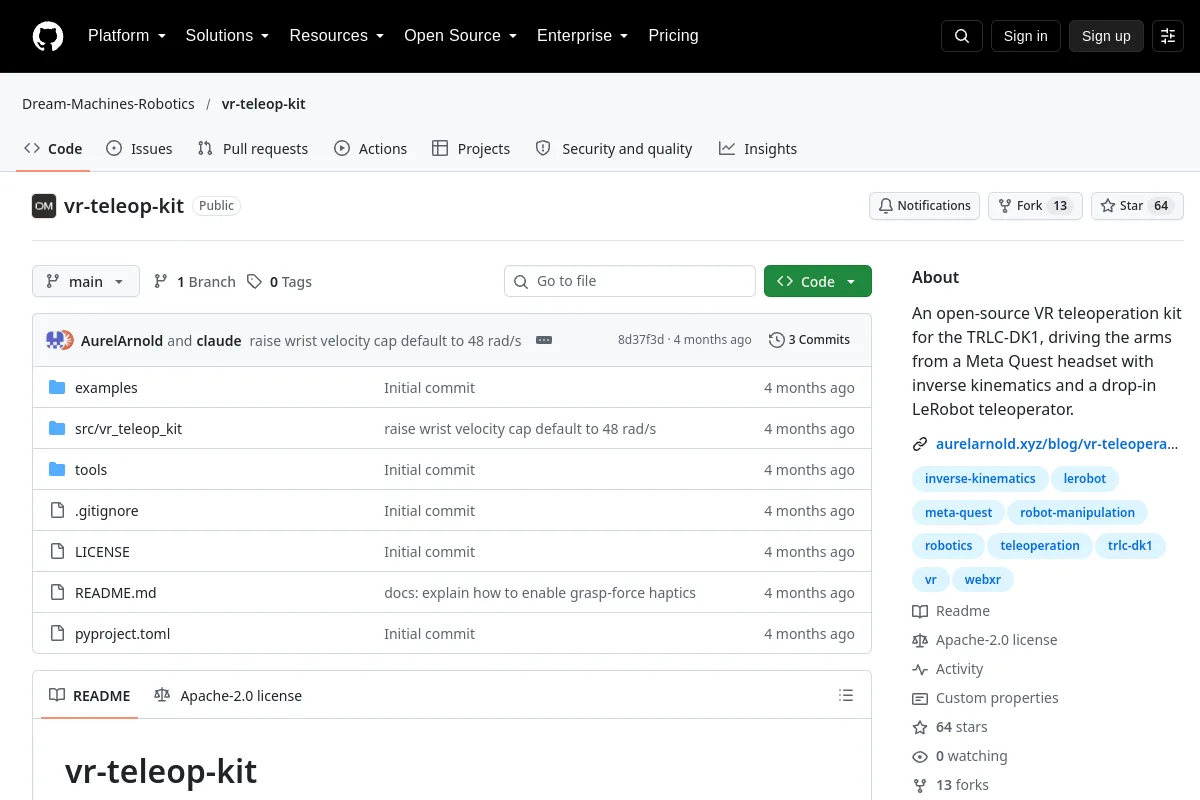 Repositorio
 Código abierto
Un kit de teleoperación de realidad virtual de código abierto para el TRLC-DK1, que acciona los brazos desde un visor Meta Quest con cinemática inversa y un teleoperador LeRobot directo.
Software de teleoperación Repositorio
 Investigación
Herramientas de teleoperación de dispositivos XR para robots humanoides Unitree.
Software de teleoperaciónNOTAS DE SELECCIÓN
Verifique la latencia, la sincronización de observación y los dispositivos de control compatibles. Verifique los límites del lado del robot y el manejo de emergencia antes de conectar una tubería de teleoperación.
¿Conoce algún recurso que pertenezca aquí?