 Référentiel
 Source ouverte
kinect_teleoperate · unitreerobotics
Ce référentiel implémente la téléopération du robot humanoïde Unitree H1/G1 à l'aide de la caméra Azure Kinect DK.
Logiciel de téléopérationLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les interfaces logicielles et les outils de reciblage pour contrôler à distance les robots et collecter des démonstrations.
Référentiel
Source ouverte
Ce référentiel implémente la téléopération du robot humanoïde Unitree H1/G1 à l'aide de la caméra Azure Kinect DK.
Logiciel de téléopération Référentiel
 Source ouverte
Un référentiel de bras robotiques abordables et faciles à assembler, conçus pour les applications de téléopération.
Logiciel de téléopération Référentiel
 Source ouverte
SDK Python pour le gant de données OpenCyberGlove.
Logiciel de téléopération Référentiel
 Recherche
Système de téléopération et de collecte de données de robot basé sur la réalité virtuelle pour le VLA humanoïde du corps entier (Unitree G1)
Logiciel de téléopération Référentiel
 Source ouverte
Pont ROS 2 pour les données en direct, le streaming vidéo, la téléopération et la surveillance à distance.
Logiciel de téléopération Référentiel
 Source ouverte
SuperDex rassemble un moteur physique spécialement conçu, des outils de création robotique et une interface d'apprentissage par renforcement évolutive dans une plate-forme de simulation unifiée, avec téléopération basée sur la réalité virtuelle et…
Logiciel de téléopération Référentiel
 Source ouverte
Implémentation de champs de rayonnement pour la téléopération robotique
Logiciel de téléopération Référentiel
 Recherche
Apprentissage par imitation avec téléopération sur iPhone d'un bras robotique à faible coût.
Logiciel de téléopération Référentiel
 Source ouverte
Un mini-programme WeChat pour la gestion et la téléopération de flotte de robots à distance.
Logiciel de téléopération Référentiel
 Source ouverte
Projet de téléopération basée sur la vision pour le manipulateur SO-ARM100.
Logiciel de téléopération Référentiel
 Référentiel
 Référentiel
 Recherche
A.K.A. Système avancé de téléopération de robot de Fourier (F.A.R.T.S.) 💨
Logiciel de téléopération Référentiel
 Source ouverte
Transforme votre téléphone ou votre casque VR en un appareil de téléopération à bras robotisé en tirant parti de WebXR
Logiciel de téléopération Référentiel
 Recherche
Un ensemble d'outils de téléopération génériques pour tout robot.
Logiciel de téléopération Référentiel
 Recherche
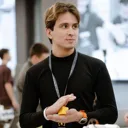
ViKi convertit les démonstrations humaines RVB-D en mouvements de robot reciblés et en ensembles de données LeRobot.
Logiciel de téléopération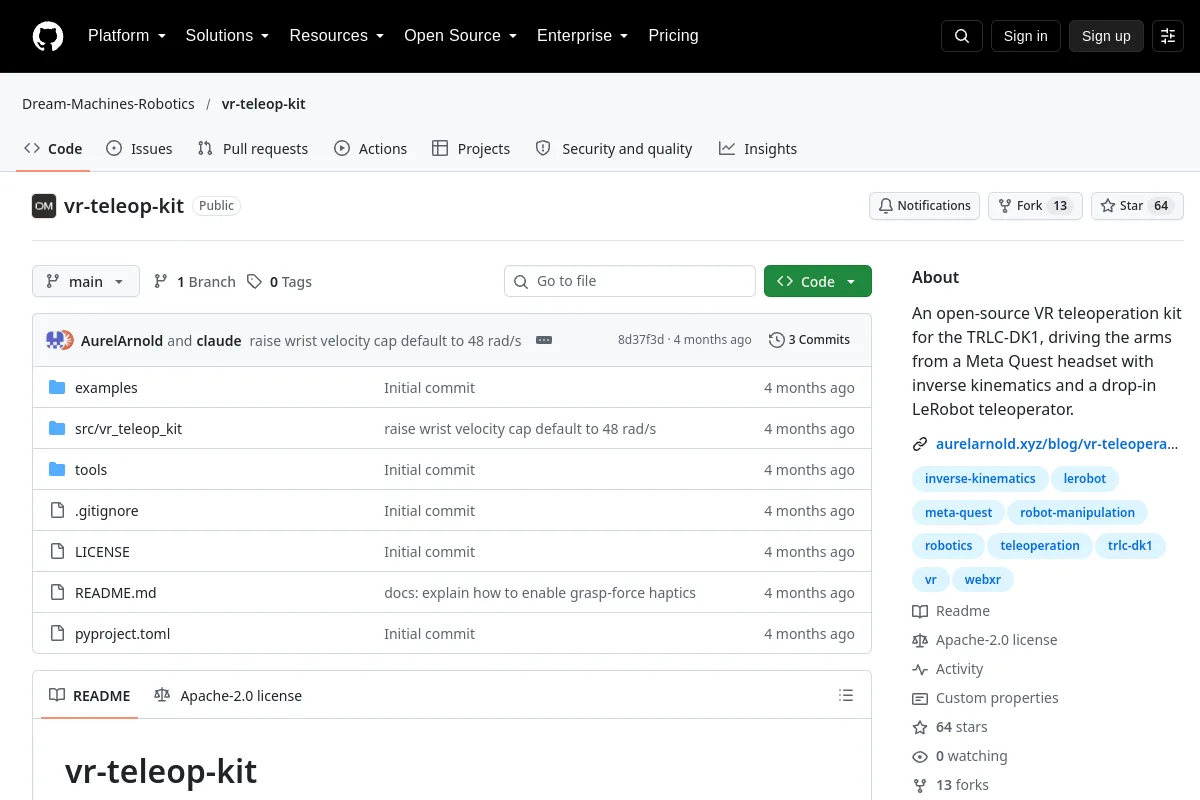 Référentiel
 Source ouverte
Un kit de téléopération VR open source pour le TRLC-DK1, pilotant les bras à partir d'un casque Meta Quest avec cinématique inverse et d'un téléopérateur LeRobot intégré.
Logiciel de téléopération Référentiel
 Recherche
Outils de téléopération pour appareils XR pour les robots humanoïdes Unitree.
Logiciel de téléopérationNOTES DE SÉLECTION
Vérifiez la latence, la synchronisation des observations et les dispositifs de contrôle pris en charge. Vérifiez les limites côté robot et la manipulation d’urgence avant de connecter un pipeline de téléopération.
Connaissez-vous une ressource qui a sa place ici ?