Site Web
 Recherche
Open TeleVision
Outils de téléopération pour collecter des démonstrations de manipulations bimanuelles.
Logiciel de téléopérationLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les interfaces logicielles et les outils de reciblage pour contrôler à distance les robots et collecter des démonstrations.
Site Web
Recherche
Outils de téléopération pour collecter des démonstrations de manipulations bimanuelles.
Logiciel de téléopération Référentiel
 Recherche
Robot téléopérant Franka FER avec Meta Quest
Logiciel de téléopération Référentiel
 Recherche
Un framework RL open source non supervisé pour le contrôle humanoïde avec formation FB/TeCH, importation de mouvements sensible aux robots et téléopération dans le monde réel.
Logiciel de téléopération Référentiel
 Recherche
Après modifications sur OpenTelevision, Quest 3 peut être utilisé pour la téléopération du bras robotique Franka Panda et Inspire Hand dans Isaac Gym.
Logiciel de téléopération Référentiel
 Recherche
Téléopération basée sur la réalité virtuelle pour une manipulation adroite - Contrôlez xArm + Inspire Hands avec les trackers Vive et le suivi des mains Quest
Logiciel de téléopération Référentiel
 Recherche
Utilisation de la vision par ordinateur et de l'apprentissage automatique pour déplacer le bras du robot Panda Franka par téléopération
Logiciel de téléopération Référentiel
 Recherche
Un environnement de gymnase Mujoco pour manipuler des objets flexibles avec un bras robot UR5e et une pince Robotiq 2F-85. Expérimentez avec l’effort conjoint, la vitesse, la position et l’espace opérationnel…
Logiciel de téléopération Référentiel
 Recherche
Un projet Isaac Sim évolutif pour les tâches bimanuelles OpenArm et l'enregistrement de démonstration.
Logiciel de téléopération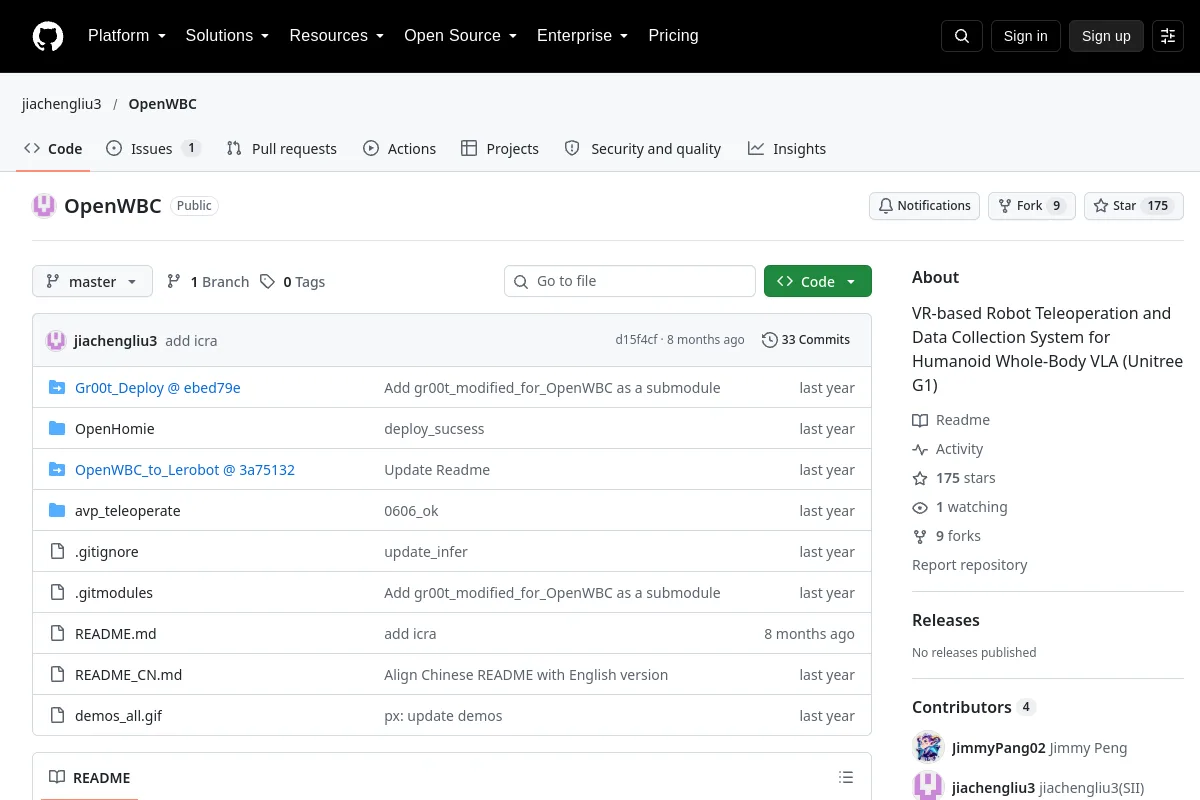 Référentiel
 Recherche
Système de téléopération et de collecte de données de robot basé sur la réalité virtuelle pour le VLA humanoïde du corps entier (Unitree G1)
Logiciel de téléopération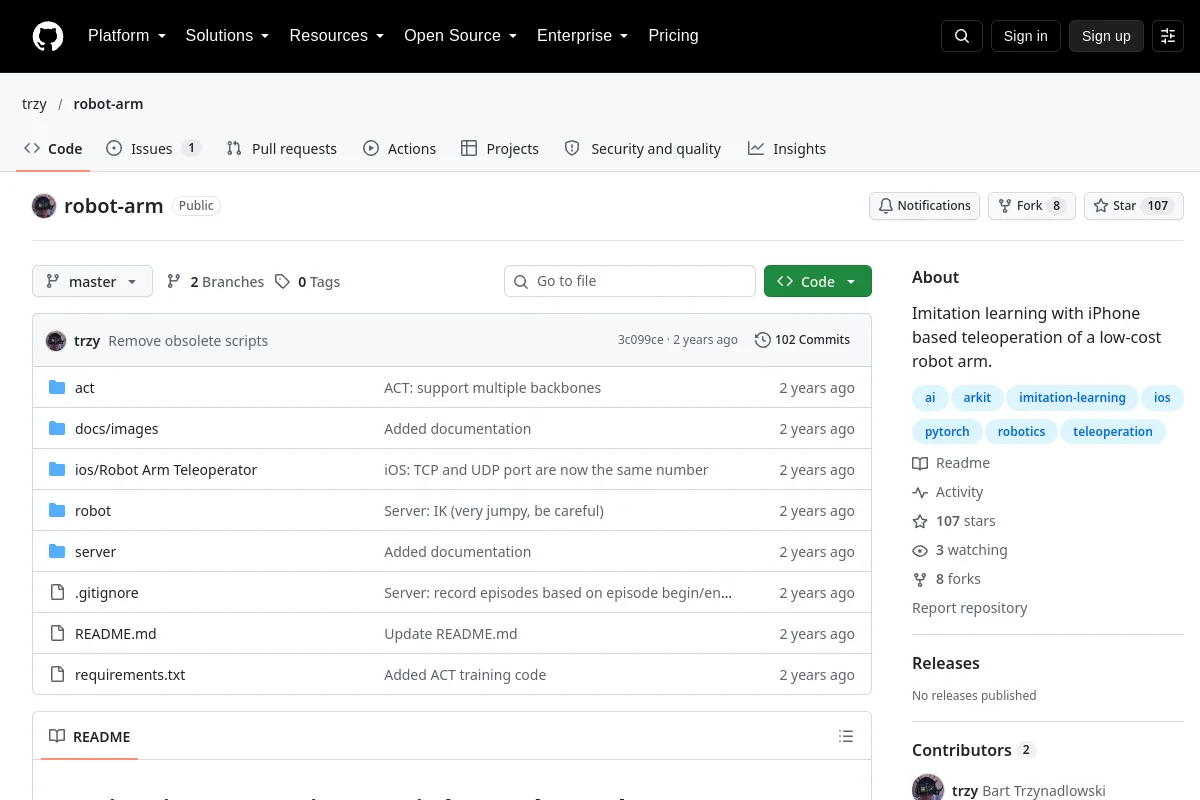 Référentiel
 Recherche
Apprentissage par imitation avec téléopération sur iPhone d'un bras robotique à faible coût.
Logiciel de téléopération Référentiel
 Référentiel
 Recherche
A.K.A. Système avancé de téléopération de robot de Fourier (F.A.R.T.S.) 💨
Logiciel de téléopération Référentiel
 Recherche
Un ensemble d'outils de téléopération génériques pour tout robot.
Logiciel de téléopération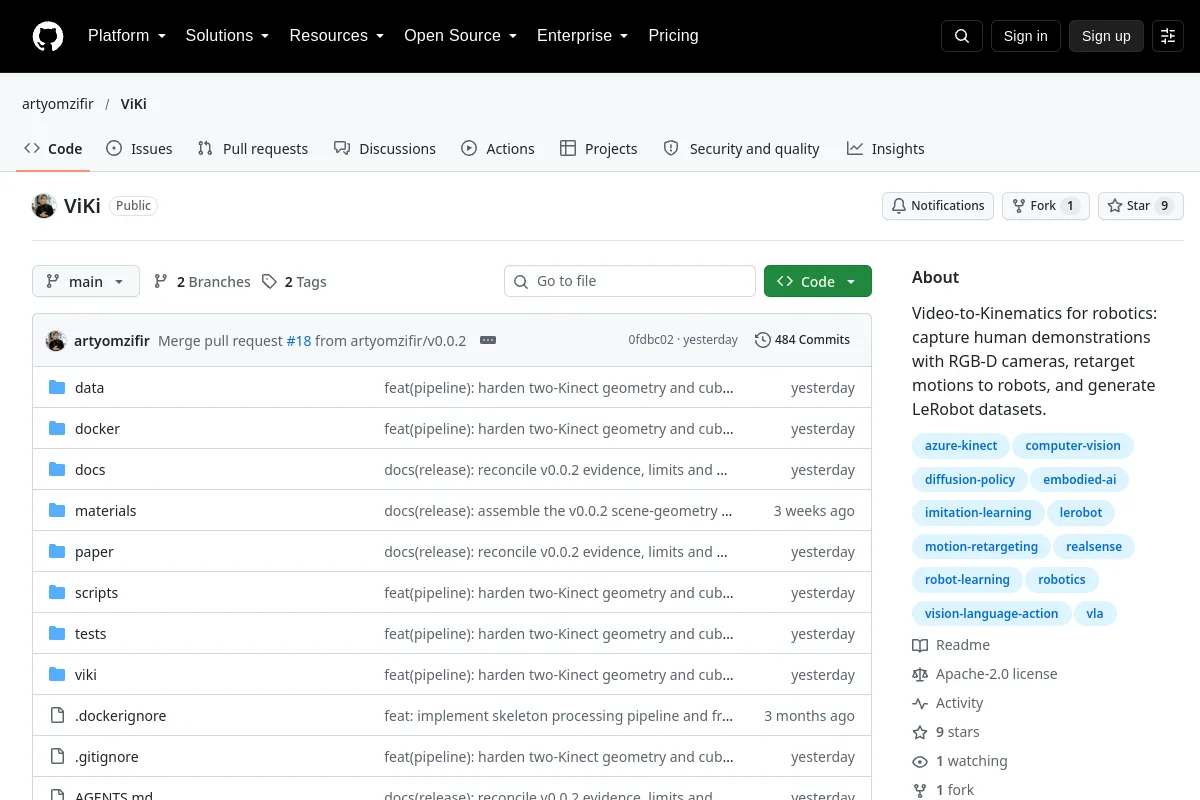 Référentiel
 Recherche
ViKi convertit les démonstrations humaines RVB-D en mouvements de robot reciblés et en ensembles de données LeRobot.
Logiciel de téléopération Référentiel
 Recherche
Outils de téléopération pour appareils XR pour les robots humanoïdes Unitree.
Logiciel de téléopérationNOTES DE SÉLECTION
Vérifiez la latence, la synchronisation des observations et les dispositifs de contrôle pris en charge. Vérifiez les limites côté robot et la manipulation d’urgence avant de connecter un pipeline de téléopération.
Connaissez-vous une ressource qui a sa place ici ?