 Repository
 Open Source
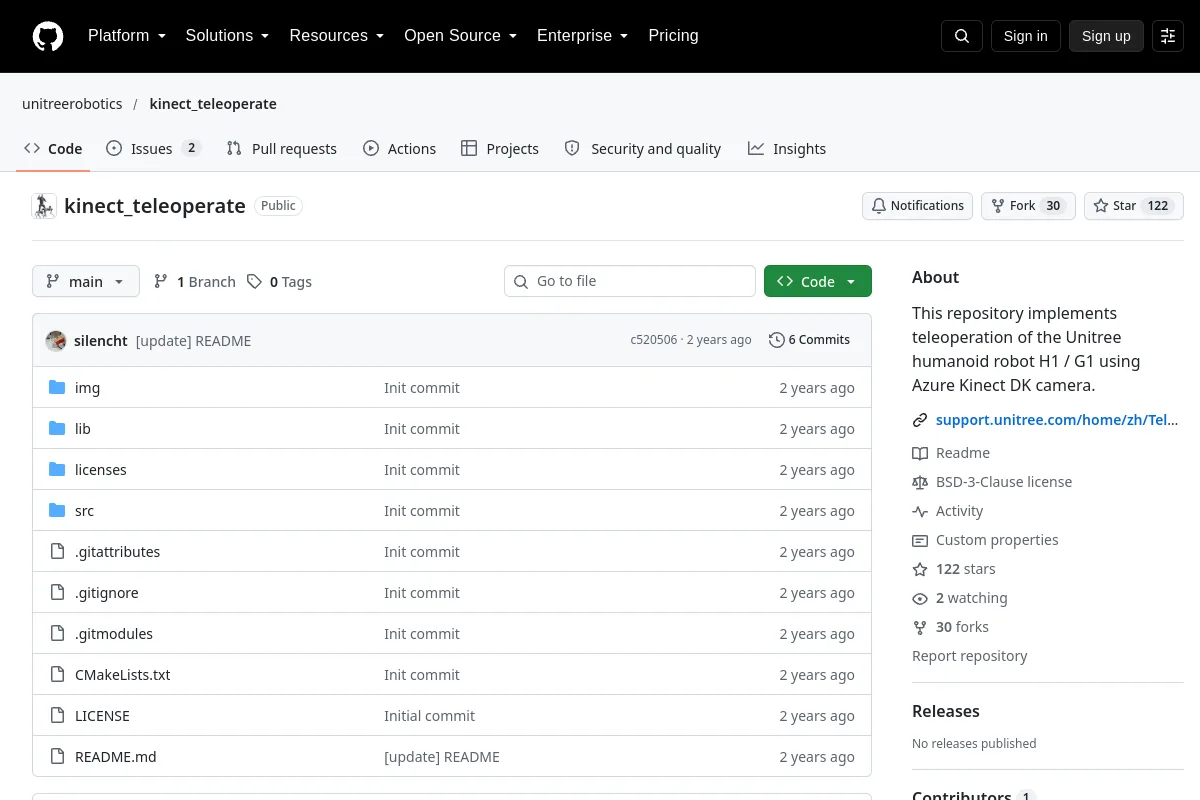
kinect_teleoperate · unitreerobotics
Dieses Repository implementiert die Teleoperation des humanoiden Roboters Unitree H1/G1 mithilfe der Azure Kinect DK-Kamera.
TeleoperationssoftwareDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Softwareschnittstellen und Retargeting-Tools zur Fernsteuerung von Robotern und zum Sammeln von Demonstrationen.
Repository
Open Source
Dieses Repository implementiert die Teleoperation des humanoiden Roboters Unitree H1/G1 mithilfe der Azure Kinect DK-Kamera.
Teleoperationssoftware Repository
 Open Source
Ein Repository für erschwingliche, einfach zu montierende Roboterarme für Teleoperationsanwendungen.
Teleoperationssoftware Repository
 Open Source
Python SDK für den OpenCyberGlove-Datenhandschuh.
Teleoperationssoftware Repository
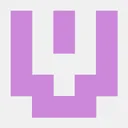 Forschung
VR-basiertes Roboter-Teleoperations- und Datenerfassungssystem für humanoide Ganzkörper-VLA (Unitree G1)
Teleoperationssoftware Repository
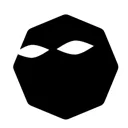 Open Source
ROS 2-Brücke für Live-Daten, Video-Streaming, Teleoperation und Fernüberwachung.
Teleoperationssoftware Repository
 Open Source
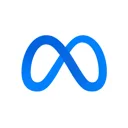
SuperDex vereint eine speziell entwickelte Physik-Engine, Robotik-Autorentools und eine skalierbare Schnittstelle für verstärktes Lernen in einer einheitlichen Simulationsplattform mit VR-basierter Teleoperation und…
Teleoperationssoftware Repository
 Open Source
Implementierung von Strahlungsfeldern für die Roboter-Teleoperation
Teleoperationssoftware Repository
 Forschung
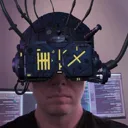
Nachahmungslernen mit iPhone-basierter Teleoperation eines kostengünstigen Roboterarms.
Teleoperationssoftware Repository
 Open Source
Ein WeChat-Miniprogramm für die Fernverwaltung und Teleoperation von Roboterflotten.
Teleoperationssoftware Repository
 Open Source
Visionbasiertes Teleoperationsprojekt für den Manipulator SO-ARM100.
Teleoperationssoftware Repository
 Repository
 Repository
 Forschung
A.K.A. Fourier Advanced Robot Teleoperation System (F.A.R.T.S.) 💨
Teleoperationssoftware Repository
 Open Source
Verwandelt Ihr Telefon oder VR-Headset durch die Nutzung von WebXR in ein Roboterarm-Teleoperationsgerät
Teleoperationssoftware Repository
 Forschung
Eine Reihe generischer Teleoperationstools für jeden Roboter.
Teleoperationssoftware Repository
 Forschung
ViKi wandelt menschliche RGB-D-Demonstrationen in neu ausgerichtete Roboterbewegungen und LeRobot-Datensätze um.
Teleoperationssoftware Repository
 Open Source
Ein Open-Source-VR-Teleoperationskit für den TRLC-DK1, der die Arme über ein Meta Quest-Headset mit umgekehrter Kinematik und einen Drop-in-LeRobot-Teleoperator antreibt.
Teleoperationssoftware Repository
 Forschung
XR-Geräte-Teleoperationstools für humanoide Roboter Unitree.
TeleoperationssoftwareAUSWAHLHINWEISE
Überprüfen Sie Latenz, Beobachtungssynchronisierung und unterstützte Steuergeräte. Überprüfen Sie die roboterseitigen Grenzwerte und die Notfallhandhabung, bevor Sie eine Teleoperationspipeline anschließen.
Kennen Sie eine Ressource, die hierher gehört?