 Repositorio
 Código abierto
CLOVER · OpenDriveLab
CLOVER: Control visomotor de circuito cerrado con expectativa generativa para manipulación robótica
Políticas de robotsEL DIRECTORIO DE IA INCORPORADO
Encuentre políticas de aprendizaje por imitación y control aprendido para tareas robóticas.
Repositorio
Código abierto
CLOVER: Control visomotor de circuito cerrado con expectativa generativa para manipulación robótica
Políticas de robots Repositorio
 Código abierto
Código que acompaña al artículo "Aprendizaje de habilidades de locomoción robótica ágil imitando animales"
Políticas de robots Repositorio
 Código abierto
Base de código oficial para el aprendizaje por refuerzo aumentado y primitivo de manipulación (MAPLE)
Políticas de robots Repositorio
 Código abierto
DexMV: aprendizaje por imitación para una manipulación diestra a partir de vídeos humanos, ECCV 2022
Políticas de robots Repositorio
 Código abierto
Repositorio oficial de T-Rex: manipulación diestra táctil-reactiva
Políticas de robots Repositorio
 Código abierto
Control de cuerpo entero guiado por el lenguaje para robots humanoides generales
Políticas de robots Repositorio
 Código abierto
"FALCON: Aprendizaje de la locomanipulación humanoide adaptativa a la fuerza"
Políticas de robots Repositorio
 Código abierto
Base de código para DexMachina: Retargeting funcional para manipulación diestra bimanual
Políticas de robots Repositorio
 Código abierto
Una receta minimalista de aprendizaje por refuerzo guiada por retargeting para una manipulación diestra
Políticas de robots Repositorio
 Código abierto
La imitación visual permite el control humanoide contextual. CoRL 2025, Premio al Mejor Trabajo Estudiantil.
Políticas de robots Repositorio
 Código abierto
https://arxiv.org/abs/2312.10807
Políticas de robots Repositorio
 Código abierto
El primer marco que permite a los robots humanoides aprender la manipulación locomotora de todo el cuerpo a partir de demostraciones humanas egocéntricas
Políticas de robots Repositorio
 Código abierto
G3Flow: flujo semántico 3D generativo para manipulación de objetos generalizables y con reconocimiento de pose
Políticas de robots Repositorio
 Código abierto
Código PyTorch para "Generalización en manipulación diestra mediante aprendizaje multitarea consciente de la geometría"
Políticas de robots Repositorio
 Código abierto
🎉 Repositorio oficial de "ManipTrans: transferencia de manipulación bimanual diestra y eficiente mediante aprendizaje residual"
Políticas de robots Repositorio
 Código abierto
Manipulación del aprendizaje mediante la predicción de la interacción
Políticas de robots Repositorio
 Código abierto
Gripper Keypose y Object Pointflow como interfaces para la manipulación robótica bimanual
Políticas de robots Repositorio
 Código abierto
Implementación oficial de "Aprendizaje de diversos comportamientos naturales para mejorar la agilidad de los robots cuadrúpedos"
Políticas de robots Repositorio
 Código abierto
Control de robot de un extremo a otro basado en un modelo de difusión generativa
Políticas de robots Repositorio
 Código abierto
Repositorio de códigos "Destreza secuencial: encadenamiento de políticas diestras para la manipulación a largo plazo"
Políticas de robots Repositorio
 Código abierto
Base de código oficial de Sirius: aprendizaje de robots en el trabajo
Políticas de robots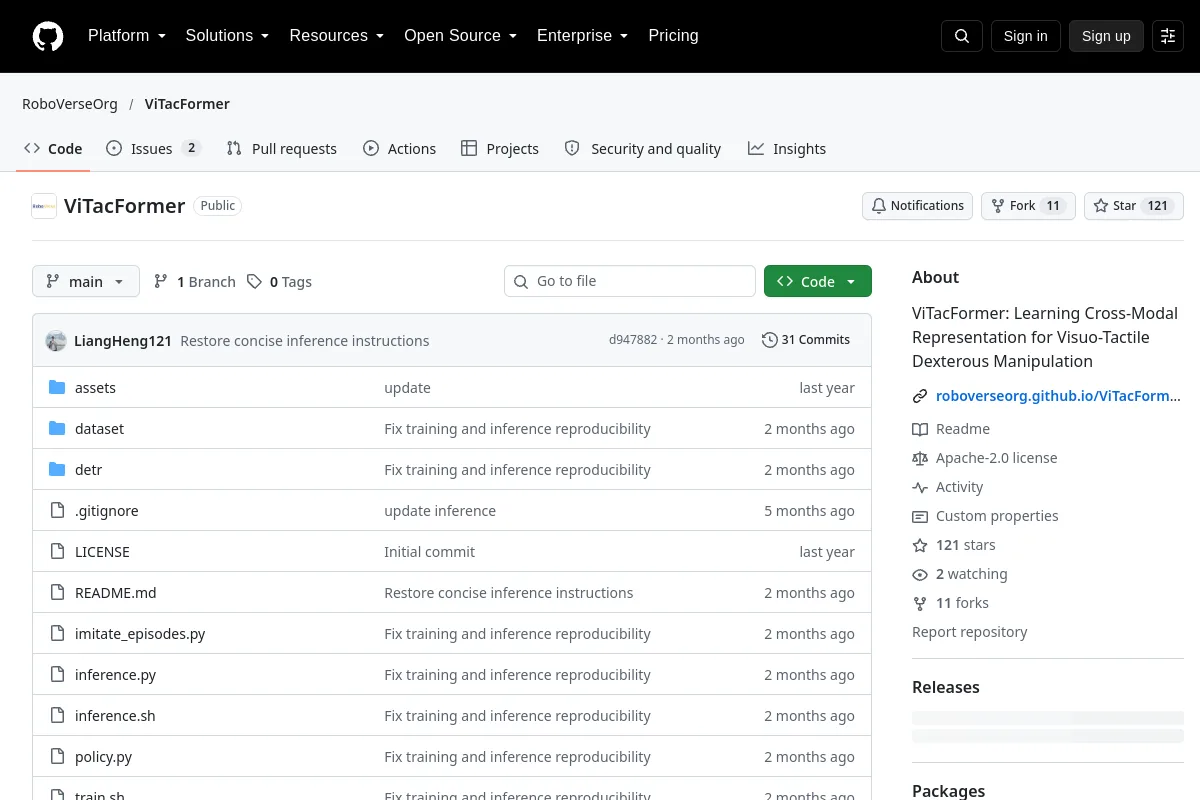 Repositorio
 Código abierto
ViTacFormer: aprendizaje de la representación intermodal para la manipulación diestra visotáctil
Políticas de robotsNOTAS DE SELECCIÓN
Comprueba cómo se representan las acciones y qué demostraciones o recompensas se utilizaron. Evalúe el cambio de distribución y el comportamiento de circuito cerrado antes de utilizar una política entrenada en un robot diferente.
¿Conoce algún recurso que pertenezca aquí?