 Repozytorium
 Otwarte źródło
CLOVER · OpenDriveLab
CLOVER: Sterowanie wizuomotoryczne w zamkniętej pętli z generatywnym oczekiwaniem na manipulację robotyczną
Zasady robotówKATALOG WCIELONEJ AI
Znajdź zasady uczenia się przez naśladownictwo i wyuczonej kontroli w przypadku zadań robotycznych.
Repozytorium
Otwarte źródło
CLOVER: Sterowanie wizuomotoryczne w zamkniętej pętli z generatywnym oczekiwaniem na manipulację robotyczną
Zasady robotów Repozytorium
 Otwarte źródło
Kod dołączony do artykułu „Nauka umiejętności poruszania się zwinnego robota poprzez naśladowanie zwierząt”
Zasady robotów Repozytorium
 Otwarte źródło
Oficjalna baza kodu do nauki manipulacji ze wzmocnieniem pierwotnym (MAPLE)
Zasady robotów Repozytorium
 Otwarte źródło
DexMV: Nauka przez naśladownictwo w zakresie zręcznej manipulacji na podstawie filmów wideo z udziałem ludzi, ECCV 2022
Zasady robotów Repozytorium
 Otwarte źródło
Oficjalne repozytorium T-Rex: Zręczna manipulacja dotykowo-reaktywna
Zasady robotów Repozytorium
 Otwarte źródło
Sterowanie całym ciałem za pomocą języka w przypadku ogólnych robotów humanoidalnych
Zasady robotów Repozytorium
 Otwarte źródło
„FALCON: Uczenie się humanoidalnej manipulacji lokomotywą z adaptacją siły”
Zasady robotów Repozytorium
 Otwarte źródło
Baza kodu dla DexMachina: Funkcjonalny retargeting dla dwuręcznej zręcznej manipulacji
Zasady robotów Repozytorium
 Otwarte źródło
Minimalistyczny przepis na uczenie się ze wzmocnieniem za pomocą retargetingu na zręczną manipulację
Zasady robotów Repozytorium
 Otwarte źródło
Imitacja wizualna umożliwia kontekstową kontrolę humanoidalną. CoRL 2025, nagroda za najlepszą pracę studencką.
Zasady robotów Repozytorium
 Otwarte źródło
https://arxiv.org/abs/2312.10807
Zasady robotów Repozytorium
 Otwarte źródło
Pierwsza platforma umożliwiająca humanoidalnym robotom naukę manipulacji całym ciałem na podstawie egocentrycznych ludzkich demonstracji
Zasady robotów Repozytorium
 Otwarte źródło
G3Flow: Generatywny przepływ semantyczny 3D do manipulacji obiektami z uwzględnieniem ułożenia i możliwością uogólnienia
Zasady robotów Repozytorium
 Otwarte źródło
PyTorch Kod „Uogólnienie zręcznej manipulacji poprzez wielozadaniowe uczenie się z uwzględnieniem geometrii”
Zasady robotów Repozytorium
 Otwarte źródło
🎉 Oficjalne repozytorium „ManipTrans: efektywny transfer zręcznej manipulacji dwuręcznej poprzez uczenie się szczątkowe”
Zasady robotów Repozytorium
 Otwarte źródło
Uczenie się manipulacji poprzez przewidywanie interakcji
Zasady robotów Repozytorium
 Otwarte źródło
Pozycja chwytaka i przepływ punktów obiektu jako interfejsy do dwuręcznej manipulacji robotem
Zasady robotów Repozytorium
 Otwarte źródło
Oficjalna realizacja programu „Nauka różnorodnych naturalnych zachowań w celu zwiększenia zwinności robotów czworonożnych”
Zasady robotów Repozytorium
 Otwarte źródło
Kompleksowe sterowanie robotem w oparciu o model dyfuzji generatywnej
Zasady robotów Repozytorium
 Otwarte źródło
Repozytorium kodów „Zręczność sekwencyjna: łączenie zręcznych polityk w celu manipulacji w długim horyzoncie”
Zasady robotów Repozytorium
 Otwarte źródło
Oficjalna baza kodu dla Sirius: Robot Learning on the Job
Zasady robotów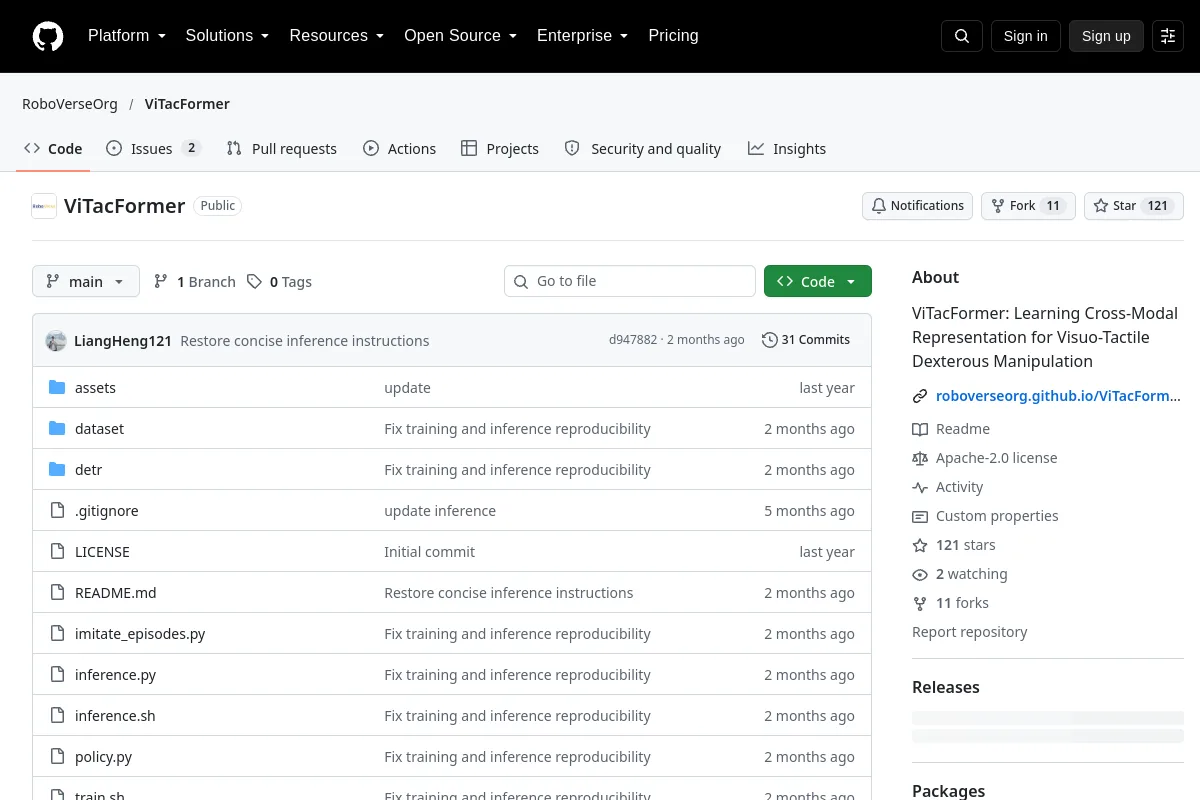 Repozytorium
 Otwarte źródło
ViTacFormer: Uczenie się reprezentacji międzymodalnej w manipulacji wzrokowo-dotykowej i zręcznościowej
Zasady robotówUWAGI DO WYBORU
Sprawdź, jak przedstawiono działania i jakie demonstracje lub nagrody zostały wykorzystane. Przed użyciem przeszkolonej polityki na innym robocie oceń zmianę dystrybucji i zachowanie w pętli zamkniętej.
Znasz zasób, który tu pasuje?