 Repository
 Open Source
CLOVER · OpenDriveLab
CLOVER: Visuomotorische Steuerung mit geschlossenem Regelkreis und generativer Erwartung für Robotermanipulation
RoboterrichtlinienDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Imitation-Learning- und Learned-Control-Richtlinien für Roboteraufgaben.
Repository
Open Source
CLOVER: Visuomotorische Steuerung mit geschlossenem Regelkreis und generativer Erwartung für Robotermanipulation
Roboterrichtlinien Repository
 Open Source
Begleitcode zum Dokument „Lernen agiler robotischer Fortbewegungsfähigkeiten durch die Nachahmung von Tieren“
Roboterrichtlinien Repository
 Open Source
Offizielle Codebasis für Manipulation Primitive-Augmented Reinforcement Learning (MAPLE)
Roboterrichtlinien Repository
 Open Source
DexMV: Imitationslernen für geschickte Manipulation aus menschlichen Videos, ECCV 2022
Roboterrichtlinien Repository
 Open Source
Offizielles Repository von T-Rex: Tactile-Reactive Dexterous Manipulation
Roboterrichtlinien Repository
 Open Source
Sprachgesteuerte Ganzkörpersteuerung für allgemeine humanoide Roboter
Roboterrichtlinien Repository
 Open Source
„FALCON: Erlernen der kraftadaptiven humanoiden Lokmanipulation“
Roboterrichtlinien Repository
 Open Source
Codebasis für DexMachina: Funktionales Retargeting für bimanuelle geschickte Manipulation
Roboterrichtlinien Repository
 Open Source
Ein minimalistisches Retargeting-gesteuertes Reinforcement-Lernrezept für geschickte Manipulation
Roboterrichtlinien Repository
 Open Source
Visuelle Nachahmung ermöglicht kontextuelle humanoide Kontrolle. CoRL 2025, Preis für die beste studentische Arbeit.
Roboterrichtlinien Repository
 Open Source
https://arxiv.org/abs/2312.10807
Roboterrichtlinien Repository
 Open Source
Das erste Framework, das es humanoiden Robotern ermöglicht, Ganzkörper-Bewegungsmanipulationen anhand egozentrischer menschlicher Demos zu erlernen
Roboterrichtlinien Repository
 Open Source
G3Flow: Generativer semantischer 3D-Fluss für die Posen-bewusste und generalisierbare Objektmanipulation
Roboterrichtlinien Repository
 Open Source
PyTorch-Code für „Generalisierung in der geschickten Manipulation durch geometriebewusstes Multitasking-Lernen“
Roboterrichtlinien Repository
 Open Source
🎉 Offizielles Repository von „ManipTrans: Efficient Dexterous Bimanual Manipulation Transfer via Residual Learning“
Roboterrichtlinien Repository
 Open Source
Manipulation lernen durch Vorhersage von Interaktionen
Roboterrichtlinien Repository
 Open Source
Greifer-Keypose und Objekt-Punktfluss als Schnittstellen für die bimanuelle Robotermanipulation
Roboterrichtlinien Repository
 Open Source
Offizielle Umsetzung von „Learning Diverse Natural Behaviors for Enhancing the Agility of Quadrupedal Robots“
Roboterrichtlinien Repository
 Open Source
Durchgängige Robotersteuerung basierend auf einem generativen Diffusionsmodell
Roboterrichtlinien Repository
 Open Source
Code-Repository „Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation“.
Roboterrichtlinien Repository
 Open Source
Offizielle Codebasis für Sirius: Robot Learning on the Job
Roboterrichtlinien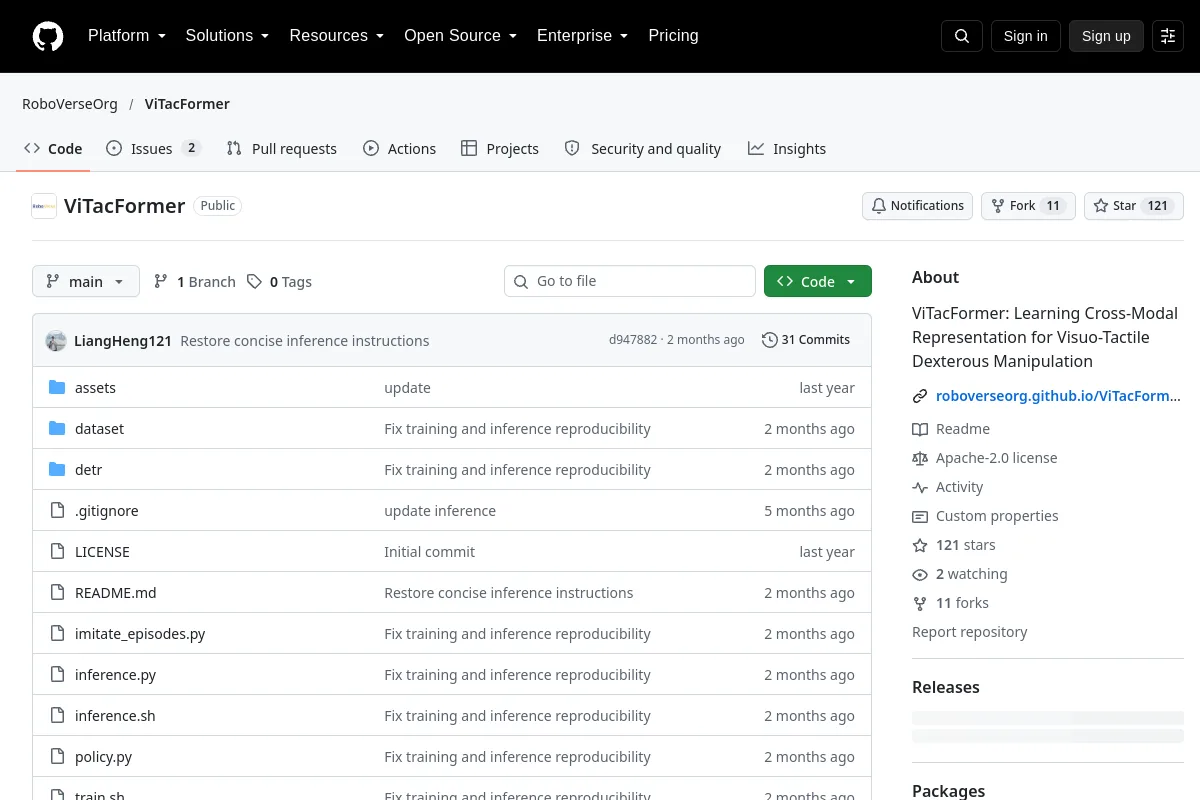 Repository
 Open Source
ViTacFormer: Erlernen der modalübergreifenden Darstellung für visuell-taktile geschickte Manipulation
RoboterrichtlinienAUSWAHLHINWEISE
Überprüfen Sie, wie Aktionen dargestellt werden und welche Demonstrationen oder Belohnungen verwendet wurden. Bewerten Sie die Verteilungsverschiebung und das Verhalten im geschlossenen Regelkreis, bevor Sie eine trainierte Richtlinie auf einen anderen Roboter anwenden.
Kennen Sie eine Ressource, die hierher gehört?