 Förvar
 Öppen källkod
AutoTAMP · yongchao98
Förbättra LLM/VLM-kapaciteten för robotuppgifts- och rörelseplanering med extra algoritmbaserade verktyg.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Hitta verktyg för kinematik, dynamik, banagenerering och rörelseplanering.
Förvar
Öppen källkod
Förbättra LLM/VLM-kapaciteten för robotuppgifts- och rörelseplanering med extra algoritmbaserade verktyg.
Rörelseplanering och kontroll Förvar
 Öppen källkod
bcr arm: En 7-DOF robotarmsimulering med ROS2 Control, MoveIt rörelseplanering och stöd för ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic och NVIDIA Isaac Sim
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ramverk för optimal kontroll som länkar CasADi, Ipopt, ACADOS och biorbd.
Rörelseplanering och kontroll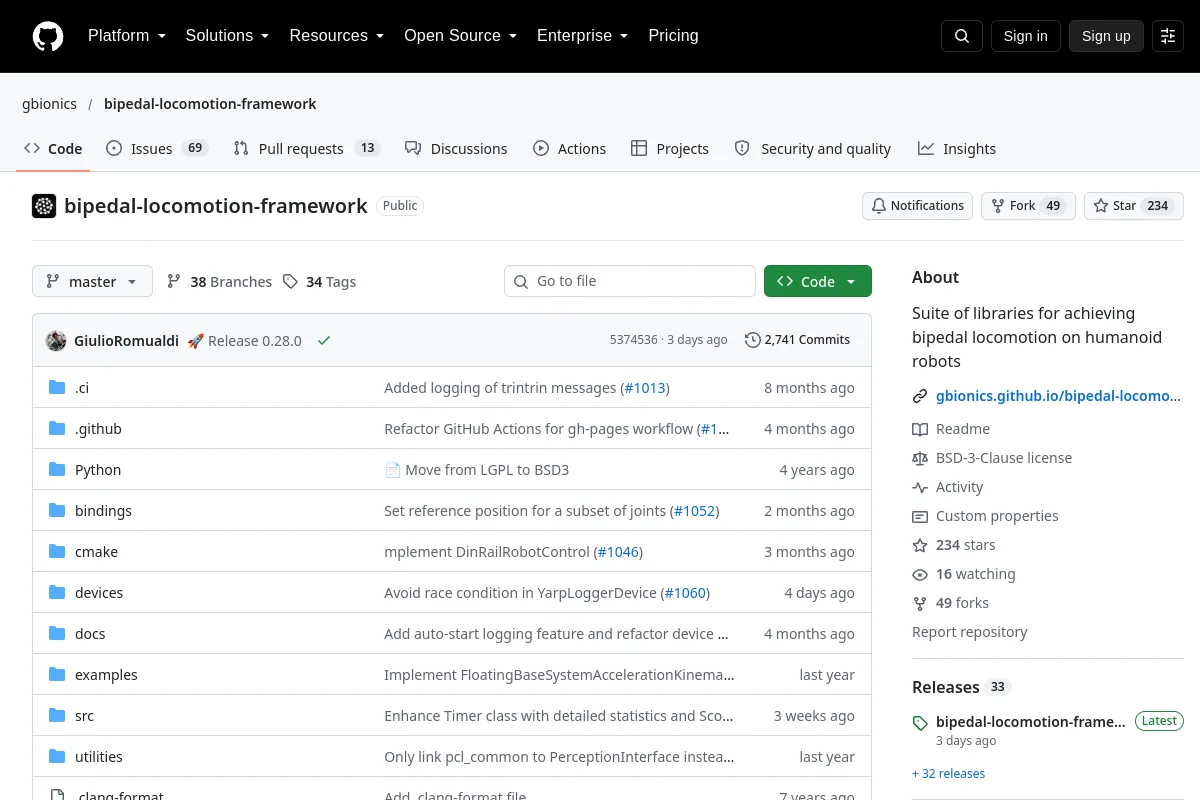 Förvar
 Öppen källkod
Svit med bibliotek för att uppnå tvåfotsrörelse på humanoida robotar
Rörelseplanering och kontroll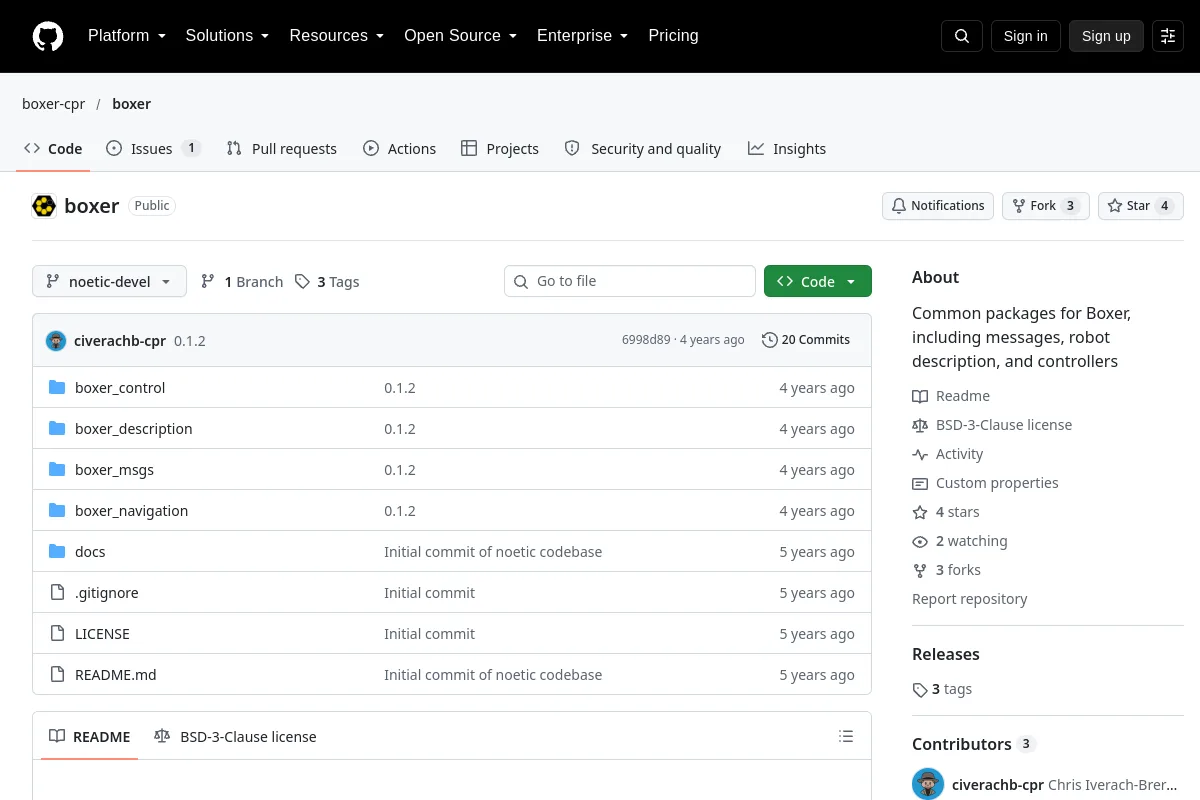 Förvar
 Öppen källkod
Robotmeddelanden, beskrivningar och kontroller för Boxer.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Officiell implementering av Chain-of-Action: Trajectory Autoregressive Modeling for Robotic Manipulation. Godkänd i NeurIPS 2025.
Rörelseplanering och kontroll Förvar
 Forskning
Toppmodern metod för modellbaserad skicklig manipulation
Rörelseplanering och kontroll Förvar
 Öppen källkod
C++ verktygslåda för robotik, optimal kontroll och modellförutsägande kontroll.
Rörelseplanering och kontroll Förvar
 Öppen källkod
C++-bibliotek med endast rubriker för robotik, kontroll och vägplaneringsalgoritmer. Arbete pågår, bidrag är välkomna!
Rörelseplanering och kontroll Förvar
 Öppen källkod
CRISP – Kompatibla ROS2-kontroller för inlärningsbaserade manipulationspolicyer
Rörelseplanering och kontroll Förvar
 Öppen källkod
Robotinlärningsforskning med hjälp av separat förträning av framåt och omvänd dynamik.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Vägplanering och styralgoritmer för en differentialdrivningsrobot som använder ROS2
Rörelseplanering och kontroll Förvar
 Forskning
Detta projekt består av forskning om en 6 frihetsgradersrobot. En 3D-modell av roboten har gjorts på Unity för att demonstrera Forward och Inverse Kinematics. Viktiga begrepp inom robotik som...
Rörelseplanering och kontroll Webbplats
 Forskning
Robotiska systemmodellering, dynamik och optimeringsverktyg.
Rörelseplanering och kontroll Förvar
 Forskning
Domänrandomiseringsexperiment för mjuk-robotkontroll med sluten slinga.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Exempel på effektiv banoptimering för robotrörelseplanering
Rörelseplanering och kontroll Förvar
 Forskning
EvoBot tillhandahåller ett agent- och återanvändbart färdighetsbibliotek för LIBERO-manipulationsuppgifter.
Rörelseplanering och kontroll Förvar
 Forskning
Genetiska algoritmer för gemensam kontrollexperiment för en fyrfotad robot.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Optimeringsram för robotrörelseplanering och kontroll.
Rörelseplanering och kontroll Förvar
 Forskning
MuJoCo ramverk för att studera robotbeteende under sensor-, ställdon- och hårdvarufel.
Rörelseplanering och kontroll Förvar
 Forskning
En C++-implementering av Fastron baserad på artikeln "Learning-Based Proxy Collision Detection for Robot Motion Planning Applications".
Rörelseplanering och kontroll Förvar
 Öppen källkod
Täckningsvägplaneringsbibliotek för autonoma jordbruksfordon.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Snabba inkrementella euklidiska distansfält för onlinerörelseplanering av flygrobotar
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett ramverk för systemidentifiering för robotar
Rörelseplanering och kontrollURVALSANMÄRKNINGAR
Kontrollera robotmodeller, kollisionsrepresentationer, timing och kontrollgränssnitt. En genomförbar geometrisk väg behöver fortfarande dynamisk validering och validering på hårdvarunivå före exekvering.
Vet du en resurs som hör hemma här?