 Repository
 Research
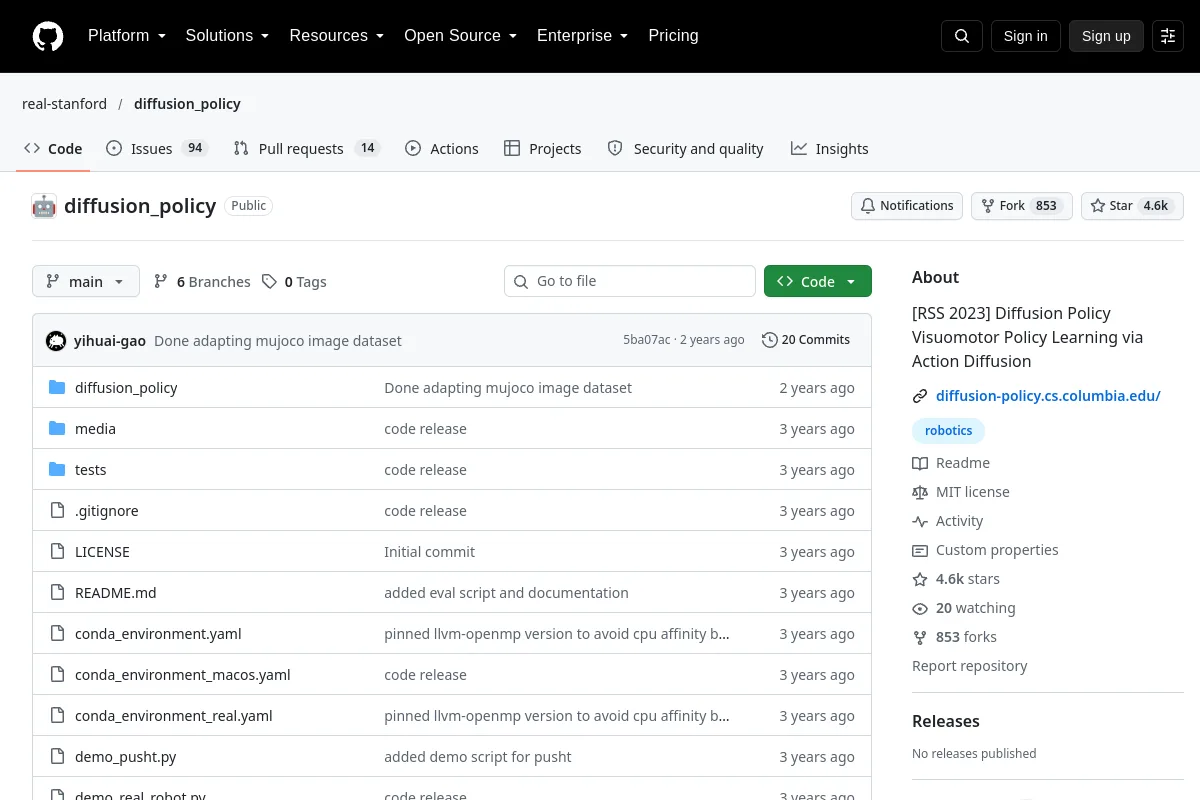
Diffusion Policy
A visuomotor policy approach using diffusion to generate robot actions.
Robot policiesTHE EMBODIED AI DIRECTORY
Find imitation-learning and learned-control policies for robotic tasks.
Repository
Research
A visuomotor policy approach using diffusion to generate robot actions.
Robot policies Repository
 Research
A generalist robot policy framework for adapting across manipulation tasks.
Robot policies Website
 Research
A policy-learning implementation for bimanual robot manipulation.
Robot policies Repository
 Research
Lift3D Foundation Policy: Lifting 2D Large-Scale Pretrained Models for Robust 3D Robotic Manipulation
Robot policies Repository
 Research
A language-conditioned framework for visual pick-and-place policies.
Robot policies Repository
 Research
HoloMotion provides a foundation-model project for whole-body humanoid control.
Robot policies Repository
 Research
Robot manipulation model resources from the Allen Institute for AI.
Robot policies Repository
 Research
Learning Smooth Humanoid Locomotion through Lipschitz-Constrained Policies
Robot policies Repository
 Research
Official implementation of the paper: "PhysHSI: Towards a Real-World Generalizable and Natural Humanoid-Scene Interaction System"
Robot policies Repository
 Research
Natural Locomotion, Jumping and Recovery of Quadruped Robot A1 with AMP
Robot policies Repository
 Research
Being-H is BeingBeyond's family of human-centric embodied foundation models.
Robot policies Repository
 Research
3D-CovDiffusion implements a 3D-aware diffusion policy for coverage path planning.
Robot policies Repository
 Research
Official Code for "Adversarial Locomotion and Motion Imitation for Humanoid Policy Learning"
Robot policies Repository
 Repository
 Research
BFM_Zero: A Promptable Behavioral Foundation Model for Humanoid Control Using Unsupervised Reinforcement Learning
Robot policies Repository
 Research
Consistency Policy studies visuomotor-policy distillation using consistency models.
Robot policies Repository
 Research
Official code repository of paper "CoorDex: Coordinating Body and Hand Priors for Continuous Dexterous Humanoid Loco-Manipulation"
Robot policies Repository
 Research
Official implementation of CoPa: General Robotic Manipulation through Spatial Constraints of Parts with Foundation Models
Robot policies Website
 Repository
 Research
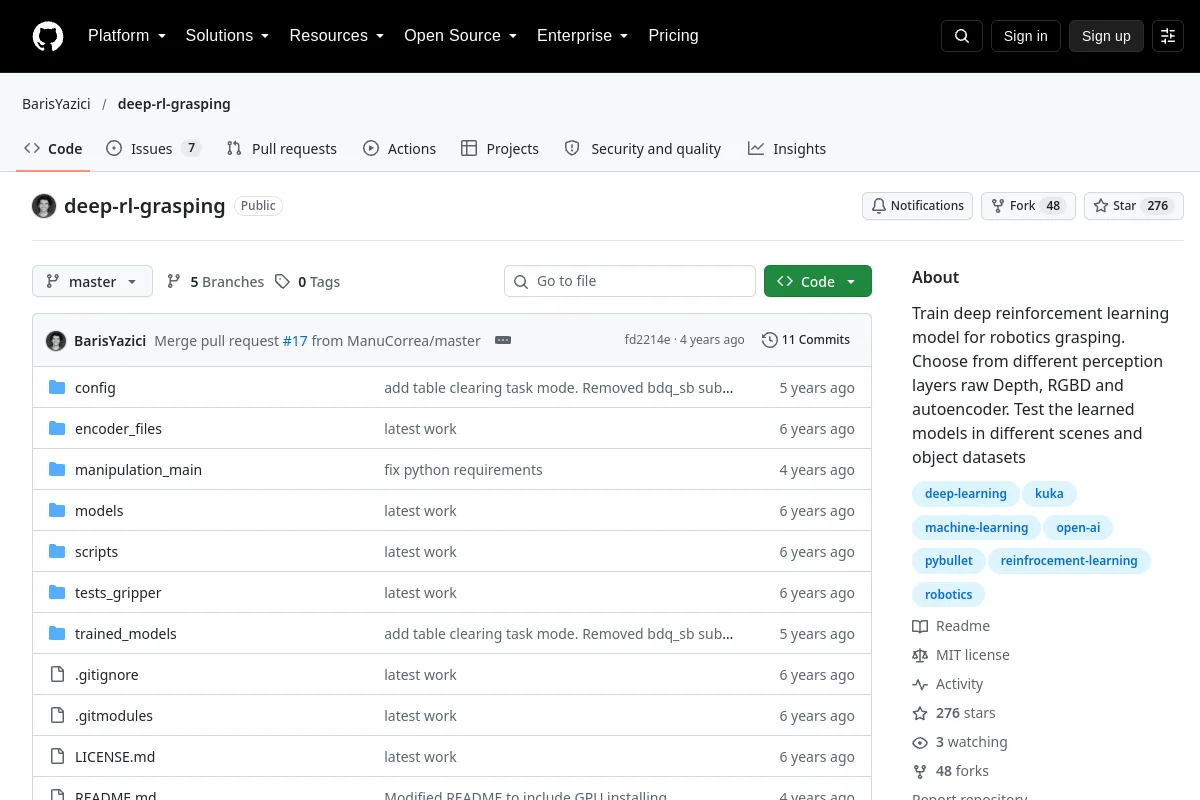
Deep RL Grasping provides training and evaluation code for depth/RGB-D robotic grasping policies.
Robot policies Repository
 Research
Official code of GEM: Generative Supervision Helps Embodied Intelligence
Robot policies Repository
 Research
HY-Embodied-0.5-X: An Enhanced Embodied Foundation Model for Real-World Agents
Robot policies Repository
 Research
This imitation-learning project compares behavior cloning and Diffusion Policy on Panda pick-and-place.
Robot policies Repository
 Research
Official implementation of NeurIPS 2021 paper: "Dynamics-Regulated Kinematic Policy for Egocentric Pose Estimation". This repo contains a copy of the code for "Universal Humanoid Controller" and…
Robot policiesSELECTION NOTES
Check how actions are represented and what demonstrations or rewards were used. Assess distribution shift and closed-loop behavior before using a trained policy on a different robot.
Know a resource that belongs here?